---
title: "KUAVO_4pro 展厅算力版产品介绍"
---
# 产品介绍
- [产品介绍](#产品介绍)
- [产品组成](#产品组成)
- [产品规格](#产品规格)
- [KUAVO\_4pro展厅算力版自由度范围、速度扭矩限制关节位置及运动控制坐标系图示](#kuavo_4pro展厅算力版自由度范围速度扭矩限制关节位置及运动控制坐标系图示)
- [KUAVO\_4pro展厅算力版电气接口](#kuavo_4pro展厅算力版电气接口)
- [换电板接口说明:](#换电板接口说明)
- [电源板接口说明:](#电源板接口说明)
- [传感器参数](#传感器参数)
- [IMU](#imu)
- [深度摄像头:Gemini-335L](#深度摄像头gemini-335l)
- [激光雷达:mid-360](#激光雷达mid-360)
- [下位机:摩方i9-13900](#下位机摩方i9-13900)
- [上位机:](#上位机)
- [AGX-Orin](#agx-orin)
- [灵巧手](#灵巧手)
## 产品组成
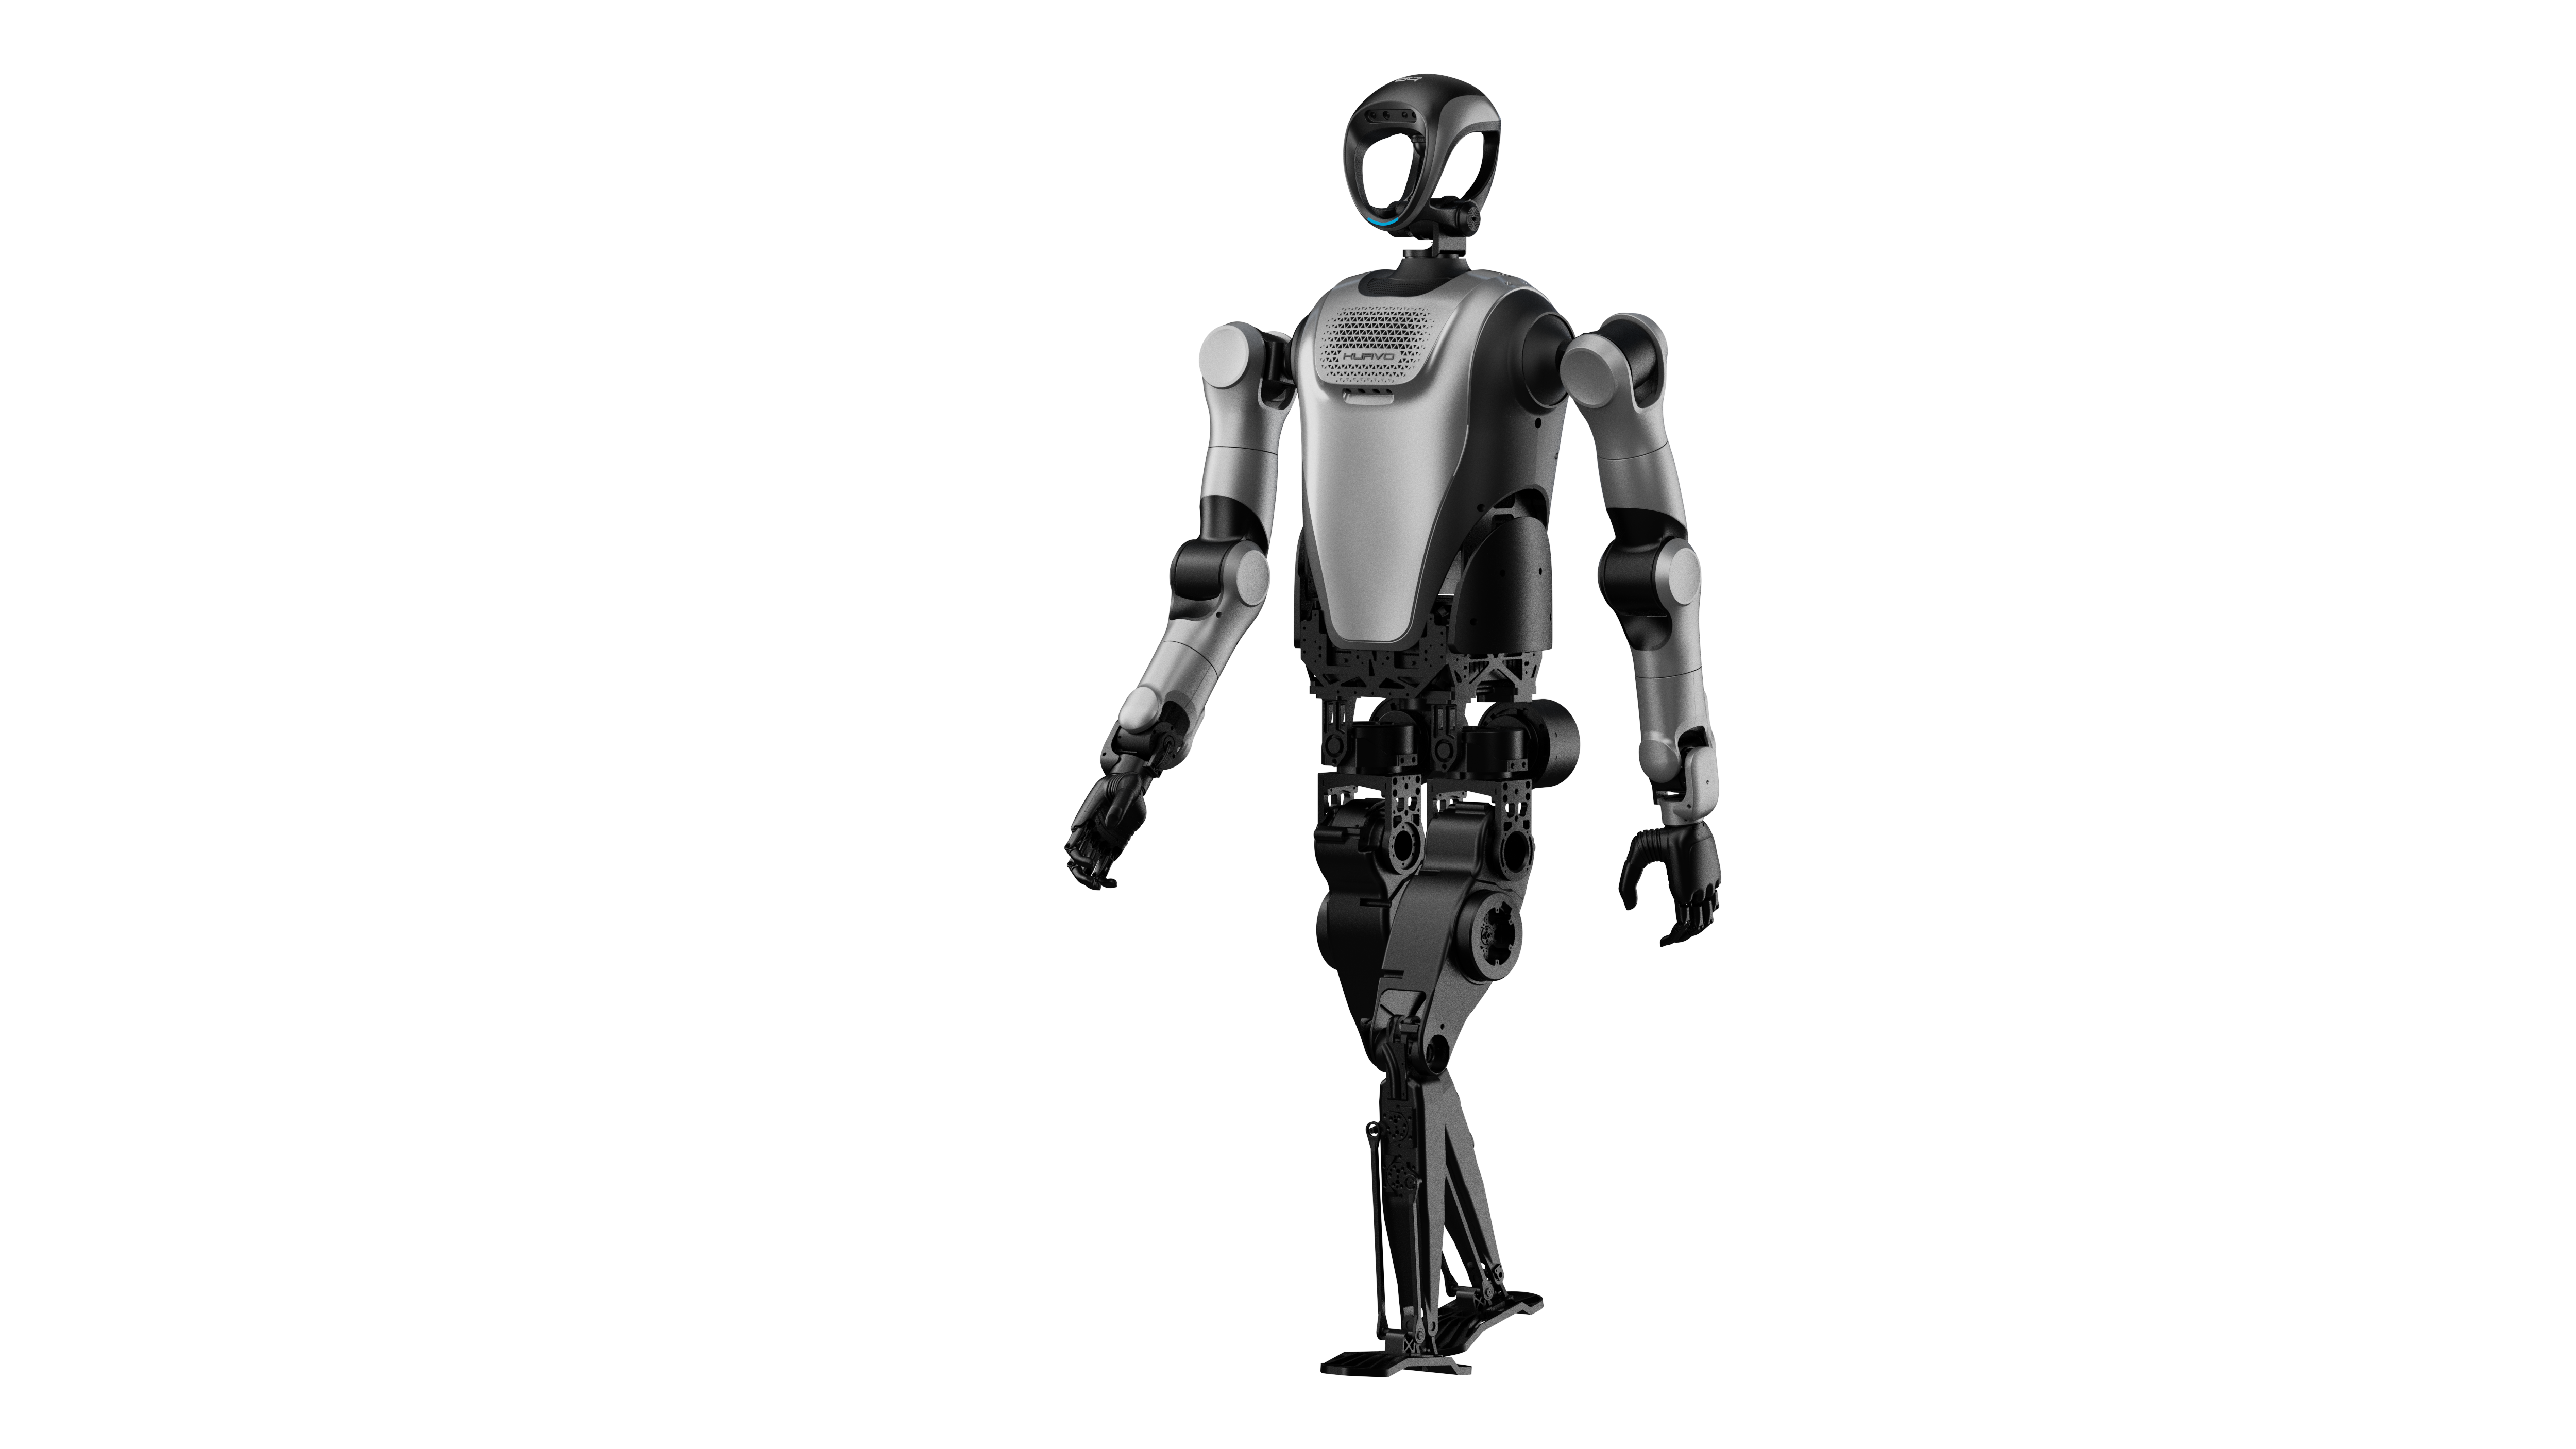
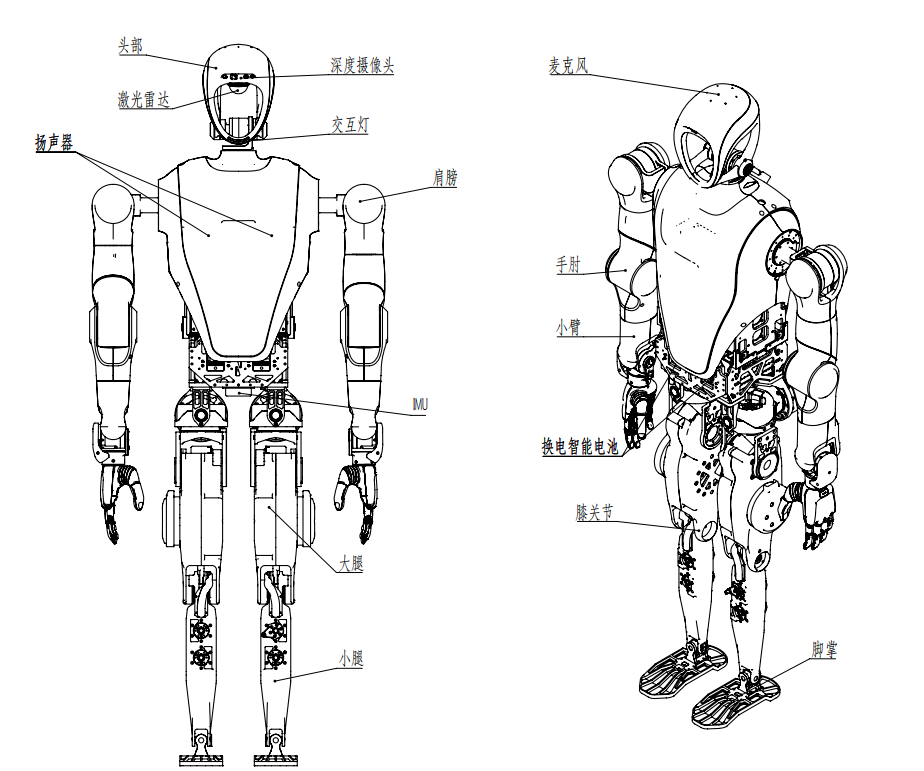
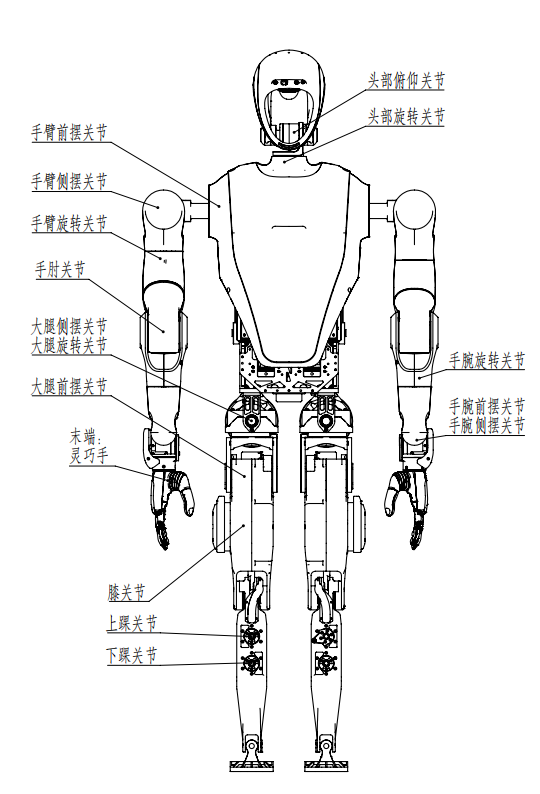
KUAVO机器人4pro 展厅算力版包含头、躯干、手臂、腿部,全身总共28个自由度(不含末端),使得机器人能够实现灵活的运动和姿态控制。
- 头部拥有2个自由度,包含头部旋转关节和头部俯仰关节。深度相机、激光雷达、麦克风阵列、交互灯等位于头部。
- 躯干内包含:运动控制板、电源板及换电电池。
- 单手臂拥有7个自由度,包含手臂前摆关节、手臂侧摆关节、手臂旋转关节、手肘关节、手腕旋转关节、手腕前摆关节和手腕侧摆关节。手臂标配灵巧手。
- 单腿拥有6个自由度,包含大腿侧摆关节、大腿旋转关节、大腿前摆关节、膝关节、上踝关节和下踝关节。
## 产品规格
| 类型 | 规格参数 | 指标说明 |
|:----:|:-----------------------------------------------------------------------:|:-----------------------------------------------------------:|
| 基本参数 | 高
重量
单臂长度 | 1.66m
55kg
0.79m |
| 自由度 | 全身自由度(不含末端)
头部自由度
单臂自由度
单腿自由度
灵巧手自由度 | 28
2
7
6
6 |
| 运行参数 | 行走速度
跑步速度 | 0.4m/s
5km/h |
| 电池参数 | 工作电压
行走续航
电池容量
循环寿命
充电时长 | 60V
1h
6Ah
≥500次
≤1.5h |
| 传感器 | 摄像头
麦克风
激光雷达
扬声器
关节温度传感器
IMU | Gemini-335L
6MIC 360度定位
mid-360
立体音响
LB01
/ |
| 算力平台 | 下位机
上位机 | 摩方i913900 x 1
AGX Orin x 1 |
| 安全功能 | 本体急停
声音提醒 | 1
低电量提醒 |
## KUAVO_4pro展厅算力版自由度范围、速度扭矩限制关节位置及运动控制坐标系图示
| 关节序号 | 关节名称 | 关节代号 | 位置下限(°) | 位置上限(°) | 额定力矩(Nm) | 额定速度(rpm) |
| ---- | ---- | ------------ | ------- | ------- | -------- | --------- |
| 0 | 头部俯仰 | head_pitch | -30 | 30 | 6 | 50 |
| 1 | 头部旋转 | head_yaw | -90 | 90 | 0.5 | 50 |
| 2 | 左肩前摆 | l_arm_pitch | -180 | 90 | 20 | 120 |
| 3 | 左肩侧摆 | l_arm_roll | -20 | 120 | 22 | 30 |
| 4 | 左臂旋转 | l_arm_yaw | -90 | 90 | 12 | 50 |
| 5 | 左肘 | l_forearm | -150 | 0 | 22 | 30 |
| 6 | 左腕旋转 | l_hand_yaw | -90 | 90 | 6 | 50 |
| 7 | 左腕前摆 | l_hand_pitch | -40 | 40 | 6 | 50 |
| 8 | 左腕侧摆 | l_hand_roll | -75 | 40 | 6 | 50 |
| 9 | 右肩前摆 | r_arm_pitch | -180 | 90 | 20 | 120 |
| 10 | 右肩侧摆 | r_arm_roll | -120 | 20 | 22 | 30 |
| 11 | 右臂旋转 | r_arm_yaw | -90 | 90 | 12 | 50 |
| 12 | 右肘 | r_forearm | -150 | 0 | 22 | 30 |
| 13 | 右腕旋转 | r_hand_yaw | -90 | 90 | 6 | 50 |
| 14 | 右腕前摆 | r_hand_pitch | -40 | 40 | 6 | 50 |
| 15 | 右腕侧摆 | r_hand_roll | -40 | 75 | 6 | 50 |
| 16 | 左髋侧摆 | l_leg_roll | -18 | 38 | 40 | 120 |
| 17 | 左髋旋转 | l_leg_yaw | -50 | 45 | 20 | 120 |
| 18 | 左髋前摆 | l_leg_pitch | -115 | 90 | 20 | 120 |
| 19 | 左膝 | l_knee | 0 | 145 | 40 | 120 |
| 20 | 左踝上 | l_foot_pitch | -45 | 20 | 12 | 77 |
| 21 | 左踝下 | l_foot_roll | -15 | 15 | 12 | 77 |
| 22 | 右髋侧摆 | r_leg_roll | -38 | 18 | 40 | 120 |
| 23 | 右髋旋转 | r_leg_yaw | -45 | 50 | 20 | 120 |
| 24 | 右髋前摆 | r_leg_pitch | -115 | 90 | 20 | 120 |
| 25 | 右膝 | r_knee | 0 | 145 | 40 | 120 |
| 26 | 右踝上 | r_foot_pitch | -45 | 20 | 12 | 77 |
| 27 | 右踝下 | r_foot_roll | -15 | 15 | 12 | 77 |
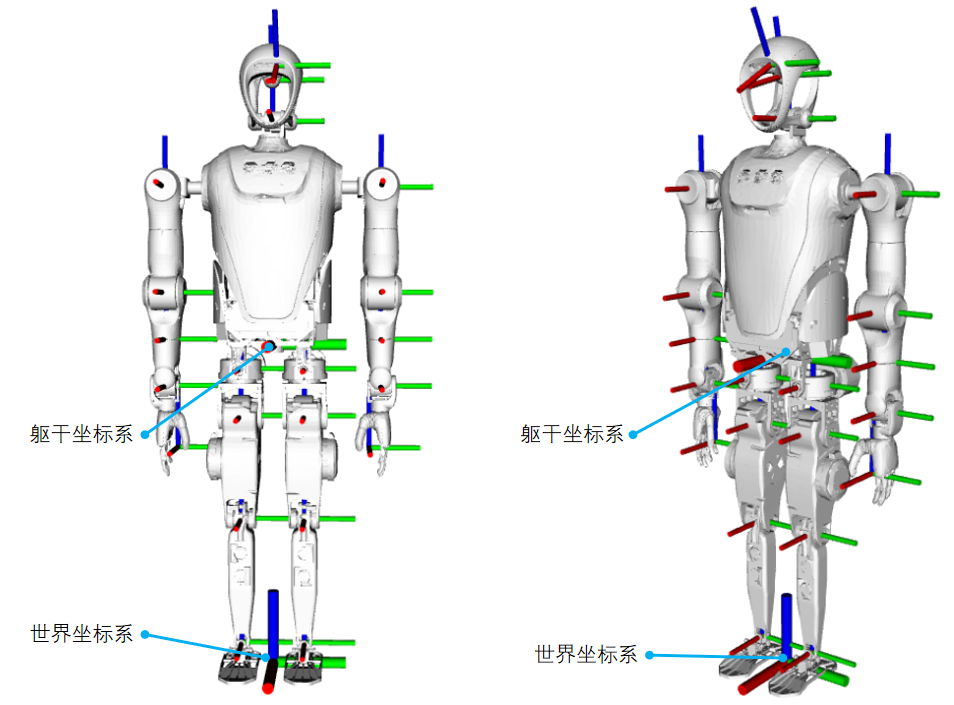
当各个关节均为零度时,各坐标系如上图。红色为x轴,绿色为y轴,蓝色为z轴。
## KUAVO_4pro展厅算力版电气接口
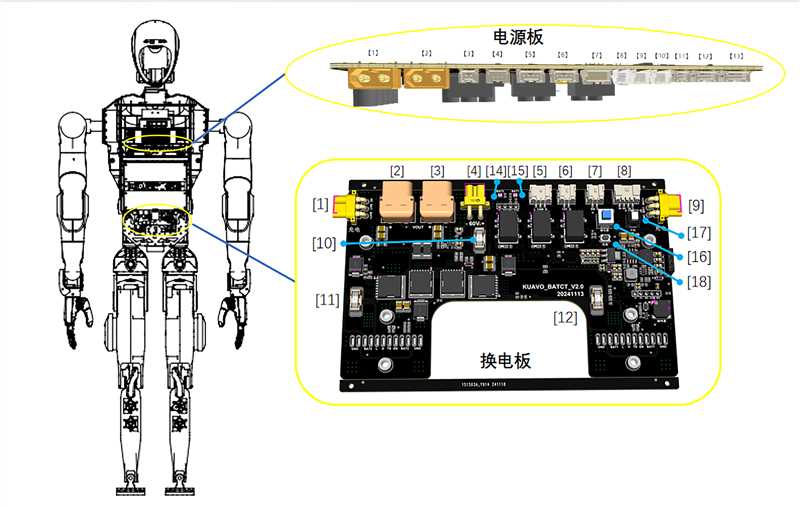
### 换电板接口说明:
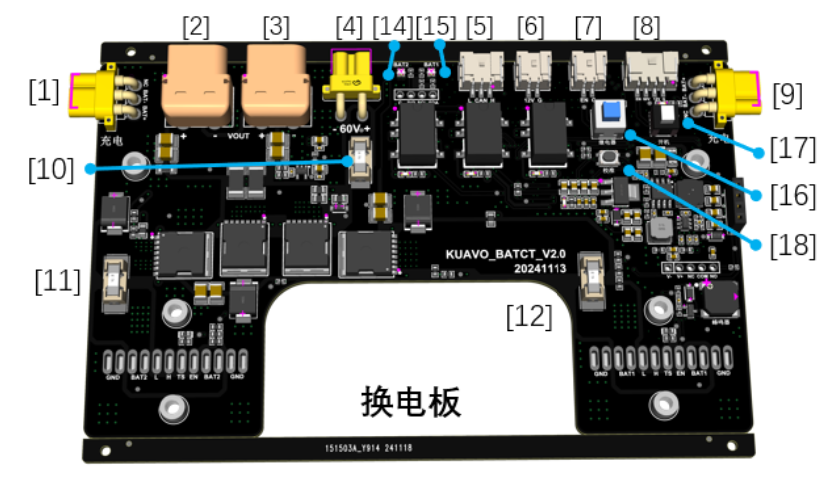
| **序号** | **接口型号** | **接口名称** | **说明** |
| ------ | ------------------------- | --------- | -------------------------------------------------------------------------------------- |
| 1 | MR30PW-F | 左充电接口 | 外接67.2V/5A锂电池专用充电器给左侧电池充电 |
| 2 | XT60PW-F | 60V放电接口 | 输出电压48V~67.2V,输出电流40A |
| 3 | XT60PW-F | 60V放电接口 | 输出电压48V~67.2V,输出电流40A |
| 4 | XT30PW-F | 电源板接口 | 输出电压48V~67.2V,输出电流15A |
| 5 | 3PIN,2mm连接器
PAP-03V-S | CAN通信 | 电池CAN通信接口 |
| 6 | 2PIN,2mm连接器
PAP-02V-S | 12V接口 | 输出电压12V,0.5A |
| 7 | 2PIN,2mm连接器
PAP-02V-S | 外接驱动器电源开关 | 控制驱动器60V放电接口输出开关 |
| 8 | 4PIN,2mm连接器
PAP-04V-S | 外接开机开关 | 外接开机按钮接口,开机后电源板和NUC供电打开,蜂鸣器响一声; |
| 9 | MR30PW-F | 右充电接口 | 外接67.2V/5A锂电池专用充电器给右侧电池充电 |
| 10 | 6125保险丝30A | 保险丝 | 左/右侧电池输出保险丝,型号:6125,125V,30A |
| 11 | 6125保险丝30A | 保险丝 | 左/右侧电池输出保险丝,型号:6125,125V,30A |
| 12 | 6125保险丝15A | 保险丝 | 电源板输出保险丝,型号:6125,125V,15A |
| 14 | 红绿双色LED灯 | 左电池指示灯 | 左/右侧电池状态指示灯,正常:绿灯闪烁;电量低或电池拔出:红灯闪烁,蜂鸣器间断响;过温保护:红灯和蜂鸣器同步间隔1秒闪烁/响起;过流保护:红灯常亮,蜂鸣器长鸣; |
| 15 | 红绿双色LED灯 | 右电池指示灯 | 左/右侧电池状态指示灯,正常:绿灯闪烁;电量低或电池拔出:红灯闪烁,蜂鸣器间断响;过温保护:红灯和蜂鸣器同步间隔1秒闪烁/响起;过流保护:红灯常亮,蜂鸣器长鸣; |
| 16 | 蓝色自锁开关 | 板载驱动器电源开关 | 板载控制驱动器60V放电接口输出开关 |
| 17 | 白色自锁开关 | 板载开机开关 | 板载开机开关,开机后电源板和NUC供电打开,蜂鸣器响一声; |
| 18 | 轻触开关 | 校准开关 | 该开关有两种工作状态: 校准电压采集:机器接入一个电池,按住校准开关,按下开机开关,等待2秒,校准PCB电压采样; 短路保护复位:过流保护状态下,长按2秒复位过流保护状态; |
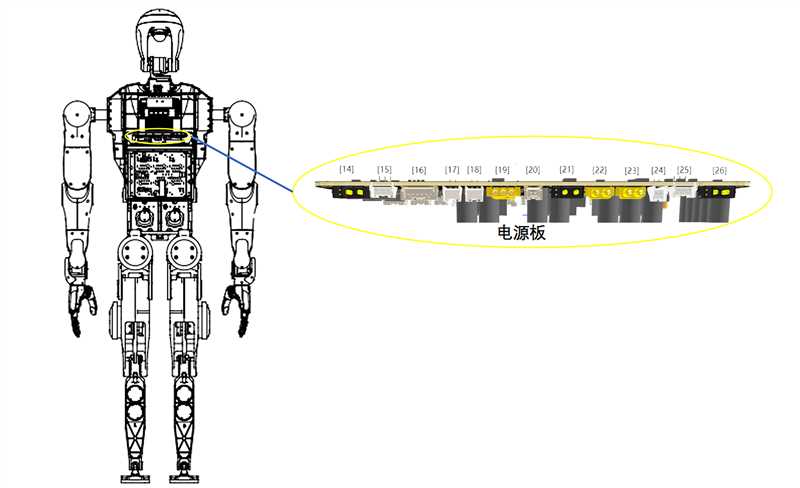
### 电源板接口说明:
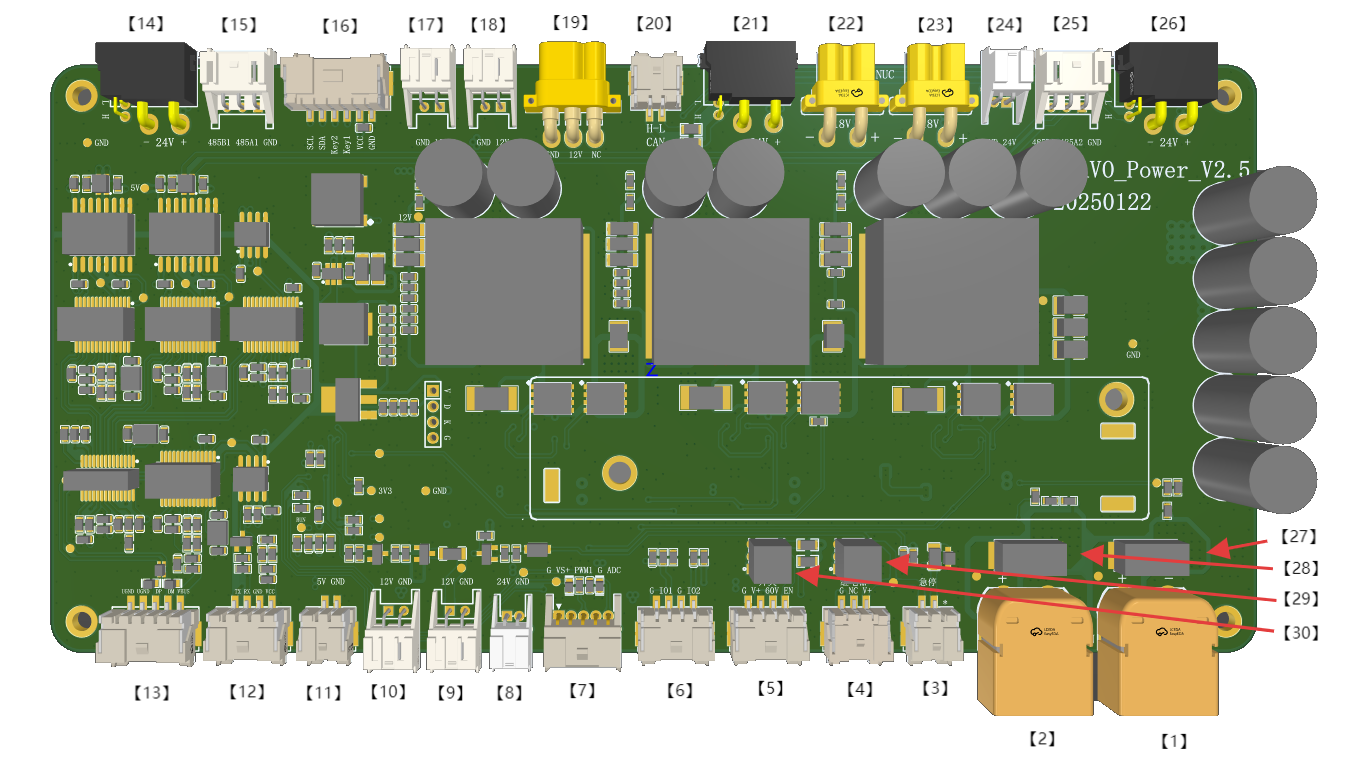
| **序号** | **接口型号** | **接口名称** | **说明** |
| ------ | ---------------------------- | -------- | ----------------------------- |
| 1 | XT60PW-M | 电源输入 | 输入电压范围36V~80V DC |
| 2 | XT60PW-M | 电源输入 | 输入电压范围36V~80V DC |
| 3 | 2PIN,2.0MM连接器
PAP-02V-S | NG | |
| 4 | 3PIN,2.0MM连接器
PAP-03V-S | 驱动器电源反馈 | 驱动器电源信号反馈 |
| 5 | 4PIN,2.0MM连接器
PAP-04V-S | NG | |
| 6 | 4PIN,2.0MM连接器
PAP-04V-S | 预留输入 | |
| 7 | 5PIN,2.0MM连接器
PAP-05V-S | 散热风扇 | 驱动器散热风扇接口,24V/1A输出 |
| 8 | 2PIN,2.0MM连接器
RAP-02V-1 | 24V输出 | 24V/1A电源输出 |
| 9 | 2PIN,2.54MM连接器
XAP-02V-1 | 12V输出 | 12V/1A电源输出 |
| 10 | 2PIN,2.54MM连接器
XAP-02V-1 | 12V输出 | 12V/1A电源输出 |
| 11 | 2PIN,2.54MM连接器
XAP-02V-1 | 5V输出 | 5V/1A电源输出 |
| 12 | 4PIN,2.0MM连接器
PAP-04V-S | SBUS通信 | 无线遥控接收模块通信接口 |
| 13 | 5PIN,2.0MM连接器
PAP-05V-S | USB通信输入 | 电源板UBS接口,接到运动控制NUC |
| 14 | XT30(2+2)PW-M | 左手臂接口 | 左手电机24V电源与CAN通信 |
| 15 | 3PIN,2.54MM连接器
XAP-03V-1 | 灵巧手RS485 | 左手为灵巧手时,485通讯线接口 |
| 16 | 6PIN,2.0MM连接器
PAP-06V-S | 电量指示 | 电池电量指示板接口 |
| 17 | 2PIN,2.54MM连接器
XAP-02V-1 | 12V输出 | 12V/1A电源输出 |
| 18 | 2PIN,2.54MM连接器
XAP-02V-1 | 12V输出 | 12V/1A电源输出 |
| 19 | MR30PW-F | 12V输出 | 12V/10A电源输出与LIN通信 |
| 20 | 2PIN,2.0MM连接器
PAP-02V-S | CAN通信输入 | 外接USB转CAN模块 |
| 21 | XT30(2+2)PW-M | 脖子电机接口 | 脖子电机24V电源与CAN通信 |
| 22 | XT30PW-F | NUC电源输出 | 18V/6A电源输出 |
| 23 | XT30PW-F | NUC电源输出 | 18V/6A电源输出 |
| 24 | 2PIN,2.0MM连接器
RAP-02V-1 | 24V输出 | 24V/1A电源输出 |
| 25 | 3PIN,2.54MM连接器
XAP-03V-1 | 灵巧手RS485 | 右手为灵巧手时,485通讯线接口 |
| 26 | XT30(2+2)PW-M | 右手臂接口 | 右手电机24V电源与CAN通信 |
| 27 | 6125保险丝15A | 左侧电源保险丝 | 电源板左侧电池输入保险丝,型号:6125,125V/15A |
| 28 | 6125保险丝15A | 右侧电源保险丝 | 电源板右侧电池输入保险丝,型号:6125,125V/15A |
| 29 | 自锁开关 | NG | |
| 30 | 自锁开关 | 开机开关 | 板载开机开关,开机后电源板和NUC供电打开,按钮默认按下; |
## 传感器参数
### IMU
- 纵倾横滚精度:0.2度;
- 方位角精度:0.2度;
**陀螺仪:**
- 满量程:2000度/秒;
- 零偏稳定性:2.5°/h;
**加速度传感器:**
- 满量程:12g;
- 零偏稳定性:30 μg;
**机械性能:**
- 工作温度 -40 到 85 摄氏度;
**接口 / IO:**
- 加速度输出频率 1000 HZ。
### 深度摄像头:Gemini-335L
- 深度技术:双目视觉;
- 图像传感器技术:全局快门;
- 深度基线:95mm;
- 最大工作范围:0.17~20m+;
- 理想范围:0.25~6m;
- 深度空间相对精度:≤0.8%(1280x800 @ 2m & 90%x90% ROI)
≤1.6%(1280 x800 @ 4m & 80% x 80% ROI);
- 深度FOV:90° × 65° @ 2m(1280 × 800);
- 深度分辨率@帧率:1280 × 800 @ 30fps;
- RGB帧速率和分辨率:60fps下1280 × 800;
- RGB传感器FOV:94° × 68°;
- RGB图像格式:YUYV & MJPEG;
- 连接器:USB 3.0 & USB 2.0 Type-C;
- 工作温度:-10~50℃;
- IP等级:IP65;
- 使用环境:室外;
- 支持物体识别、定位和追踪;
### 激光雷达:mid-360
- 扫描模式:非重复扫描;
- 量程(@100klx):40m@10%反射率,70m@80%反射率;
- 近处盲区:0.1m;
- 视场角(H X V):360° X 59°;
- 测距随机误差(@1δ):≤2cm(@10m),≤3cm(@0.2m);
- 角度随机误差(@1δ):<0.15°;
- 光束发散度:典型值:0.1° x 1°;
- 点云输出:~200,000点/秒;
- 点云帧率:10Hz;
- 数据网口:100BASE-TX以太网;
- 供电电压范围:9~27V DC;
- 功率:额定功率≤6.5W,启动功率≤18W;
- 工作温度:-20℃~55℃;
- 防护级别:IP67;
- IMU:ICM40609;
### 下位机:摩方i9-13900
- CPU:英特尔 酷睿 i9-13900H;
- GPU:Iris Xe Graphics;
- 内存:64G DDR5内存;
- 硬盘容量:500G固态;
- 主频:14核20线程 睿频5.4GHz;
- 网络:双频WiFi6E/蓝牙5.2(AX211)+双2.5G网口(intel i255);
### 上位机:
#### AGX-Orin
- CPU:
- 架构: Arm® Cortex®-A78AE
- 核心数: 12 核(64GB 版本),8 核(32GB 版本)
- 缓存: 3MB L2 + 6MB L3(64GB 版本),2MB L2 + 4MB L3(32GB 版本)
- 最大频率: 可达 2.2 GHz
- GPU:
- 架构: NVIDIA Ampere
- 核心数: 2048 CUDA 核心(64GB 版本),1792 CUDA 核心(32GB 版本)
- Tensor 核心: 64 个(64GB 版本),56 个(32GB 版本)
- 最大频率: 最高可达 1.3 GHz
- 内存:
- 类型: LPDDR5
- 容量: 可选 32GB 或 64GB
- 带宽: 204.8 GB/s
- 硬盘容量:
- 类型: eMMC 5.1
- 容量: 64GB
- 主频:
- CPU 最大频率为可达 2.2 GHz
- 网络:
- 支持多种网络连接,包括1个千兆以太网口和1个10GbE接口。
- AI性能:
- 性能指标: 可达275 TOPS(每秒万亿次操作)
Jetson AGX Orin 提供了显著的性能提升,特别是在 AI 推理和深度学习任务中,相较于其前代产品 Jetson AGX Xavier,性能提升可达8倍。该平台非常适合需要实时处理和高计算能力的应用,如自动驾驶、智能城市和医疗保健等领域
## 灵巧手
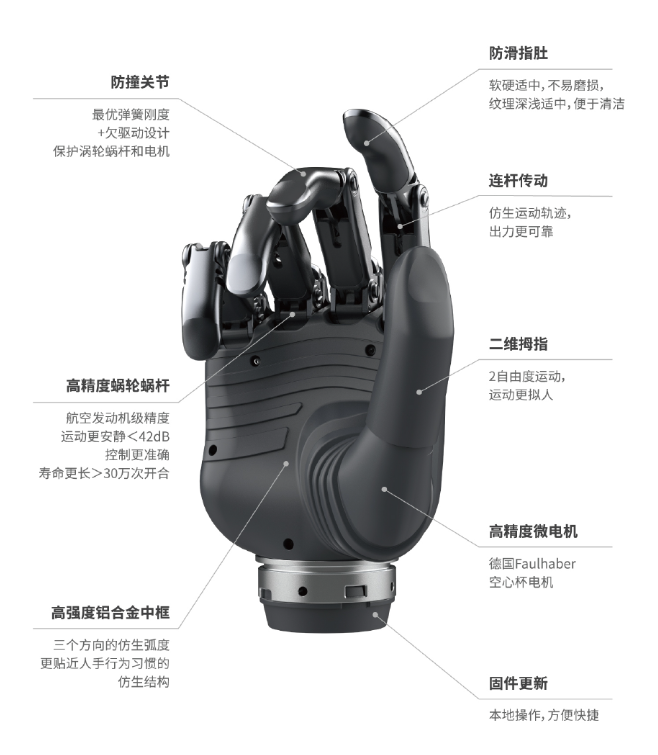
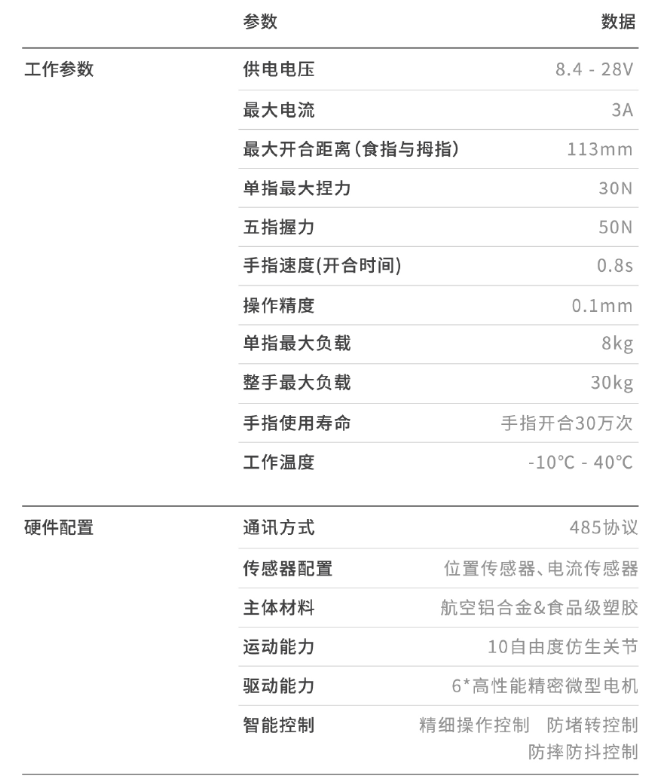
灵巧手产品说明手册:[app.brainco.cn/universal/stark-serialport-prebuild/docs/BC4-0100114095_20240521.pdf](https://app.brainco.cn/universal/stark-serialport-prebuild/docs/BC4-0100114095_20240521.pdf)
灵巧手官方文档网站:[灵巧手官方文档网站](https://www.brainco-hz.com/docs/revolimb-hand/revo1/parameters.html)