English · 简体中文 · 日本語
OneJev は [Qwen](https://huggingface.co/Qwen) をベースにしたマルチモーダルな System One 意思決定モデルです。スクリーンショット、写真、動画、テキストに関する型付きの質問に、1 回の順伝播で較正済みの確率を返します。サイズは 0.8B、4B、9B、27B の 4 種類です。
## 🔥 ニュース
- 🔥 **2026-10-13** [OneJev 1.5](https://huggingface.co/collections/OmniJev/onejev15) を公開しました。ぜひお試しください。
- **2026-09-28** オンラインデモを公開しました。👉 [こちらから](https://huggingface.co/spaces/BradNLP/OneJev)
- **2026-09-27** [OneJev](https://huggingface.co/collections/OmniJev/onejev) と [OneJev データセット](https://huggingface.co/datasets/OmniJev/OneJev-Data) を公開しました。
## Decision Index(公開部分)
## その他の評価
正解率(%)。OneJev テストセットは私たちの非公開評価セット、その他は公開ベンチマークです。
## 速度
## クイックスタート
どちらかのバックエンドを起動し、下の Python サンプルを実行してください。
### 選択肢 A:PyTorch
NVIDIA GPU 向け。テキスト、画像、動画に対応しています。
```bash
pip install "qev[torch] @ git+https://github.com/OmniJev/OneJev.git"
qev serve --model OmniJev/OneJev1.5-4B --port 8000
```
### 選択肢 B:llama.cpp
GGUF モデル向け。テキストと画像に対応し、動画には PyTorch を使います。まず [llama.cpp](https://github.com/ggml-org/llama.cpp/blob/master/docs/install.md) をインストールしてください(macOS では `brew install llama.cpp`)。
```bash
pip install git+https://github.com/OmniJev/OneJev.git
qev serve --gguf prithivMLmods/OneJev1.5-9B-GGUF:Q8_0 --port 8000
```
### 選択肢 C:Docker
リポジトリには、ハードウェアを検出してバックエンドを 1 つ起動する Compose スタックが含まれています。llama.cpp の profile は初回起動時に `prithivMLmods/OneJev1.5-9B-GGUF:Q8_0` をダウンロードします。別のサイズや量子化は `docker/.env` の `QEV_GGUF` で指定してください。
```bash
cp docker/.env.example docker/.env # 非公開リポジトリでは HF_TOKEN を設定
./docker/start.sh # 自動検出(Windows:.\docker\start.ps1)
./docker/start.sh logs # ログを追う
./docker/start.sh down # すべての profile を停止
```
`./docker/start.sh ` でバックエンドを強制できます(`--build` で再ビルド)。どの profile も :8000 で API と Playground UI を提供します。Windows では `torch`(NVIDIA)と `cpu` のみ利用できます。
### リクエストを送る
どちらのバックエンドも `http://localhost:8000` で同じ API を提供します。別のターミナルで、自分の `screenshot.png` を使ってサンプルを実行してください:
```python
from qev import Client, Choice, Noul, Score
from qev.media import data_uri
r = Client("http://localhost:8000").system_one(
state={"task": "Pay the open invoice from ACME", "screen": ""},
media=[{"type": "image", "data": data_uri("screenshot.png")}],
questions={"done": Noul("The invoice has been paid"),
"next": Choice("What should the agent do next?",
{"click": "click an element", "type": "type text", "scroll": "scroll", "stop": "stop"}),
"progress": Score("How far along is the task?", ["not started", "halfway", "almost done", "done"])},
)
r.answers["done"].noul # 「はい」の確率
r.answers["next"].probabilities # 選択肢ごとの確率
r.answers["progress"].score # 期待レベル
```
API は TypeSafe System One と互換です。その他の例:[動画](../examples/video.py)、[curl](../examples/curl.sh)、[公式 TypeSafe SDK](../examples/official_sdk.py)。
## 学習
```bash
git clone https://github.com/OmniJev/OneJev.git
cd OneJev
pip install -e ".[train]"
# A・B のどちらかを選択。以下では A が有効です。
# A. デモ:画像付き 100 件(23 MB)
hf download OmniJev/OneJev-Data sample/sample-100.parquet --repo-type dataset --local-dir data/onejev
python -m train.unpack data/onejev --sample
# B. 全データ:94,707 件(17.7 GB)。B を使う場合は次の 2 行のコメントを外し、A を省いてください。
# hf download OmniJev/OneJev-Data --repo-type dataset --include "data/*.parquet" --local-dir data/onejev
# python -m train.unpack data/onejev
```
どちらを選んでも `data/onejev/train.jsonl` が作成され、画像と動画フレームは `data/onejev/media/` に展開されます。
[OneJev-Data](https://huggingface.co/datasets/OmniJev/OneJev-Data) は元の学習データ 99,193 問のうち 94,707 問を公開しています。残りは元データの再配布が許可されていません。
### ファインチューニング
4 モデルはそれぞれ Qwen3.5-0.8B、Qwen3.5-4B、Qwen3.5-9B、Qwen3.8-27B をベースに、ビジョンタワーを固定して 1 エポック学習します。設定は学習率 `5e-6`、最大 16,384 トークンで、回答の確率に対する交差エントロピーと Brier 損失を使います。4B を GPU 4 枚で学習するには:
```bash
torchrun --nproc-per-node 4 -m train.sft --config train/configs/onejev_4b_full.yaml
```
設定:[0.8B](../train/configs/onejev_08b_full.yaml) · [4B](../train/configs/onejev_4b_full.yaml) · [9B](../train/configs/onejev_9b_full.yaml) · [27B](../train/configs/onejev_27b_full.yaml)。`--nproc-per-node` を GPU の枚数に合わせてください。9B と 27B は FSDP でモデルとオプティマイザーの状態を分割します。独自のデータを使う場合は、設定の `train` と `media_root` を変更します。
4B の最終モデルは `train/runs/onejev_4b/final` に保存されます。次のコマンドで起動できます:
```bash
qev serve --model train/runs/onejev_4b/final --port 8000
```
## Friendly Links
- [LINUX DO](https://linux.do)
- [Jev](https://typesafe.ai)
- [Awesome JEV](https://github.com/OmniJev/awesome-jev-gallery)
- [Awesome JEV Website](https://omnijev.github.io/awesome-jev-gallery/)
- [PlayJev](https://github.com/OmniJev/PlayJev)
## ライセンス
[Apache 2.0](../LICENSE)
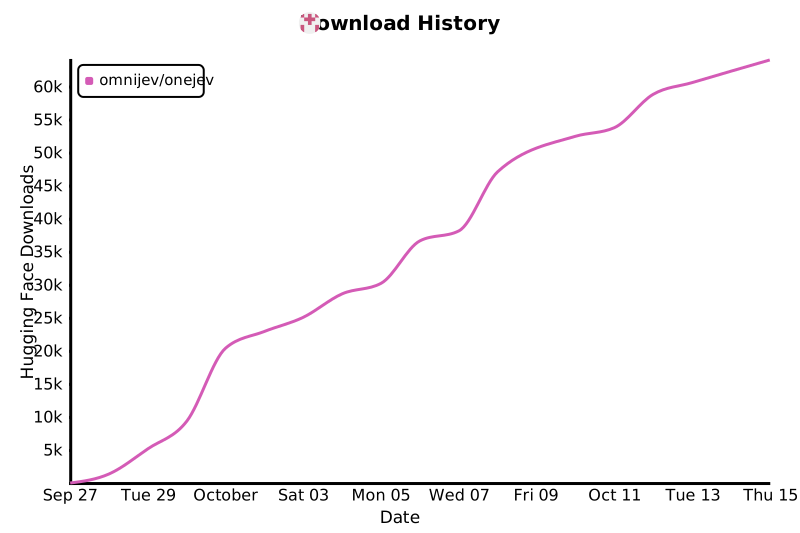
## スターとダウンロード数
## 引用
```bibtex
@misc{onejev2026,
title = {{OneJev}: A Multimodal System One Decision Model},
author = {{OmniJev Team}},
year = {2026},
howpublished = {\url{https://github.com/OmniJev/OneJev}}
}
```