开源项目:
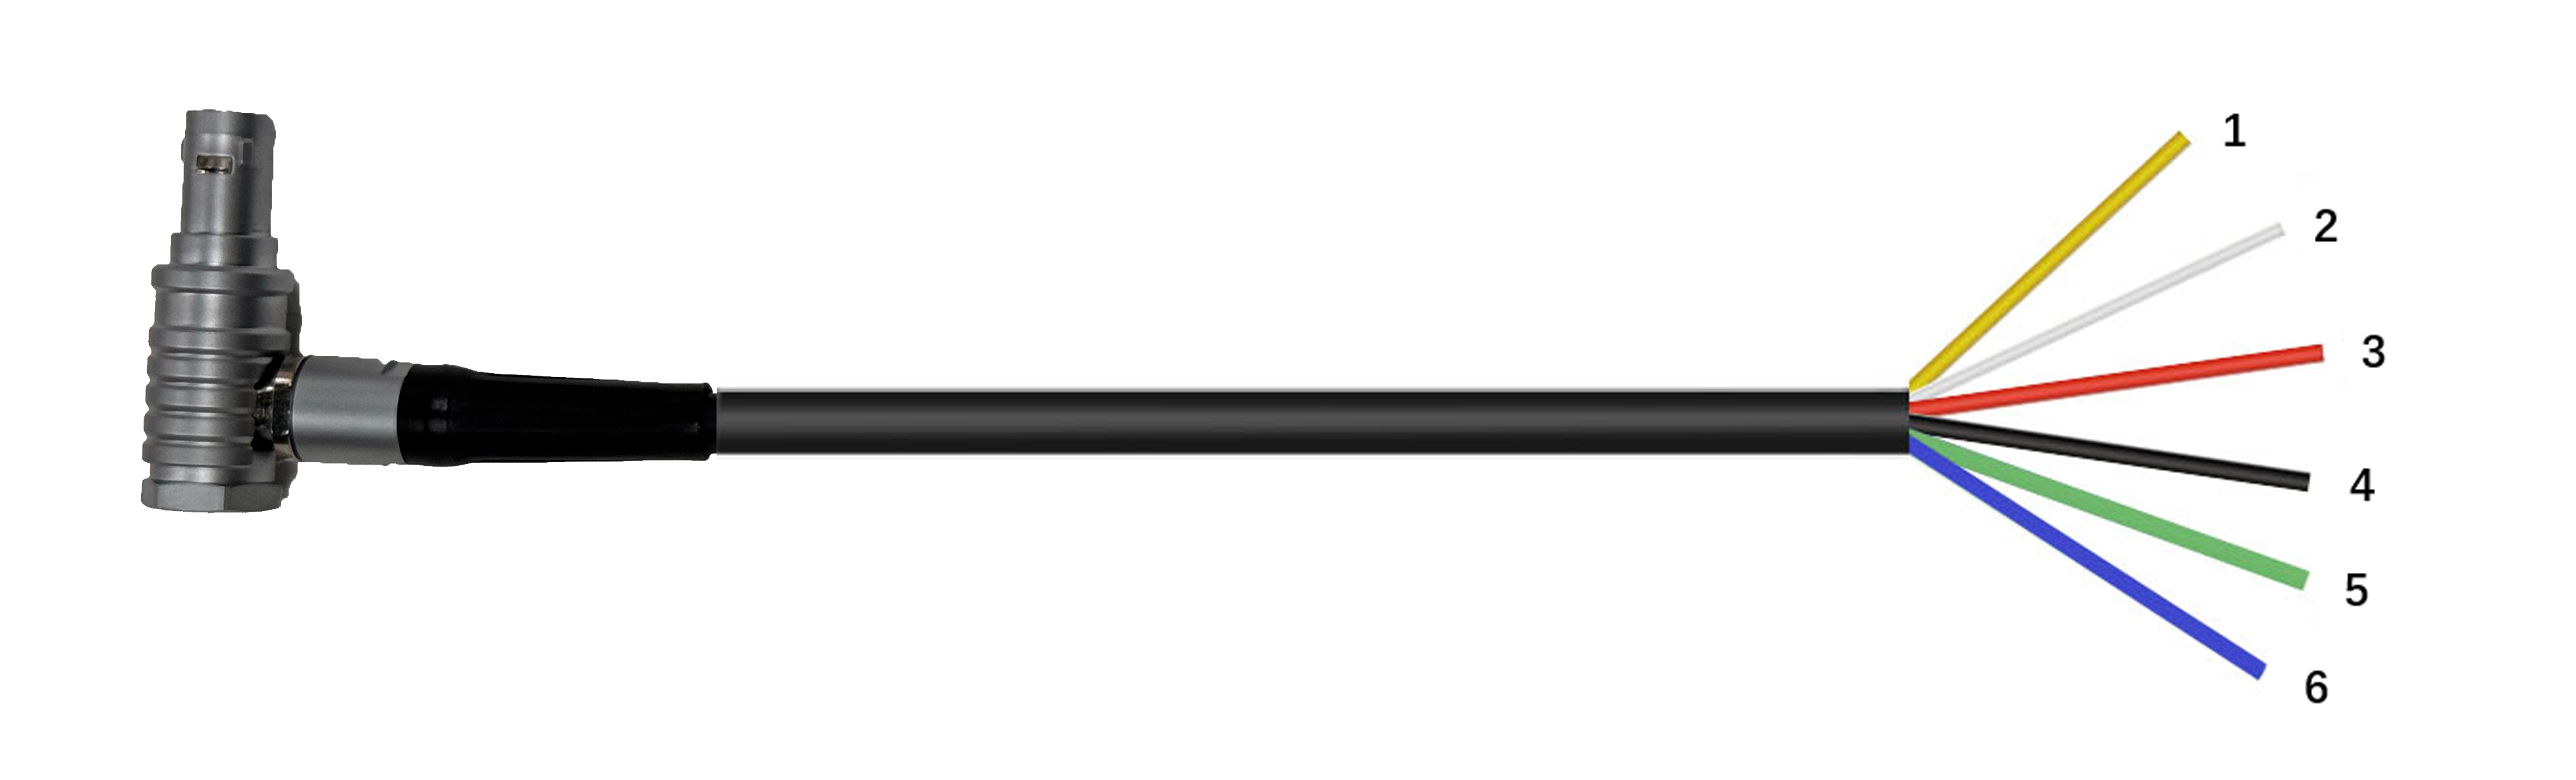
两指平行夹爪 ## 版权和许可协议 本项目的硬件源信息和相关材料遵循 [OpenAtom Open Hardware License, Version 1.0](License) 许可证。 ## 简介 睿尔曼两指平行夹爪旨在为用户提供易用优质的操作能力。夹爪以自研的 WHJ03 一体化关节为核心部件开发而成,具备高动态响应、高负载、小体积、通用性强、安装方便、维护简单等特点。根据任务需要,夹爪可以灵活方便的部署在复合机器人、机械臂末端、PLC 产线上,从而解决工业、商服、家庭、教育等场景的抓取、分拣、搬运等需求。机器人采用标准的 RS485 通信接口,支持串口协议和Modbus RTU协议,简单高效的接口和控制指令可以使用户快速实现对夹爪的操控。 
| 序号 | 名称 | 下载地址 | 说明 |
|---|---|---|---|
| 1 | Software | 下载地址 | 包括gripper_app、gripper_boot、gripper_tool以及两指平行夹爪上位机v1.0.3,用于设置、调试两指平行夹爪。 |
| 2 | Hardware | 包含3D结构图、BOM列表、原理图、PCB Layout、Placement图以及PCB的BOT、TOP图示,支撑硬件控制板、结构件制作以及整体组装。 | |
| 3 | Related Files | 包含产品手册、产品设计说明书以及测试用例,阐明两指平行夹爪的应用场景、功能特点、通信协议、功能参数以及验收测试的用例指导等。 |