
# 具身智能技术指南 Embodied-AI-Guide
**国内最热门的具身智能技术指南**
一份偏「百科全书」定位的具身智能中文知识库与资料索引
[从这里开始](#start) · [动手学习](#robotwin) · [认知资料](#info) · [算法篇](#algorithm) · [基础设施篇](#infrastructure) · [控制篇](#control) · [硬件篇](#hardware)
> 📚 本项目希望帮助新人**快速建立领域认知**:以一个实践项目带大家动手入门具身智能,同时以百科全书的形式梳理当前具身智能涉及的主要技术,让大家清楚不同技术能解决什么问题,未来想深入时有头绪。
>
> 欢迎 **Star / 分享 / 提 PR**。合作与交流可邮件联系 [lumina.embodiedai@gmail.com](mailto:lumina.embodiedai@gmail.com),或添加[项目发起人](https://tianxingchen.github.io/)微信 `TianxingChen_2002`(请备注:机构 + 姓名 + 来意)。
### 📢 News|项目进展
📝 *2026-01-15: Embodied-AI-Guide 完成内容重组*
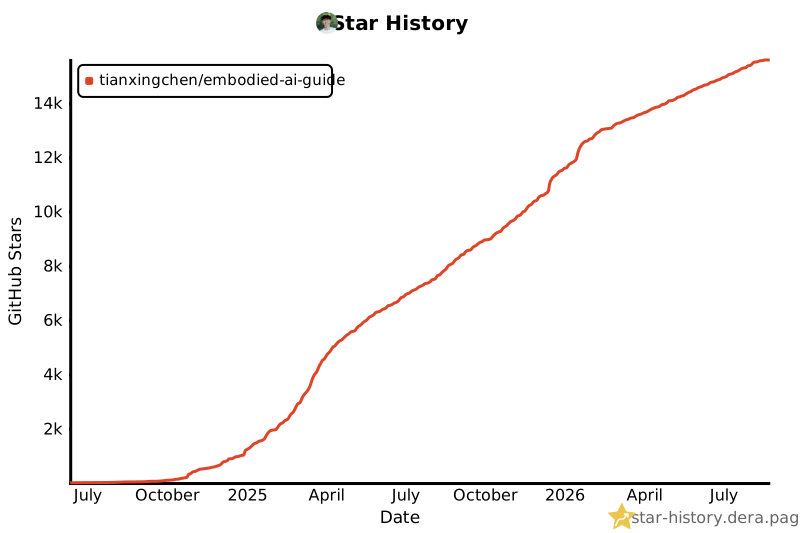
⭐️ *2025-12-18: GitHub Stars 突破 10,000*
❤️ *2025-03-15: Embodied-AI-Guide 正式开源*
### 🧑💻 Related Projects|相关开源项目
⭐️ Lumina Call(具身智能招聘):[website](https://lumina-embodied.ai/lumina-call)
⭐️ Datawhale every-embodied(具身智能入门教程):[repo](https://github.com/datawhalechina/every-embodied)
## 🦉 Lumina 具身智能社区
社区主页:[lumina-embodied.ai](https://lumina-embodied.ai)。扫描下方二维码加入交流群;如果二维码失效或无法入群,请邮件联系 [lumina.embodiedai@gmail.com](mailto:lumina.embodiedai@gmail.com),或添加项目发起人微信 `TianxingChen_2002`(请备注:机构 + 姓名 + 来意)。

## 🐣 (1) Start From Here —— 从这里开始
> 具身智能是指一种基于物理实体进行感知和行动的智能系统,其通过智能体与环境的交互获取信息、理解问题、做出决策并实现行动,从而产生智能行为和适应性。
说得更直白一些:大模型已经能很好地处理**文字和图像**,因为互联网上有海量现成数据;但要让机器人真的伸手把桌上的杯子拿起来,模型必须输出**连续的、有物理后果的动作**,而这类数据没法从网上爬——**每一条都要有人用真机采,采错了还会把东西打碎**。这个「数据从哪来、动作怎么表示、做得好不好怎么衡量」的三连问,构成了具身智能当前最核心的矛盾,也是本指南反复出现的主线。
### (1.1) How —— 如何使用这份指南
本项目的设计理念是「一条主线 + 一张全景图」:
- **一条主线**:用[第 2 章](#robotwin)的实践教程,让你在一周内亲手跑通一个操作策略的完整流程;
- **一张全景图**:用[第 3 ~ 7 章](#info)以百科全书的形式覆盖算法、基础设施、控制与硬件,帮助你判断每项技术解决什么问题、值不值得深入。
建议的阅读顺序:**先动手跑通第 2 章,再按兴趣检索后续章节**,不必按顺序通读。
### (1.2) 学习路线建议(按背景选择起点)
不同背景的读者不必从同一处入手,可参考下表选择起点:
| 你的背景 | 建议起点 | 推荐路径 |
| ------------------- | ----------------------- | -------------------------------------------------- |
| 完全新手 / 在校本科生 | [第 2 章](#robotwin) 动手教程 | (2) 跑通流程 → (3) 建立认知 → (4) 算法篇 → 按兴趣深入 |
| 有 CV / NLP / 深度学习基础 | [第 4 章](#algorithm) 算法篇 | (4) 重点看 Robot Learning 与 VLA → (5) 基础设施 → (2) 动手验证 |
| 有自动化 / 机器人学背景 | [第 4 章](#algorithm) 算法篇 | (3) 了解版图 → (4) 补齐学习与决策 → (5) 熟悉仿真与数据生态 |
| 偏硬件 / 嵌入式 | [第 7 章](#hardware) 硬件篇 | (7) 硬件篇 → (6) 控制篇 → (2) 动手教程 |
| 想快速了解行业与选题 | [第 3 章](#info) 认知资料 | (3.1) 方法论 → (3.5) 论文列表 → (3.6) 年度趋势 |
### (1.3) 术语速查表
阅读论文与本指南时高频出现的概念,先建立字面认知即可,细节留给对应章节。
展开术语速查表(20 条)
| 术语 | 一句话解释 |
| ----------------------------------------------------------------------------------------------------------------------------------------- | ----------------------------------- |
| **Manipulation / Locomotion** | 操作(用手臂改变环境)与移动(用腿或轮子移动本体),具身智能的两条主线 |
| **Policy(策略)** | 从观测到动作的映射,也就是日常所说的「模型」 |
| **IL / BC(模仿学习 / 行为克隆)** | 从人类演示数据中以监督方式学习动作 |
| **RL(强化学习)** | 通过与环境交互并依据奖励信号来优化策略 |
| **VLA(Vision-Language-Action)** | 直接把图像与语言指令映射为机器人动作的端到端模型 |
| **VA(Vision-Action)** | 只用视觉、不接受语言指令的策略;任务固定时比 VLA 更轻更快 |
| **World Model(世界模型)** | 学习「当前状态 + 动作 → 下一步观测」的模型,可用来在脑内推演 |
| **WAM(World-Action Model)** | 先用世界模型预测接下来会看到什么,再从预测中解出动作的一类策略 |
| **Teleoperation(遥操作)** | 人通过手柄、动捕或主从设备操控机器人,是真机数据采集的主要手段 |
| **Demonstration(演示 / 轨迹)** | 一次完整的任务执行记录,通常包含观测、动作与时间戳 |
| **Sim2Real Gap** | 仿真与真实世界在物理、渲染、噪声上的差异,会导致策略迁移掉点 |
| **Real2Sim** | 把真实场景与物体重建进仿真,用于缩小 Sim2Real Gap |
| **Affordance(可操作性)** | 物体上「可以被怎样操作」的区域或方式,如把手可抓、按钮可按 |
| **DoF(自由度)** | 机器人可独立运动的关节数量 |
| **End-effector(末端执行器)** | 机械臂末端的执行部件,如夹爪、吸盘、灵巧手 |
| **FK / IK(正 / 逆运动学)** | 由关节角求末端位姿 / 由末端位姿反解关节角 |
| **URDF** | 描述机器人连杆、关节与惯量的 XML 格式,是仿真与控制的通用输入 |
| **MPC(模型预测控制)** | 在滚动时域内反复求解优化问题来生成控制量 |
| **WBC(全身控制)** | 把控制目标从机械臂末端扩展到躯干、腿、头等整个身体,人形机器人方向常用 |
| **SLAM** | 同时定位与建图,让机器人知道「自己在哪、周围长什么样」 |
### (1.4) 新人常见问题
展开:入门前最常被问到的 6 个问题
**Q:需要什么前置基础?**
A:会用 Python、了解深度学习基本概念(会训练一个分类网络即可)、能在 Linux 上装环境。**机器人学与控制论不是前置条件**,可以在遇到问题时按需补,参考[控制篇开头的「要学到什么程度」](./topics/control.md#control-robotics)。
**Q:没有真机器人,还能做具身智能吗?**
A:能,而且大多数人都是这么开始的。仿真器 + 公开数据集足以支撑从入门到发论文的完整链路,本指南[第 2 章](#robotwin)就是纯仿真的。真机的价值在于暴露仿真掩盖掉的问题(标定误差、延迟、接触不确定性),但它应该是第二步而不是第一步。如果确实想碰真机,[LeRobot](https://github.com/huggingface/lerobot) 生态的 SO-101 主从臂是目前最低成本的入口。
**Q:需要什么显卡?**
A:训练 ACT、Diffusion Policy 这类轻量策略,16GB 显存够用(本指南第 2 章的教程约需 12GB)。微调 π0、GR00T 这类 VLA 基座通常需要 40GB 以上,或使用 LoRA 等参数高效方法。**仅做推理部署时要求低得多**,部分模型可在消费级显卡上运行。
**Q:该先做操作(Manipulation)还是运动(Locomotion)?**
A:看你更接近哪边。有 CV / 深度学习背景的人在操作方向上手更快,因为它本质是「带动作输出的监督学习」;有控制、自动化背景的人往往在运动控制方向更有优势,因为它高度依赖仿真中的强化学习与 Sim2Real。两者的技术栈差异比想象中大,**建议先选一个做深**。
**Q:具身智能和传统机器人学是什么关系?**
A:不是替代关系。传统机器人学提供几何、动力学与控制的底座,保证系统稳定可控;具身智能在其上用学习的方法解决「感知复杂世界、泛化到没见过的任务」这类传统方法难以手工设计的部分。真实系统几乎都是二者的混合。
**Q:现在入场是不是太晚了?**
A:相比语言模型,具身智能远没有收敛——**数据、评测、本体三个层面都还没有公认答案**。2026 年公认的瓶颈已经从模型架构转向数据配方与评测协议(见[算法篇 (5.4)](./topics/algorithm.md#vla)),这意味着不依赖超大算力的研究空间依然很多。
### (1.5) About Us —— 关于我们
我们是一个由具身智能初学者组成的团队,希望以自己的学习经验为后来者提供帮助,加快具身智能的普及。欢迎更多朋友加入项目,也欢迎交友与学术合作。有任何问题可联系邮箱 [chentianxing2002@gmail.com](mailto:chentianxing2002@gmail.com)。

## ⚒️ (2) 动手学习具身智能操作
> **目标**:以 **RoboTwin 2.0** 为例,完整走通一次操作策略的「生命周期」——读论文建立认知、装环境、拿数据、训练 ACT、跑评测。这条链路本身是通用的,换成别的平台也是同样几步。
>
> **前置条件**:一块显存不低于 16GB 的显卡(ACT 训练约需 12GB)。官方建议数据采集与策略评测**避开 A / H / V 系列显卡**,详见 [Common Issue](https://robotwin-platform.github.io/doc/common-issue/)。
### (2.1) 为什么选择这个教程
具身智能操作是一个复杂的系统问题,可以拆成三个核心环节:
- **数据从哪来**:常见来源包括真机采集、人类视频、仿真合成与世界模型合成,各有短板——真机采集成本高、人类视频信息含量低、仿真合成面临 Sim2Real Gap 与 Scale-up 难题、世界模型合成存在幻觉;
- **策略怎么设计**:网络架构的选择直接影响模型表现、收敛效果与推理速度;
- **怎么评测性能**:没有科学的评测,就无法判断模型好坏,也难以推动技术进步。
面对以上问题,[RoboTwin 2.0](https://robotwin-platform.github.io/)(ICML 2026)提供了一个很好的学习平台。它基于易配置的 [SAPIEN](https://github.com/haosulab/SAPIEN) 仿真平台开发,提供 50 个双臂任务的自动化数据合成与统一评测系统,并已开源 **10 万条以上预采集轨迹**——这意味着新手可以跳过最耗时的数据采集环节,直接从训练开始。
需要注意的是,策略侧的代码现在放在 [XPolicyLab](https://github.com/XPolicyLab/XPolicyLab) 这个子模块里,训练和评测脚本都从那里调用,所以下面的步骤会用到它。它把不同策略的训练与评测收敛到了同一套接口,对学习者的实际好处是:走完一遍 ACT 之后,想换成 π0、RDT-1B 这类 VLA 试试,主要改的是策略名和配置文件,不用从头再理解一套工程。
过程中建议多看合成数据与评测回放视频,以建立对数据分布和策略失败模式的直觉。
### (2.2) 学习流程
**RoboTwin 2.0**:[代码](https://github.com/RoboTwin-Platform/RoboTwin)|[主页](https://robotwin-platform.github.io/)|[文档](https://robotwin-platform.github.io/doc/)|[论文](https://arxiv.org/abs/2506.18088)
**XPolicyLab(策略侧代码)**:[代码](https://github.com/XPolicyLab/XPolicyLab)|[文档](https://robotwin-platform.github.io/doc/usage/xpolicylab.html)
**任务与榜单**:[50 个双臂任务说明](https://robotwin-platform.github.io/doc/tasks/)|[Leaderboard](https://robotwin-platform.github.io/leaderboard)
**跑完之后可以看看**:[RoboDojo](https://robodojo-benchmark.com/)(仿真 + 真机统一评测)|[RMBench](https://rmbench.github.io/)(记忆依赖操作)
#### (2.2.1) 了解 RoboTwin 2.0 做了什么(约 1 天)
阅读 [RoboTwin 2.0 论文](https://arxiv.org/pdf/2506.18088),了解仿真数据合成的方案,深入理解合成一条机器人数据需要哪些信息、机器人可以完成什么任务,并了解 [ALOHA](https://www.bilibili.com/video/BV1vU421d7BJ/) 硬件。
#### (2.2.2) 安装平台(约 0.5 天)
按[安装文档](https://robotwin-platform.github.io/doc/usage/robotwin-install.html)配置环境,整个过程约 20 分钟。**注意 XPolicyLab 现在是 RoboTwin 的 Git 子模块**,克隆时必须递归拉取,否则后续训练与评测会缺文件:
```bash
# 全新克隆
git clone --recurse-submodules https://github.com/RoboTwin-Platform/RoboTwin.git
cd RoboTwin
# 若此前已克隆过,补拉子模块即可
git submodule update --init --recursive XPolicyLab
```
#### (2.2.3) 准备数据(约 0.5 天)
官方已开源 10 万条以上轨迹,**推荐直接下载**,可以省掉数小时的采集时间。下面只取本教程用到的 `beat_block_hammer` 任务:
```bash
# 只下载指定任务;不传参数则下载全部任务
bash scripts/download_xpolicylab_data.sh beat_block_hammer
```
数据会落在 `data/demo_clean//aloha_agilex/data/`。
只有当你需要自定义任务配置、域随机化或更换机器人本体时,才需要自己采集。采集脚本会先搜索能成功完成任务的随机种子,再回放种子录制轨迹:
```bash
bash collect_data.sh ${task_name} ${task_config} ${gpu_id}
# Clean Data Example
bash collect_data.sh beat_block_hammer demo_clean 0
# Randomized Data Example
bash collect_data.sh beat_block_hammer demo_randomized 0
```
自采数据落在 `data////data/`,已经是 XPolicyLab 轨迹格式,不需要额外转换。想理解 `demo_clean` 与 `demo_randomized` 的差别,可读[域随机化文档](https://robotwin-platform.github.io/doc/usage/domain-randomization.html)。
> ⚠️ 读取 HDF5 里的图像时**只能**用 `XPolicyLab.utils.process_data.decode_image_bit`。自己写 `cv2.imdecode` 或 PIL 解码会因为历史数据版本的布局差异而静默颠倒 RGB 通道,这是最容易踩、也最难排查的坑。
#### (2.2.4) 训练 ACT 策略(约 1 天)
ACT 是非常经典的操作策略算法,适合作为第一个复现对象,训练大约需要 12GB 显存。策略适配器位于 `XPolicyLab/policy/ACT/`,XPolicyLab 里所有策略都遵循同一套生命周期脚本:
```bash
cd XPolicyLab/policy/ACT
bash install.sh # 安装策略侧运行环境
bash process_data.sh
bash train.sh
```
同一套参数命名会贯穿数据处理、训练与评测,中途不需要改名:`bench_name` 取 `RoboTwin`;`ckpt_name` 是本次训练的简称,例如 `act_demo`;`env_cfg_type` 用 `arx_x5`(对应 RoboTwin 默认的 aloha-agilex 布局);`action_type` 一般取 `joint` 或 `ee`。权重会落在 `checkpoints/----/`。具体参数与显存要求以 [ACT 适配器 README](https://github.com/XPolicyLab/XPolicyLab/blob/main/policy/ACT/README.md) 为准。
#### (2.2.5) 评测策略并对照榜单(约 1 天)
RoboTwin 的所有评测都统一走 `scripts/eval_policy.sh`。调度器会为每个任务各起一个策略服务端和一个仿真器,任务列表与 GPU 配置写在 `env_cfg/eval/all_tasks.yml`——只想评单个任务的话,把 `tasks` 裁成一条即可:
```bash
bash scripts/eval_policy.sh multitask \
--config env_cfg/eval/all_tasks.yml \
--policy-name ACT \
--ckpt-name \
--env-cfg-type arx_x5 \
--policy-conda-env \
--eval-env-conda-env \
--action-type joint
```
加 `--dry-run` 可以只校验调度计划而不真正启动,结果默认写到 `eval_result/multitask/`。如果本机显卡不够,还可以把策略服务端放在远程机器、仿真器留在本地,用 `--enable-remote` 搭配 `--policy-server-ip / --policy-server-port` 连接,详见 [XPolicyLab 文档](https://robotwin-platform.github.io/doc/usage/xpolicylab.html)。
跑完后把自己的成功率与 [Leaderboard](https://robotwin-platform.github.io/leaderboard) 上 ACT 的官方成绩对照(`demo_clean` 下约 56%)。差距过大通常说明数据量、训练轮数或 `action_type` 没对齐。
至此你已经完整走过一遍操作策略的生命周期。**下一步最划算的动作是换个策略再跑一遍**:把 `--policy-name` 换成 `Pi_0`、`RDT_1B`、`GR00T_N17`、`X_VLA` 中的任意一个,其余流程完全一致,这样能直观感受不同架构在同一任务上的差异。完整策略清单见 [XPolicyLab 文档](https://robotwin-platform.github.io/doc/usage/xpolicylab.html)。
## 📄 (3) Useful Info —— 有利于搭建认知的资料
这一章用于**快速建立对具身智能领域的整体认知**,适合在系统学习算法、工程或硬件之前,用来了解技术版图、社区生态与研究脉络。
### (3.1) 方向性与方法论资料
- 具身智能基础技术路线(Yunlong Dong):[bilibili](https://www.bilibili.com/video/BV1d5ukedEsi)
- 斯坦福机器人学导论:[bilibili](https://www.bilibili.com/video/BV17T421k78T)
- Cyber Nachos(偏系统与工程思维):[website](https://cybernachos.github.io/)
### (3.2) 社区与自媒体(长期跟进价值高)
**中文(微信公众号)**
石麻日记、Lumina 具身智能、机器之心、新智元、量子位、具身智能研究室、具身纪元、Human Five、Xbot 具身知识库、具身智能之心、自动驾驶之心、3D 视觉工坊、将门创投、RLCN 强化学习研究、CVHub
**中文(小红书博主)**
WhynotTV、TianxingChen(陈天行)、穆尧_YaoMarkMu、许华哲 Harry、周博宇、高飞、李弘扬、朱政、丁琰、YY 硕、Mango-Man、RHOSLab #PI-李永露、正合时宜、心言任永亮、York Yang-Dyna Robotics、哲伦班长、吴翼、丁文超、陈思衡、韩晓光、梁俊卫
> 小红书上曾有一场 AI 学者 Ask Me Anything 活动,多位具身与机器人方向的老师在其中答疑,[精华实录](https://www.pingwest.com/a/308126)可作为寻找值得关注账号的线索。
**社区与 wiki**
- Simulately(社区维护的仿真器 wiki,选仿真器时的第一站):[website](https://simulately.wiki/)
- 巨神研习社:[website](http://www.jushenyanxishe.com/)
**英文 newsletter / 媒体 / 播客**
- Import AI(Jack Clark,偏政策与产业视角):[newsletter](https://jack-clark.net/)
- The Batch(DeepLearning.AI,综述性强、门槛低):[newsletter](https://www.deeplearning.ai/the-batch/)
- Ahead of AI(Sebastian Raschka,训练与实现细节):[newsletter](https://magazine.sebastianraschka.com/)
- Humanoid Daily(人形机器人行业日更):[website](https://johnkoetsier.com/humanoid-daily/)|Machine Dawn:[website](https://machinedawn.ai/)
- IEEE Spectrum Robotics:[website](https://spectrum.ieee.org/topic/robotics/)|The Robot Report(偏商业化与供应链):[website](https://www.therobotreport.com/)
- TWIML AI Podcast:[podcast](https://twimlai.com/podcast/twimlai/)|The Robot Brains(Pieter Abbeel 主持):[podcast](https://www.therobotbrains.ai/)
### (3.3) 实验室与学术生态
- Robotics 实验室总结:[zhihu link1](https://zhuanlan.zhihu.com/p/682671294?utm_psn=1782122763157188608)|[zhihu link2](https://zhuanlan.zhihu.com/p/682692024?utm_psn=1782122945184796672)
- 具身智能华人高引榜:[repo](https://github.com/Will-Gao/Embodied_Intelligence)
- Lumina 具身智能社区:[website](https://lumina-embodied.ai)
### (3.4) 高质量会议与期刊(论文检索时重点关注)
**机器人**:Science Robotics, TRO, IJRR, JFR, RSS, RAL, IROS, ICRA, CoRL
**计算机视觉**:CVPR, ICCV, ECCV|**机器学习**:NeurIPS, ICML, ICLR|**AI 与 NLP**:AAAI, ACL
### (3.5) 论文列表(长期跟进研究进展与选题调研)
- Awesome Humanoid Robot Learning(Yanjie Ze):[repo](https://github.com/YanjieZe/awesome-humanoid-robot-learning)
- Paper Reading List(DeepTimber Community):[repo](https://github.com/DeepTimber-Robot-Lab/Paper-Reading-List)
- Paper List(Yanjie Ze):[repo](https://github.com/YanjieZe/Paper-List)
- RoboScholar / Embodied AI Paper List(Tianxing Chen):[repo](https://github.com/TianxingChen/Paper-List-For-EmbodiedAI)
- Awesome LLM Robotics:[repo](https://github.com/GT-RIPL/Awesome-LLM-Robotics)
- Awesome Video Robotic Papers:[repo](https://github.com/H-Freax/Awesome-Video-Robotic-Papers)
- Awesome Embodied Robotics and Agent:[repo](https://github.com/zchoi/Awesome-Embodied-Robotics-and-Agent)
- awesome-embodied-vla / va / vln:[repo](https://github.com/jonyzhang2023/awesome-embodied-vla-va-vln)
- Awesome Affordance Learning:[repo](https://github.com/hq-King/Awesome-Affordance-Learning)
- Embodied AI Paper TopConf:[repo](https://github.com/Songwxuan/Embodied-AI-Paper-TopConf)
- Awesome **RL-VLA** for Robotic Manipulation(Haoyuan Deng):[repo](https://github.com/Denghaoyuan123/Awesome-RL-VLA)
- Awesome **Efficient-VLA** for Robotic Manipulation(Weifan Guan):[repo](https://github.com/guanweifan/awesome-efficient-vla)
- Awesome Embodied Data:[project](https://jasper-aaa.github.io/embodied-data-pyramid/)|[repo](https://github.com/worldbench/awesome-embodied-data-pyramid)|[arXiv](https://arxiv.org/abs/2607.24744v1)
### (3.6) 年度趋势总结
- 1,228 篇 VLA 论文里的数据问题(2026.06,实证分析:VLA 论文量同比增长 5 倍):[website](https://labelstud.io/blog/vla-robot-data-problem/)
- VLA 数据集 / 基准 / 数据引擎综述(2026.04):[arXiv](https://arxiv.org/abs/2604.23001)|[repo](https://github.com/ziyaow1010/vla-datasets-benchmarks)
- State of Robot Learning(Dec 2025):[website](https://vedder.io/misc/state_of_robot_learning_dec_2025.html)
- 许华哲 - 具身智能:2025 回望:[website](https://zhuanlan.zhihu.com/p/1983661736180589668)
- 林天威 - 具身 VLA 的 2025:从 Demo 到通用的距离:[website](https://zhuanlan.zhihu.com/p/1989799567177307432)
## 🍎 (4) Algorithm —— 算法篇
> 完整内容:[topics/algorithm.md](./topics/algorithm.md)
这一篇把具身智能中最常用的「算法能力栈」从下往上串了起来:**底层**是工程工具与几何、标定、控制这类决定系统能否稳定运行的基础;**中层**是视觉与多模态表征(2D/3D/4D、prompting、affordance),负责把复杂世界压缩成可泛化、可对齐、可被策略利用的中间表示;**上层**则是学习与决策(RL/IL、VLA、LLM + Planner、快慢系统),把感知与任务目标转成可执行动作,并逐步走向更长程、更通用、更可部署的系统形态。
- [(1) Common Tools —— 常用工程工具](./topics/algorithm.md#common-tools)
- [(2) Vision Foundation Models —— 视觉基础模型](./topics/algorithm.md#foundation-models)
- [(3) Robot Learning —— 机器人学习](./topics/algorithm.md#robot-learning)
- [(4) LLM for Robotics —— LLM + 机器人](./topics/algorithm.md#llm_robot)
- [(5) VLA —— Vision-Language-Action Models](./topics/algorithm.md#vla)
- [(5.0) 参考与综述](./topics/algorithm.md#vla)
- [(5.1) 经典工作](./topics/algorithm.md#vla)
- [(5.2) 分层双系统 VLA](./topics/algorithm.md#vla) ⭐
- [(5.3) 2025 年代表工作](./topics/algorithm.md#vla)
- [(5.4) 2026 进展](./topics/algorithm.md#vla) ⭐
- [(6) Computer Vision —— 计算机视觉](./topics/algorithm.md#cv)
- [(6.1) 2D / 3D / 4D Vision](./topics/algorithm.md#cv)
- [(6.2) Visual Prompting & Affordance](./topics/algorithm.md#cv)
- [(7) Computer Graphics —— 计算机图形学](./topics/algorithm.md#cg)
- [(8) Multimodal Models —— 多模态模型](./topics/algorithm.md#mm)
- [(9) Robot Navigation —— 机器人导航](./topics/algorithm.md#navigation)
- [(10) Embodied AI for X —— 具身智能 + X](./topics/algorithm.md#embodied-ai-4-x)
- [(10.1) Healthcare —— 具身医疗](./topics/algorithm.md#medical)
- [(10.2) UAV —— 无人机](./topics/algorithm.md#uav)
- [(10.3) Autonomous Driving —— 自动驾驶](./topics/algorithm.md#ad)
## 🏋️♂️ (5) Infrastructure —— 软件基础设施篇
> 完整内容:[topics/infrastructure.md](./topics/infrastructure.md)
这一章关注的不是「具体某个模型」,而是**支撑具身智能研究与系统落地的软件基础设施(Infrastructure)**。仿真器决定你能构建怎样的世界,基准集决定你如何比较方法优劣,数据集决定模型最终学到什么样的行为分布。它们共同构成了具身智能中**最容易被忽视、但最影响上限与复现性的部分**。
- [(1) Simulators —— 仿真器](./topics/infrastructure.md#simulators)
- [(2) Benchmarks —— 基准集](./topics/infrastructure.md#benchmarks)
- [(3) Datasets —— 数据集](./topics/infrastructure.md#datasets)
- [(4) 工具链 —— 数据格式与策略部署](./topics/infrastructure.md#policy-serving)
## 🎮 (6) Control —— 控制篇
> 完整内容:[topics/control.md](./topics/control.md)
这一章并不是为了让你「立刻跑一个模型」,而是为具身智能系统提供**稳定性、可解释性与工程底座**。控制论保证系统在高频下不崩溃,机器人学提供几何与动力学约束,SLAM 与状态估计让机器人「知道自己在哪里」,ROS 与工程库则把理论变成可复现的系统。
- [(1) Control and Robotics —— 控制论与机器人学基础](./topics/control.md#control-robotics)
- [(1.0) 先说清楚:要学到什么程度](./topics/control.md#control-robotics)
- [(1.1) 经典课程](./topics/control.md#control-courses)
- [(2) Control Foundations —— 控制理论基础](./topics/control.md#control-foundations)
- [(2.1) 经典控制(Classical Control)](./topics/control.md#classical-control)
- [(2.2) 现代控制(最优控制)](./topics/control.md#modern-control)
- [(2.3) 先进控制(Advanced Control)](./topics/control.md#advanced-control)
- [(3) Robotics Foundations —— 机器人学导论](./topics/control.md#robotics-foundations)
- [(3.1) 推荐教材与材料](./topics/control.md#robotics-books)
- [(3.2) 运动学与动力学](./topics/control.md#kinematics-dynamics)
- [(3.3) 里程计与 SLAM](./topics/control.md#slam)
- [(3.4) 工程生态与工具](./topics/control.md#engineering-stack)
- [(4) Whole-Body Control —— 全身控制与人形运动](./topics/control.md#wbc) ⭐
- [(4.1) 模型式与学习式两条路线](./topics/control.md#wbc)
- [(4.2) 入门路径](./topics/control.md#wbc)
- [(4.3) 训练框架与工具](./topics/control.md#wbc)
- [(4.4) 动作重定向与遥操作](./topics/control.md#wbc)
## 🦾 (7) Hardware —— 硬件篇
> 完整内容:[topics/hardware.md](./topics/hardware.md)
具身智能硬件涵盖多个技术栈:嵌入式软硬件、机械设计、机器人系统集成与传感器等。它们知识面很杂,但共同目标只有一个:把「算法」变成真实世界里稳定可复现的系统。关于硬件学习,最有效的方式几乎永远是 **从实践出发**——先做出一个能跑起来的最小系统,再逐步扩展复杂度与可靠性。
- [(1) Embedded —— 嵌入式](./topics/hardware.md#embedded)
- [(2) Mechanical Design —— 机械设计](./topics/hardware.md#mechanical)
- [(3) Robot System Design —— 机器人系统设计](./topics/hardware.md#robosystem)
- [(4) Sensors —— 传感器](./topics/hardware.md#sensors)
- [(4.1) 深度相机(Depth Camera)](./topics/hardware.md#sensors)
- [(4.2) 力觉与本体感知](./topics/hardware.md#sensors)
- [(5) Tactile Sensing —— 触觉感知](./topics/hardware.md#tactile)
- [(5.1) 视触觉传感器](./topics/hardware.md#tactile)
- [(5.2) 电子皮肤](./topics/hardware.md#tactile)
- [(5.3) 触觉应用与算法](./topics/hardware.md#tactile)
- [(5.4) 传感器购买](./topics/hardware.md#tactile)
- [(6) Data Collection —— 数据采集硬件](./topics/hardware.md#data_collection)
- [(7) Companies —— 公司与硬件生态](./topics/hardware.md#companies)
## 🤝 Contributing —— 参与贡献
本项目由社区共同维护,欢迎任何形式的参与:
- **补充资料**:在对应篇章的 `topics/*.md` 中按现有条目格式追加,并尽量补上一句话说明这份资料解决什么问题;
- **修正内容**:发现失效链接、过时结论或表述错误,欢迎直接提 PR 或开 Issue;
- **改进结构**:对章节组织与学习路线有想法,欢迎在 Issue 中讨论。
提交 PR 前请确认:条目放在了语义最贴近的章节、链接可正常访问、格式与相邻条目保持一致。
## 👍 Citation —— 引用
如果这个仓库对你有帮助,欢迎引用:
```bibtex
@misc{embodiedaiguide2025,
title = {Embodied-AI-Guide},
author = {Embodied-AI-Guide-Contributors, Lumina-Embodied-AI-Community, Tianxing Chen},
month = {January},
year = {2025},
url = {https://github.com/TianxingChen/Embodied-AI-Guide},
}
```
## 🏷️ License —— 许可协议
本项目采用 **非商业使用(Non-Commercial Use)** 协议:
- **允许**:个人学习、学术研究与其他非盈利用途;
- **禁止**:任何形式的商业使用,包括但不限于公司/企业内部使用、集成到收费产品或服务中,或用于任何营利目的。
详情请查看仓库中的 [LICENSE](./LICENSE) 文件。如需商业授权(例如在公司产品或商业项目中使用),请联系项目负责人:[chentianxing2002@gmail.com](mailto:chentianxing2002@gmail.com)。
## ⭐️ Star History —— Star 历史
## 🤝 Sponsors —— 支持机构
感谢 **无界智航**、**超维动力**、**香港大学 MMLab**、**地瓜机器人**、**松灵机器人** 对本项目的支持。
