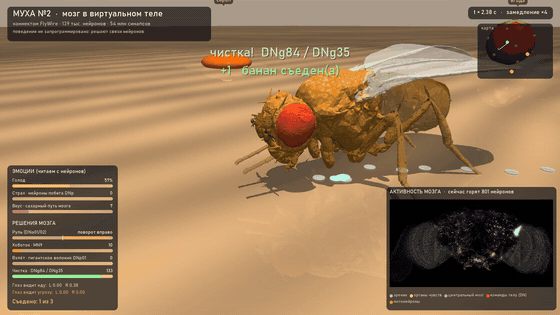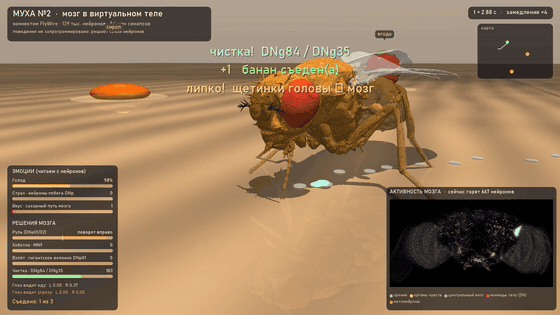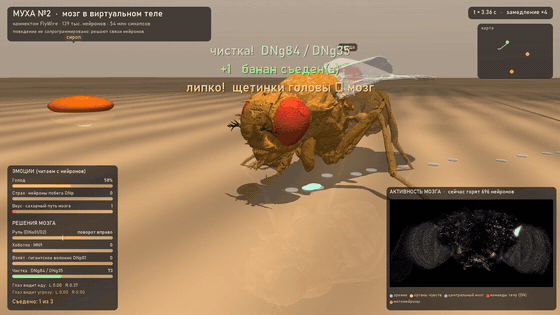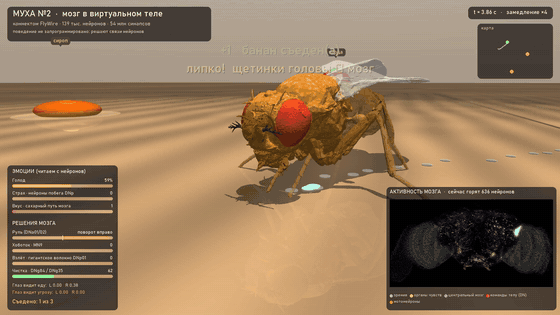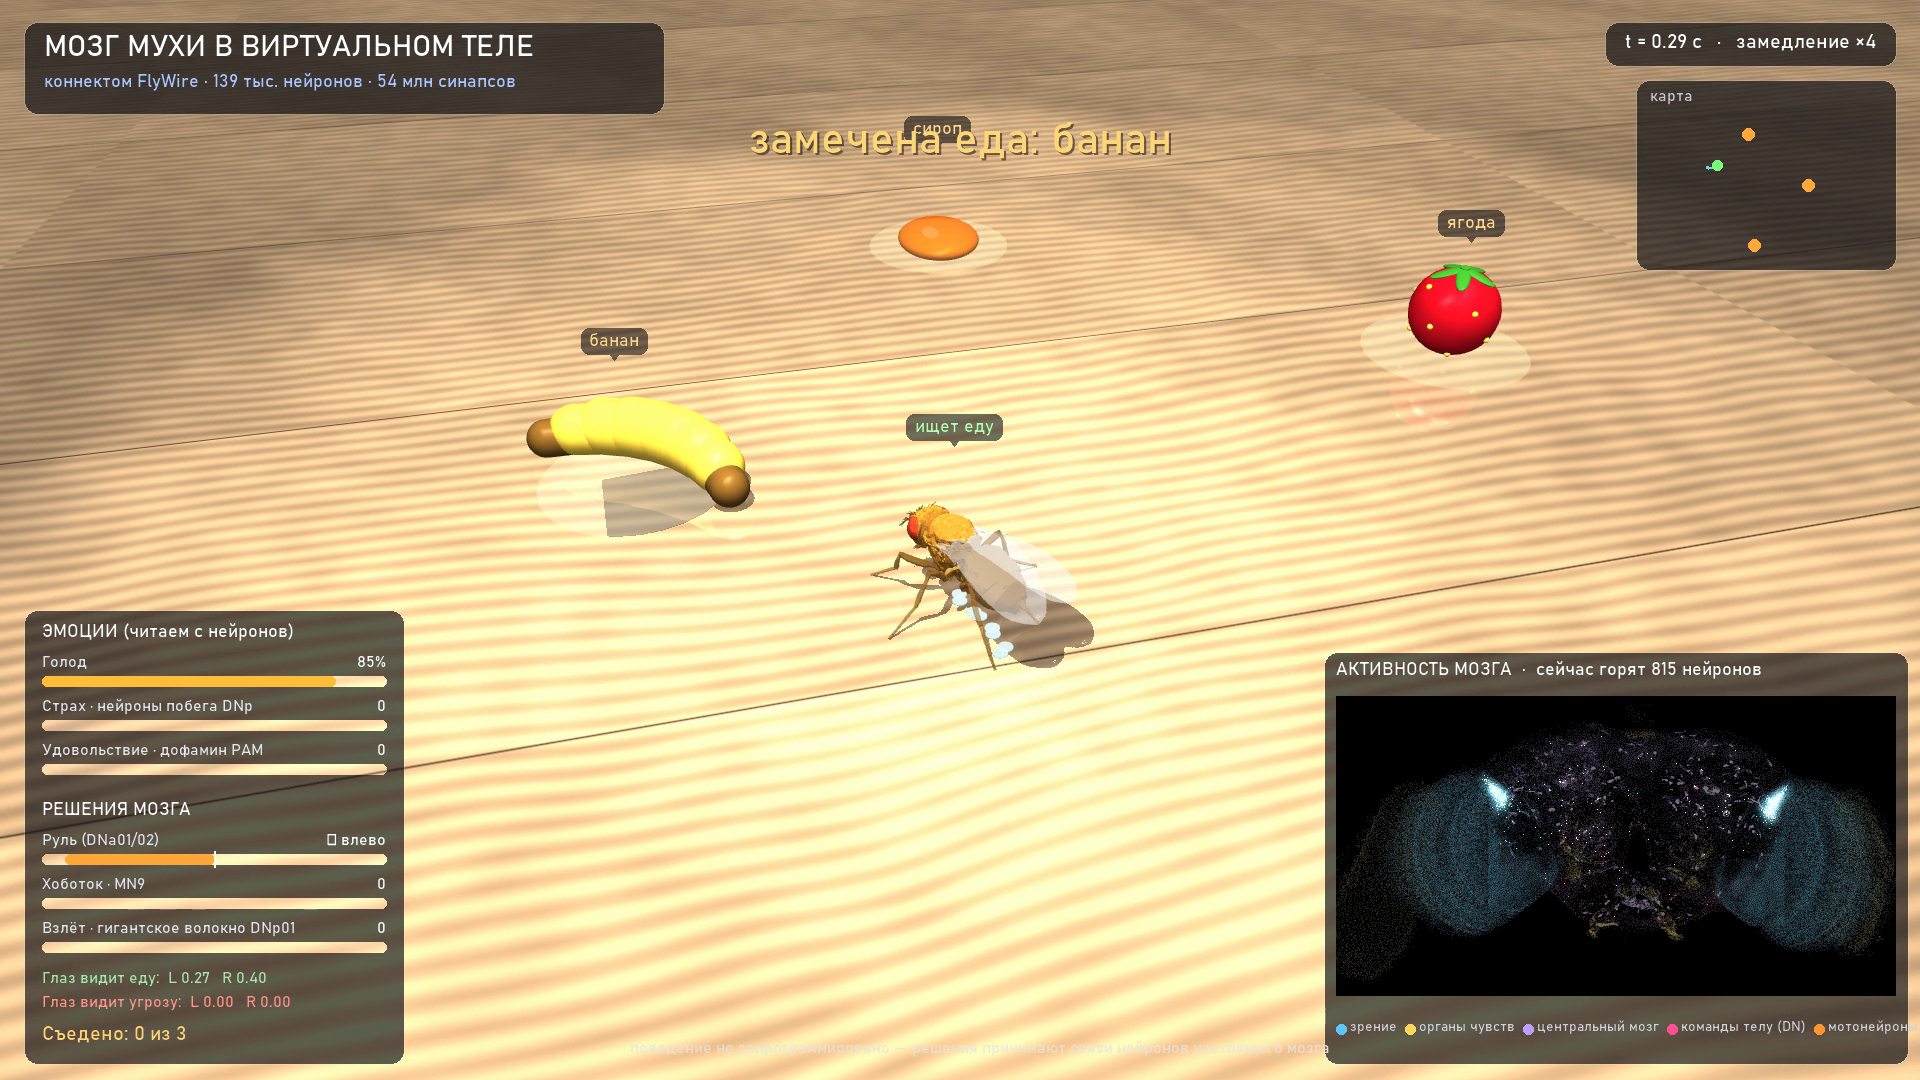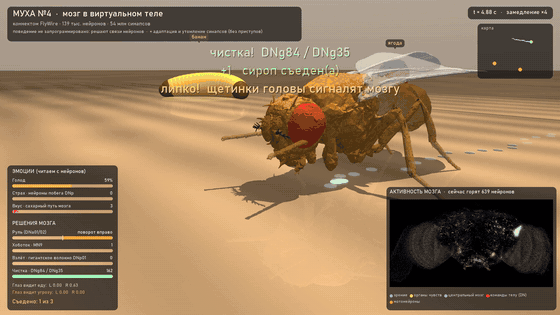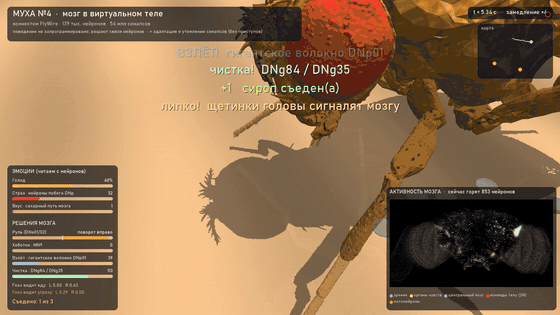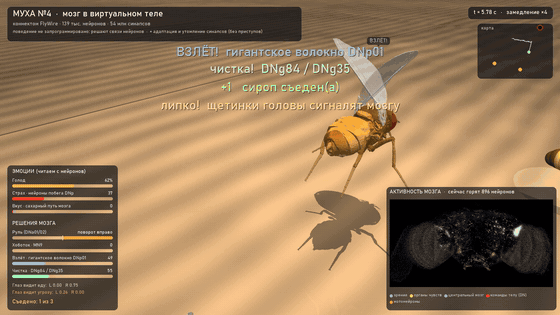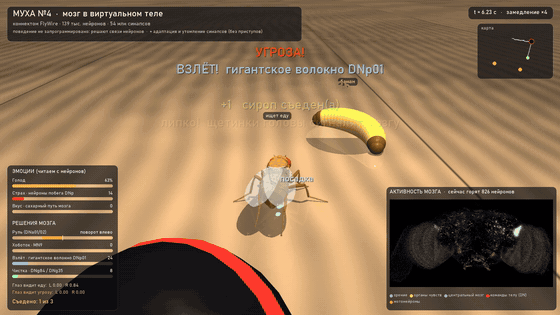
# Муха с мозгом из коннектома **Модель всего мозга дрозофилы — 138 639 нейронов, 15 миллионов связей, 54 миллиона синапсов — на одной видеокарте, в виртуальном теле.** Муха видит, слышит, пробует сахар, ходит, взлетает от угрозы, чистит лапки, учится как собака Павлова, играет в игру и смотрит ваши ролики. Муха чистится, видит угрозу и взлетает *Муха чистит голову (нейроны DNg84/DNg35), на неё катится шар — детекторы надвигания включают гигантское волокно DNp01, и она взлетает. Ни одной строчки «если угроза — взлети»: только частоты нейронов.*
--- ## Что это за проект Учёные собрали **коннектом** мозга дрозофилы — полную карту: какой нейрон с каким связан и сколькими синапсами (консорциум FlyWire, 2024). По этой карте Shiu et al. (2024) построили модель, где каждый нейрон — простое уравнение. Это их работа, мы её не присваиваем (раздел [«Откуда что взято»](#откуда-что-взято)). **Наше** — то, что мы на этом построили, проверили и измерили: - переписали модель на видеокарту, она считает в десятки раз быстрее реального времени; - нашли у модели «эпилепсию» и вылечили её двумя механизмами живого мозга; - подключили мозг к органам чувств и телу и читаем поведение прямо с нейронов; - научили муху по Павлову и в игре — и честно показали, где обучение не работает; - сделали утилиту, которая превращает любой ролик в видео «муха смотрит и реагирует». > **Главное правило — честность.** Каждое видимое действие мухи берётся из частот её нейронов. > Что задано нами (упрощённая «сетчатка», анимация полёта, момент, когда дать каплю сахара), так и подписано > в кадре и в документах. ## Что умеет муха

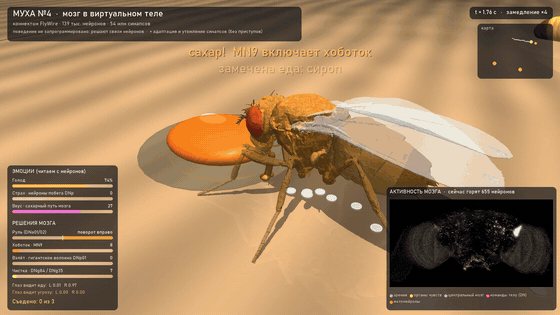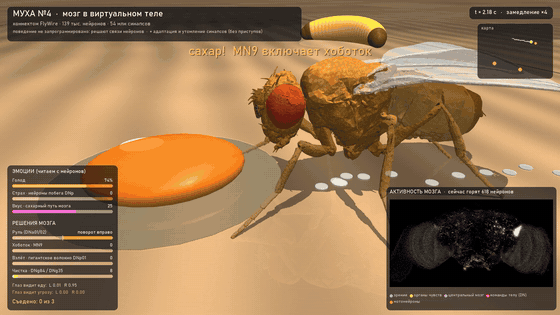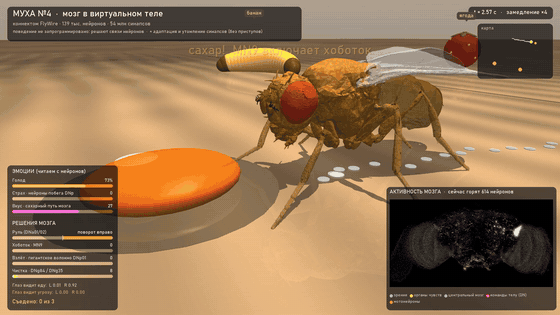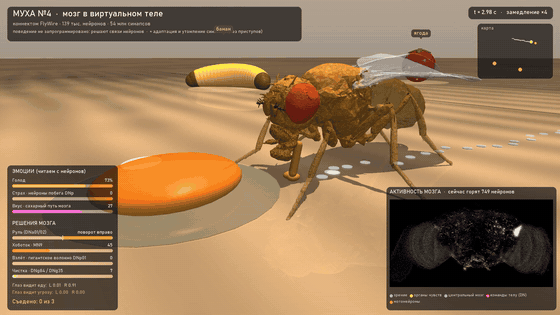
Ест. Сахарные рецепторы → мотонейрон хоботка MN9

Чистится. Щетинки головы → DNg84 / DNg35

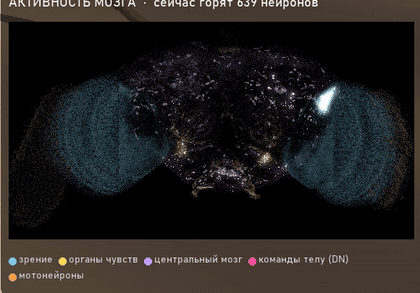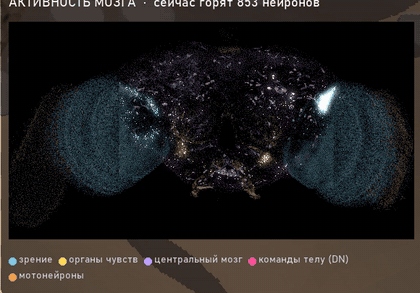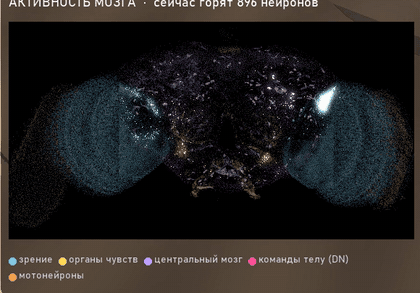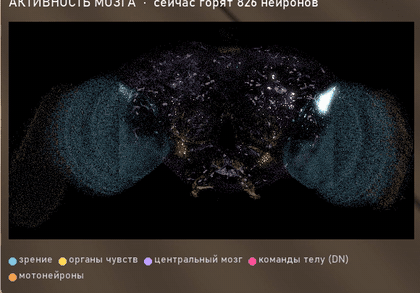
Мозг во время взлёта. Каждая точка — нейрон на своём месте в мозге, яркость — частота

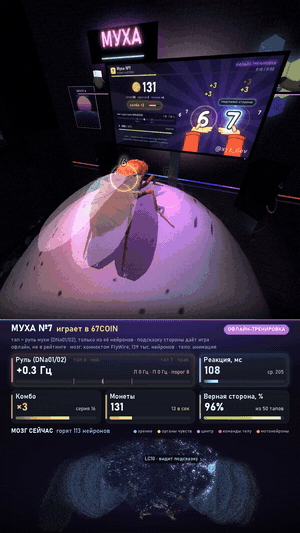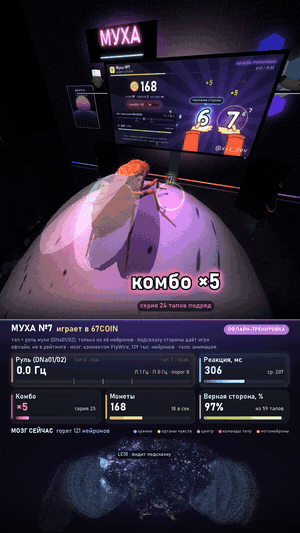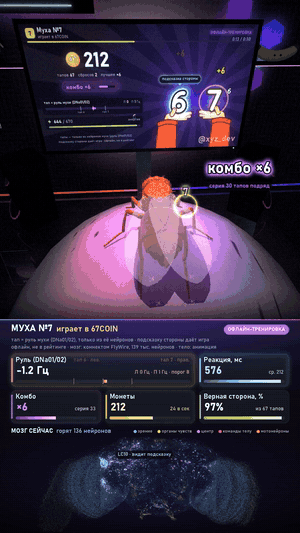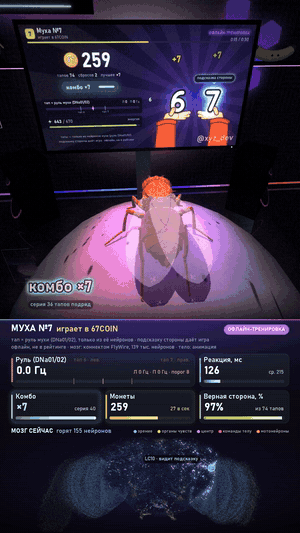
Играет в 67COIN. Тап — её собственный руль DNa01/02
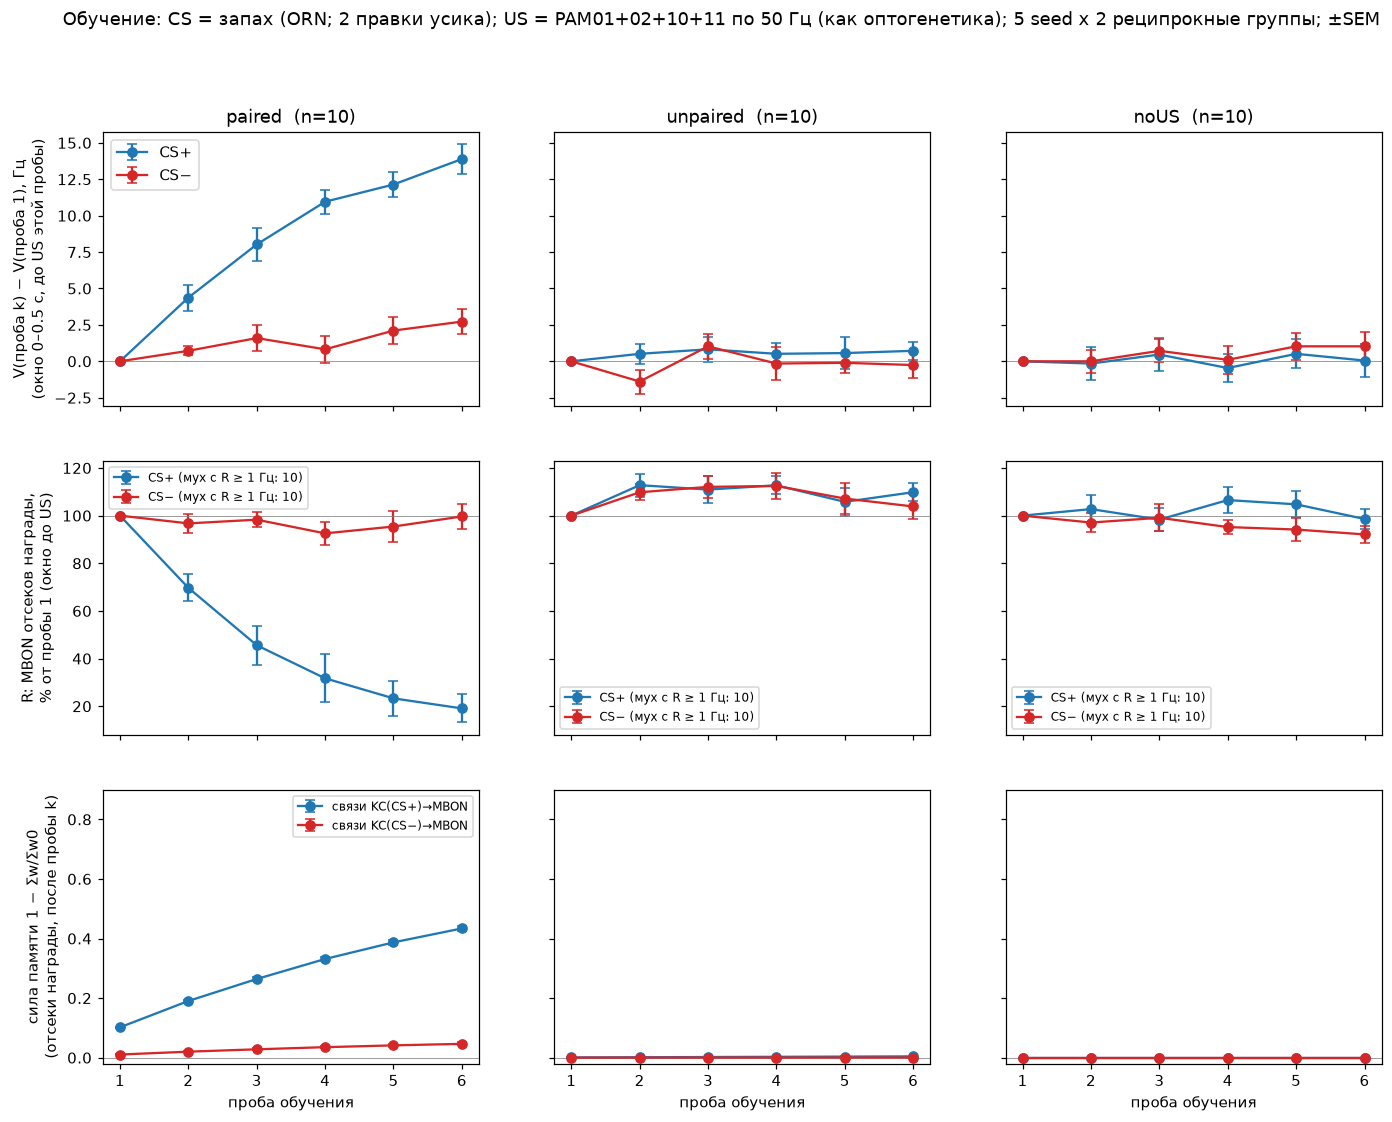
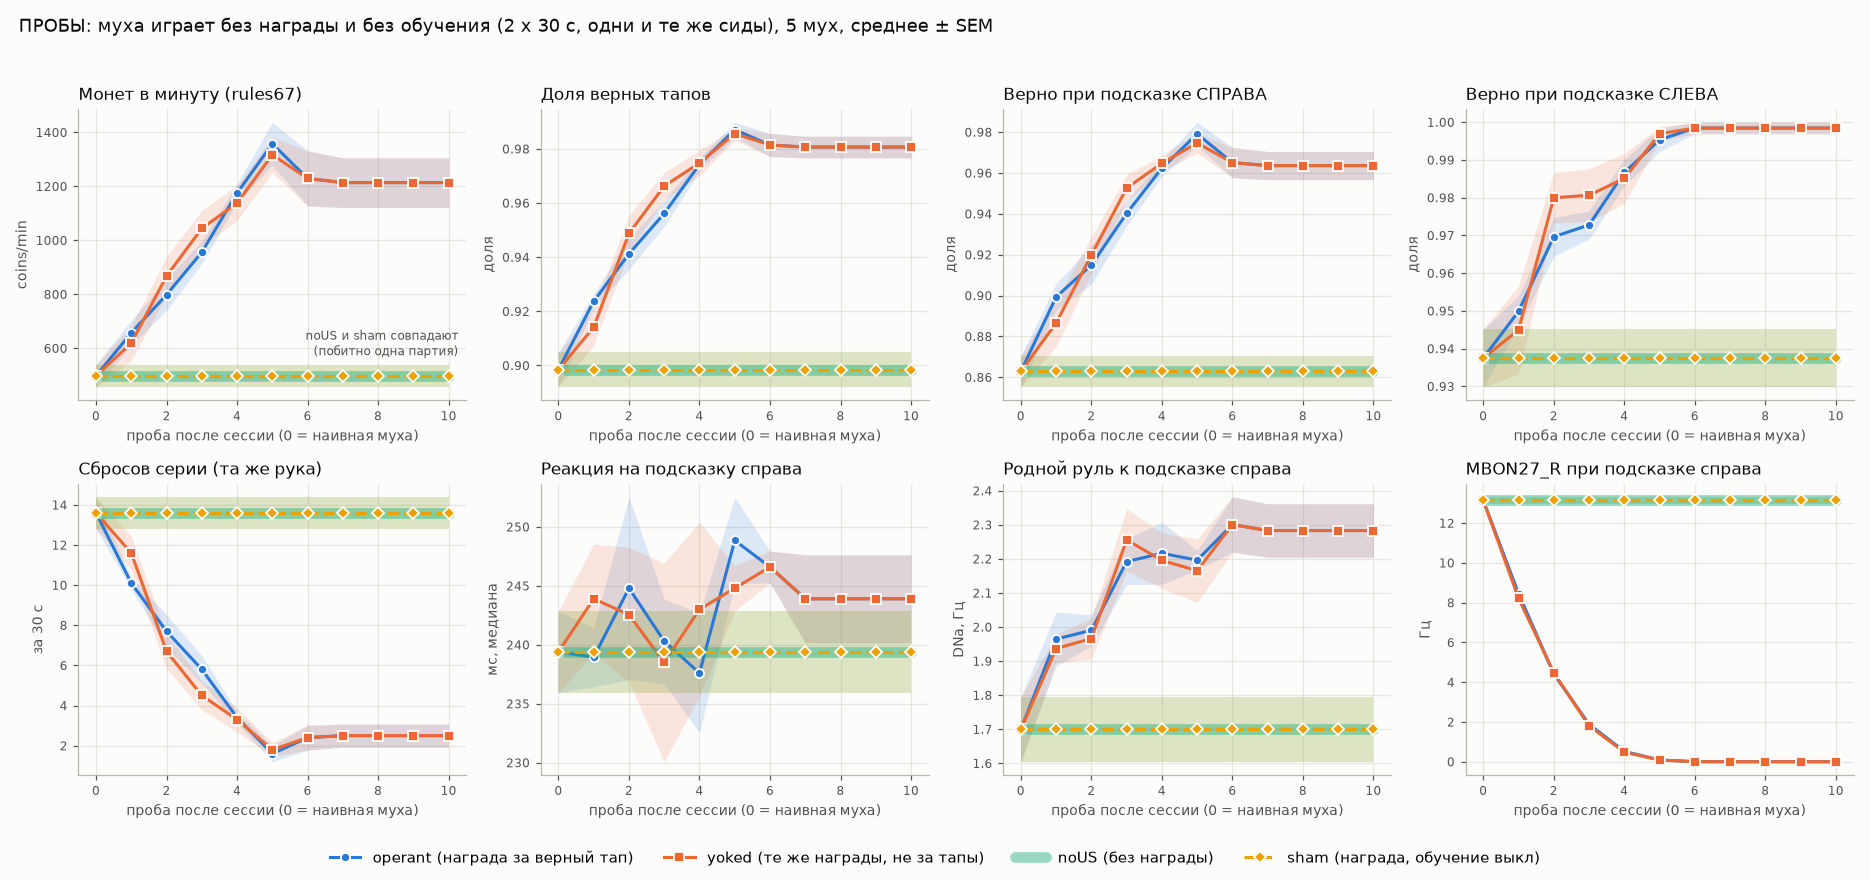
--- ## Как это устроено — по шагам ### Шаг 1. Коннектом: карта мозга Данные FlyWire (версия 783): **138 639 нейронов**, у каждого известны тип клетки, сторона, медиатор (возбуждает он или тормозит) и все связи. Мы их не храним в репозитории — `setup/get_data.py` скачивает ровно ту версию, на которой получены все числа, и сверяет контрольные суммы. ### Шаг 2. Мозг на видеокарте — [`brain.py`](brain.py) Каждый нейрон — «интегратор с утечкой»: копит напряжение от входящих спайков и сам спайкует, когда переходит порог. Уравнения и параметры — из модели Shiu et al. Мы написали свои CUDA-ядра: спайки доставляются только по связям тех нейронов, которые сработали, а случайный шум считается прямо на видеокарте. **1 секунда жизни мозга — примерно 0.02–0.06 с на ноутбучной RTX 4070.** **Находка: «эпилепсия» модели.** Если дать исходной модели понюхать запах, активность разгоняется на тысячи нейронов и не гаснет: 5 Гц на один обонятельный гломерул → 8 162 активных нейрона (проверено и в оригинале на Brian2). Живой мозг так не «взрывается», потому что у него есть механизмы, которых нет в модели. Мы добавили два: **утомление синапсов** (каждый спайк тратит 10% ресурса синапса, восстановление ~0.3 с) и **медленную адаптацию** нейронов (~3 с). Приступы исчезли, а поведение осталось. Подробно — [docs/brain.md](docs/brain.md). ### Шаг 3. Органы чувств — [`tiktok/senses.py`](tiktok/senses.py) Мозгу нельзя «показать картинку» — можно только задать частоту спайков **настоящим сенсорным нейронам**: | что происходит | какие нейроны получают вход | что отвечает мозг | |---|---|---| | мелкий предмет слева или справа | LC10 (детекторы мелкого объекта) | руль DNa01/02 — поворот к предмету | | что-то быстро надвигается | LPLC2, LC4 (детекторы угрозы) | гигантское волокно DNp01 — взлёт за 16–34 мс | | вся картинка едет вбок | T4/T5, HS, H2 (поток) | поворот головы и тела | | звук | орган Джонстона (слух) | слуховые нейроны, на резкий удар — вздрагивание | | сахар на хоботке | сахарные вкусовые рецепторы | мотонейрон хоботка MN9 | | что-то липкое на голове | щетинки головы | DNg84/DNg35 — чистка передними лапами | Как кадр превращается в эти входы — наша «упрощённая сетчатка», так и подписано. Подробно — [docs/senses.md](docs/senses.md). ### Шаг 4. Тело и среда — [`scene.py`](scene.py), [`show.py`](show.py) Тело — модель **NeuroMechFly** (flygym, EPFL) в физическом движке MuJoCo. Мы добавили хоботок, крылья, позы чистки и сцены: кухонный стол с едой и катящимся шаром, игровую комнату с монитором, кресло стримера. Шоу: муха ищет еду Подробно — [docs/body_and_world.md](docs/body_and_world.md). ### Шаг 5. Память: опыт Павлова — [`learning/`](learning/README.md) В грибовидном теле мухи память — это ослабление синапсов «клетка Кеньона → выходной нейрон» (KC→MBON), когда запах совпал с дофамином награды. Мы запустили это правило на настоящих **62 261 связи** коннектома: | | запах вместе с наградой | без награды (контроль) | награда отдельно (контроль) | |---|---|---|---| | выход грибовидного тела на «выученный» запах | **+11.4 ± 1.9 Гц**, p = 0.0002, у 10 из 10 «мух» | +0.3 Гц (p = 0.43) | +1.1 Гц — в 10 раз слабее | Кривые обучения Честно: выученное **не доходит до руля** — в этом коннектоме у грибовидного тела нет прямого пути к повороту на запах. Где мы ставили «мост» от памяти к выбору, это подписано. Подробно — [learning/README.md](learning/README.md). ### Шаг 6. Игра 67COIN — [`learning/game/`](learning/game/TRAINING.md) Простая тапалка: жми по очереди «6» и «7», за серию растёт множитель. Муха видит «подсказку» — предмет со стороны, куда жать, а тап — это её **родной руль**: декодер читает только 4 нейрона DNa. За верный тап — дофамин награды («как оптогенетика»). После 10 сессий по минуте: | проба 30 с | наивная муха | обученная | лучше у | |---|---|---|---| | монет в минуту | 498 ± 93 | **1214 ± 206** | 5 из 5 мух (p = 0.001) | | доля верных тапов | 0.898 | **0.981** | 5 из 5 мух | Пробы во время обучения Честно: это **классическое** обучение («предмет = награда»), а не «мой тап → награда» — контроль с наградами в те же моменты, но не за тапы, учится так же. Вся польза — в одном отсеке (KC→MBON27): обученная муха играет как наивная с выключенным MBON27. Без подсказки муха чередует руки лишь чуть лучше монетки, и обучение это не исправляет. Обученная муха сохранена: `learning/game/official/fly67_v1.npz`. Подробно — [BASELINE.md](learning/game/BASELINE.md), [TRAINING.md](learning/game/TRAINING.md). ### Шаг 7. Утилита «муха смотрит ролик» — [`tiktok/react.py`](tiktok/react.py) Даёте ролик — получаете вертикальное видео 1080×1920: муха смотрит его на мониторе и реагирует, внизу её мозг и шкалы нейронов, звук — оригинальный.
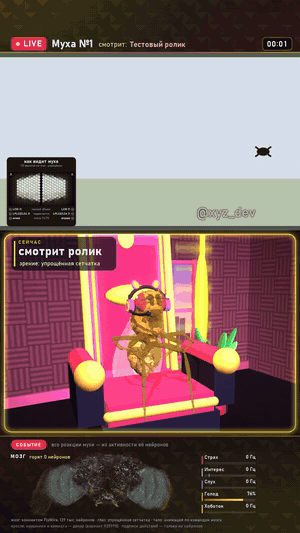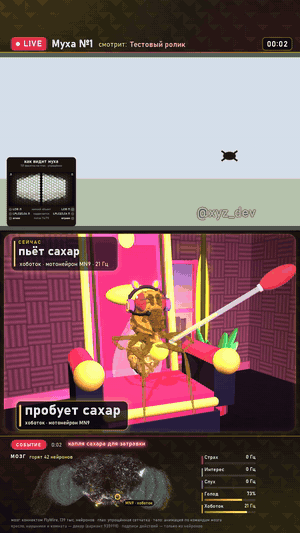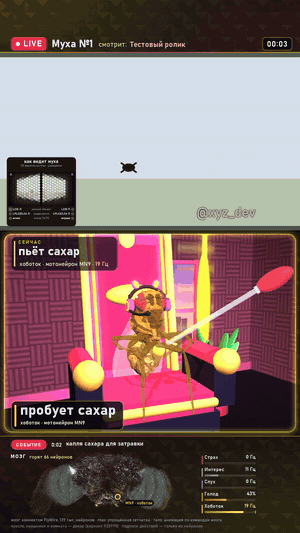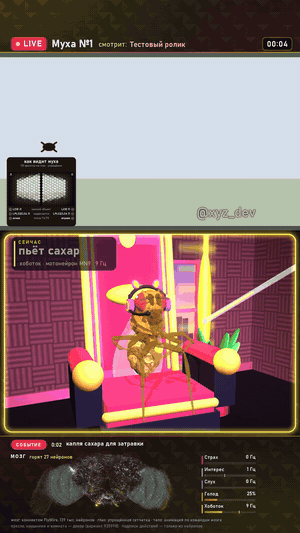
Капля сахара → хоботок (MN9)

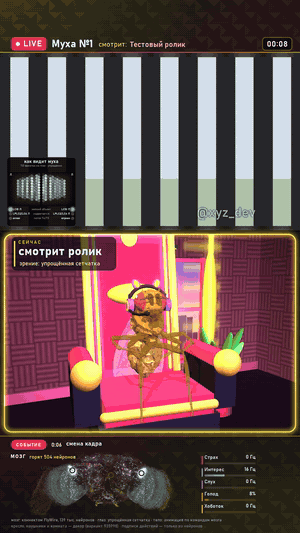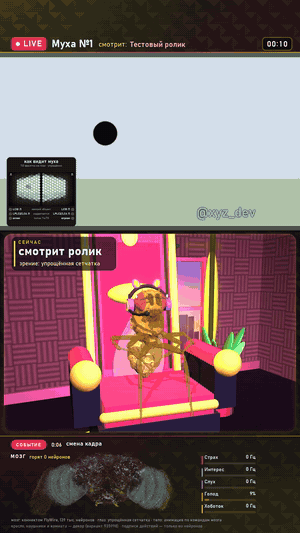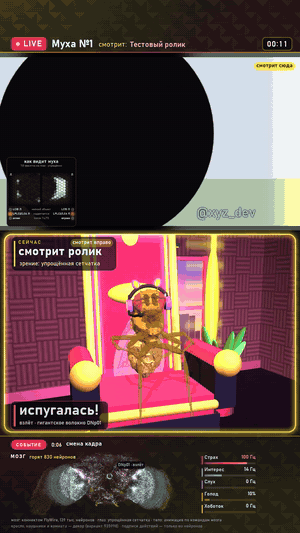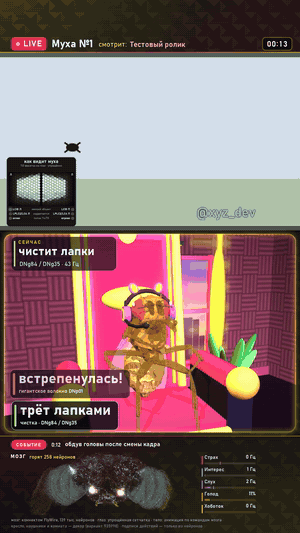
Надвигается круг → «рвётся взлететь» (DNp01). Слева вверху — «как видит муха»
*Здесь муха смотрит наш тестовый ролик из `stream/testclip.py`: жук ползает, полосы бегут, круг надвигается.* Две реакции на выбор: - **«зрение и слух»** — муха просто смотрит и слушает; - **«по смыслу речи»** — речь распознаёт Whisper, за «хорошие» слова мухе капля сахара, за «плохие» — горькая. Муха слов не понимает: когда дать каплю, решаем мы, а реагирует она сама. **Приступ.** Если ролик к этому ведёт — в нём есть самый грустный момент (несколько «плохих» слов подряд), а без слов — самый резкий бас, — в этот момент у мухи отключается защита («противоэпилептика») и она получает резкий запах. Мозг разгоняется, как у исходной модели, муха выбывает, её место занимает новая муха со своим номером. Это подписано в кадре. Задать приступ вручную в программе нельзя: он случается только по содержанию ролика. Подробно — [docs/video_tool.md](docs/video_tool.md). --- ## Установка (Windows, для новичка) Нужно: - Windows 10 или 11; - видеокарта **NVIDIA** (проверено на RTX 4070 Laptop, 8 ГБ: мозгу нужно меньше 1 ГБ видеопамяти, распознаванию речи — ещё примерно 2–3 ГБ). Без NVIDIA работает, но в сотни раз медленнее; - 16 ГБ оперативной памяти и около 15 ГБ на диске; - интернет при первой установке (скачивается около 4 ГБ). Нужен [Python 3.12](https://www.python.org/downloads/) — при установке поставь галочку **«Add python.exe to PATH»**. 1. Скачай архив исходников: на странице [Releases](https://github.com/XYZ-WEB3/fly-connectome/releases/latest) раздел **Assets → Source code (zip)** (или зелёная кнопка **Code → Download ZIP**). Распакуй в короткий путь без пробелов и русских букв, например `C:\fly`. 2. Дважды щёлкни **`setup\install.bat`**. Он сам создаст окружение, поставит всё нужное, скачает данные коннектома (~135 МБ) и проверит, что мозг работает. Это 10–30 минут. 3. В конце будет «Всё готово», а проверка покажет, как мозг мухи поворачивает руль к «объекту слева». Если что-то пошло не так — [docs/install.md](docs/install.md), там разобраны частые ошибки. ## Первый ролик - **Проще всего:** перетащи видеофайл мышкой на **`Муха-ролик.bat`**. Через несколько минут в папке `готово` появится видео. - **Окно с настройками:** **`Муха-рендер.bat`** — очередь роликов, свой ник на мониторе, формат «Базовый» или «Стример», «как видит муха», реакция «по смыслу речи» или «зрение и слух», проба нескольких секунд. - **Командная строка:** ```bat .venv\Scripts\python.exe tiktok\react.py "видео на реакцию\клип.mp4" --format streamer --flyeye on --meaning off ``` Нет своего ролика? `.venv\Scripts\python.exe stream\testclip.py` сделает тестовый. Ролик в 3 минуты на RTX 4070 Laptop — примерно 2–4 минуты. ## Повторить опыты ```bat .venv\Scripts\python.exe show.py --time 16 :: муха ищет еду -> videos\show.mp4 .venv\Scripts\python.exe learning\conditioning.py :: опыт Павлова, ~3 мин .venv\Scripts\python.exe learning\game\play67.py --fly_id 1 --seconds 60 :: обученная муха играет .venv\Scripts\python.exe learning\game\play67.py --fly_id 1 --seconds 60 --naive :: та же партия без памяти .venv\Scripts\python.exe learning\game\train67.py --fly_id 7 --sessions 6 --seconds 60 :: обучить свою муху ``` --- ## Дорожная карта ### Пройдено | когда | этап | |---|---| | 26.09.2026 | Мозг FlyWire на видеокарте и в теле NeuroMechFly. Первые опыты: какие нисходящие нейроны отвечают на органы чувств; замкнутый цикл «глаз → мозг → руль → тело» | | 26.09.2026 | Найдена «эпилепсия» исходной модели и подобрана «противоэпилептика». Шоу «муха на кухне»: ищет еду, ест, взлетает от шара, чистится, голодает | | 27.09.2026 | Свои CUDA-ядра: мозг считается в десятки раз быстрее реального времени | | 27.09.2026 | Утилита «муха смотрит ролик»: органы чувств из видео, рендер в два прохода, окно | | 27.09.2026 | Память в грибовидном теле: опыт Павлова с контролями и повторной проверкой на новых «мухах» | | 27–28.09.2026 | Игра 67COIN: наивная муха, обучение, обученная муха `fly67_v1`; игра без подсказки (отрицательный результат), быстрый декодер | | 29–30.09.2026 | Формат «Стример», врезка «как видит муха», реакция по смыслу речи | | 01.10.2026 | Приступ по содержанию ролика; открытый репозиторий и программа для Windows | ### В планах | когда | что | |---|---| | в течение недели | **Telegram-бот**: присылаешь ролик — получаешь видео с реакцией мухи | | октябрь 2026 | Переселить мозг мухи в дрон DJI Tello (маловероятно) | ### Поддержать проект Донаты будут в Telegram-боте — ссылка появится здесь, когда он заработает. --- ## Что где лежит | Часть | Файлы | Документ | |---|---|---| | **Мозг**: модель на видеокарте, «противоэпилептика» | `brain.py` | [docs/brain.md](docs/brain.md) | | **Органы чувств**: ролик → сенсорные нейроны, нейроны → поведение | `tiktok/senses.py`, `analyze.py`, `stimuli.py`, `meaning.py`, `flyeye.py` | [docs/senses.md](docs/senses.md) | | **Тело (3D)**: NeuroMechFly + хоботок, крылья, позы | `scene.py`, `tiktok/stage.py`, `tiktok/stage_streamer.py` | [docs/body_and_world.md](docs/body_and_world.md) | | **Среда**: физика, стол с едой, шар-угроза, шоу | `scene.py`, `show.py`, `exp2_closed_loop.py` | [docs/body_and_world.md](docs/body_and_world.md) | | **Утилита видео**: окно и командная строка | `tiktok/react.py`, `tiktok/ui.py`, `*.bat` | [docs/video_tool.md](docs/video_tool.md) | | **Обучение**: грибовидное тело, опыт Павлова | `learning/` | [learning/README.md](learning/README.md), [MB_MAP.md](learning/MB_MAP.md) | | **Игра 67COIN**: база, обучение, обученная муха | `learning/game/` | [BASELINE](learning/game/BASELINE.md), [TRAINING](learning/game/TRAINING.md) | | **Результаты**: логи, таблицы, кадры | `research/` | [research/README.md](research/README.md) | | **Прототип стрима** | `stream/` | [docs/body_and_world.md](docs/body_and_world.md#прототип-стрима) | | **Установка и данные** | `setup/` | [docs/install.md](docs/install.md) | ## Что из нейронов, а что наш выбор | Из нейронов коннектома | Наш выбор (подписан) | |---|---| | поворот, взлёт, хоботок, чистка, «слушает» | как кадр превращается в частоты сенсорных нейронов («упрощённая сетчатка») | | память: веса KC→MBON меняются по правилу | награда = прямое включение дофаминовых нейронов PAM («как оптогенетика»): в модели сахар до них не доходит | | тап в игре: только 4 нейрона DNa | декодер руля: порог и пауза между тапами | | | анимация полёта и шагов (контроллер flygym); когда дать каплю сахара в ролике | | приступ: как разгоняется мозг без защиты | в какой момент ролика отключить защиту (грустные слова или самый резкий бас) | --- ## Откуда что взято Мы не выдаём чужую работу за свою. Данные и модели других авторов **не лежат в этом репозитории** — `setup/get_data.py` скачивает их из первоисточников (версии закреплены, проверка sha256). | Что | Авторы | Где | Лицензия | |---|---|---|---| | Коннектом взрослой дрозофилы FlyWire (версия 783) | Dorkenwald et al. 2024, Schlegel et al. 2024, Matsliah et al. 2024 и консорциум FlyWire | [flywire.ai](https://flywire.ai) | условия FlyWire | | Модель мозга: уравнения, параметры, таблица связей | **Shiu et al. 2024** | [philshiu/Drosophila_brain_model](https://github.com/philshiu/Drosophila_brain_model) | MIT | | Аннотации нейронов: типы, классы, сторона | Schlegel et al. 2024, Matsliah et al. 2024, Berg et al. 2026, Dorkenwald et al. 2024 | [flyconnectome/flywire_annotations](https://github.com/flyconnectome/flywire_annotations) | цитировать авторов | | Тело NeuroMechFly, физика, контроллер ходьбы, модель сетчатки | **Wang-Chen et al. 2024** (NeuroMechFly v2), Lobato-Rios et al. 2022 | [NeLy-EPFL/flygym](https://github.com/NeLy-EPFL/flygym) | Apache-2.0 | | Физический движок | Todorov et al. 2012, Google DeepMind | [MuJoCo](https://github.com/google-deepmind/mujoco), dm_control | Apache-2.0 | | Распознавание речи | Radford et al. 2023 (Whisper), SYSTRAN | [faster-whisper](https://github.com/SYSTRAN/faster-whisper) | MIT | | Биология обучения в грибовидном теле | Aso et al. 2014a, 2014b; Hige et al. 2015; Aso & Rubin 2016; Li et al. 2020; Brembs & Plendl 2008 | статьи | — | Полные ссылки на статьи и что именно взято у каждого — [docs/credits.md](docs/credits.md). ## Лицензия Наш код — MIT ([LICENSE](LICENSE)). На данные и библиотеки других авторов действуют их лицензии (таблица выше). Если используете результаты, пожалуйста, цитируйте и исходные работы. --- ### In English A whole-brain leaky integrate-and-fire model of *Drosophila* (FlyWire v783 connectome, 138,639 neurons; equations and parameters from Shiu et al. 2024) re-implemented on the GPU and embodied in the NeuroMechFly body (flygym/MuJoCo). The repo contains our experiments and results — a fix for runaway activity, sensorimotor behaviours read out from identified neurons, mushroom-body learning with controls, a tapping game the fly plays with its own steering neurons — and a Windows tool that renders "a fly watches your video" clips. Third-party data are downloaded from the original sources by `setup/get_data.py`; see the credits table above. Docs are in Russian.