# engineai_rl_lab
[](https://docs.omniverse.nvidia.com/isaacsim/latest/overview.html)
[](https://isaac-sim.github.io/IsaacLab)
中文|[English](README_EN.md)
## 概览
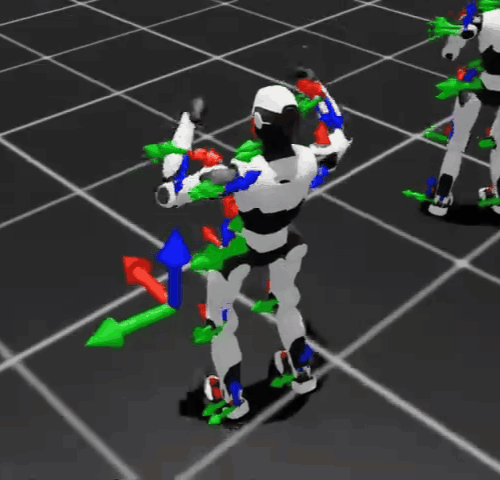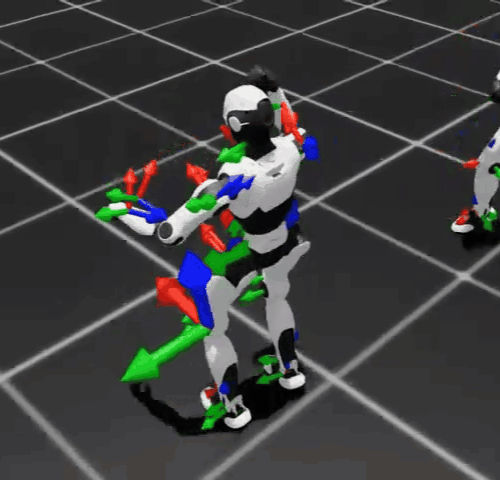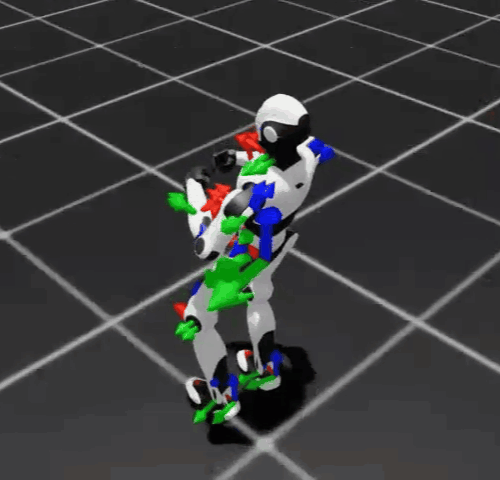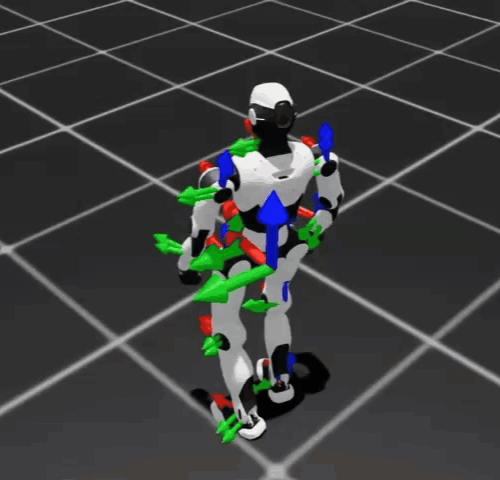
本项目提供了一套基于Isaac Lab的强化学习环境,目前已经支持众擎PM01、T800机器人,实现的任务包括whole body tracking。
[演示视频](https://www.bilibili.com/video/BV14GTk6UE9o/?share_source=copy_web&vd_source=74098b4d7182a602fcb3a63bb054e83f)
|Robot|Training| Sim2Sim |Deploy|
|:--------:|:--------:|:--------:|:--------:|
|||**whole body tracking**|||
|**T800**|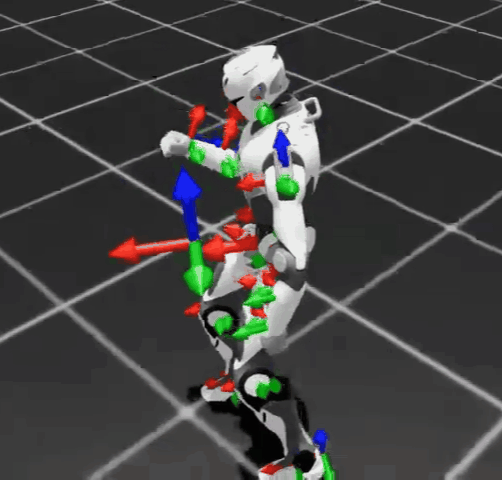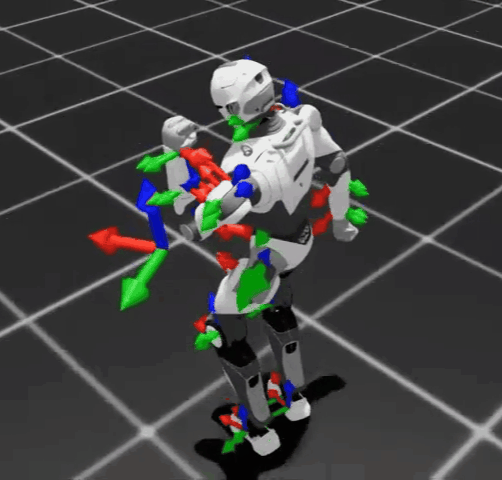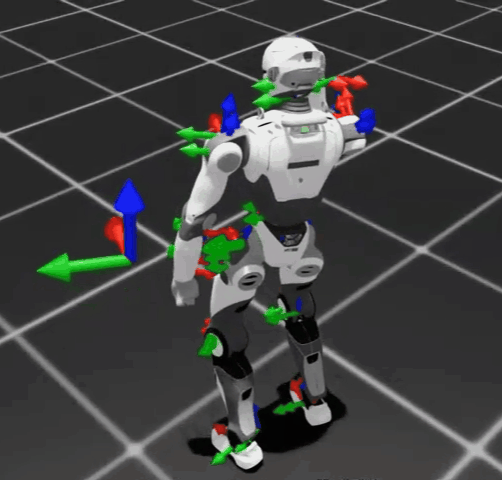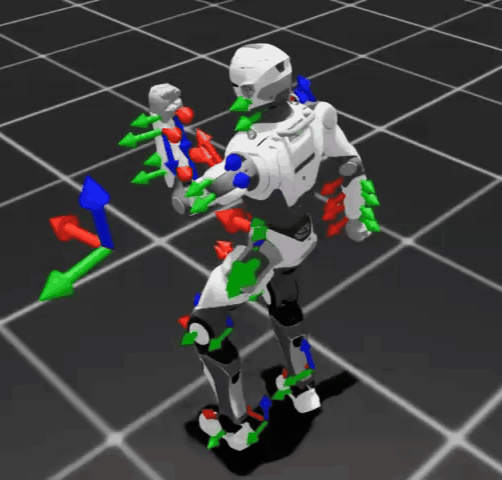 |
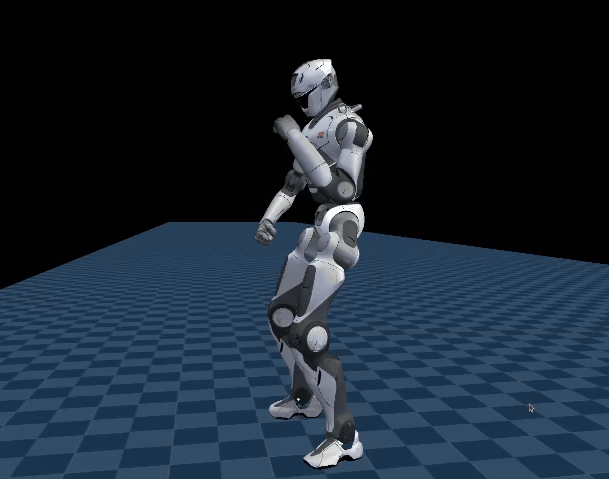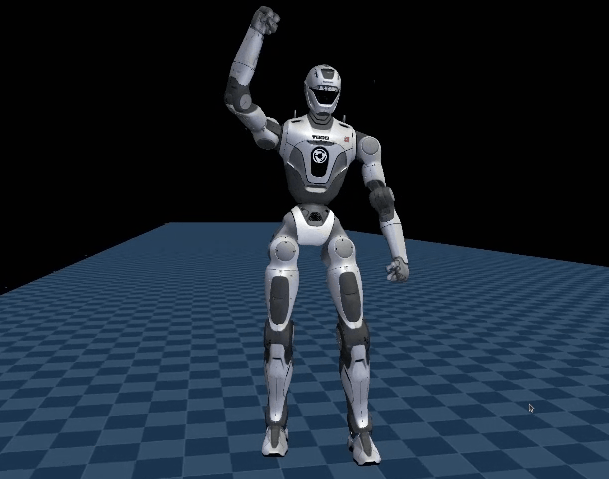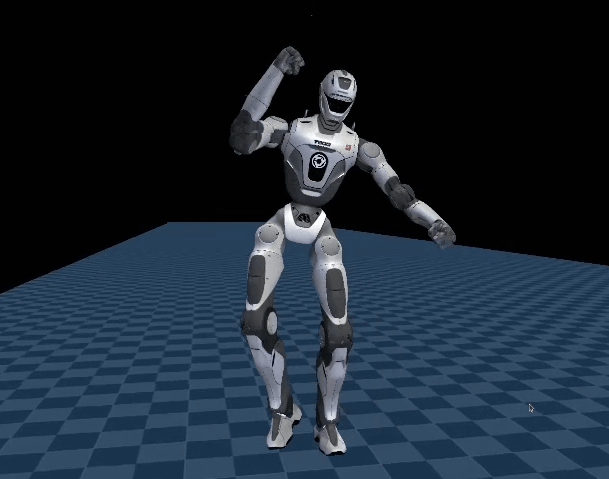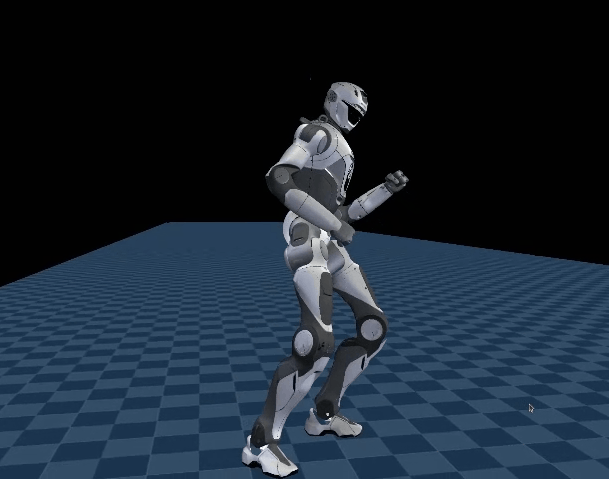 |
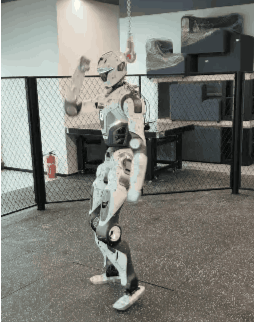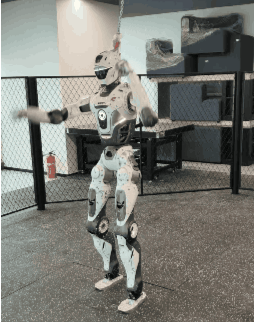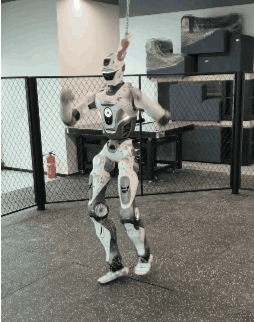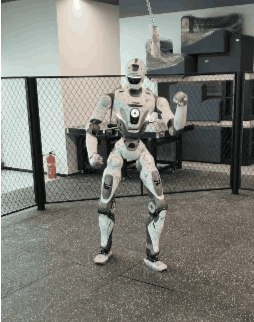 |
|**PM01**|
 |
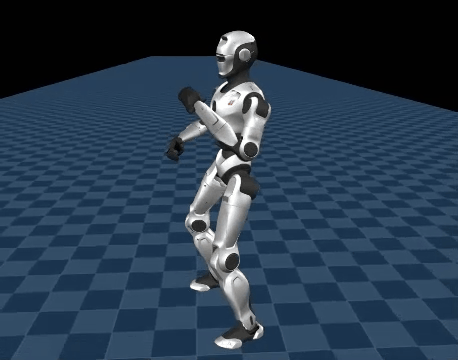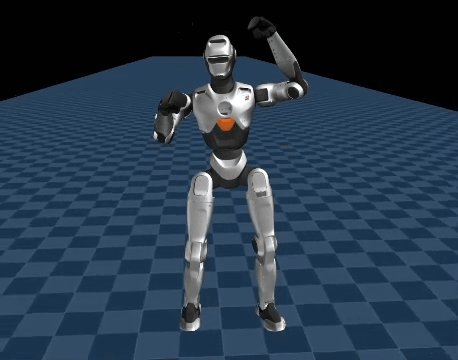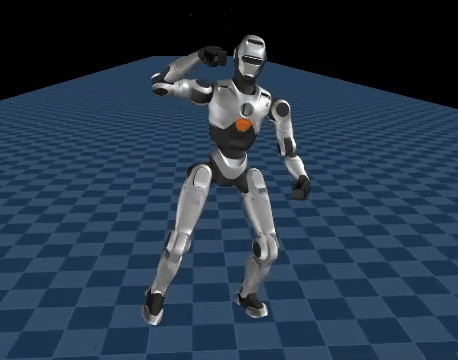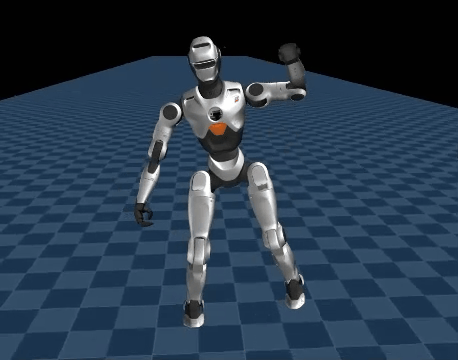 |
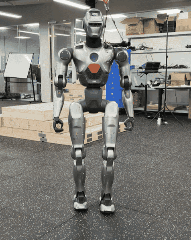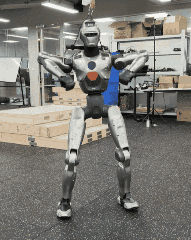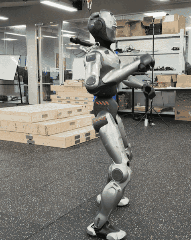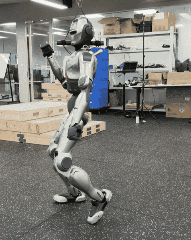 |
|||**amp**|||
|**T800**|
 |
 |
 |
|**PM01**|
 |
 |
 |
## 安装
### 安装Isaac Lab
本仓库基于Isaac Lab2.3.2的commit `c22775241e28f465fe345fa1a482ad6d29d712b0`进行开发,不同版本之间代码可能不通用。关于Isaac Lab的详细安装步骤,请参阅其官方安装指南[Isaac Lab](https://isaac-sim.github.io/IsaacLab/main/source/setup/installation/index.html)
### 安装engineai_rl_lab
1. 从github克隆engineai_rl_lab
```bash
# 1. 克隆仓库
git clone https://github.com/engineai-robotics/engineai_rl_lab.git
# 2.下载大型资产
cd engineai_rl_lab
git lfs install
git lfs pull
```
2. 安装engineai_rl_lab
```bash
# 请确保已经激活isaaclab环境
cd engineai_rl_lab
pip install -e source/engineai_rl_lab
# 安装mnn库
pip install mnn
```
## 训练
### whole body tracking
1. 将csv文件转换npz文件
> wholoe body tracking的动作数据的第一帧和最后一帧的机器人关节位置需要和pd stand下的基本一致,这有利于切换策略(模式)时的动作流畅性。
```bash
# csv文件转换为npz文件,npz文件在同一目录下
# PM01
python scripts/csv_to_npz.py --robot pm01 --input_fps 30 -f datasets/tracking/pm01/dance.csv
# T800
python scripts/csv_to_npz.py --robot t800 --input_fps 30 -f datasets/tracking/t800/dance_t800.csv
# 重放npz文件
# PMm01
python scripts/replay_npz.py --robot pm01 --input_file datasets/tracking/pm01/dance.npz
# T800
python scripts/replay_npz.py --robot t800 --input_file datasets/tracking/t800/dance_t800.npz
```
2. 训练
```bash
# PM01
python scripts/tracking/train.py --task Tracking-Flat-PM01-Wo-State-Estimation-v0 --headless --num_envs 4096 --motion_file datasets/tracking/pm01/dance.npz
# T800
python scripts/tracking/train.py --task Tracking-Flat-T800-Wo-State-Estimation-v0 --headless --num_envs 4096 --motion_file datasets/tracking/t800/dance_t800.npz
# 查看训练日志
python -m tensorboard.main --logdir logs
```
3. 验证训练效果并导出策略
```bash
# PM01
python scripts/tracking/play.py --task Tracking-Flat-PM01-Wo-State-Estimation-v0 --num_envs 1 --motion_file datasets/tracking/pm01/dance.npz --load_run 2026-06-23_09-58-43 --checkpoint dance.pt
# T800
python scripts/tracking/play.py --task Tracking-Flat-T800-Wo-State-Estimation-v0 --num_envs 1 --motion_file datasets/tracking/t800/dance_t800.npz --load_run 2026-06-28_20-47-15 --checkpoint dance.pt
```
### AMP
1. 检查参考动作
训练前建议先在 Isaac Lab 中重放数据,检查根节点位姿、关节顺序、帧率及脚底与地面的接触是否正常。`--input_file` 用于检查单个动作,`--input_folder` 会按文件名顺序播放目录中的所有 NPZ 文件。
```bash
# PM01:播放数据集中的所有动作
python scripts/amp/replay_npz.py --robot pm01 --input_folder datasets/amp/pm01/data
# T800:播放数据集中的所有动作
python scripts/amp/replay_npz.py --robot t800 --input_folder datasets/amp/t800/data
# 单个动作示例
python scripts/amp/replay_npz.py --robot pm01 --input_file datasets/amp/pm01/data/walk_001_Skeleton9.npz
```
2. 训练
```bash
# PM01
python scripts/amp/train.py --task AMP-Flat-PM01-v1 --headless --num_envs 4096
# T800
python scripts/amp/train.py --task AMP-Flat-T800-v1 --headless --num_envs 4096
# 查看训练曲线
python -m tensorboard.main --logdir logs/rsl_rl
```
3. 验证训练效果并导出策略
```bash
# PM01
python scripts/amp/play.py --task AMP-Flat-PM01-v1 --num_envs 1 \
--load_run RUN_DIRECTORY --checkpoint model_19999.pt
# T800
python scripts/amp/play.py --task AMP-Flat-T800-v1 --num_envs 1 \
--load_run RUN_DIRECTORY --checkpoint model_19999.pt
```
## 部署
### 安装engineai_robotics_native_sdk
仿真与真机部署均依赖安装engineai_robotics_native_sdk,具体安装教程请参阅[engineai_robotics_native_sdk](https://github.com/engineai-robotics/engineai_robotics_native_sdk)
### Sim2Sim
1. 数据准备
- 将`logs/rsl_rl/xx_flat/xxxx-xx-xx/exported/policy.mnn`复制到`assets/config/xxx/rl_dance_example(rl_lab)/policies`目录下
- 将npz动作文件复制到`assets/config/xxx/rl_dance_example/trajectories`目录下
- 修改`assets/config/xxx/rl_dance_example(rl_lab)/default.yaml`文件内的`policy_file`、`trajectory_file_npz`的文件名
2. 运行仿真
```bash
# 终端1:运行mujoco仿真环境
# 进入容器
engineai_robotics_env
./scripts/run_mujoco.sh pm01_edu
# ./scripts/run_mujoco.sh t800
# 终端2:运行控制程序
# 进入容器
engineai_robotics_env
./run.sh pm01_edu
# ./run.sh t800
# 终端3:启动虚拟手柄或使用遥控器
# 进入容器后再启动python程序
engineai_robotics_env
python3 tools/virtual_gamepad/virtual_gamepad.py
```
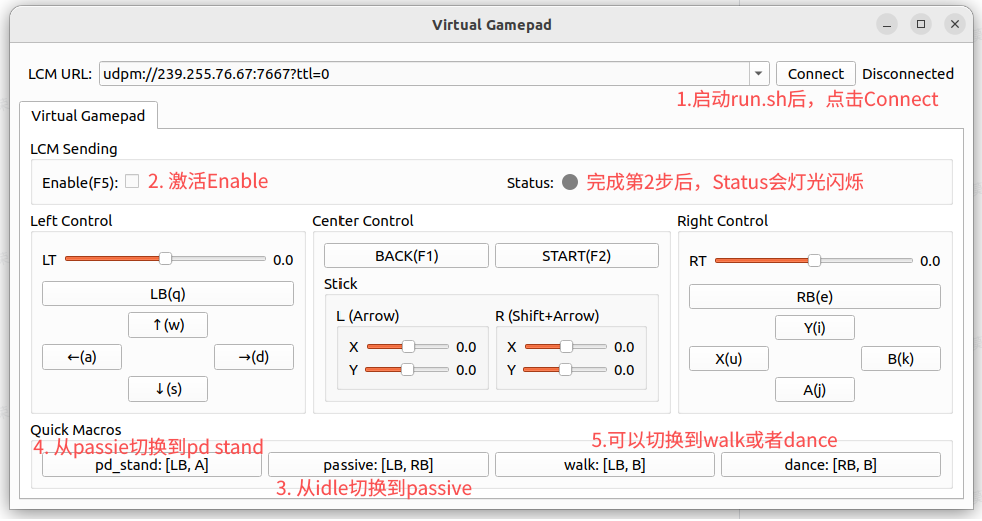
LB+X进入amp行走测试,RB+X进入whole body tracking测试
遥控器操作请参阅[engineai_robotics_native_sdk](https://github.com/engineai-robotics/engineai_robotics_native_sdk)中的键位。
> 进入mujoco后机器人会自动倒地,此时应切换到pd stand模式使机器人关节恢复到初始位置(仅仿真环境可以这样操作),按下键盘中的Enter即可重置mujoco环境,使机器人处于站立状态,这时可进入dance模式。机器人执行完动作之后自动会切换到walk状态。
### Sim2Real
#### whole body tracking
1. 编辑[engineai_robotics_native_sdk](https://github.com/engineai-robotics/engineai_robotics_native_sdk)中的`install.sh` 中的要部署目标机器人参数:
```bash
remote_user="user"
remote_host="192.168.0.163"
remote_dir="~/projects/engineai_robotics"
```
2. 执行安装:
```bash
# 进入容器
engineai_robotics_env
# 安装程序
./install.sh pm01_edu robot
# ./install.sh t800 robot
```
3. 真机运行
> **安全提示:**
> - 确保场地空旷,所有人员与机器人保持安全距离
> - 若机器人动作异常,随时快速停止(按急停键或切回 `passive` 模式)
> - 建议先用吊架吊起机器人,在进入 `pd_stand` 模式之后放到地上,再切入行走模式
**运行前准备:**
- 利用急停按键(pm01)或遥控器(t800)使能机器人的电机系统
- 连接机器人热点
**启动步骤:**
```bash
# 1. SSH 连接机器人(Nezha)
ssh user@192.168.0.163
# 2. 暂停自启动的运控程序,否则无法启动native_sdk
sudo systemctl stop robotics.service
# 3. 启动 native_sdk(确保已经使能电机系统)
cd ~/projects/engineai_robotics
sudo ./run_robot.sh pm01_edu
# sudo ./run_robot.sh t800
# 4. 使用遥控器切换模式,进入dance或amp模式
```
## 许可证
本项目采用 **BSD 3-Clause License** 开源协议。详见 [LICENSE](LICENSE.txt) 文件。
## 致谢
本项目得益于以下开源项目的支持和贡献,在此表示衷心的感谢:
- **[IsaacLab](https://github.com/isaac-sim/IsaacLab)** — 训练和运行仿真实验的基础框架。
- **[rsl_rl](https://github.com/leggedrobotics/rsl_rl)** — 适用于足式机器人的高性能强化学习库。
- **[BeyondMimic](https://github.com/HybridRobotics/whole_body_tracking)** — 项目结构启发及有价值的功能实现参考。
- **[MNN](https://github.com/alibaba/mnn)** — 轻量级高性能推理引擎,用于端侧部署。
- **[Legged Lab](https://github.com/zitongbai/legged_lab)** — 基于 Isaac Lab 的足式机器人强化学习扩展,为本项目的 AMP 任务结构与实现提供了参考。
- **[MimicKit](https://github.com/xbpeng/MimicKit)** — 轻量级动作模仿方法库,为 AMP 判别器训练、经验回放和参考动作采样提供了实现参考。
- **[AMP for Hardware](https://github.com/escontra/AMP_for_hardware)** — 论文 *Adversarial Motion Priors Make Good Substitutes for Complex Reward Functions* 的代码,为 AMP 在真实机器人上的应用提供了参考。