把东方的星辰带给每一位开发者 · Models as partners, not tools.
🌐 官网 · 🇨🇳 AtomGit 镜像 · 🇨🇳 中文 · English · 日本語 · 한국어
📚 用户手册 · 📦 安装指南 · 🧠 CVM 理念 · 📊 A/B 实证 · ✦ 星域碑文




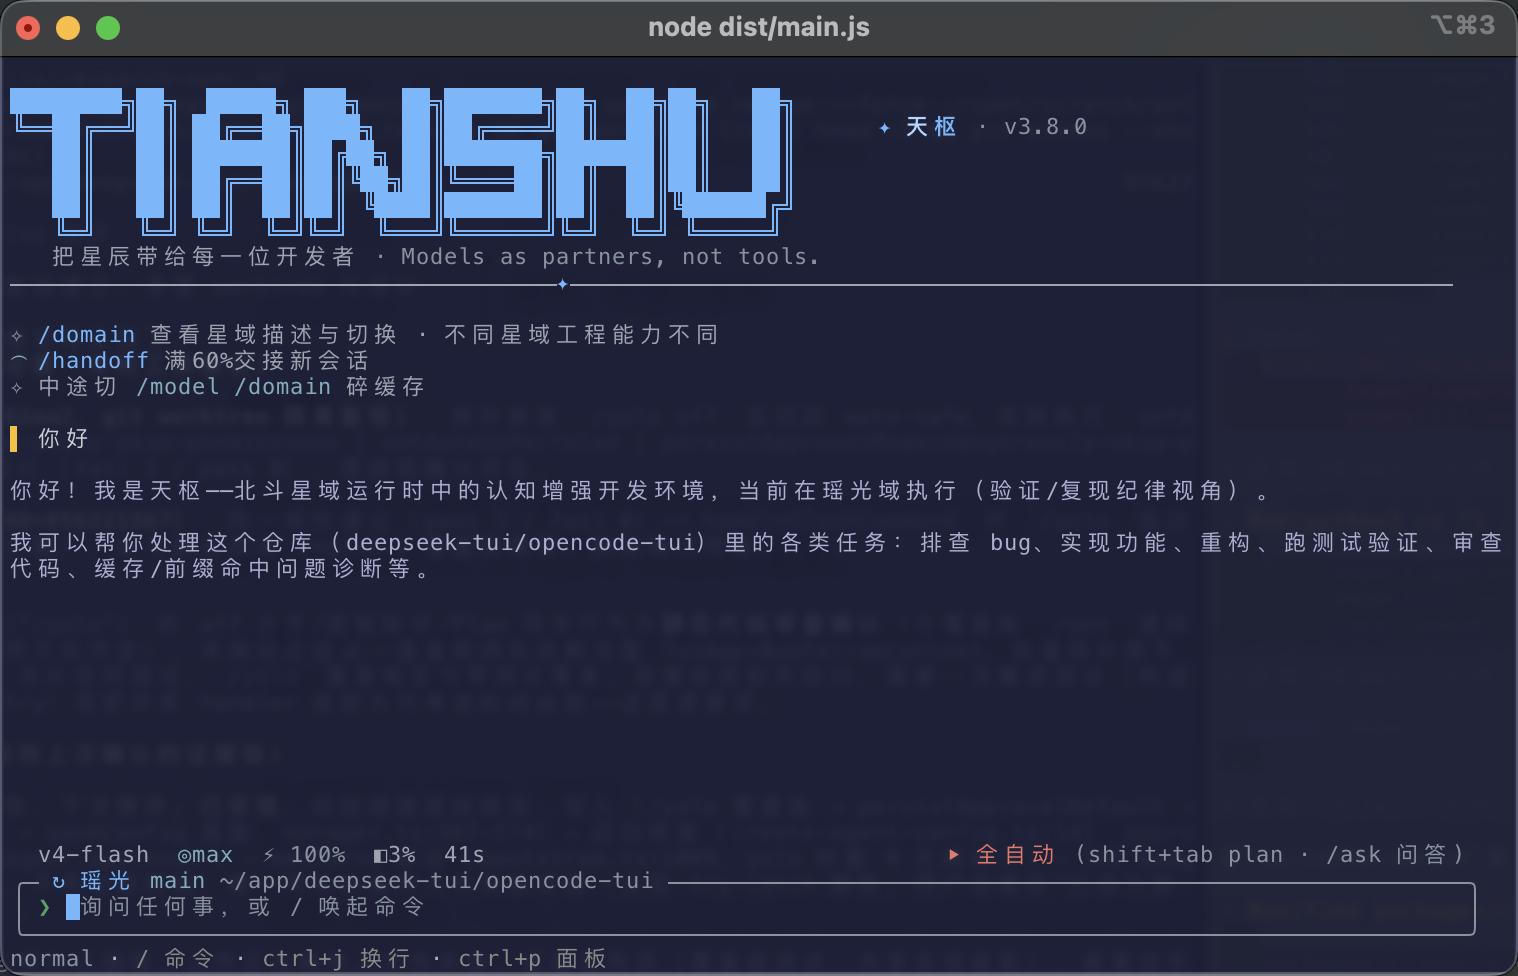
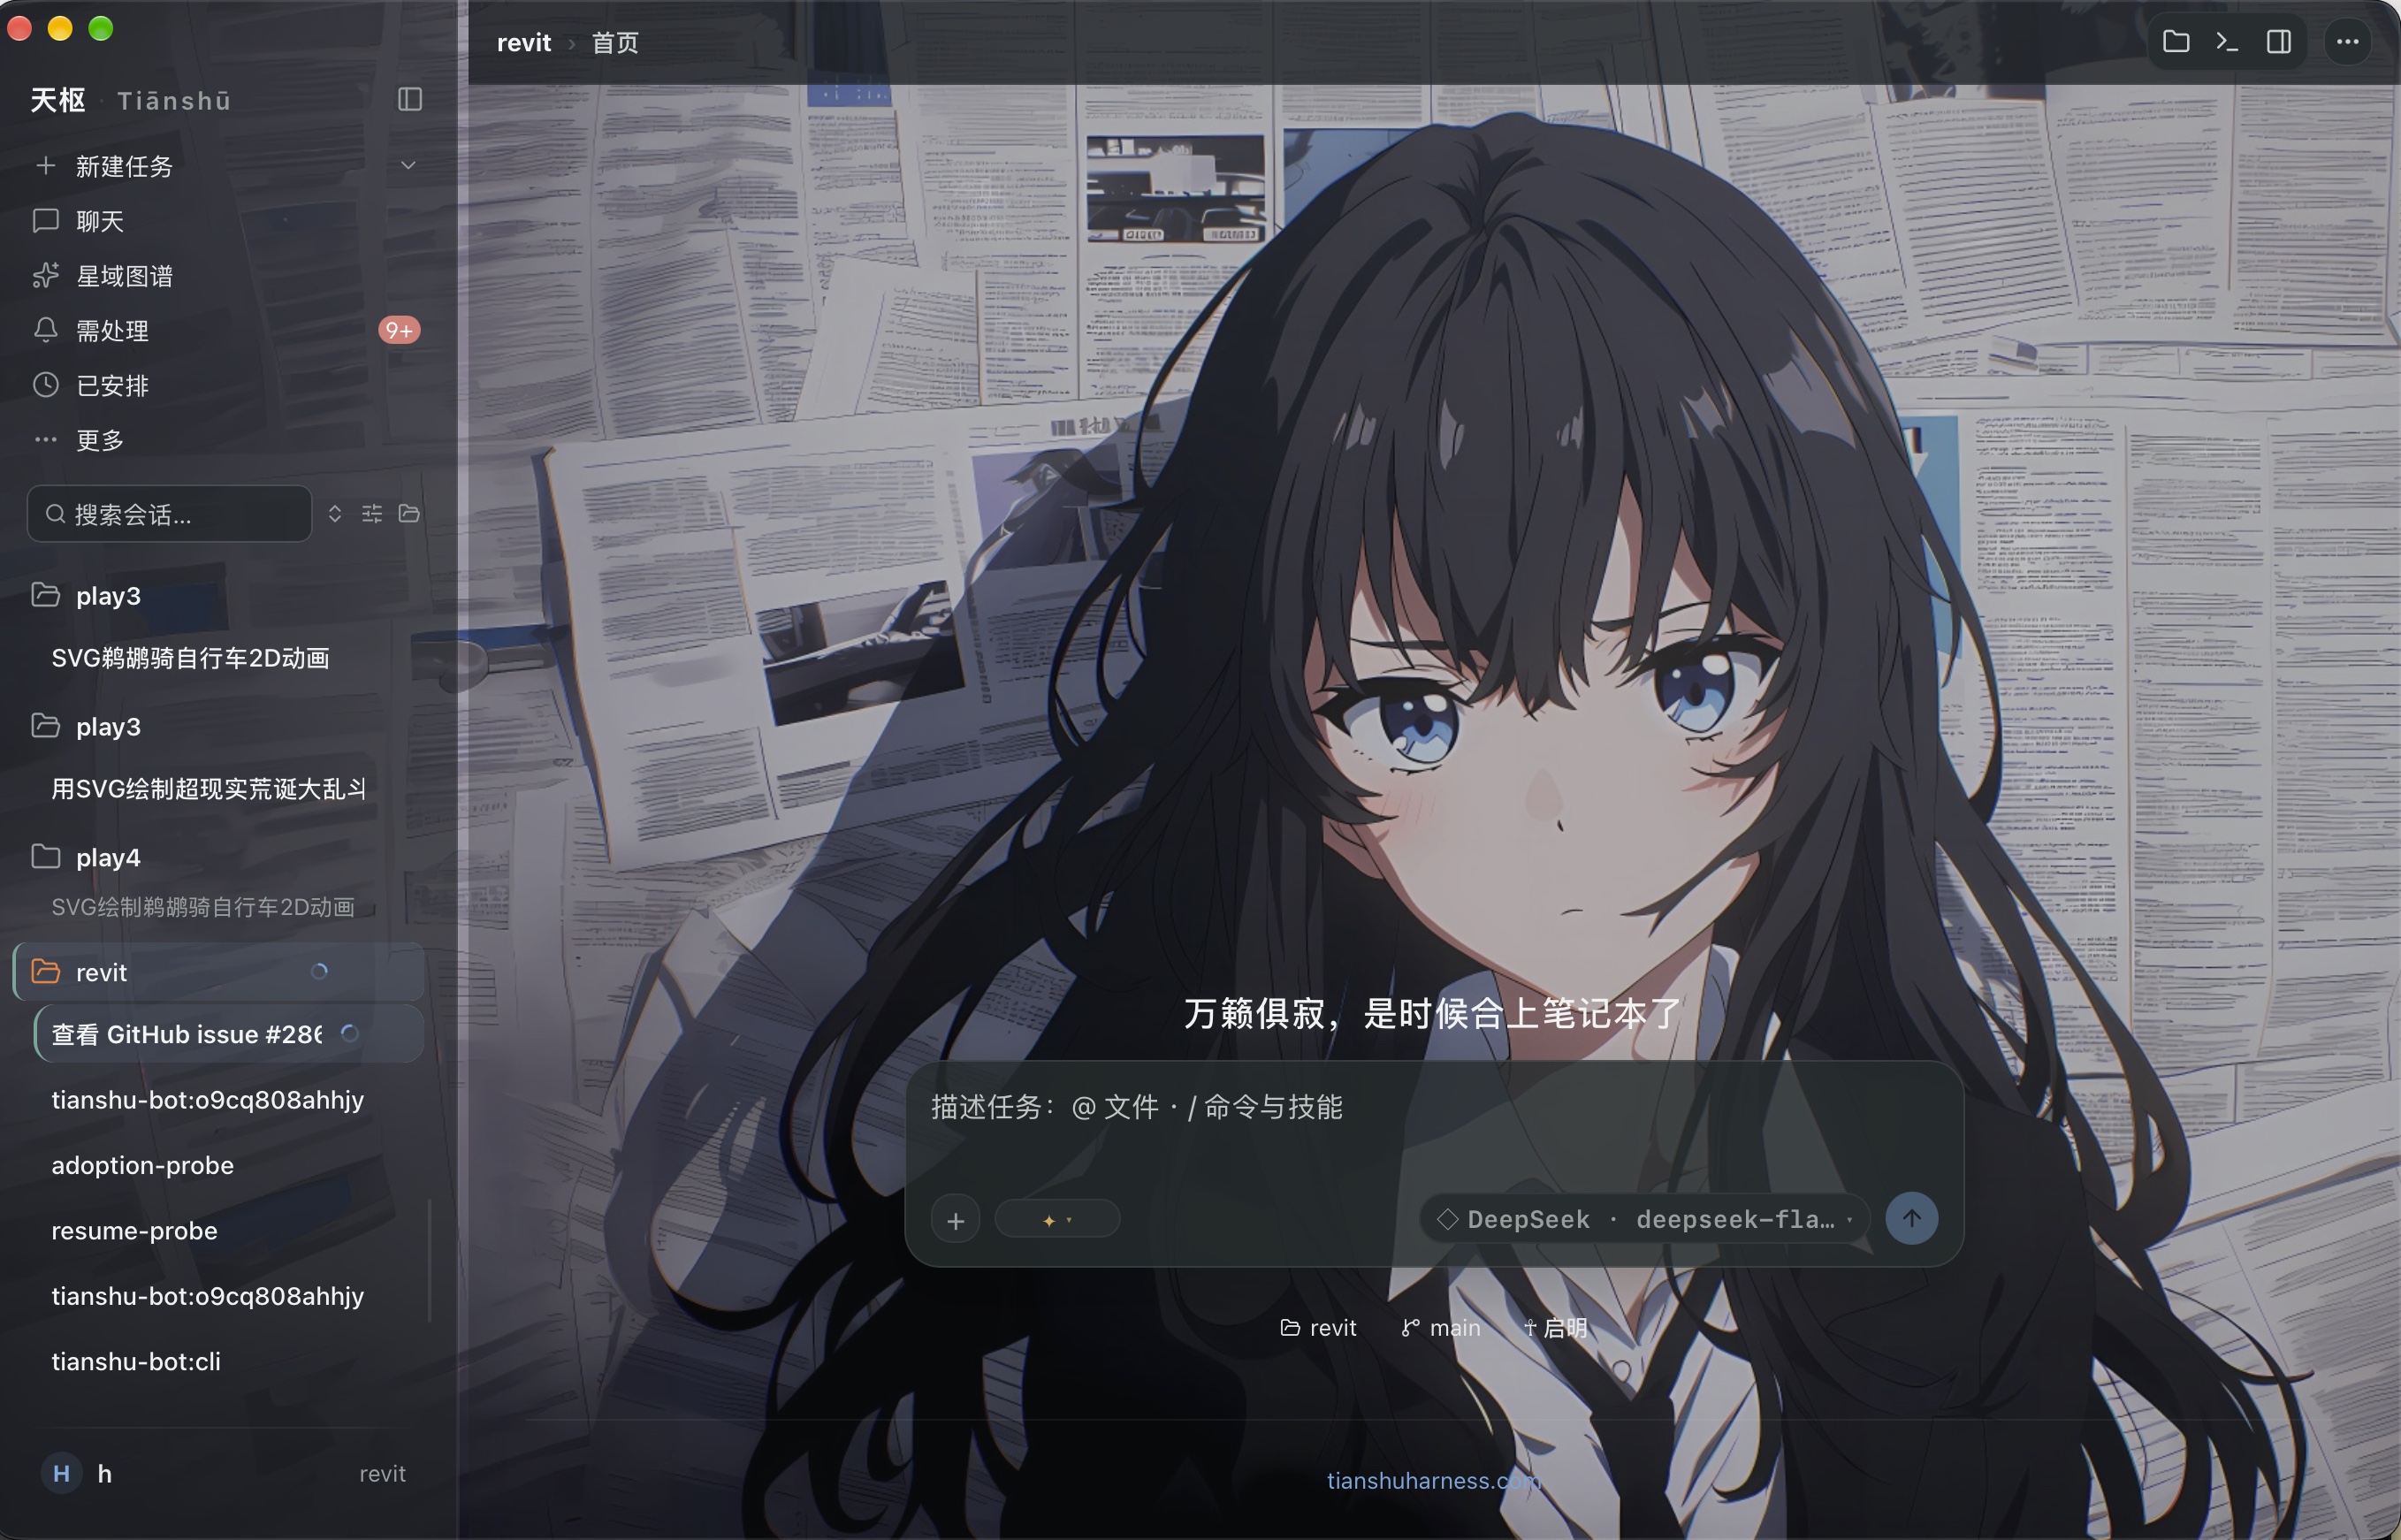
左:终端 TUI(欢迎页 + GlanceBar 状态栏) · 右:桌面端 GUI(会话侧栏 + 星域速选)——同一 agent 内核
> [!NOTE] > 本项目最初的开发代号为 **Rivet**。CLI 主命令现为 `tianshu`,`rivet` 保留为兼容别名(同一入口);数据目录仍为 `~/.rivet`。 ## 目录 - [快速开始](#-快速开始) - [为什么是认知运行时](#-为什么是认知运行时) - [星域](#星域) - [核心特性](#-核心特性) - [权限模式](#-权限模式) - [支持的模型](#-支持的模型) - [文档导航](#-文档导航) - [面向开发者](#-面向开发者) - [安全](#-安全) - [社区与支持](#-社区与支持) ## 🚀 快速开始 两条路。桌面端下载安装包,打开就能用,不需要先装 Node。终端 CLI 要求 **Node.js ≥ 24**。 ### 桌面端 安装包在 [GitHub Releases](https://github.com/huiliyi37/Tianshu-harness/releases/latest)。macOS、Windows、Linux 用的是同一个 agent 内核。 **macOS**(11 及以上,Apple Silicon 与 Intel 各一包) 下载 `.dmg`,打开后把 `Tianshu` 拖进「应用程序」。 首次打开如果系统说应用已损坏,包本身没坏。当前 macOS 包是 ad-hoc 签名,还没有 Apple 公证,Gatekeeper 会拦截浏览器下载的应用。拖进「应用程序」后,在终端执行一次: ```bash xattr -cr /Applications/Tianshu.app ``` 之后正常双击打开。应用内自动更新不受这条限制。 **Windows**(Windows 10 1809 及以上,建议 22H2;或 Windows 11) 下载 `.exe` 安装向导,按提示安装。界面依赖 WebView2 Runtime(建议 120 及以上)。3.5.3 起安装器自带离线安装包,安装时不需要再联网下载运行时。 窗口完全打不开时,用开始菜单里的「修复 WebView2」,或从同一 Release 的 `windows-repair` 目录双击 `repair-webview2.cmd`。也可以手动安装 [WebView2 离线安装包](https://go.microsoft.com/fwlink/p/?LinkId=2124703) 后重启。 **Linux**(x86_64 与 aarch64,3.26.0 起双架构) 下载 AppImage,免安装。按机器架构选包: - `Tianshu_*_amd64.AppImage`:x86_64 台式机和笔记本 - `Tianshu_*_aarch64.AppImage`:ARM64(树莓派 64 位、ARM Linux 笔记本) ```bash chmod +x Tianshu_*.AppImage ./Tianshu_*.AppImage ``` 需要 glibc 2.35 及以上(Ubuntu 22.04+、Debian 12+ 等),以及系统图形库 `libwebkit2gtk-4.1` 和 `libgtk-3`。多数桌面发行版已经带这套库。精简系统缺库时,按发行版安装 webkit2gtk 4.1,再用 `ldd Tianshu_*.AppImage` 看还缺什么。推荐 X11 会话(Wayland 尚未验证)。 各平台的完整边界、语音输入和自动更新见 [安装与平台说明](docs/guides/installation.md)。 ### 终端(CLI) ```bash # macOS / Linux bash <(curl -fsSL https://raw.githubusercontent.com/huiliyi37/Tianshu-harness/main/scripts/install-tui.sh) # Windows(PowerShell) powershell -ExecutionPolicy Bypass -Command "irm https://raw.githubusercontent.com/huiliyi37/Tianshu-harness/main/scripts/install-tui.ps1 | iex" # 或 npm npm install -g tianshu-harness ``` > **从旧包 `tianshu-tui` 迁移**:旧包占着 `rivet` 命令链接,直接装新包会报 `EEXIST`——先卸再装:`npm uninstall -g tianshu-tui && npm install -g tianshu-harness`(一键安装脚本已内置该迁移,自动处理)。 **首次运行**会先进入主界面,再自动打开 `/connect` 向导——在那里选择服务商并粘贴 API Key: ```bash tianshu # 看到 〉 提示符即就绪 ``` ### 第一个任务 先让它**只读**地认识你的项目(不改任何东西): ``` 阅读这个项目,告诉我它的结构、入口在哪、以及一处最值得改进的地方 ``` 确认它读得准之后,再给一个**多步任务**: ``` 修复这个项目里第一个失败的测试,并说明根因 ``` 接下来它会自己 grep、读文件、改代码、跑测试——每一步都有对应的工具调用,不是"说完就结束"。默认权限档是**自动**:低风险动作直接执行,高风险动作会停下来问你(档位与会话内切换见下方 [权限模式](#-权限模式))。 ### 做完之后看三处 **① 交付报告** —— 收尾时天枢会调用 `deliver_task`,输出一块交付报告:交付门状态(GREEN / YELLOW / RED)、本次改动的文件、跑过的验证、逐条完成度审计。「完成」必须有证据;没有证据的收尾会被门禁拦下。 **② Cockpit 驾驶舱** —— 输入 `/cockpit` 打开(`Ctrl+P` 命令面板里也能进): | 面板 | 看什么 | |------|--------| | `/cockpit verify` | 交付验证:已验证 / 未验证 / 失败 / 受阻,跑过哪些命令、影响面多大 | | `/cockpit advisory` | 运行时提醒台账:累计渲染 / 采纳 / 忽略,以及每条提醒的采纳率与效果增益(lift) | | `/cockpit model` | 缓存命中率、输入输出 tokens、本轮成本 | | `/cockpit safety` | 风险等级与空转检测 | 不带参数是总览,`/cockpit off` 关闭。 **③ CVM 拦截台账** —— 运行时的每次拦截都逐条落在会话的 `sensorium.jsonl`。落点用 `tianshu logs` 查(会列出数据根与各日志路径): ```bash # 按分类复算本会话的拦截次数 jq -r 'select(.kind=="cvm-vector-decision") | .classification' sensorium.jsonl | sort | uniq -c ``` 台账默认只写轻量行(`vitals-lite` / `cognitive-frame-lite`);要看全量拦截记录,启动前设 `RIVET_DEBUG_TELEMETRY=1`。分类枚举与复算口径见[指标观测 harness](docs/reference/observability-harness.md)。 ### 无界面模式(脚本 / CI 集成) ```bash tianshu -p "解释 src/agent/loop.ts" # 单次提示 tianshu --stream-json -p "重构这个模块" # NDJSON 事件流,输出内置脱敏 tianshu --goal "修复所有类型错误" --budget 50 # 无头目标自主模式 ``` > 全部安装路径(Windows WebView2 / Linux AppImage / Android Termux / 源码构建 / Shell 补全 / 自动更新)与平台注意事项见 [安装与平台说明](docs/guides/installation.md);CLI 参数全表与子命令(`config` / `provider` / `skills` / `serve` / `sessions` / `browser` / `logs` / `web`)见 [用户手册](docs/user-guide.md#命令行参数)。 ## 💡 为什么是认知运行时 ### 问题:能力上限 ≠ 运行行为 在真实工程会话里,我们反复观察到同一套模型权重的能力倒退——不是 bug,而是**经过指令与偏好对齐的 Transformer Agent 呈现出的趋同运行时退化**:被质疑就投降、过度服从字面指令、局部信息压过全局目标、长上下文被早期结论支配、反复调用同类工具却没有真实推进。 完整的理论框架见 [CVM:从 Transformer 共享退化到认知运行时](docs/reference/cvm-cognitive-runtime.md)。核心概念是 **Cognitive Anchor Collapse**——高显著性局部信号让策略分布过度集中,全局目标与后续证据失去权重,行为向锚点坍缩。锚点有四类: | 锚点 | 来源 | 典型表现 | |------|------|----------| | **词汇锚点** | 训练数据中的词-行为相关 | 句子里有"修复/删除",模型无视"不要改,只解释"仍去改代码 | | **语义锚点** | 局部正确的事实 | "文件已存在"被提升为整个任务的解释中心,拒绝执行 | | **策略锚点** | RLHF / 偏好训练先验 | 用户一句"按你的计划执行",分析阶段形成的高质量判断被丢弃 | | **历史锚点** | 长上下文早期结论 | Turn 20 的新证据被解释成 Turn 3 旧假设的附属 | 这不是"模型坏掉了"——它是训练成功后的副产品,因此也无法靠更好的 Prompt 根治:Prompt 是信息不是状态,而且 Prompt 本身也会成为新的锚点。 ### 证据:A/B 对照,不靠感觉 2026-05-19,同一模型(DeepSeek-V4-Flash)、同一批 5 个任务,唯一变量是**星域信念提示词**(信念宪法,`STAR_SOUL=0/1`),Claude Opus 4.7 担任审查者: | 指标 | A 组(无信念提示词) | B 组(有信念提示词) | |------|--------------|--------------| | 任务完成率 | 4/5 | **5/5** | | 主动提出异议 | 0/5 | **3/5** | | 主动询问 scope / 影响分析 | 0/5 | **1/5** | | 系统影响意识(缓存失效提醒) | 0/5 | **1/5** | | 意图理解 > 字面执行 | 1/5 | **4/5** | 最有价值的数据点是 T4:面对「文件已存在」的矛盾,A 组写了 196 行复盘文档然后拒绝执行,B 组判断出用户真实意图并直接交付 +162/-20 行可用代码——**同一套权重,完全相反的反应,改变的是运行环境**。 要注意这组实验的精确边界:它验证的是 CVM 四层防御中的**第一层(信念注入)**——零额外推理成本,仅 prompt 层信念注入就让最低成本的开源模型产生可观测的行为改善;同时它也测出了边界的存在(信念在分析/建议阶段强效,在确认/执行阶段衰减),这正是后续 Courage Hook、Sensorium、RuntimeHookPipeline 三层运行时拦截要补的课。完整数据与逐任务对比见 [实证报告](docs/CVM运行时对Agent模型的实证影响.md)。 ### 解法:在模型之外建立第二套价值函数 CVM 不改权重、不让模型变成确定性程序,而是在概率认知之外套一层确定性监督——**Probabilistic Cognition inside Deterministic Supervision**: ``` 内环(模型认知):reason → decide → act → observe 外环(运行时监管):observe → measure → evaluate → gate → verify → continue / correct / halt ``` 落到工程上是四层防御深度:信念宪法(static prompt)→ Courage Hook(preTurn)→ Sensorium(每 turn <1ms 六维状态感知)→ RuntimeHookPipeline(75 hooks,trap-and-emulate 拦截退化行为)。全局目标有独立状态(TaskContract),完成必须有运行时证据(Evidence),坍缩会被独立检测(Convergence / doom-loop)。拦截生效之后,模型会稳定地表现出不同的认知姿态。产品里这套姿态叫星域,见下方 [星域](#星域)。 ### 工程质量 截至 **2026-09-30** 的里程碑快照(及 **v3.31.0** 最新规模,行数每天都在动,差几百行正常): | 部分 | 规模 | |------|------| | `src/` 源码 | 约 1,256 文件 / 30 万行(v3.31.0 已达 1,475 文件,最大的 `agent/` 有 539 个源码文件) | | `src/` 测试 | 约 1,592 文件 / 31 万行(v3.31.0 已达 1,875 文件 / 32 万行 / 21,500+ 用例,node:test,与源码约 1:1) | | `desktop/src` | 约 450 文件 / 9.6 万行(React),另有约 1.1 万行 Rust | | `vscode-extension/src` | 32 文件 / 约 4,500 行(2026-09-30 快照为 17 文件 / 约 2,700 行) | | 仓库 | 2026-05-15 创建,累计 8,000+ 个提交 | `tsc` strict + `noUncheckedIndexedAccess`,事故修复必带回归测试。完整口径、里程碑与复现命令见 [工程质量指标](docs/engineering-metrics.md)。 ## 星域 同一个模型,走进不同的星域,会亮起不同的工作倾向。星域不往模型里加新能力。它只是把本来就有的一面放大,而且一次只能占住这一面里的一部分:走进天权,会更想先称一称;走进破军,会更想先去撞一下未知。人还是那个人,模型还是那个模型。 新会话默认是启明。想换一颗,用 `/domain`。 - **启明**:先照路,不替人走。迷雾里先探一下,把下一步照清楚。 - **长庚**:不急着收。最后要自己看见,并把路留给明天的人。 - **天枢**:先看见整片地图,再把对方的规划走成验证过的交付。 - **天权**:两边都放上秤。收益是什么,代价是什么,看见了就说。 - **天机**:问一句还没有人问的话。如果这个前提并不成立呢。 - **天璇**:换一个完全不同的角度看。看完就去证它是不是真的。 - **天梁**:接过托付就走完。做了什么、留下什么、偏了哪里,都要有回音。 - **华盖**:长路上不在「看起来完成」的地方停,把能接着做的结构留下。 - **破军**:先去撞未知。失败把地图画小一圈,留下的是路,不是废墟。 - **天府**:先听这段代码为什么是现在这样。改动让它更稳,不让它更脆。 - **七杀**:问它凭什么还占着这个位置。只指出来,不亲手砍。 - **开阳**:先问真实的数是什么,凭什么相信。对上了再动手。 - **瑶光**:绿灯不算数。原来的问题还能再复现出来,才算修好了。 - **文曲**:去掉多余的,让意图自己显出来。好看要在屏幕上看见。 - **辅**:不发自己的光。把已经发生过的经验收成能看清的方法。 - **太一**:先停一下。这一手收束好了,再起下一手。 各星更完整的信念见 [星域碑文(中文)](docs/stars/genesis-stele.md) · [Star Domain Stele (English)](docs/stars/genesis-stele.en.md)。 ## ✨ 核心特性 - **证据驱动的交付门禁** —— 完成声明必须带测试 / diff / 验证命令等运行时证据;`deliver_task` 交付门禁 + 提交后审查两级兜底,机械变更自动跳过。[理念](docs/reference/cvm-cognitive-runtime.md) - **前缀缓存引擎** —— 冻结前缀 + 增量附录 + Read-ref 去重 + resume 缓存继承,全模型适用;`/debug cache` 诊断命中率与碎裂原因。[细节](docs/user-guide.md#前缀缓存引擎) - **多代理编排** —— 从轻量的 `/scout` 只读侦察、并行 `/team` 施工,到 `/council` 多席会诊与 `/galaxy` 多维攻坚;类型化 work order、读写 worker 隔离、自适应模型路由,复杂任务按波次执行、逐波验收。[细节](docs/user-guide.md#子代理编排) - **统一项目记忆** —— 项目知识写入 `.rivet/knowledge/memory.jsonl`;自动注入只带治理/约束类记忆,旧问题走显式 recall,不劫持新任务。[细节](docs/user-guide.md#跨会话记忆) - **禅模式(Zen Mode)** —— 可选的读专注开局(opt-in,默认关闭):收窄只读工具面,动手即晋升全量,缓存零断点分诊。[细节](docs/user-guide.md#禅模式zen-mode读专注开局动手即解锁) - **API 成本控制与 Token 账本** —— reasoning effort 自动降档路由、compact 走 flash 侧路、峰谷计价提醒;内置 `/usage`(`/token-ledger`)本地 Token 消耗累计台账与可选同步。[细节](docs/user-guide.md#api-成本控制) - **Plan Mode 与 Goal 自治** —— 先计划后执行的审批工作流;`/goal` 目标驱动自主续跑。[细节](docs/user-guide.md#plan-mode计划模式) - **会话交接与倒带** —— `/handoff` 生成五章节结构化交接文档并归档(设 `RIVET_PREV_HANDOFF=1` 可自动注入新会话);双击 ESC 倒带到任一历史点。[细节](docs/user-guide.md#会话交接与恢复handoff--resume) - **LSP 深度集成** —— 自研 JSON-RPC 客户端接入语言服务器(TypeScript / Python / Go / Rust / C / C++ / Java / C# / Kotlin / Swift / PHP / Ruby / Lua / Dart / Zig / Scala / Shell / Terraform / Vue / Svelte 等 20+ 种,本机装了才启用、缺失静默降级):跳转定义与查找引用成为 agent 工具,编辑后诊断自动注入回环——改出类型错误模型立刻看见。 - **MCP 与 Skills** —— 外部工具服务器接入 + 可复用工作流剧本(会话级快照隔离、CLI `tianshu skills` 统一管理),渐进披露。[细节](docs/user-guide.md#mcpmodel-context-protocol) - **T9 自研 TUI** —— 纯 ANSI 零依赖:GlanceBar 状态栏(含余额与 CVM 拦截计数 `⛨ N`)、`/steer` 流式中打断、`/cvm` 实时拦截提示、命令面板、Cockpit 驾驶舱、内联图片,以及远控/受限终端纯文本模式(`--terminal-mode captured-pty`)。[细节](docs/user-guide.md#终端-uitui) - **桌面端增强** —— 集成终端、主题工作室(自定义壁纸与分区玻璃)、本地离线语音输入(macOS / Windows / Linux 全平台 whisper.cpp)、手机遥控审批、多会话并发。[桌面端指南](docs/desktop-guide.md) - **WSL 连接式运行时**(Windows)—— 一键连上 WSL 内的运行时,会话、文件读写与命令执行都在 Linux 侧进行;断开自动清理,两侧版本独立升级互不影响。[细节](docs/desktop-guide.md#wsl-连接式运行时windows) - **Lean 资源档** —— 低内存/低磁盘场景的精简工具集与会话池收紧,可按星域覆盖。[细节](docs/user-guide.md#lean-资源档低内存--低磁盘) ## 🔐 权限模式 对外只有三档,会话内统一用 `/permission` 管理: | 档位 | 命令 | 行为 | |------|------|------| | **监督** | `/permission supervise` | 每个高风险工具都弹确认,最大控制 | | **自动**(默认) | `/permission auto` | 低/无风险工具自动执行,高风险仍确认 | | **全自动** | `/yes` · `/yolo` | 免审批执行;写边界仍在(自动开启沙箱),回滚兜底 | 跳过提示不会关闭工具校验、路径安全、证据追踪、检查点与交付门禁;未授信项目不加载 hooks、项目 MCP 与项目级记忆/技能(`/trust` 或 `--trust` 管理)。完整规则见 [权限与沙箱指南](docs/user-guide-sandbox-permissions.md)。 ## ⚙️ 支持的模型 | 提供商 | 认证方式 | 接入模型示例 | |--------|----------|----------| | DeepSeek | API key | deepseek-flash(1M ctx,DeepSeek-V4.1-Flash,原生多模态视觉), deepseek-v4-pro(1M ctx,DeepSeek-V4-Pro-0813,旗舰推理) | | DeepSeek Spark(Pro 专属) | API key | deepseek-v4-flash(轻量推理 + 锚点缓存通道) | | Claude | API key(通过 `cc-switch` 代理) | claude-opus-4-8, claude-sonnet-4-5 | | GLM(智谱) | API key | glm-5.3 (1M ctx), glm-5.3-flash(视觉), glm-5.2(视觉) | | Codex (GPT-6.1 / GPT-5.6) | OAuth PKCE(ChatGPT 订阅) | gpt-6.1-sol(默认,1.05M ctx,视觉), gpt-5.6-sol | | Grok (xAI) | API key | grok-4.6 (500K ctx, 视觉, 推理档 low/medium/high/xhigh) | | MiniMax | API key | MiniMax-M3(1M ctx,视觉), MiniMax-M2.7 | | MiMo | API key | mimo-v2.6-pro / mimo-v2.6-flash(1M ctx,全模态视觉), mimo-v2.5-pro, mimo-v2.5(官方 2026-10-21 下线) | | Kimi Code | API key | k3(1M ctx,视觉), k3-256k, kimi-for-coding(K2.8 Preview), kimi-for-coding-highspeed | | Gemini (Google) | API key(原生协议直连) | gemini-3.8-flash (1M ctx), gemini-3.5-flash, gemini-3.1-pro-preview | 另内置火山方舟豆包 / Agent Plan(`doubao-seed-2.1-pro`、`ark-code-latest`)、阿里云百炼 DashScope(`qwen3.8-max`)、阶跃星辰 StepFun(`step-5-preview`)、OpenAI(`gpt-5.6-sol`)、LongCat(`LongCat-2.0`)、Agnes AI(`agnes-3.0-flash`)、SiliconFlow、OpenRouter、OpenCode Go 等 25 项预设,并支持任意 OpenAI 兼容自定义端点(Ollama / vLLM 等)。会话内 `/model` 随时切换;识图桥、生图端点、子代理分模型路由等见 [Provider 配置手册](docs/user-guide-provider-config.md) 与 [识图能力手册](docs/user-guide-vision.md)。 ## 📚 文档导航 > 🌐 **中英双语导航 · Bilingual Navigation**:英文版完整指南与参考速查表见 [English README & Reference Guide](README.en.md);星域碑文英文版见 [Star Domain Stele](docs/stars/genesis-stele.en.md);文档中心与规范见 [docs/README.md](docs/README.md)。 **使用** | 文档 | 说明 | |------|------| | [用户手册](docs/user-guide.md) | 斜杠命令全表、TUI 键位、特性细节、配置文件与环境变量、日志排查 | | [安装与平台说明](docs/guides/installation.md) | 四种安装路径、Windows/Linux/Termux 注意事项、Shell 补全、自动更新 | | [桌面端用户指南](docs/desktop-guide.md) | Cockpit / SideChat / Rewind / 主题工作室 / 语音输入 / 快捷键 | | [Provider 配置手册](docs/user-guide-provider-config.md) | 多提供商、自定义端点、子代理/审查模型路由、生图 | | [权限与沙箱指南](docs/user-guide-sandbox-permissions.md) | 权限规则、路径授权、沙箱模型、故障排查 | | [识图能力手册](docs/user-guide-vision.md) | 视觉通道配置与排查 | | [远程访问指南](docs/remote-access.md) | 手机/平板遥控审批的启用与安全边界 | | [手机端操作手册](docs/guides/mobile-guide.md) | 手机/平板连接的完整步骤、能力清单、外网(Tailscale)与常见问题 | | [排障与 FAQ](docs/guides/troubleshooting.md) | 高频现场速查:卡住、429、缓存异常 | | [求助与支持指南](SUPPORT.md) | 自助诊断命令、社区交流渠道与 Issue 提报规范(中英双语) | **理念与架构** | 文档 | 说明 | |------|------| | [CVM:从 Transformer 共享退化到认知运行时](docs/reference/cvm-cognitive-runtime.md) | 核心理念母稿:Anchor Collapse、两个控制环、八条原则 | | [CVM 实证报告](docs/CVM运行时对Agent模型的实证影响.md) | A/B 对照数据与逐任务对比 | | [指标观测 harness](docs/reference/observability-harness.md) | 缓存 / CVM 真实会话数据样本与复算命令 | | [架构总览](docs/architecture-overview.md) | 系统分层与模块职责 | | [工程质量指标](docs/engineering-metrics.md) | 规模、测试与迭代里程碑(中英双语) | | [星域碑文](docs/stars/genesis-stele.md) · [English](docs/stars/genesis-stele.en.md) | 16 星域的创始记忆与核心信念(中英双语) | | [创世纪 · 天枢 3.0 公开声明](docs/releases/manifesto-v3.0.0.md) | 项目宣言 | ## 🛠️ 面向开发者 Node.js 24 · TypeScript strict(`noUncheckedIndexedAccess`)· T9 ANSI 渲染引擎 · tsup 打包 · node:test。 ```bash npm run typecheck # 类型检查 npm test # 所有测试(21,000+ 用例) npm run build # tsup 打包 + 原生/wasm 载荷落位 node dist/cli/entry.js ``` - **添加工具** —— 在 `src/tools/` 实现 `ToolDefinition` + executor 并在 `src/tools/default-registry.ts` 注册,配套 `src/tools/__tests__/` 测试 - **添加 skill / 命令 / hook** —— `.rivet/skills/*.md`(frontmatter)、`.rivet/commands/*.md`(`$ARGUMENTS` 插值)、`HookRegistry` 处理器 - **项目指令** —— 项目根放 `.rivet.md`,内容自动注入为项目上下文 - 架构地图见根目录 `AGENTS.md` 与 [架构总览](docs/architecture-overview.md);贡献规范见 [CONTRIBUTING.md](CONTRIBUTING.md) 与 [EXTERNAL-PRS.md](EXTERNAL-PRS.md)(中英双语) ## 🔒 安全 - **路径边界强制** —— glob/grep/diff 拒绝 `..` 穿越;`validatePath` 阻止逃逸 - **项目信任门** —— 未授信项目不加载 hooks / 项目 MCP / 项目记忆与技能,配置安全键剥离 - **SSRF 保护** —— 逐跳 DNS + 私有 IP 拦截,作用于每次重定向 - **敏感文件拒绝** —— `.env`、`credentials.*`、`*key*`、`*token*` 禁止读/commit;密钥落盘走 AES-256-GCM 信封 - **破坏性命令门禁** —— `rm -rf`、force push、`DROP/TRUNCATE` 需显式确认 - **检查点 + 文件级撤销** —— 每回合首次修改前创建 Git 检查点;每次写/编辑前版本化备份 安全漏洞请走 [私密报告](https://github.com/huiliyi37/Tianshu-harness/security/advisories/new)(详见 [SECURITY.md](SECURITY.md)),不要开公开 issue。 ## 🤝 社区与支持 - **使用问题 / 讨论** → [GitHub Discussions](https://github.com/huiliyi37/Tianshu-harness/discussions) - **Discord 交流群** → [加入「天枢 tianshu-harness 官方交流群」](https://discord.gg/XjWTATCHB)(邀请链接,不受 7 天限制) - **Bug 报告 / 功能请求** → [GitHub Issues](https://github.com/huiliyi37/Tianshu-harness/issues)(附 `tianshu logs --json` 输出可加速定位) - **贡献代码** → [CONTRIBUTING.md](CONTRIBUTING.md) · **求助指南** → [SUPPORT.md](SUPPORT.md) - **微信交流群** → 「天枢 harness 交流群5群」,扫码加入(二维码 7 天有效,过期请在 Discussions 留言补码): ## 🌐 官网开发
天枢生态官网 [jiangsx496/Tianshu-Official-Website](https://jiangsx496.github.io/Tianshu-Official-Website/) 由 [@jiangsx496](https://github.com/jiangsx496) 原创开发,覆盖数据库、前端与初版后端。
## ✨ 贡献者
感谢所有贡献者——项目创建者与核心开发 [@huiliyi37](https://github.com/huiliyi37);完整名单(31 位外部贡献者 / 268 个 PR)见 [CONTRIBUTORS.md](CONTRIBUTORS.md)。外部 PR 经「收编」流程合入后,作者署名以 `Co-authored-by` 计入贡献者图谱(`scripts/credit-contributors.sh` 自动落账):


 ## 许可证
本项目代码采用 [Apache License, Version 2.0](LICENSE) 开源许可。Copyright 2025-2026 Tianshu Contributors.
**例外(文档许可)**:以下理论与实证文档采用 [CC BY-NC-ND 4.0](https://creativecommons.org/licenses/by-nc-nd/4.0/deed.zh-hans)(署名—非商业性使用—禁止演绎),**不适用** Apache 2.0——可以署名转载原文链接,不得改编、摘编、洗稿或商用:
- [CVM:从 Transformer 共享退化到认知运行时](docs/reference/cvm-cognitive-runtime.md)
- [CVM 运行时与生态系统对 Agent 模型的实证影响报告](docs/CVM运行时对Agent模型的实证影响.md)
## 致谢
- 桌面端「自定义壁纸与分区玻璃」功能的**设计**参考了 dsh-wallpaper-engine(MIT License);该功能为天枢独立实现,未引入上游代码,参考范围与许可全文见 THIRD-PARTY-NOTICES.md。
- 特别致谢 dsh-wallpaper-engine 的作者与核心开发——@elysia395、@YV3507、@yuxilao、@oneincase:四位作为**壁纸引擎渲染的技术顾问**,在壁纸合成与分区玻璃材质的设计、实现过程中提供了指导。