3D Gaussian Splatting 方法总览 # Awesome Gaussian Skills ### 最全的 3D Gaussian Splatting 目录 — 955 方法,26 类别,交互式浏览器 **你不需要翻 20 个仓库找 3DGS 论文。这是你唯一需要的那个。** [![Stars](https://img.shields.io/github/stars/jaccen/Awesome-Gaussian-Skills?style=for-the-badge&logo=github&color=FFD700)](https://github.com/jaccen/Awesome-Gaussian-Skills/stargazers) [![Live Demo](https://img.shields.io/badge/交互式浏览器-在线体验-4caf50.svg)](https://jaccen.github.io/Awesome-Gaussian-Skills/) [![Methods](https://img.shields.io/badge/方法-955-9cf.svg)](references/3dgs-methods-overview.md) [![Skills](https://img.shields.io/badge/AI技能-18-green.svg)](skills/) [![Bug Patterns](https://img.shields.io/badge/Bug模式-104-red.svg)](skills/3dgs-code-reviewer/) [![License](https://img.shields.io/badge/License-Apache%202.0-blue.svg)](LICENSE) [![PRs Welcome](https://img.shields.io/badge/PRs-Welcome-brightgreen.svg)](CONTRIBUTING.md) [English](README.md) | [中文](README_CN.md)
目录 - [为什么选这个仓库?](#为什么选这个仓库) - [在线体验](#在线体验) - [快速开始](#快速开始) - [集成方式](#集成方式) - [在线书籍](#-在线书籍空间与具身智能) - [最新动态(2026 年 10 月)](#最新动态2026-年-10-月) - [知识库](#知识库955-方法26-类别) - [18 AI 驱动技能](#18-ai-驱动技能) - [可视化示例](#可视化示例) - [研究创新要点](#研究创新要点) - [路线图](#路线图) - [项目结构](#项目结构) - [SplatVerse Studio](#splatverse-studio短视频创作) - [贡献指南](#贡献指南) - [引用](#引用) - [生态与致谢](#生态与致谢) - [许可证](#许可证) - [打赏 & 加入社群](#打赏--加入社群) - [Star 历史](#star-历史)
## 为什么选这个仓库? 其他列表只给论文标题。**我们给你论文标题 + 让你更快的AI工具箱。** | 你的需求 | 其他列表 | 本仓库 | |----------|----------|--------| | 浏览论文 | 静态 Markdown 表格 | [交互式浏览器](https://jaccen.github.io/Awesome-Gaussian-Skills/):搜索、筛选、排序 | | 对比方法 | 同时打开 2 篇论文对照 | 10+ 维度自动对比 | | 避免代码 bug | 提交后才发现 | 104 已知 bug 模式检测 | | 设计实验 | 猜基线和消融方案 | 顶会定制实验方案 | | NeRF → 3DGS | 试错式移植 | 逐步迁移指南 | | CAD ↔ 3DGS | 无覆盖 | 40+ 方法转换管线 | | 专利申请 | 从零手写 | 自动生成权利要求与说明书 | ## 在线体验 **[试用交互式方法浏览器 →](https://jaccen.github.io/Awesome-Gaussian-Skills/)** 秒搜 955 方法,按类别筛选,按引用排序,点击任意方法卡片查看详情。 ## 快速开始 每个技能是一个独立的 SKILL.md 文件 — 复制到你的 Agent 技能目录即可使用。 **3 条命令开启 AI 驱动的 3DGS 工作流:** ```bash git clone https://github.com/jaccen/Awesome-Gaussian-Skills.git # Option 1: Claude Code cp -r Awesome-Gaussian-Skills/skills/* .claude/ # Option 2: Cursor cp -r Awesome-Gaussian-Skills/skills/* .cursor/rules/ # Option 3: One-Click Install curl -sSL https://raw.githubusercontent.com/jaccen/Awesome-Gaussian-Skills/main/scripts/setup.sh | bash ``` 然后问你的 Agent:*"对比 3DGS 和 2DGS 的渲染公式差异"* ## 集成方式 本仓库同时提供 **AI 智能体技能** 与 **MCP 服务器**,既能服务于人,也能被你的 AI 智能体直接消费: | 客户端 | 使用方法 | |---|---| | **Claude Code / OpenClaw** | `/plugin marketplace add jaccen/Awesome-Gaussian-Skills` → 安装 `gaussian-research`、`gaussian-engineering` 或 `gaussian-domain`(3 个插件共 18 个技能);或直接加载 `skills/`(见 `CLAUDE.md`);MCP 服务器配置见下方 | | **DSH(DeepSeek Harness)** | `dsh plugin --profile web add jaccen/Awesome-Gaussian-Skills` — 18 个技能 + MCP 渲染器通过 `cordis.patch.yml` 自动挂载 | | **Claude Desktop / Cursor / Cline** | 从 [`.marketplace/mcp-servers/client-configs.md`](.marketplace/mcp-servers/client-configs.md) 复制 MCP stdio 配置 | | **任意 MCP 客户端** | `command: node`, `args: [/path/to/mcp-server/dist/index.js]`, transport: stdio — 34 个工具(21 核心 + 13 实验) | MCP 服务器提供 **34 个工具** —— 21 个核心(`import_scene`、`set_camera`、`modify_gaussians`、`render_frame`、`sculpt_pipeline`、SLAT 潜空间编辑等)+ 13 个实验性存根 —— 详见 [`mcp-server/README.md`](mcp-server/README.md) 与 [`.marketplace/mcp-servers/mcp-metadata.json`](.marketplace/mcp-servers/mcp-metadata.json)。 ## 📖 在线书籍:空间与具身智能 > 一本完整的开源技术书籍,以 **3D Gaussian Splatting** 为主线,将**空间智能**与**具身智能**串联为一个闭环:*表示 → 感知 → 规划 → 行动*。 **[📖 在线阅读 →](https://jaccen.github.io/Awesome-Gaussian-Skills/spatial-embodied-intelligence.html)**
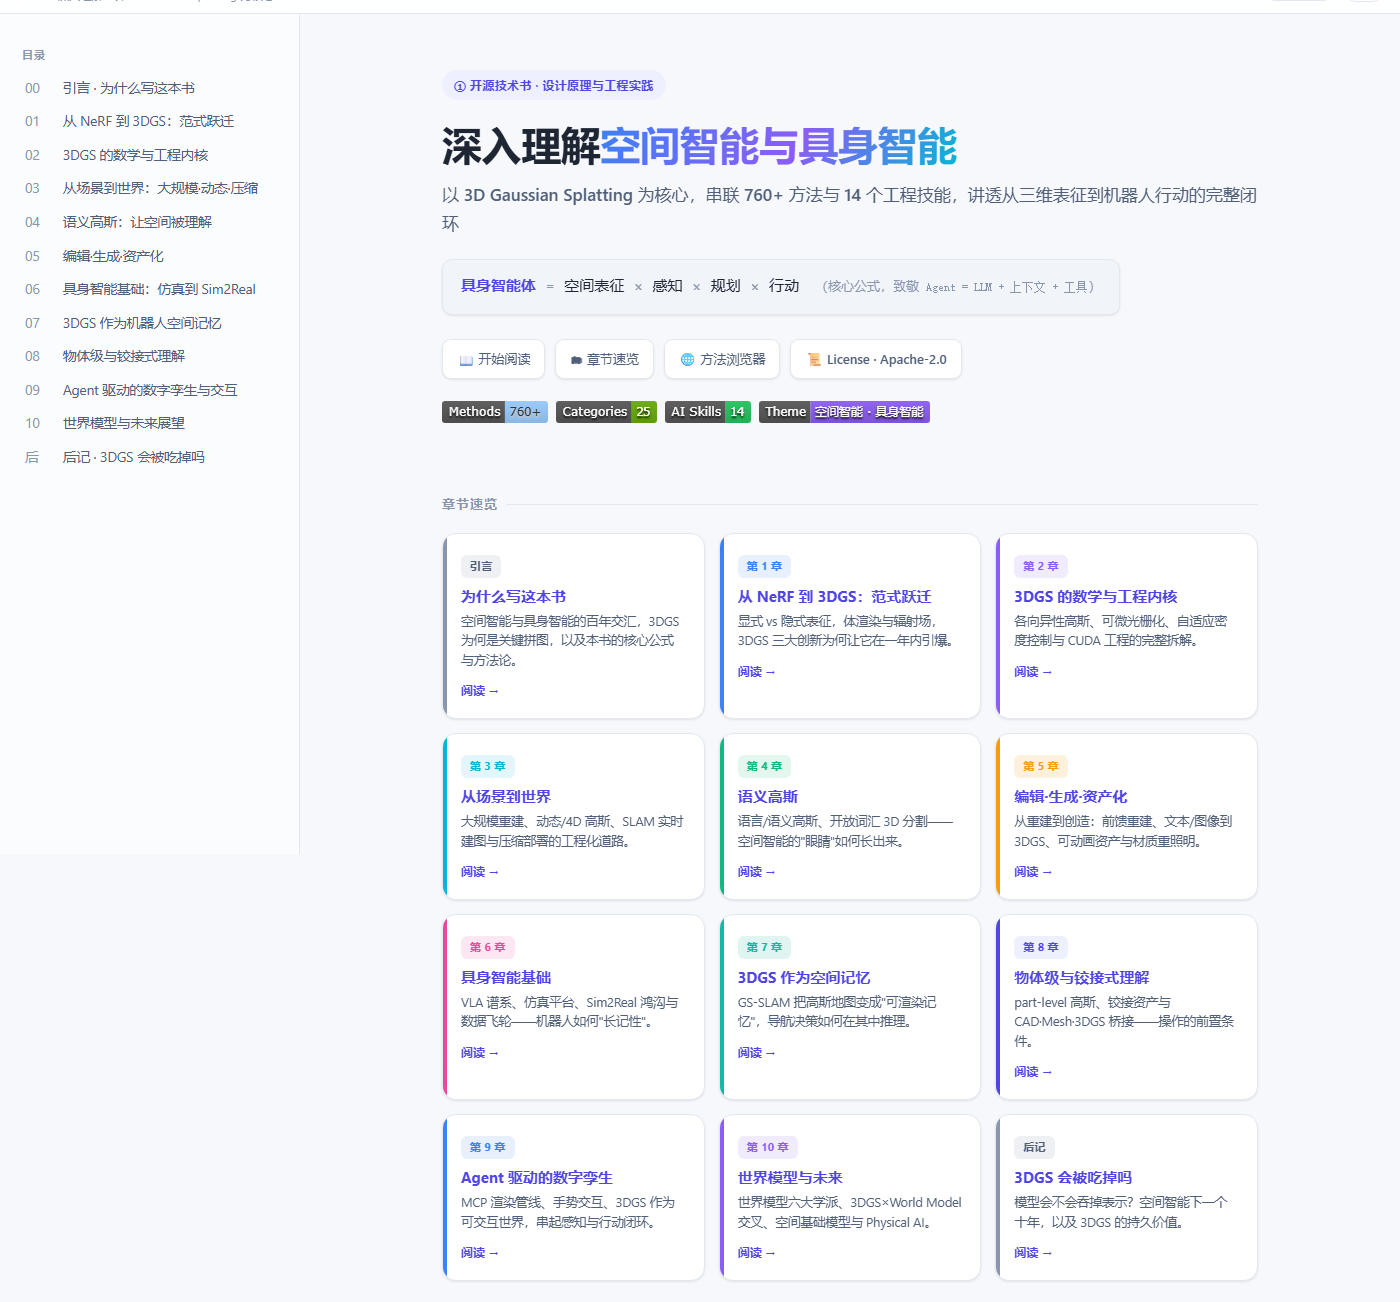
空间与具身智能书籍 — 封面与章节概览
**核心公式**(呼应 `Agent = LLM + 上下文 + 工具`): > **具身智能体 = 空间表示 × 感知 × 规划 × 行动**
全书 13 章 + 前置选型与采集实操,每个方法名均锚定本仓库真实数据(955 方法、26 类别、18 技能),零虚构 | # | 章节 | 核心议题 | |---|------|----------| | 引言 | 为什么写这本书 | 为什么 3DGS 是 Physical AI 的关键拼图 | | 前 | 落地前置:要不要做、能不能做 | 技术选型矩阵、不要用 3DGS 的八种情况、三条阅读路径 | | CH 01 | NeRF → 3DGS:范式跃迁 | 显式 vs 隐式,三大创新,alpha 合成公式 | | CH 02 | 数学与工程内核 | 各向异性高斯、可微光栅化、自适应密度控制、CUDA | | 操 | 数据采集 SOP | 设备选型、轨迹设计、曝光七条硬规则、尺度标定——决定质量上限的第一步 | | CH 03 | 从场景到世界 | 大规模、动态/4D、GS-SLAM、压缩与部署 | | CH 04 | 语义高斯 | CLIP/DINO 特征蒸馏、开放词汇 3D 分割 | | CH 05 | 编辑 · 生成 · 资产化 | 前馈重建、SDS 生成、可动画资产、PBR 重光照 | | CH 06 | 具身智能基础 | VLA 谱系(RT/π0/GR00T/ReconVLA)、仿真、Sim2Real | | CH 07 | 3DGS 作为机器人的空间记忆 | GS-SLAM、地图即渲染器、三层空间记忆模型 | | CH 08 | 物体级与铰接理解 | 部件级高斯、URDF 桥接、CAD·Mesh·3DGS 三角 | | CH 09 | Agent 驱动的数字孪生 | MCP 渲染管线、手势交互、感知-行动回路 | | CH 10 | 世界模型与未来 | 六大世界模型流派、3DGS×World Model、空间基础模型、Physical AI | | CH 11 | 安全、溯源与版权保护 | 3DGS 水印谱系、GaussTrace 溯源、对抗攻击面、IP 管理 | | CH 12 | 从采集到交付:端到端工程链路 | 十个环节的工具选型与卡点、格式与坐标系、成本工期量级、项目失败模式 | | CH 13 | 产业落地剧本:六个行业 | 文博文旅、电商展示、工业巡检、自动驾驶仿真、具身机器人、实景三维 | | 附 | 附录 | 数据集、评估指标、交付指标换算与验收报告模板 | | 实 | 实践资源索引:从书到工程 | 18 个工程技能 · 34 个 MCP 工具 · 955+ 方法浏览器,章节到可运行资源的映射 | | 后记 | 3DGS 会被"吃掉"吗? | 为什么显式表示会被压缩,而非被吞噬 |
每章末尾附带动手练习,并回链仓库的方法表格、`references/` 和技能 —— 读书与工程实践融为一体。 **你在论文列表里找不到的亮点:** - 2026 年世界模型六大流派分类法,以及 3DGS 作为*唯一*同时具备可渲染、可微分、可编辑三种属性的表示所占据的位置。 - `GS-World`、`ManiGaussian`、`OrbiSim` 如何将 3DGS 变为可微仿真引擎。 - 机器人空间记忆的三层模型(几何 → 外观 → 语义),以及当前 GS-SLAM 实际处于哪一层。
为什么要写这本书(以及它和本仓库的关系) 这本书是本仓库*数据层*之上的*叙事层*。仓库给你 955 方法名、摘要和 18 个工程技能 —— 但没有把它们串起来的主线。这本书补上了这条主线:它论证*为什么* 3DGS 成为了空间智能与具身智能之间的桥梁,并在每章末尾回扣到今天就能用的具体方法和技能。读这本书理解地图,用这个仓库耕耘疆土。
## 最新动态(2026 年 10 月) 最新更新(10 月 15 日):**v0.9.11 — 科研专家团深度扩容:方法论内核 + 15 篇标杆深读** ⭐ 纯技能内容版本 —— **载体口径不变**(955 方法 / 26 分类 / 18 技能)。 `research-expert-team` 从九角色路由器升级为**双层方法论资产**: - **方法论内核(程序层)** —— 从 15 篇顶引标杆提炼的可执行程序:选题引擎 (M1-M4 + 五种开题句式变体)、论述骨架(T1-T3 + 表示论文技法 B.5)、 16 种实验模式(C1-C16)、八大审稿人必问题与应对(D1-D8)、九条价值放大器。 - **标杆案例库(5 方向 15 篇)** —— Kimera、ConceptGraphs、ReAct、MetaGPT、 Toolformer、Generative Agents、Voyager、DreamFusion、DreamGaussian、3DGS、 4DGS、SuGaR、NeRF、Instant-NGP、DUSt3R 全文解剖(引用数经 Semantic Scholar 核实)。 - **3DGS 论文撰写蓝图** —— 写作三铁律(动机升维 / 符号统一 / 痛点→资源维度 评测映射)、五章节落位表、投稿前检查清单,与 `cg-paper-writing` 模板自洽融合。 - **专家审稿校验** —— 10 篇重拉论文全部数值声明逐行核验;各方向补充 2025-2026 最新格局注记。 同时修复了一处遗留 badge 口径 bug(技能数英文版 17 → 18,中文版此前停留在 15)。 工作日志见 [changelog/2026-10-15.md](changelog/2026-10-15.md),版本记录见 [changelog/2026-10-15-v2.md](changelog/2026-10-15-v2.md)。 上一次更新(10 月 13 日):**v0.9.10 — AIGC Content Creation 分类 + 科研专家团技能** ⭐ 新增分类 **AIGC Content Creation**(22 篇;分类 25 → 26):3DGS 之上的 AI 生成内容创作层 —— 文生/图生 3DGS 场景与资产、生成式场景重建、风格化、3D 艺术字体、化身生成。锚点方法 `DiffSplat`、`Dragen3D`、`PSGS`、`Lyra`、`CSD`、`SplatFont3D`,另有 6 篇 2026 最新 (`VirSqueezer`、`CGGS`、`UniWorld-View`、`OmniStyle-INR`、`Flex4DHuman`、`LightHarmony3D`); 库中原有 `CGGS` 条目补全 arXiv ID(2607.03819)并重分类。新增技能 **`research-expert-team`**(17 → 18):九角色科研全流程专家团 —— idea 评价、创新点挖掘、 模拟审稿、学术润色、AIGC 痕迹治理(出版卫生)、投稿框架与 venue 合规、严格按格式撰写、 实验设计与实验分析 —— 内置三个前沿方向(本体 / 超级智能体 / AIGC 内容创作)的方法选型表。 方法库 **934 → 955**;全部载体重新核验为 955,名称集合逐条一致。详见 [更新日志](changelog/2026-10-13-v3.md)。 上一次更新(10 月 13 日):**v0.9.9 — 知识库扩容:900 → 934,新增 2 个技能** ⭐ 新增 **34** 篇经 arXiv 核验的 3DGS 方法,方法库由 **900 扩充至 934**,分类由 **23 类增至 25 类**: 新增两个横切类别 —— *Ontology & Knowledge Representation*(12 篇)与 *Super Agents & Agentic AI*(20 篇)。 新增两个技能 —— `ontology`(3D 场景图 / 空间本体 / 神经符号推理)与 `super-agent`(多智能体 LLM 系统设计 / 3D 空间智能体集成), 技能数 **15 → 17**。修复 CGS-SLAM 撞名污染(剔除撞名新论文,恢复 IROS 2025 原条目)。 全部载体重新核验为 **934**,名称集合逐条一致;全站口径统一为 934 / 25 / 17。详见 [更新日志](changelog/2026-10-13-v2.md)。
更早更新(v0.9.8 及以前) 上一次更新(10 月 20 日):**v0.9.8 — World Models 类别定向补强(896 → 900)** ⭐ 针对最薄弱类别定向补强。新增 **4** 篇经 arXiv 核验的 3DGS 世界模型 / 空间智能方法, 方法库由 **896 扩充至 900**。World Models & Spatial Intelligence 类别由 8 → 12 篇: `HY-World 2.0`、`F3DGS`(联邦多智能体世界建模)、`4DGS-WAM`(以对象为中心的世界动作模型)、 `Cloth-Splatting`(3DGS 布料状态估计)。补回 2 个缺失的 arXiv ID(`Holi-Spatial` → 2603.07660、 `Spatial-TTT` → 2603.12255);2 篇条目标记 `unverified` 待核实(`APEIRIA`、`S²AM3D`)。 `GSMem` 已在 Embodied AI & Robotics 类别,未重复添加。详见 [更新日志](changelog/2026-10-20.md)。 ### 上一次更新(10 月 12 日):**v0.9.7 — 手动入库:15 篇新方法(881 → 896)** 手动入库 **15** 篇经 arXiv 核验的 3DGS 方法,方法库由 **881 扩充至 896**(+15,+1.7%)。 收录覆盖 9 个类别:Acceleration(`H2-Ray`、`TileSkipper`、`SplatQ`)、Feed-Forward(`CompactSplat`、 `DeltaSplat`、`DensiTok`)、Embodied AI & Robotics(`Splat2Act`、`2DGS-Planner`、`NovaSplat`), 另有 `OuroWorld`(Dynamic & 4D)、`PAM-ToD`(HDR & Relighting)、`FlyMark`(Security)、 `GSCV`(Compression & Streaming)、`OpenSplatGraph`(Language & Semantic)、`PCAsplat`(Surface & Rendering)。 每条入库方法名均取自论文自身标题(R9 协议)并经 arXiv 核验;**12** 篇候选因无自述方法名、纯基准测试、 属 NeRF 而非 3DGS、或仅将 3DGS 作为工具被排除。全部载体(`methods.json` / CSV / `methods.html` / `abstracts.js` / 参考文档)重新核验为 **896**,名称集合逐条一致。无虚构方法名。 详见 [changelog/2026-10-12.md](changelog/2026-10-12.md)。 ### 更新(10 月 7 日):**v0.9.6 — 手动入库:9 篇新方法(872 → 881)** ⭐ 手动入库 **9** 篇经 arXiv 核验的 3DGS 方法,方法库由 **872 扩充至 881**(+9,+1.0%)。 入库包含 **Speedy-Splat**(CVPR 2025,精确 tile 相交 + 高效 Hessian 剪枝,6.71× 渲染加速)及 **8** 篇 2026 年 9 月最新论文: `AESplat`(免位姿前馈)、`AGILE-GS`(锚点引导 NBV)、`OC-GS`(不规则转台)、`ClearGS`(手持视频)、 `ChronoFuseGS`(多时相融合,PG 2026)、`TangoGS`(跨尺度紧凑)、`RRTO-CF3DGS`(无 COLMAP 渐进)、`Observation-Gram`(SH 压缩)。 全部载体(`methods.json` / CSV / `methods.html` / `abstracts.js` / 参考文档)重新核验为 **881**, 名称集合逐条一致。无虚构方法名。 详见 [changelog/2026-10-07.md](changelog/2026-10-07.md)。 ### 更新(9 月 21 日):**v0.9.5 — 每日 arXiv 扫描:13 篇新论文入库(859 → 872)** ⭐ 例行每日 arXiv 扫描新收录 **13** 篇经 arXiv 核验的 3DGS 方法,方法库由 **859 扩充至 872**(+13,+1.5%)。 新增覆盖表面渲染、前馈、大规模、压缩、稀疏视角、跨域、具身智能、动态、语言与语义等类别 (含 `LiteTex-GS`、`GrapeSplat`、`VDGS`、`CRP-GS`、`NormLift`)。**7** 篇候选因未通过核验协议被排除—— 无自述方法名的基准评测、纯描述性标题、或仅将 3DGS 作为工具的论文。 全部载体(`methods.json` / CSV / `methods.html` / `abstracts.js` / 参考文档)重新核验为 **872**, 名称集合逐条比对一致。无虚构方法名,知识库"条条可 arXiv 核实"的承诺保持不变。 详见 [changelog/2026-09-21-v3.md](changelog/2026-09-21-v3.md)。 最新更新(9 月 21 日):**v0.9.4 — 多渠道抓取:700 → 859 methods + 准确性全面核查** ⭐ 通过多渠道 arXiv 检索(近 150 天),知识库从 **700 条扩展至 859 条已验证方法**(+159,+22.7%)。 六个检索式(`cs.CV` / `cs.GR` / `cs.RO` / 全库 / `abs:"3D Gaussian Splatting"` / `ti:"Gaussian Splatting"`) 共召回 395 篇候选,经准确性核验后**收录 162 条**。本版本同时完成: - **核验(R1–R6)**:每个入库条目的方法名必须取自论文**自述**且在其摘要中复现;多词名称须含专有形态 token—— 仅此一项就剔除了 67 个"把描述性短语当方法名"的条目(如 `Capacity-Controlled`、`Scene-Level`)。 114 条边界候选逐条精读摘要裁定,25 条纳入、其余剔除。 - **准确性修复**:57 条参考文献的"显示 ID 与链接 ID 不一致"已修正(全部为显示正确、链接错误); **删除 13 条错挂条目**——例如 `Dynamic 3D Gaussians` 指向的 2309.13114 实为一篇磁性自旋玻璃物理论文, `GS-LRM-v2` 实际指向 DOF-GS。全部条目均已过 arXiv API 实查。 - **AIGC 痕迹清除**:29 个文本文件;21 张历史损坏 JPEG 已恢复并按安全算法重新剥离元数据。 - **`README_CN.md` 双重编码乱码已修复**(原本所有中文串被损坏为 `鏂规硶` 之类)。 - **全载体同步**:`methods.json` / CSV / `methods.html` / `abstracts.js` / 参考文档**均为 881 条**, 并按"名称集合逐条比对"而非仅比对总数来核验一致性。 **同日裁定波**:第二轮逐条处置所有"带派生后缀"或"与他人同名"的条目——`Scaffold-GS+`、 `GaussianSplatting-SLAM-v2` 因 arXiv 上查无此文而删除;`Luminance-GS++` 正名为论文自述的 `Luminance-GS`;`Spark 2.0` 描述纠正为 World Labs 开源 WebGL2 溅射渲染引擎(原误写为 NVIDIA 机器人仿真)。 另有两篇作者完全不重叠的论文都自述为 `GeoGS-SLAM`(2607.07452 与 2607.11184)——它们是两种方法而非续作, 现已按各自副标题消歧。计数由 862 收敛至 **859**。 完整审计记录见 [changelog/2026-09-21.md](changelog/2026-09-21.md)、 [changelog/2026-09-21-v2.md](changelog/2026-09-21-v2.md)。 最新更新(9 月 20 日):**v0.9.2 — 场景 Agent + Mapmost 工程化浪潮:5 个新方法 + 6 项技能增强**。知识库从 692 扩展至 697 条已验证方法。新增 5 篇场景生成 Agent 论文:**SceneSmith**(ICML 2026 Spotlight,MIT CSAIL — 分层 designer-critic-orchestrator VLM Agent 生成仿真就绪室内场景)、**Scenethesis**(ICLR 2026,NVIDIA — 无训练 LLM+视觉 Agent 框架)、**SceneGenAgent**(ACL 2025 — LLM 编码 Agent 精确生成工业场景)、**SceneConductor**(arXiv — 单图多 Agent 编排生成 3D 场景)、**SceneAssistant**(arXiv — 视觉反馈 Agent 开放词汇场景生成)。注入 Mapmost 生产级工程知识到 4 个技能文件:3DGS 单体化(best-practices.md)、LOD 流式加载+接缝优化+分区训练(best-practices.md)、3DGS+3DTiles 多源融合(gis-toolchain.md)、LUT 调色(tech-stack.md)、Mapmost 100km² 城市级基准(industry-landscape.md)。类别更新:Generation +4, Embodied AI & Robotics +1。 前次更新(9 月 20 日):**v0.9.1 — ECCV 2026 浪潮:14 个新方法**。知识库从 678 扩展至 692 条已验证方法。全部 14 条新条目经 arXiv 验证或 ECCV 官方确认:**Wat3R**(水下 3D 几何零标注学习)、**GeoNVS**(几何接地视频扩散 + GS-Adapter)、**Edit3r**(无位姿稀疏图即时 3D 编辑)、**SA-ResGS**(首个 3DGS 残差学习用于下一最佳视角)、**GaussianLens**(按需局部高清重建)、**Deformable Triangle Splatting**(非凸可变形三角形基元)、**Neural Harmonic Textures**(谐波纹理基元解码)、**CubicSplat**(误差有界可微矢量图)、**TetraSDF**(精确解析等值面提取)、**Heat Kernel Textures**(ECCV 2026 最佳论文 — 测地高斯)、**GRF-Recon**(长序列前馈重建无漂移)、**PriSplat**(干扰物传播修复 3DGS)、**Per-View Distractor Filtering**(免训练前馈瞬态过滤)、**GS-Underwater**(水下受控横评基准)。类别更新:Surface & Rendering +5, Feed-Forward +4, Cross-Domain +2, Robustness +2, Editing +1, Embodied AI & Robotics +1。所有数据载体同步。详见 [changelog/2026-09-20.md](changelog/2026-09-20.md)。 前次更新(9 月 16 日):**v0.9.0 — 数据准确性版本**。对全库每一条目做 arXiv API 审计:逐条核验 arXiv 编号可达**且**与方法名对应(方法名须出现在论文标题/摘要中)。**删除无法通过核验的条目 181 条,重新挂接正确论文 56 条,按论文自述方法名重命名 5 条**,另去重 1 条。计数从此诚实而非注水:**678 个方法、25 个分类、含 arXiv 568 (83%),含代码链接 130 (19%)**。逐条证据见 [docs/data-accuracy-audit-2026-09-16.md](docs/data-accuracy-audit-2026-09-16.md),详见 [changelog/2026-09-16-v5.md](changelog/2026-09-16-v5.md)。 前次更新(9 月 4 日):**v0.8.3 — 动态场景综述集成:23 个新方法**。知识库从 801 扩展至 819 条已验证方法。基于动态场景重建综述论文(连振晗等,计算机辅助设计与图形学学报,2026 年 1 月),新增 23 个经 arXiv 验证的动态场景重建方法,覆盖 3 个子方向:变形场(LoopGaussian, CoGS, CD-GS, PGED, GPS-Gaussian, MoDGS, MoDec-GS, SpectroMotion, BARD-GS, GauFRE, ReconDreamer++),稀疏控制变形(SP-GS, Video-3DGS, SplineGS),四维高斯体(Real-time 4DGS, PVG, 4D-rotor GS),逐帧传递(3DGStream, Dual-GS, STC-GS, IGS, GFlow, DynOMo)。动态与 4D 类别:75→97。新增 `references/dynamic-datasets.md`(11 个动态数据集)及 `benchmark-data.md` 扩展(MS-SSIM/VMAF/FID 指标 + 4 张性能对比表)。实验设计技能更新动态场景实验指南。详见 [changelog/2026-09-04.md](changelog/2026-09-04.md)。 前次更新(9 月 2 日):**v0.8.2 — 每日更新:11 个新方法**。知识库从 790 扩展至 801 条已验证方法,覆盖 7 个类别。新增:**BRF-GS**(高光谱 BRDF 建模与 3DGS)、**SMG**(ECCV 2026,语义运动图用于动态高斯泼溅)、**VCAR**(ACM MM 2026,免训练 3DGS 分割)、**RealCAD**(真实图像到 CAD 重建)、**ObjectSplat**(对象级网格泼溅)、**CapFrame**(ECCV 2026,文本指令视角定位)、**Amortized Anchor Refinement**(连续时间 4D 重建)、**ATGS**(SIGGRAPH 2026,锚定时间高斯泼溅)、**CausalSplat**(3DGS 分层因果推理)、**VoroTracing**(623 FPS 可微光线追踪)、**Lucida**(Real-to-Sim 可组合场景建模)。所有 arXiv ID 经核验,数据 CI 全量通过。详见 [changelog/2026-09-02.md](changelog/2026-09-02.md)。 前次更新(8 月 23 日):**v0.8.1 — 每日更新:7 个新方法**。知识库从 783 扩展至 790 条已验证方法。新增:**LEGO**(ECCV 2026,分层语言高斯泼溅)、**OutLangSplat**(无人机室外开放词汇 3D 语言 GS)、**ESVR**(IEEE VIS 2026,3D 椭球稀疏体绘制)、**TRACE-GS**(稀疏视角 3DGS 恢复)、**RORA**(单视频到铰接物体管线)、**OVOW**(ECCV 2026,单目视频到 4D Mesh)、**Super-Gaussian**(3DGS 交互式场景编辑)。详见 [changelog/2026-08-23.md](changelog/2026-08-23.md)。 前次更新(8 月 7 日):**v0.8.0 — 平台升级(P0+P1+P2)**。单一真相源(data/methods.json,783 方法,23 类别,数据 CI);5 条伪造条目清除 + 14 条 arXiv 验证前沿方法;真 3DGS 渲染循环(gsplat HTTP PLY);服务端权威场景持久化;真实 PLY/SPLAT 导出;5 种剪枝策略;网格加速射线查询;21 个单元测试 + 2 个 CI 工作流;基准竞技场(bench/);技能编排合约(skills/_contracts/);Router manifest 加载器(scripts/router_load.py);13 个核心 MCP 工具 + 13 个实验性。详见 [changelog/2026-08-07.md](changelog/2026-08-07.md)。 前次更新(7 月 26 日):**v0.5.1 — 全面方法盘点 & 14 个新方法**。789+ 方法(775 经核实唯一基线 + 14 新增)。跨 11 个源文件全面重新盘点。新增:GrainGS、GLAM-SLAM、SubSplat、ATSplat、3D-GIMP、LB-Edit、FlexiAvatar、ZeroSplat、CaT-GS、FF-ProCams、i3dgs、VIGS-SLAM、ECoNGS、AniGS。3 个 Router 技能,全部 16 技能含反幻觉护栏。 | 方法 | 发表 venue | 类别 | 核心创新 | |------|-----------|------|----------| | **Proxy-GS** | CVPR 2026 Oral | 加速 | 轻量代理模型实现 2.5x 加速,无损精度 | | **Z-Order GS** | CVPR 2026 Oral | 前馈 | Z-order Morton 曲线 + 稀疏注意力 O(N²)→O(N log N) | | **3DReflecNet** | CVPR 2026 最佳论文候选 | 跨领域 | 120K+ 物体,48 材质组合,3 种失败模式 | | **Flux-GS** | ECCV 2026 | 加速 | 基于 Flux 的实时高斯渲染 | | **AnchorSplat** | ECCV 2026 | 优化 | 锚点驱动 splatting 与高效密度控制 | | **ASSEMCAD** | ECCV 2026 | CAD | 装配感知的 3DGS CAD 重建 | | **WildSplat** | ECCV 2026 | 鲁棒性 | 野外场景重建与瞬态物体移除 | | **NoDrift3R** | ECCV 2026 | SLAM | 无漂移稠密 3D 重建,点图回归 | | **Axis-Shared Rasterization Accelerator** | ISCA 2026 | 加速 | 轴共享分块光栅化硬件加速器 | | **Prune Wisely** | — | 优化 | 90% 高斯剪枝,DoG 重要性准则 | | **Provable Pruning via Coresets** | — | 优化 | 基于核集的可证明高斯剪枝,误差有界 | | **StreamLoD-GS** | — | 流式 | LoD 渐进式流式传输,视点相关质量 | | **CADDreamer** | CVPR 2025 Highlight | CAD | 文本/草图 → CAD B-rep 生成 |
完整变更记录:[`changelog/`](changelog/) ## 知识库(955 方法,26 类别) | 分组 | 类别 | 关键方向 | |------|------|----------| | **核心表示** | 基础、抗锯齿、优化、表面/渲染、图像表示 | 3DGS, 2DGS, Scaffold-GS, Mip-Splatting, GaussianImage | | **效率与规模** | 压缩、加速、大规模、前馈 | Compact-3DGS, BlitzGS, HiGS, VEDAL, VG²GT | | **理解与语义** | 语言/语义、生成、自动驾驶 | LangSplat, DreamGaussian, StreetNVS | | **动态与空间** | 动态、HDR、SLAM、稀疏视角 | DSD-GS, WebSpline, GGD-SLAM, PanoPlane | | **应用** | 人体/头像、编辑、重光照、CAD、跨领域、仿真、机器人等 14+ 类 | AlbedoEdit, KDH-CAD, LEGS, TIDES, 3DEditSafe | > 下载完整数据库:[CSV](3dgs-methods-overview.csv) | 完整分析:[references/3dgs-methods-overview.md](references/3dgs-methods-overview.md)
完整类别表(26 类别) **核心表示** | 类别 | 说明 | 方法 | |------|------|------| | 基础 | 核心 3DGS 表示与基本变体 | 3DGS, 2DGS, Scaffold-GS, Scaffold-GS+, Mip-Splatting, 3DGEER, SNS | | 抗锯齿 | 抗锯齿与频率感知渲染 | Mip-Splatting, LeanGaussian | | 优化 | 训练目标、密度控制与收敛 | 3DGS-as-MCMC, 3DGS², AdpSplit, Denoising-GS | | 表面/渲染 | 渲染公式创新(OIT、RBF 等) | SparseOIT, View-Dependent Splatting, Gaussian Surfel Rendering | | 图像表示 | 图像级高斯编码 | GaussianImage | **效率与规模** | 类别 | 说明 | 方法 | |------|------|------| | 压缩/流式 | 轻量化、移动端与渐进式传输 | Compact-3DGS, LightGS, MobileGS, Embedded-3DGS, NanoGS | | 加速 | 训练与推理加速 | FastGS, Proxy-GS, Faster-GS, GEMM-GS, AV1-3DGS, BlitzGS | | 大规模 | 城市级与分布式场景管理 | BlitzGS | | 前馈 | 单次前向传播泛化重建 | Z-Order GS, RoSplat, SplatWeaver, AdaptSplat, VolSplat, VG²GT | **理解与语义** | 类别 | 说明 | 方法 | |------|------|------| | 语言/语义 | 开放词汇 3D 理解与语言场 | LangSplat, Feature 3DGS, Semantic Foam, ReferSplat, Gaga | | 生成/文生3D | 文本/条件驱动的 3D 生成 | DreamGaussian, SceneGen-LLMRL, PanoWorld, MORPHOS | | AIGC 内容创作 | AI 生成内容创作层:文生/图生 3DGS 场景与资产、风格化、艺术字体 | DiffSplat, Dragen3D, PSGS | | 自动驾驶 | 驾驶场景重建与仿真 | Real2Sim, ConFixGS, P2GS, GEM, StreetNVS | **动态与空间** | 类别 | 说明 | 方法 | |------|------|------| | 动态与 4D (93) | 4D 高斯、时序变形与传播 | ParticleGS, 3DGS³, Velox, WebSpline, LoopGaussian, 3DGStream | | HDR/动态 | HDR 采集与时变光照 | HDR-NSFF, FreeTimeGS++ | | SLAM | 同步定位与建图 | GaussianSplatting-SLAM-v2, GS-Map-SLAM, 2DGS-SLAM, MAGS-SLAM, ULF-Loc, GGD-SLAM | | 稀疏视角 | 少视角与稀疏视角重建 | FrameTwin, GeoQuery, VidSplat, PanoPlane | | 空间智能与世界模型 | 3D 空间推理、世界建模、神经符号 | Holi-Spatial, Spatial-TTT, OpenSpatial, APEIRIA, S2AM3D | | 本体与知识表示 | 场景图、空间本体、神经符号空间推理 | DynamicGSG, SATURN, OntoPlan | **应用与跨领域** | 类别 | 说明 | 方法 | |------|------|------| | 人体/头像 | 可动画人体与头像重建 | GaussianAvatar, SplattingAvatar, HairGPT, ArtMesh | | 编辑 | 交互式与文本引导场景编辑 | GaussianEditor, Frosting, AlbedoEdit, TransSplat | | 重光照 | 可重光照与材质感知高斯 | Relightable-GS-VP, Ambient-Robust IR | | CAD | CAD 模型拟合与逆向工程 | CADFit, KDH-CAD, CADDreamer, Zero-to-CAD | | 跨领域 | 多模态融合与域外迁移 | GS-DOT, DiffSoup, LagrangianSplats, SurfFill | | 仿真 | 物理仿真与代理模型 | GS-Playground, GS-Surrogate, FieryGS | | 具身智能/机器人 | 抓取、操作、导航与 Sim2Real | GaussianGrasper, GraspSplats, LEGS, RoboSplat | | 铰接/数字孪生 | 铰接物体交互与数字孪生 | ArtiTwinSplat | | 超级智能体与 Agentic AI | 多智能体 LLM 系统、3D/空间智能体集成、智能体基准 | Octopus v2, SPLATIFY, COLMAR | | 鲁棒性 | 野外与退化鲁棒重建 | NRGS, DualSplat, HarmoGS | | 安全 | 水印嵌入、版权保护与伪造检测 | RDSplat, GuardMarkGS, 3DEditSafe | | 世界模型 | 3DGS 世界模型与场景预测 | MRO-GWM | | 事件相机 | 事件相机驱动的 3DGS | TIDES |
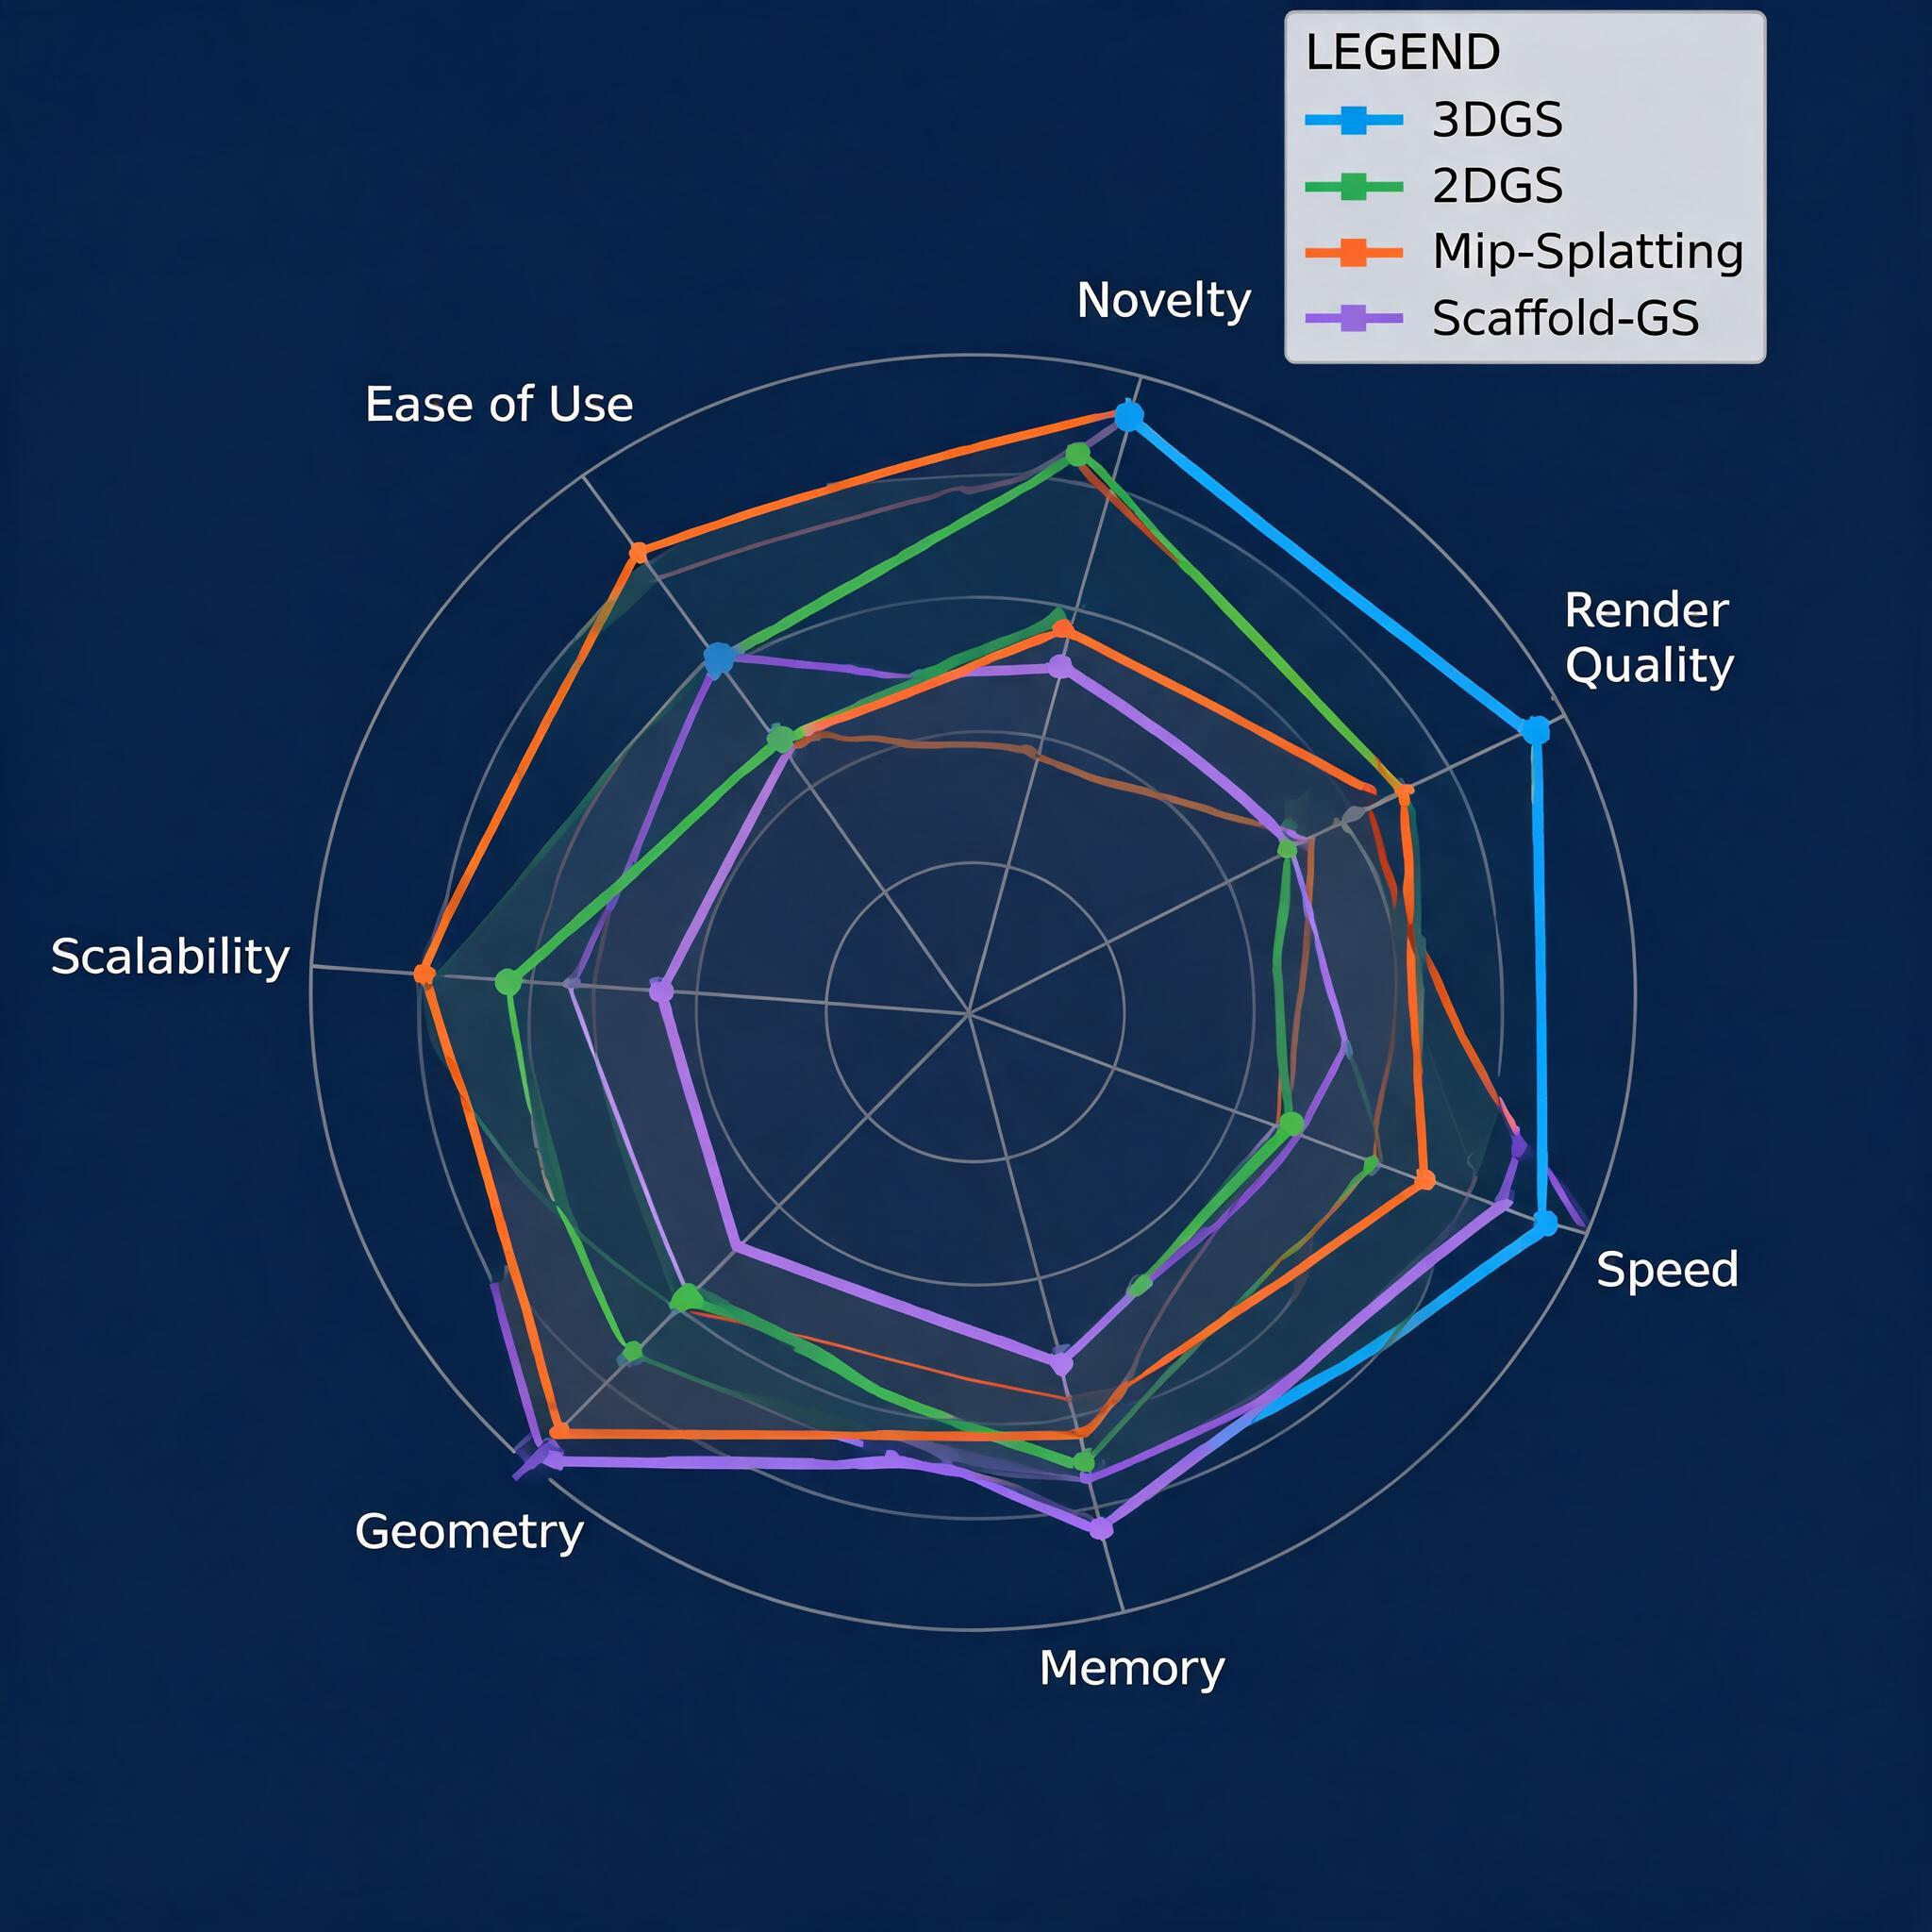
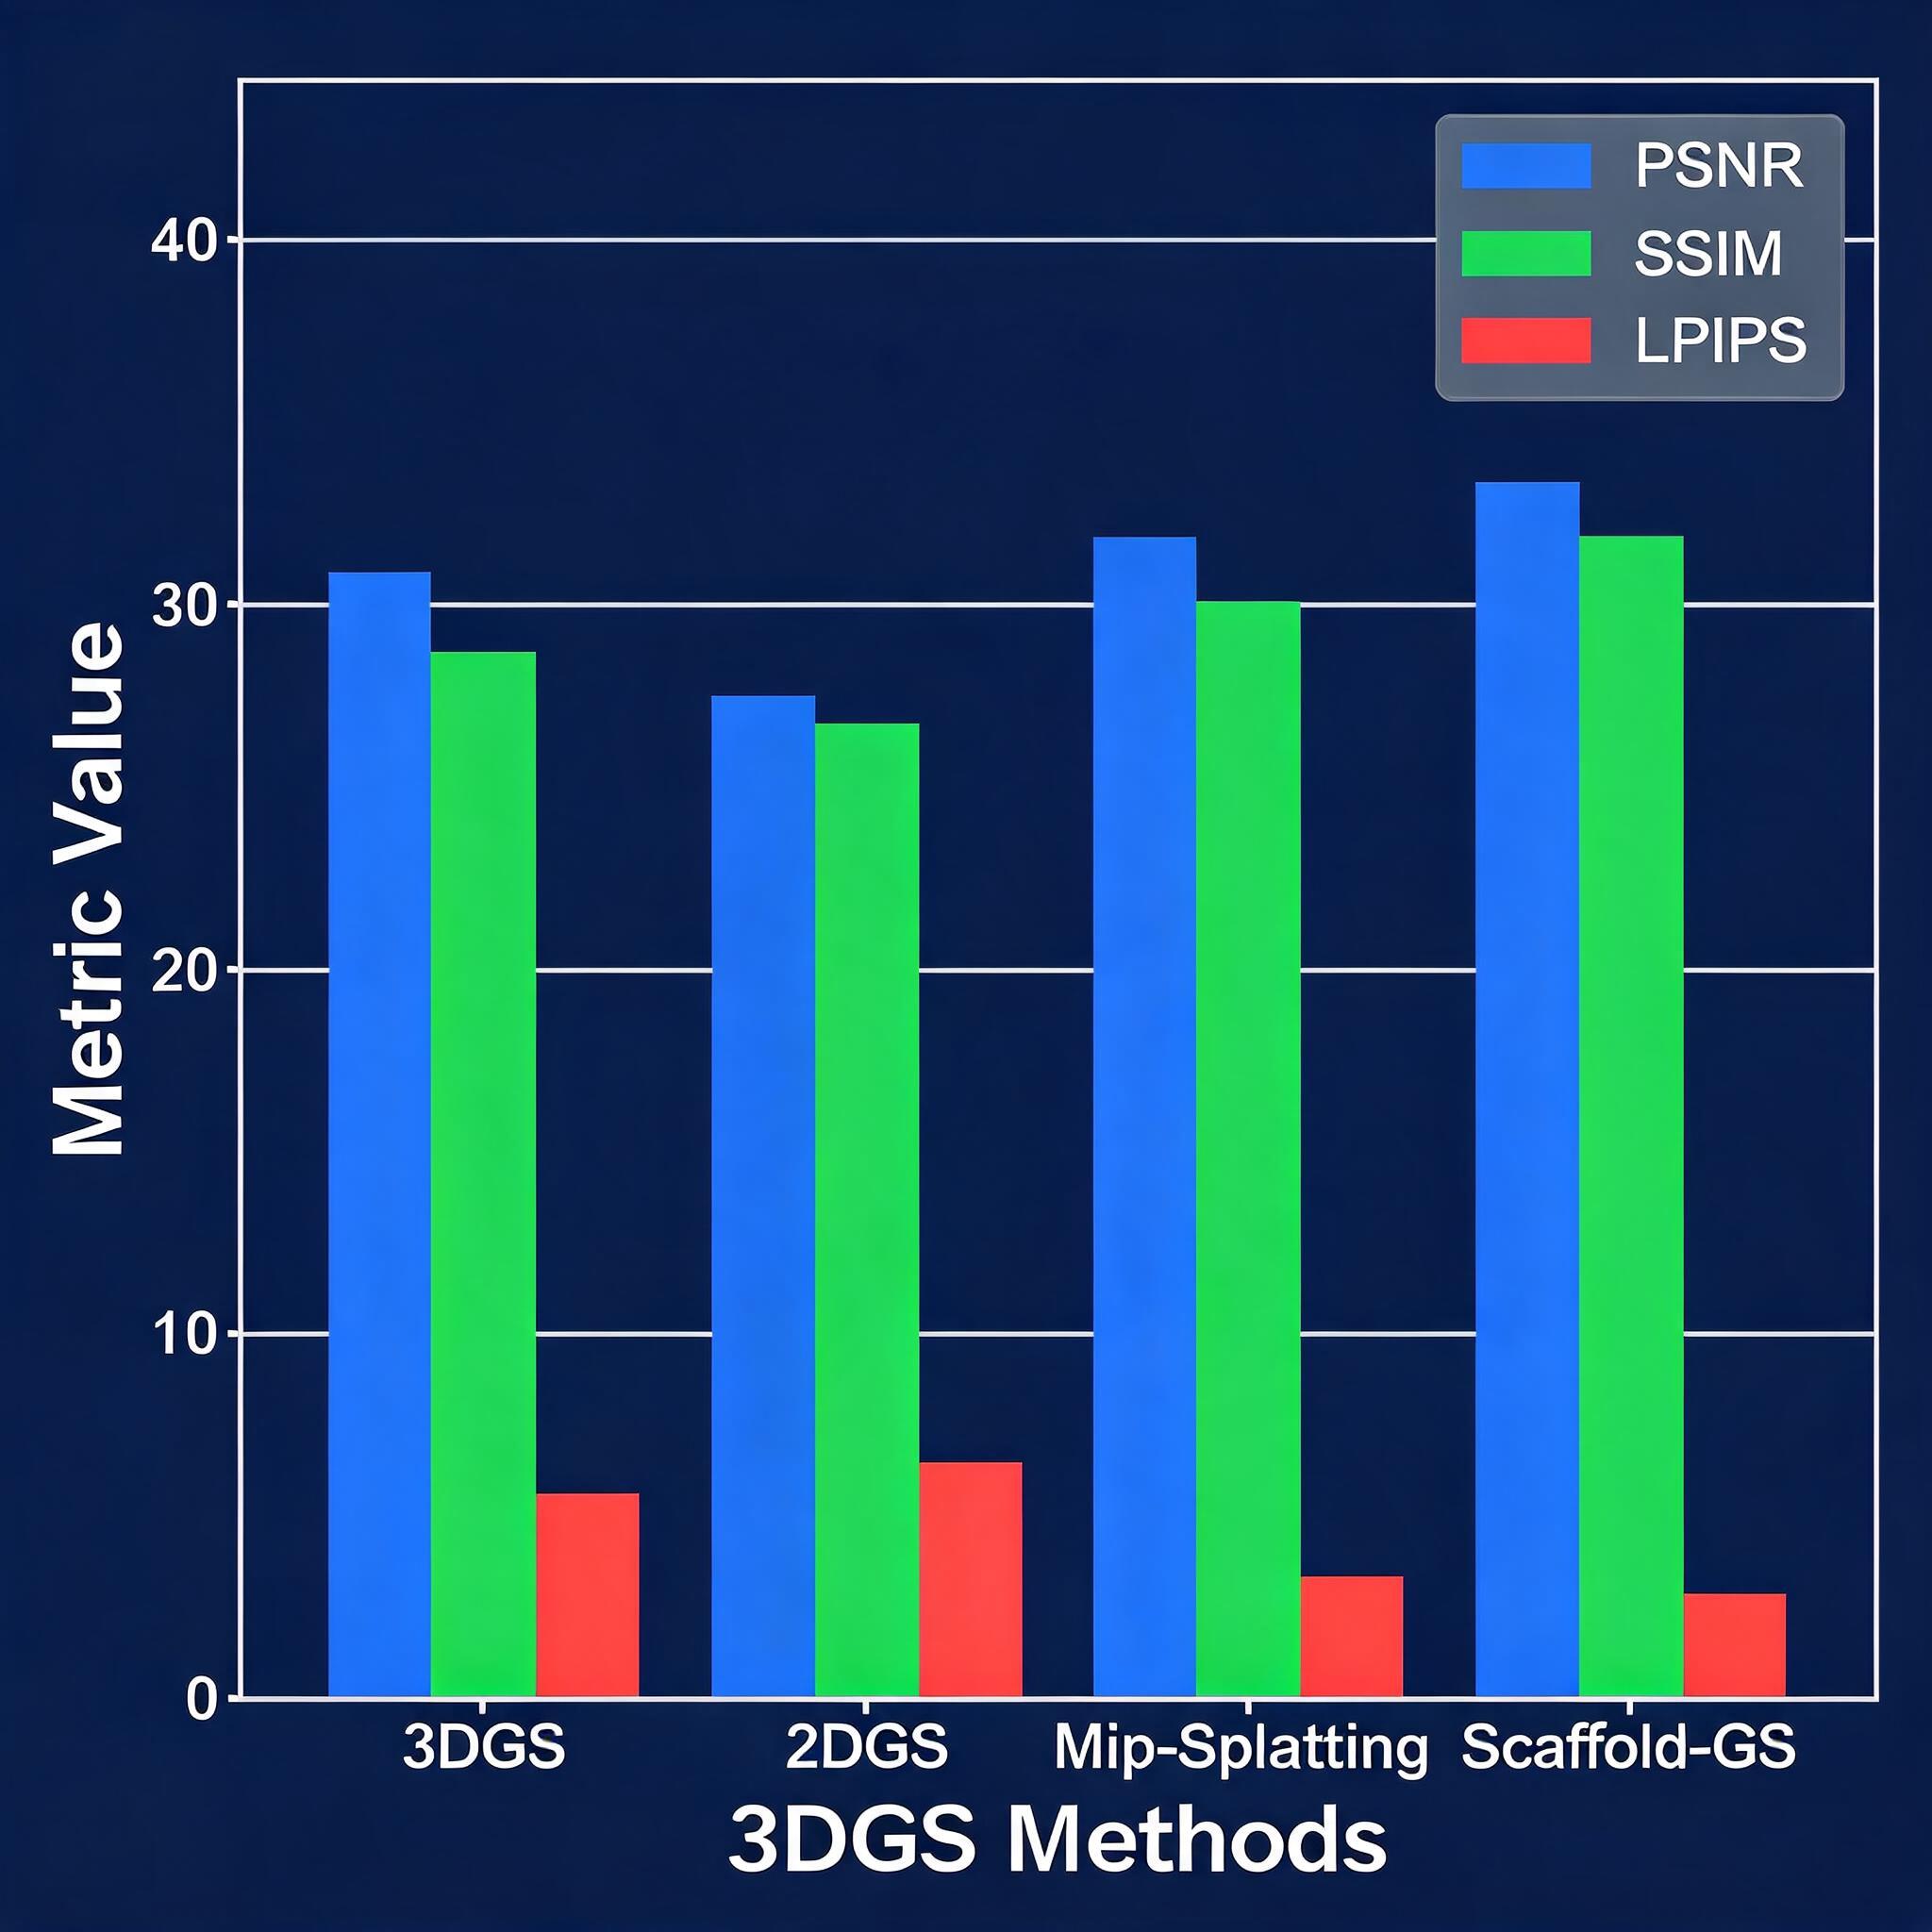
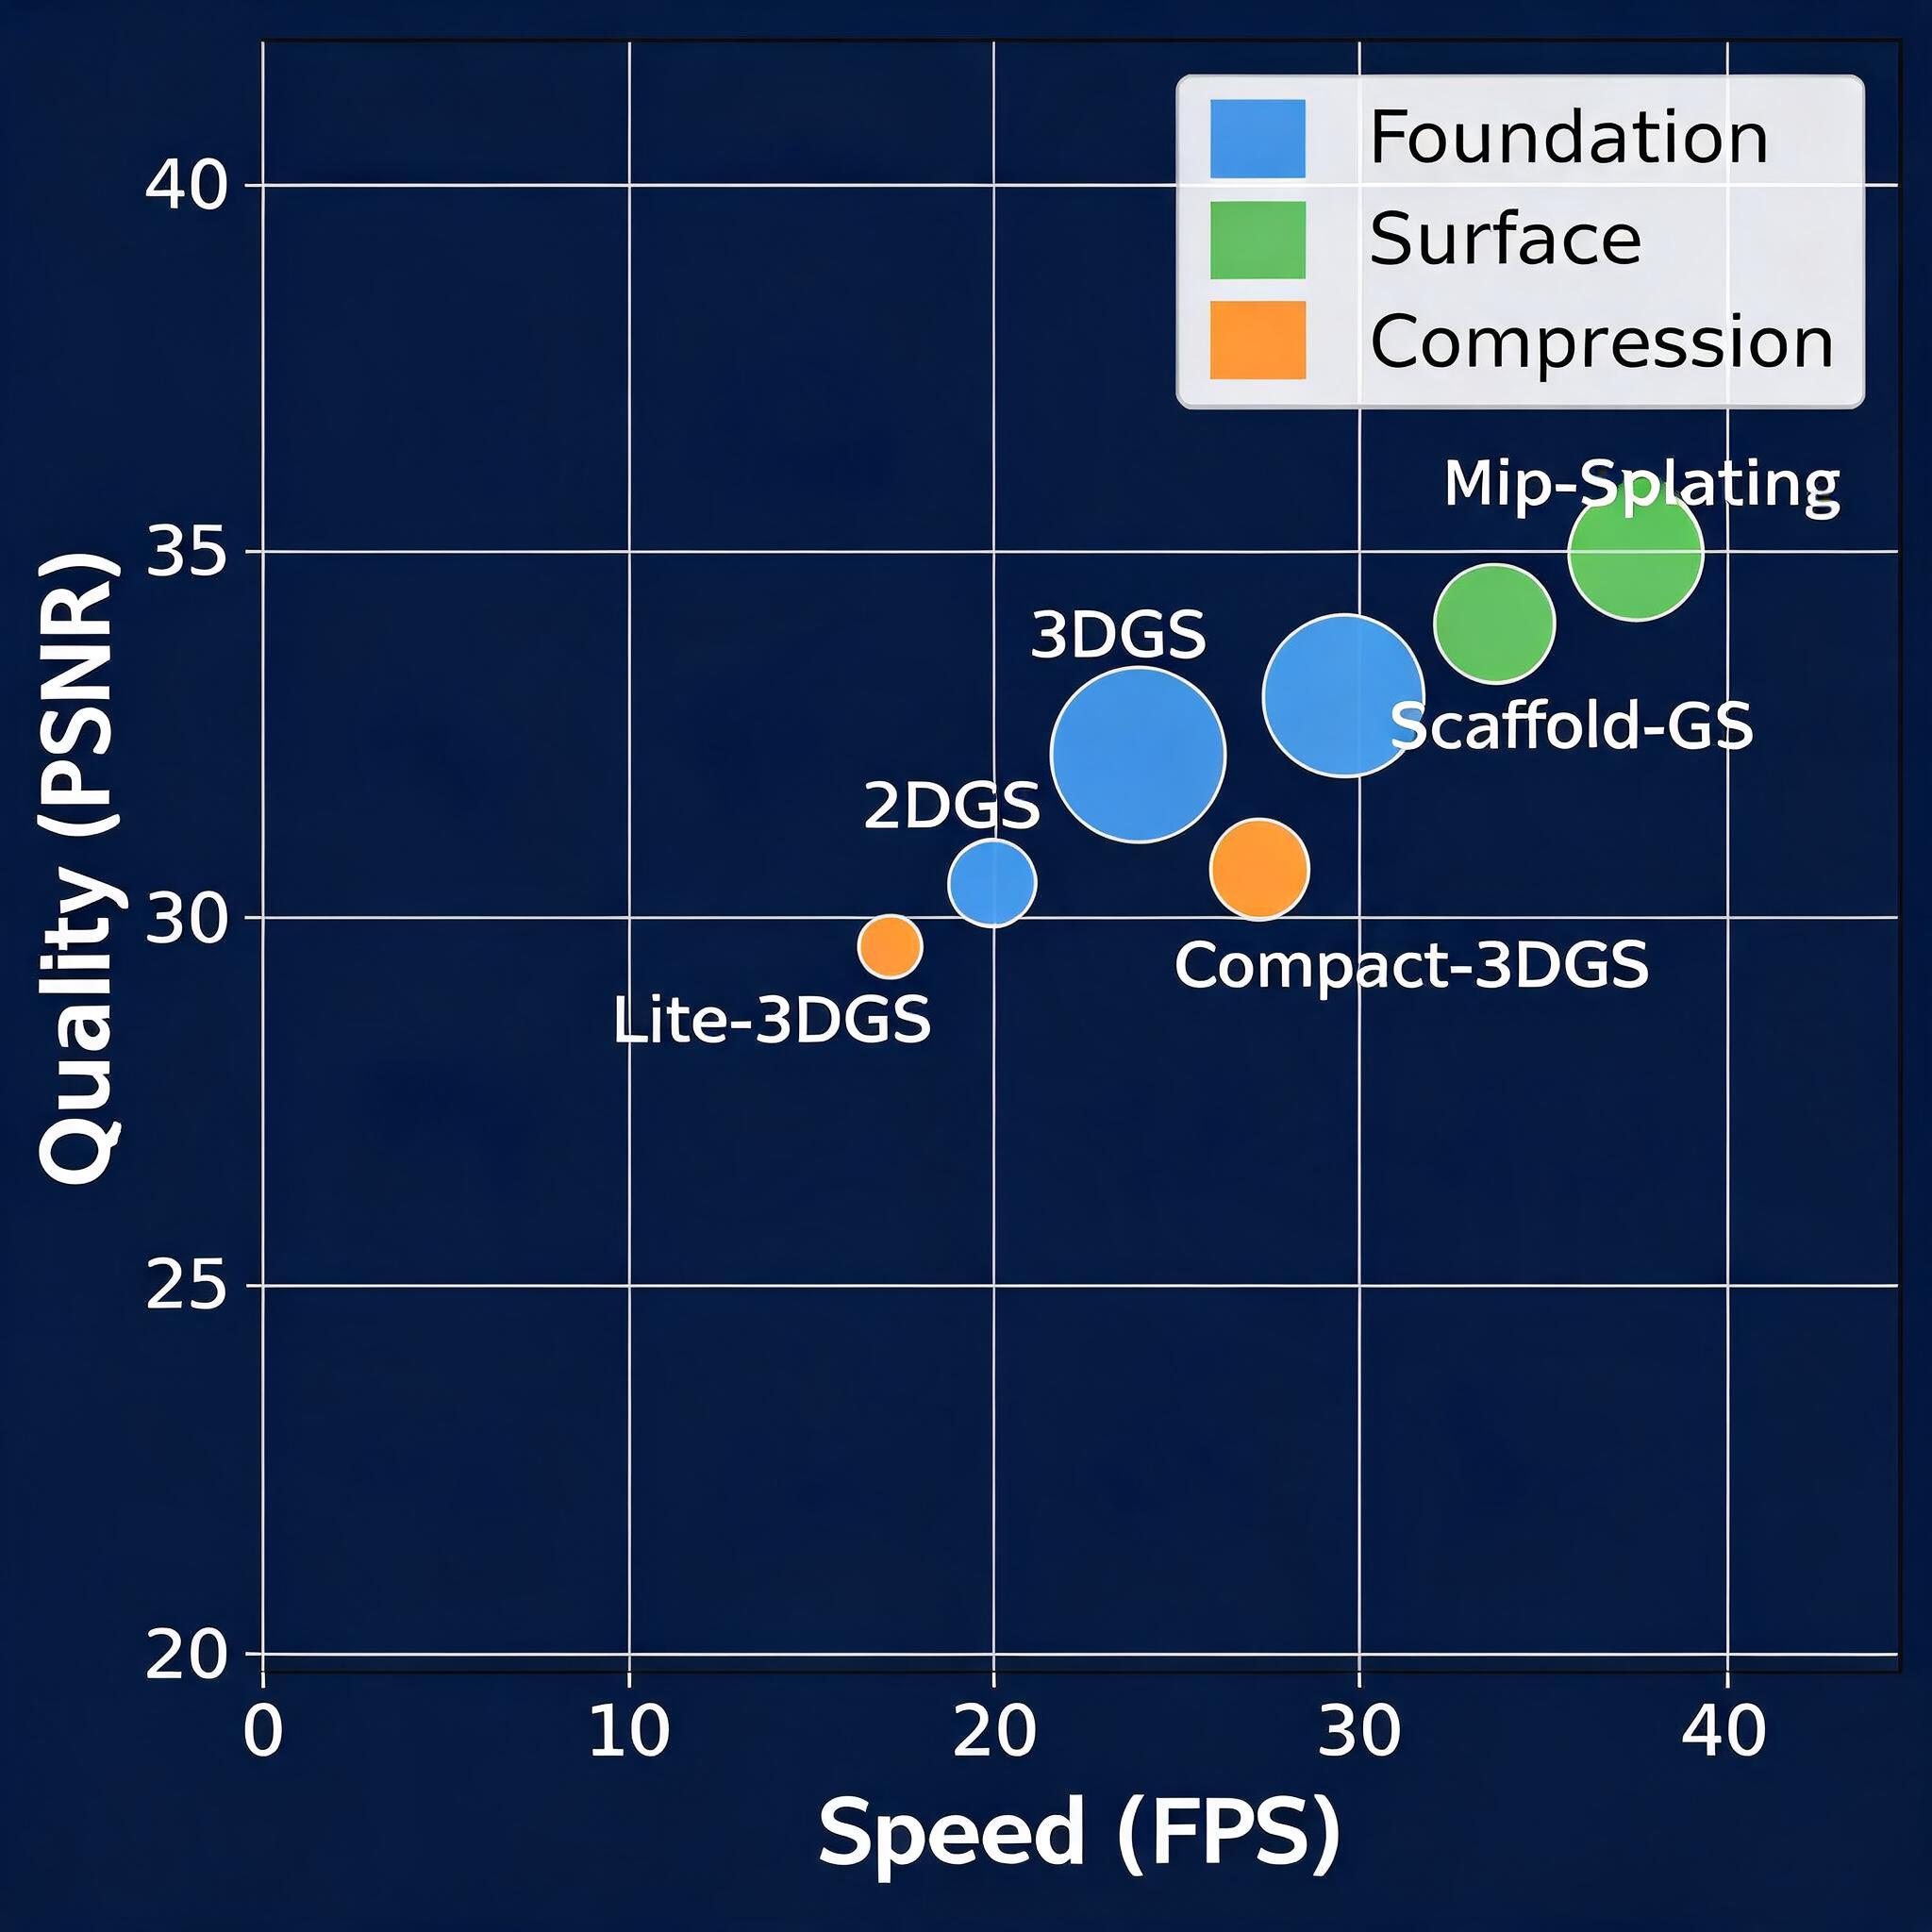
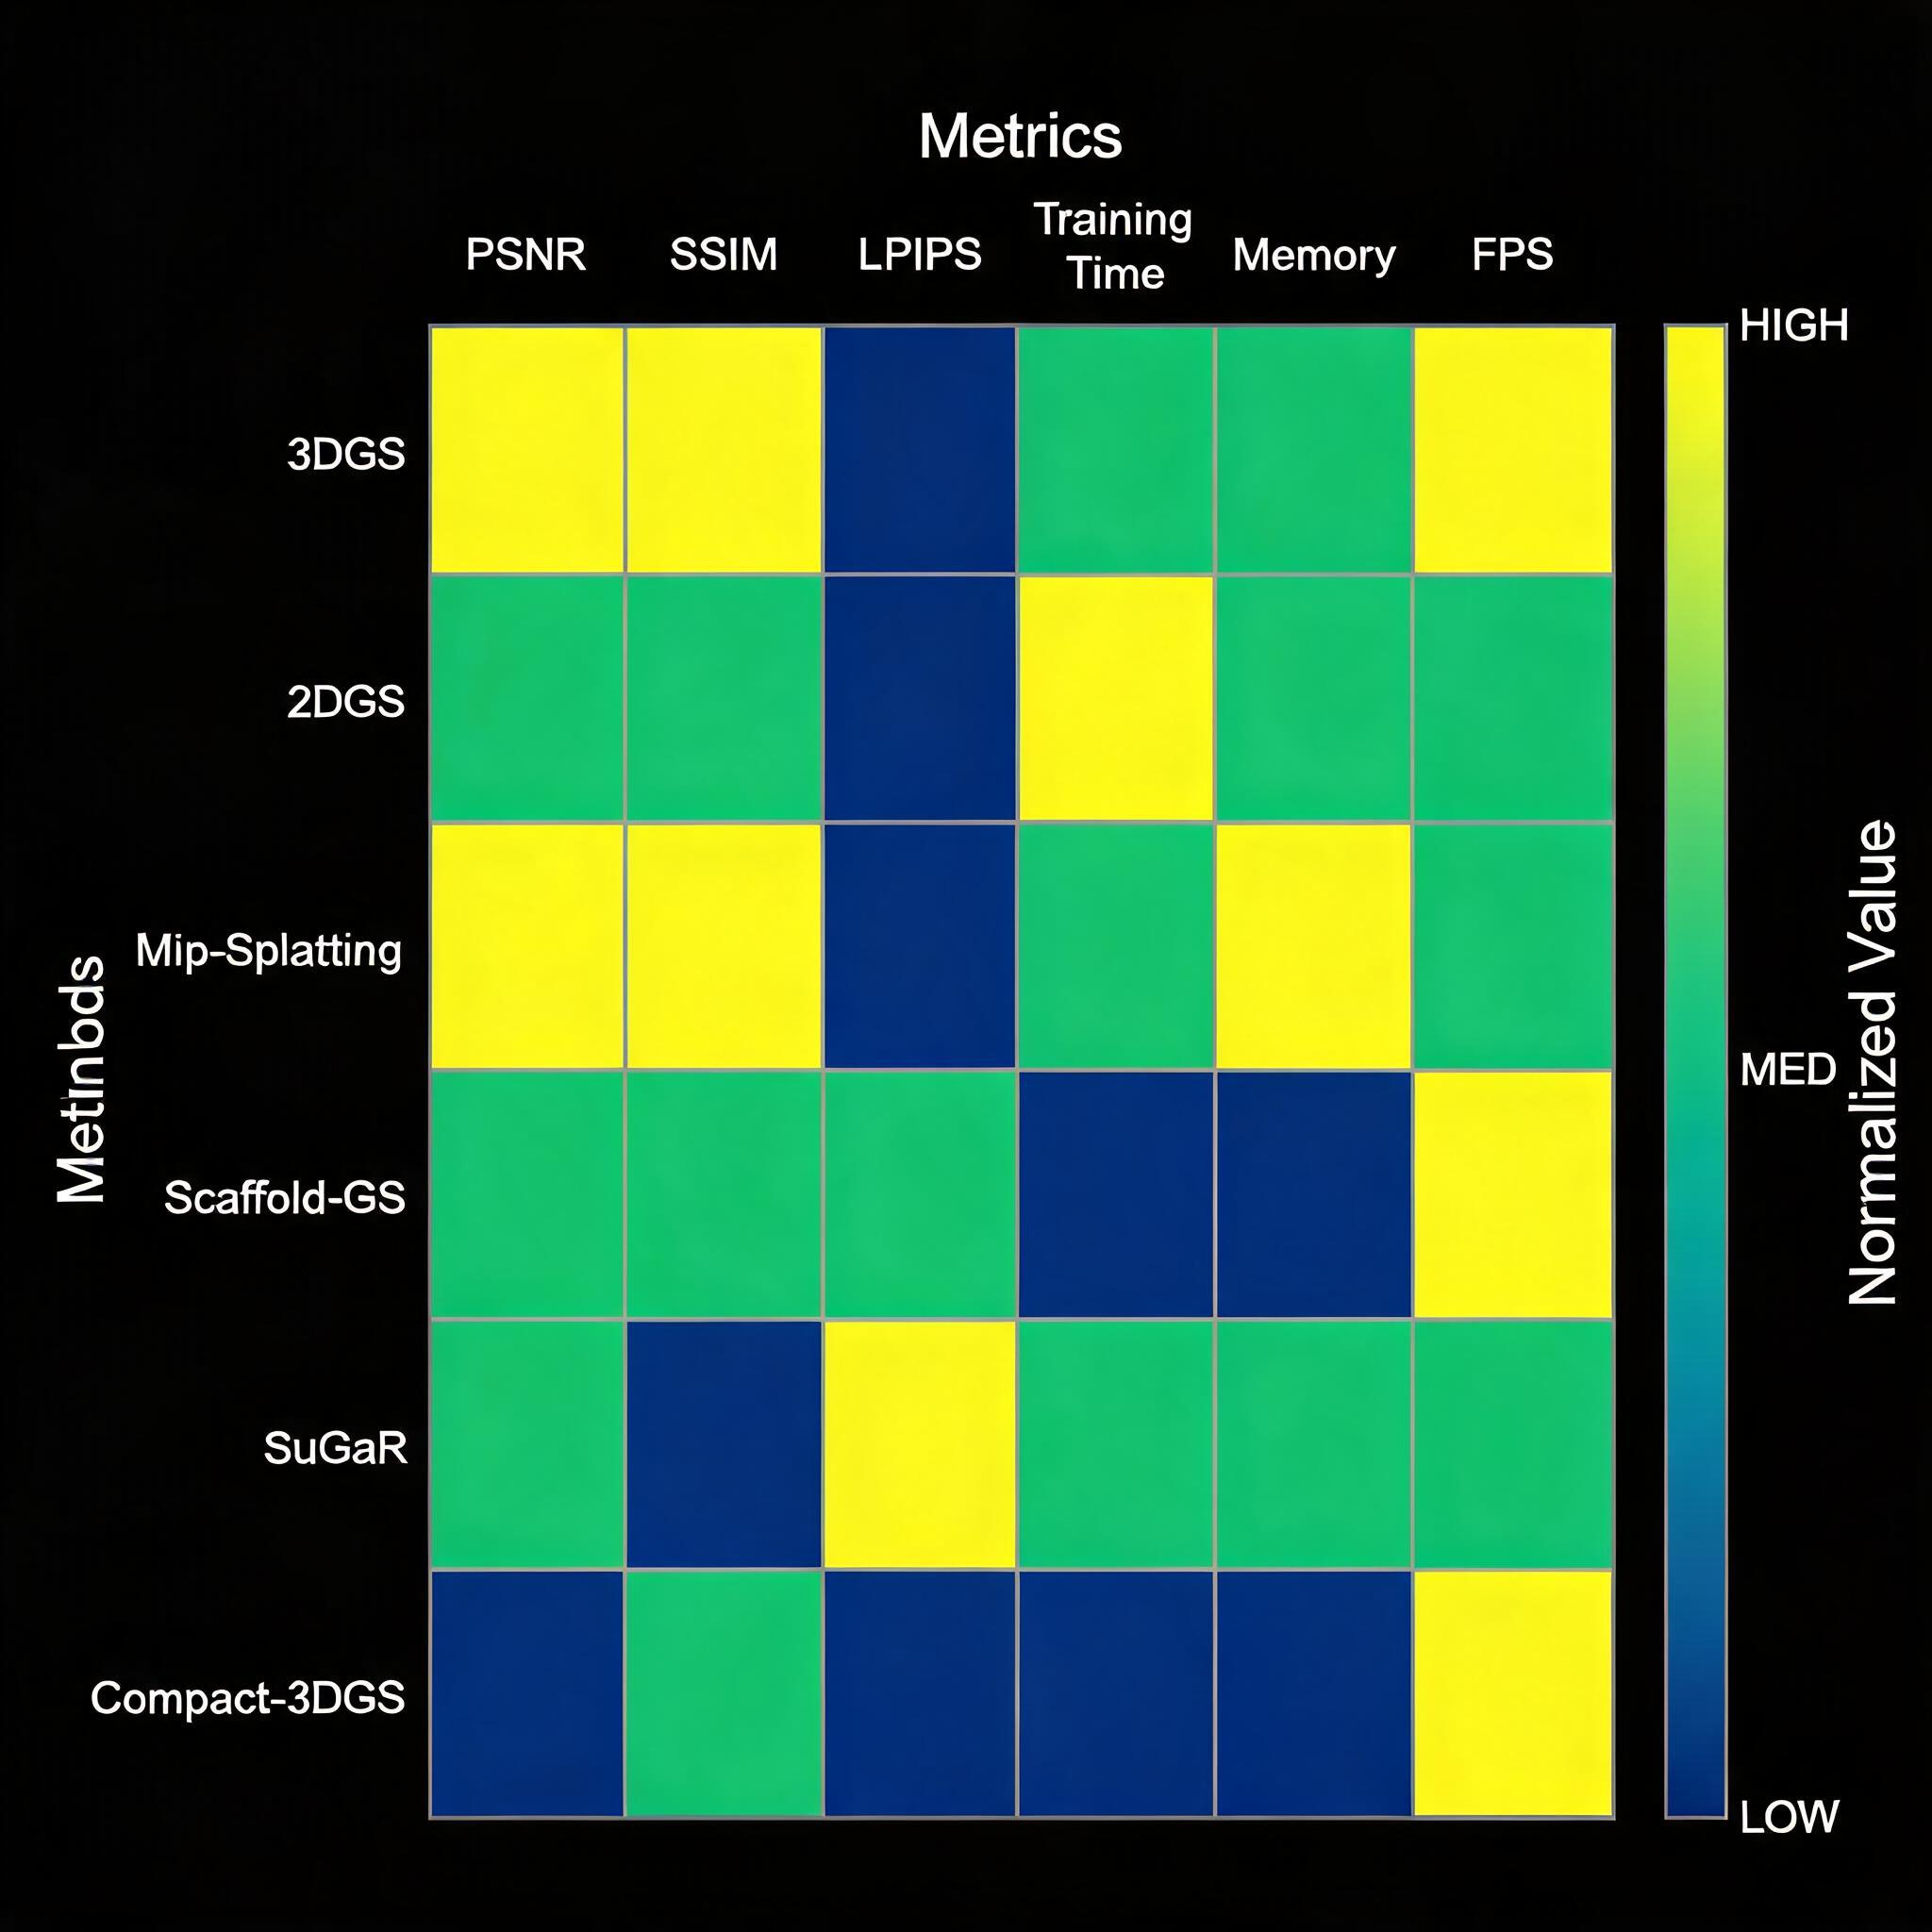
## 18 AI 驱动技能 | # | 技能 | 功能 | 示例 | |---|------|------|------| | 1 | [`3dgs-paper-reader`](skills/3dgs-paper-reader/) | 读取任意 3DGS 论文,提取结构化洞见 | "帮我读一下 2401.01345" | | 2 | [`3dgs-method-compare`](skills/3dgs-method-compare/) | 从 10+ 维度对比变体 | "对比 3DGS 和 2DGS 的渲染公式差异" | | 3 | [`3dgs-code-reviewer`](skills/3dgs-code-reviewer/) | 检测 104 已知 3DGS 实现 bug | "审查我的 CUDA 渲染 kernel" | | 4 | [`3dgs-experiment-planner`](skills/3dgs-experiment-planner/) | 为 CVPR/SIGGRAPH/TVCG 设计实验 | "帮我设计消融实验" | | 5 | [`nerf-to-3dgs-migrator`](skills/nerf-to-3dgs-migrator/) | 逐步将 NeRF 方法迁移到 3DGS | "hash encoding 怎么迁移到 3DGS?" | | 6 | [`cad-mesh-3dgs`](skills/cad-mesh-3dgs/) | 桥接 CAD/Mesh/3DGS — 40+ 转换方法 | "3DGS模型怎么提取高质量mesh?" | | 7 | [`cg-paper-writing`](skills/cg-paper-writing/) | 为 CVPR/SIGGRAPH/TVCG 写论文,含对抗审稿 | "帮我写论文引言" | | 8 | [`3dgs-visualizer`](skills/3dgs-visualizer/) | 出版级雷达图、时间线、热力图 | "画一个3DGS方法对比雷达图" | | 9 | [`3dgs-engineering-guide`](skills/3dgs-engineering-guide/) | 从研究到生产部署 3DGS(10 条行业赛道) | "怎么部署3DGS做自动驾驶仿真?" | | 10 | [`patent-software-ip`](skills/patent-software-ip/) | 生成专利申请文件与软著登记材料 | "生成专利申请文件" | | 11 | [`3dgs-spatial-agent`](skills/3dgs-spatial-agent/) | Agent 驱动的 3D 场景推理、CAD 提取与编辑 | "从3DGS中提取椅子的CAD模型" | | 12 | [`3dgs-mcp-renderer`](skills/3dgs-mcp-renderer/) | MCP 控制的 Three.js/3DGS 渲染桥接 | "从上方看这个场景" | | 13 | [3dgs-articulated-reasoner](skills/3dgs-articulated-reasoner/) | 铰接物体推理与数字孪生 | "打开抽屉" | | 14 | [3dgs-compression-deploy](skills/3dgs-compression-deploy/) | 压缩与部署 3DGS(量化、剪枝、VQ、流式、Web/移动端) | "3DGS模型怎么压缩到10MB?" | | 15 | [3dgs-training-debugger](skills/3dgs-training-debugger/) | 训练故障诊断:OOM、NaN、发散、伪影(60+ 运行时模式) | "训练OOM了怎么办?" | | 16 | [`ontology`](skills/ontology/) | 本体与知识表示:3D 场景图、空间本体、神经符号推理 | "把 3DGS 场景接入知识图谱" | | 17 | [`super-agent`](skills/super-agent/) | 超级智能体与多智能体系统设计、编排与诊断 | "设计一个多智能体 3D 重建流水线" | | 18 | [`research-expert-team`](skills/research-expert-team/) | 九角色科研专家团:idea 评价、创新点挖掘、模拟审稿、润色、AIGC 痕迹治理、投稿框架与格式合规、实验设计与分析 —— 新增双层方法论内核(M/T/C/D/E 程序体系,5 方向 15 篇顶引标杆提炼)与 3DGS 论文撰写蓝图 | "评审这个 idea 并设计消融实验" | 兼容 **Claude Code**、**Cursor**、**Windsurf** 及其他 AI Agent 框架。 ## 可视化示例 由 `3dgs-visualizer` 生成 — 完整分辨率文件见 [`Test/`](Test/)。 | 雷达图 | 指标柱状图 | |:---:|:---:| | | | | 质量与速度 | 指标热力图 | |:---:|:---:| | | | ## 研究创新要点 > 基于知识库 881 方法的系统性空白分析生成。 > 目标刊物:TVCG / CGF / CAD / T-RO / IJCV / ACM TOG。
I-01. 部件感知 Alpha 合成:铰接物体 **问题:** 标准 alpha 合成在铰接物体的部件边界处产生颜色渗透。ULF-Loc (CVPR 2026) 暴露了特征偏差,但尚无渲染方程层面的修复方案。 **方法:** 扩展 alpha 合成引入部件感知不透明度调制:C(θ) = Σ Tᵢ · αᵢ · ω_{p(i)}(θ) · cᵢ(θ),其中 ω 惩罚穿透和关节违规,使部件间穿透区域自动透明。 **路径:** 1) 基于 gsplat 光栅器。2) 添加 FK 层处理铰接物体 (URDF)。3) 通过 SDF 计算穿透/关节违规。4) 在 Articulate-100 上训练。 **目标:** SIGGRAPH / ACM TOG / TVCG
I-02. 几何一致流世界模型:面向操作 **问题:** 基于流的世界模型 (RoboFlow4D) 预测稠密 3D 流但缺乏几何一致性 — 预测的流可能违反物体刚性和物理约束。 **方法:** 将 3D 流预测与场景图约束耦合:静态物体施加刚性损失、铰接部件施加关节损失、叠放关系施加支撑约束。 **路径:** 1) 扩展 RoboFlow4D。2) 场景图解析器 (OpenMask3D)。3) 几何正则化器。4) 在 LIBERO + RoboCasa 上训练。 **目标:** IJCV / T-RO / RSS
I-03. 多尺度占用-高斯双向桥接:驾驶 **问题:** 占用预测 (SparseWorld, DOV) 是驾驶世界模型标准;3DGS 提供更优渲染质量。两者之间无可微分桥接。 **方法:** 双向转换:Occ→3DGS(从占用+语义学习位置+尺度预测器)和 3DGS→Occ(可微稀疏卷积池化)。共享主干实现统一预测+渲染。 **路径:** 1) 主干:SparseWorld-TC。2) Occ→3DGS 模块。3) 3DGS→Occ 模块。4) 训练:nuScenes, Waymo。 **目标:** TVCG / T-ITS / CVPR
7 个更多创新要点(I-04 至 I-10) - **I-04. 立体几何神经-符号推理**:VLM + Z3/SMT 形式化验证器迭代精炼循环。目标:Pattern Recognition / AAAI。 - **I-05. 具身空间记忆**:海马体启发的 3DGS 场景图 + Perceiver 压缩器 + 重要性加权遗忘。目标:T-RO / IJCV。 - **I-06. 可微物理引擎**:SDF 接触检测 + 可微 KKT 接触求解器 + 库仑摩擦,面向操作。目标:ACM TOG / SIGGRAPH。 - **I-07. 触觉-视觉空间融合**:GelSight → 接触几何图 → 3D 场景投影 → 跨注意力融合。目标:T-RO / ICRA。 - **I-08. 全景空间世界模型**:球形视觉全景 + BEV 语义 + 可供性 + 空间关系图,实现"先想象再导航"。目标:ECCV / CVPR。 - **I-09. 代码即空间词汇**:VLM 生成 Three.js 代码 → 渲染 → 提取空间标注 → 微调 VLM。目标:CVPR / NeurIPS。 - **I-10. 双曲跨模态蒸馏**:Poincare 球蒸馏用于图像→点云层次化特征迁移。目标:T-MM / T-IP。
## 路线图 - [x] v0.1 — 初始版本,6 个核心技能(2026 年 4 月) - [x] v0.2 — `3dgs-visualizer` + Text2Word 演示(2026 年 5 月) - [x] v0.3 — 知识库 675→783+ 方法,23 类别,101+ bug 模式,12 个技能(2026 年 6 月) - [x] v0.3.7 — 空间智能浪潮:680→783+ 方法,+10 新方法(FastGS, Holi-Spatial, Spatial-TTT 等),第 11 维度,Anthropic 标准对齐(2026 年 6 月 25 日) - [x] v0.3.7 — CVPR 2026 代表性论文:690→783+ 方法,+23 篇已验证新方法(Eulerian GS, Energy-GS, NG-GS, UniSHARP, RAF, PDEO, Liquid Neural Fields, MaterialClusterGS 等),全部 16 技能更新(2026 年 6 月 28 日) - [x] v0.4.0 — Router 架构扩展:cg-paper-writing + 3dgs-engineering-guide → Router + manifest.yaml + static/;3dgs-code-reviewer 自检循环;3 个 Router 技能(2026 年 7 月 2 日) - [x] v0.4.1 — ECCV & ISCA 2026 浪潮:+Flux-GS, AnchorSplat, ASSEMCAD, WildSplat, NoDrift3R(ECCV 2026), Axis-Shared Rasterization Accelerator(ISCA 2026), Provable Pruning via Coresets;783+ 方法(2026 年 7 月 9 日) - [ ] v0.4 — `3dgs-spatial-agent` 增强(知识约束 CAD, DDF-GS 射线查询) - [x] v0.5.0 — MCP 协议实现:24 工具 MCP 服务器(mcp-server/),Three.js WebSocket 渲染器,24 模式语音意图映射,无头模式,语音演示(2026 年 7 月 24 日) - [x] v0.5.1 — 全面方法盘点 & 14 个新方法:775 经核实唯一基线 + 14 新增 = 789+ 方法;跨 11 个源文件全面盘点统一计数;+GrainGS, GLAM-SLAM, SubSplat, ATSplat, 3D-GIMP, LB-Edit, FlexiAvatar, ZeroSplat, CaT-GS, FF-ProCams, i3dgs, VIGS-SLAM, ECoNGS, AniGS(2026 年 7 月 26 日) - [x] v0.8.0 — 平台升级(P0+P1+P2):单一真相源(data/methods.json,783 方法,23 类别,数据 CI);5 条伪造条目清除 + 14 条 arXiv 验证前沿方法;真 3DGS 渲染循环;21 个单元测试 + 2 个 CI 工作流;13 个核心 MCP 工具 + 13 个实验性(2026 年 8 月 7 日) - [x] v0.8.1 — 每日更新:7 个新 arXiv 验证方法(LEGO, OutLangSplat, ESVR, TRACE-GS, RORA, OVOW, Super-Gaussian);783→790 方法;6 个类别更新;所有数据载体同步(2026 年 8 月 23 日) - [x] v0.8.2 — 每日更新:11 个新 arXiv 验证方法(BRF-GS, SMG, VCAR, RealCAD, ObjectSplat, CapFrame, Amortized Anchor Refinement, ATGS, CausalSplat, VoroTracing, Lucida);790→801 方法;7 个类别更新;所有数据载体同步(2026 年 9 月 2 日) - [x] v0.8.3 — 动态场景综述集成:23 个新 arXiv 验证方法来自连振晗等综述(计算机辅助设计与图形学学报,2026 年 1 月);801→819 方法;动态与 4D 75→97;新增 dynamic-datasets.md(11 个数据集);benchmark-data.md 扩展 MS-SSIM/VMAF/FID 指标与 4 张性能对比表;实验设计技能更新(2026 年 9 月 4 日) - [x] v0.9.0 — 数据准确性版本:全库名称↔论文逐条核验(arXiv API);删除不可核实条目 181 条、修正错误编号 56 条、重命名 5 条、去重 1 条;总数修正为 678(2026 年 9 月 16 日) - [x] v0.8.4 — 每日更新:39 个新 arXiv 验证方法(arXiv 窗口 2026-09-02 ~ 09-16);819→858 方法;15 个类别更新(Compression & Streaming +4, Large-Scale +4, Optimization +4, Robustness +4, Cross-Domain +3, Dynamic & 4D +3, Generation +3, SLAM +3, Acceleration +2, Embodied AI & Robotics +2, Feed-Forward +2, Sparse-View +2, HDR & Relighting +1, Human & Avatar +1, Surface & Rendering +1);排除纯基准/综述;修复 validate 脚本 \\d 语法警告;全载体同步(2026 年 9 月 16 日) - [x] v0.9.1 — ECCV 2026 浪潮:14 个新 arXiv 验证方法(Wat3R, GeoNVS, Edit3r, SA-ResGS, GaussianLens, Deformable Triangle Splatting, Neural Harmonic Textures, CubicSplat, TetraSDF, Heat Kernel Textures, GRF-Recon, PriSplat, Per-View Distractor Filtering, GS-Underwater);678→692 方法;6 个类别更新;所有数据载体同步(2026 年 9 月 20 日) - [x] v0.9.2 — 场景 Agent + Mapmost 工程化浪潮:5 个新场景生成 Agent 方法(SceneSmith ICML 2026, Scenethesis ICLR 2026, SceneGenAgent ACL 2025, SceneConductor, SceneAssistant);692→697 方法;Generation +4, Embodied AI & Robotics +1;6 项技能文件增强:3DGS 单体化、LOD 流式加载+接缝优化、分区训练、3DGS+3DTiles 融合、LUT 调色、Mapmost 100km² 基准(2026 年 9 月 20 日) - [ ] v1.0 — CI/CD 集成 + 多框架官方收录 - [ ] v2.0 — Agent 间协作(多 Agent 论文讨论) 完整版本历史:[`changelog/`](changelog/) ## 项目结构 ``` Awesome-Gaussian-Skills/ ├── skills/ # 18 个 AI Agent 技能(SKILL.md 格式) │ ├── 3dgs-paper-reader/ # 论文阅读与总结 │ ├── 3dgs-method-compare/ # 方法对比引擎 │ ├── 3dgs-code-reviewer/ # 代码审查(104 bug 模式) │ ├── 3dgs-experiment-planner/ # 实验设计 │ ├── nerf-to-3dgs-migrator/ # NeRF→3DGS 迁移 │ ├── cad-mesh-3dgs/ # CAD/Mesh/3DGS 桥接 │ ├── cg-paper-writing/ # CG 论文写作助手 │ ├── 3dgs-visualizer/ # 研究可视化 │ ├── 3dgs-engineering-guide/ # 工程化部署 │ ├── patent-software-ip/ # 专利与软著生成 │ ├── 3dgs-spatial-agent/ # 空间智能 Agent │ ├── 3dgs-mcp-renderer/ # MCP 渲染桥接 │ ├── 3dgs-articulated-reasoner/ # 铰接推理与数字孪生 │ ├── 3dgs-compression-deploy/ # 压缩与部署(量化、剪枝、VQ、流式) │ └── 3dgs-training-debugger/ # 训练故障诊断(OOM、NaN、发散、伪影) ├── mcp-server/ # MCP 服务器 v0.8.0(13 核心 + 13 实验性工具,gsplat 渲染循环,HTTP+WS :9842) ├── docs/ # GitHub Pages 交互式浏览器 ├── references/ # 知识库(955 方法,26 类别) ├── scripts/ # 安装脚本与管线 ├── Test/ # 可视化示例 └── assets/ # 项目图片 ``` 每个技能遵循 **SKILL.md 标准**,兼容 **Claude Code**(`.claude/`)、**Cursor**(`.cursor/rules/`)、**Windsurf** 及其他 AI Agent 框架。 ## SplatVerse Studio:短视频创作 SplatVerse Studio 将 **3D 高斯泼溅(3DGS)** 与 **Toonflow** 短剧引擎结合,实现从文本脚本到 3DGS 渲染视频场景的完整链路(7 步流水线:脚本改编 → 分镜 → Toonflow 同步 → TTS → 视频生成 → FFmpeg 合成 → 发布)。 📖 **完整文档与集成指南(含 MoneyPrinterTurbo):** [`studio/README.md`](studio/README.md) ```bash npm run start:all # 或双击 start-all.bat ``` ## 贡献指南 欢迎贡献!详见 [贡献指南](CONTRIBUTING.md)。 [![Contributors](https://contrib.rocks/image?repo=jaccen/Awesome-Gaussian-Skills&max=24&columns=8)](https://github.com/jaccen/Awesome-Gaussian-Skills/graphs/contributors) ## 引用 ```bibtex @misc{awesome-gaussian-skills, author = {jaccen}, title = {Awesome Gaussian Skills: 3D Spatial Intelligence Open-Source Toolbox for 3D Gaussian Splatting Research}, year = {2026}, url = {https://github.com/jaccen/Awesome-Gaussian-Skills}, note = {955 arXiv-verified methods across 26 categories, 18 AI agent skills, and an MCP server with 34 tools} } ``` ## 生态与致谢 互补项目 —— 我们全都推荐: - [graphdeco-inria/gaussian-splatting](https://github.com/graphdeco-inria/gaussian-splatting) — 原始 3DGS 论文的官方参考实现 - [MrNeRF/awesome-3D-gaussian-splatting](https://github.com/MrNeRF/awesome-3D-gaussian-splatting) — 权威论文清单与生态枢纽,也是启发本项目的 awesome 列表 - [nerfstudio-project/gsplat](https://github.com/nerfstudio-project/gsplat) — 生产级 3DGS 训练框架 - [Awesome3DGS/3D-Gaussian-Splatting-Papers](https://github.com/Awesome3DGS/3D-Gaussian-Splatting-Papers) — 全面论文合集 - 所有 3DGS 研究者,你们的论文构成了我们的知识库 > 它们面向人类梳理生态;本项目让生态可被 AI agent 消费 —— 955 已核验方法、18 个技能、34 个 MCP 工具。 ## 许可证 Apache-2.0。详见 [LICENSE](LICENSE)。 ## 打赏 & 加入社群 如果本项目对你的研究或工作有帮助,欢迎支持我们!

打赏支持
请喝一杯咖啡

扫码入群
3DGS 研究交流群
## Star 历史 [![Star History Chart](https://api.star-history.com/svg?repos=jaccen/Awesome-Gaussian-Skills&type=Date)](https://star-history.com/#jaccen/Awesome-Gaussian-Skills&Date)
**如果这个项目帮你节省了时间,请给一个 Star!**