English · Українська
Малюєш поле в телефоні — і летиш. Безкоштовно, офлайн, без прив'язки до DJI.

## Для кого
Ти літаєш **дроном-обприскувачем на ArduPilot** (Pixhawk / Cube / будь-який польотний контролер з
ArduCopter), і тобі набридло:
- **Auto Grid у Mission Planner** — він для аерофотозйомки, не для обприскування: ні вирізів, ні геозони по полю;
- **зшивати маршрут руками** навколо дерев, ставків і опор ЛЕП;
- **возити в поле ноутбук**;
- **планувальники DJI / XAG**, що працюють лише з їхнім залізом і хмарою.
FMP планує маршрут на телефоні, який у тебе вже є, і заливає його в дрон по MAVLink.
## Що вміє
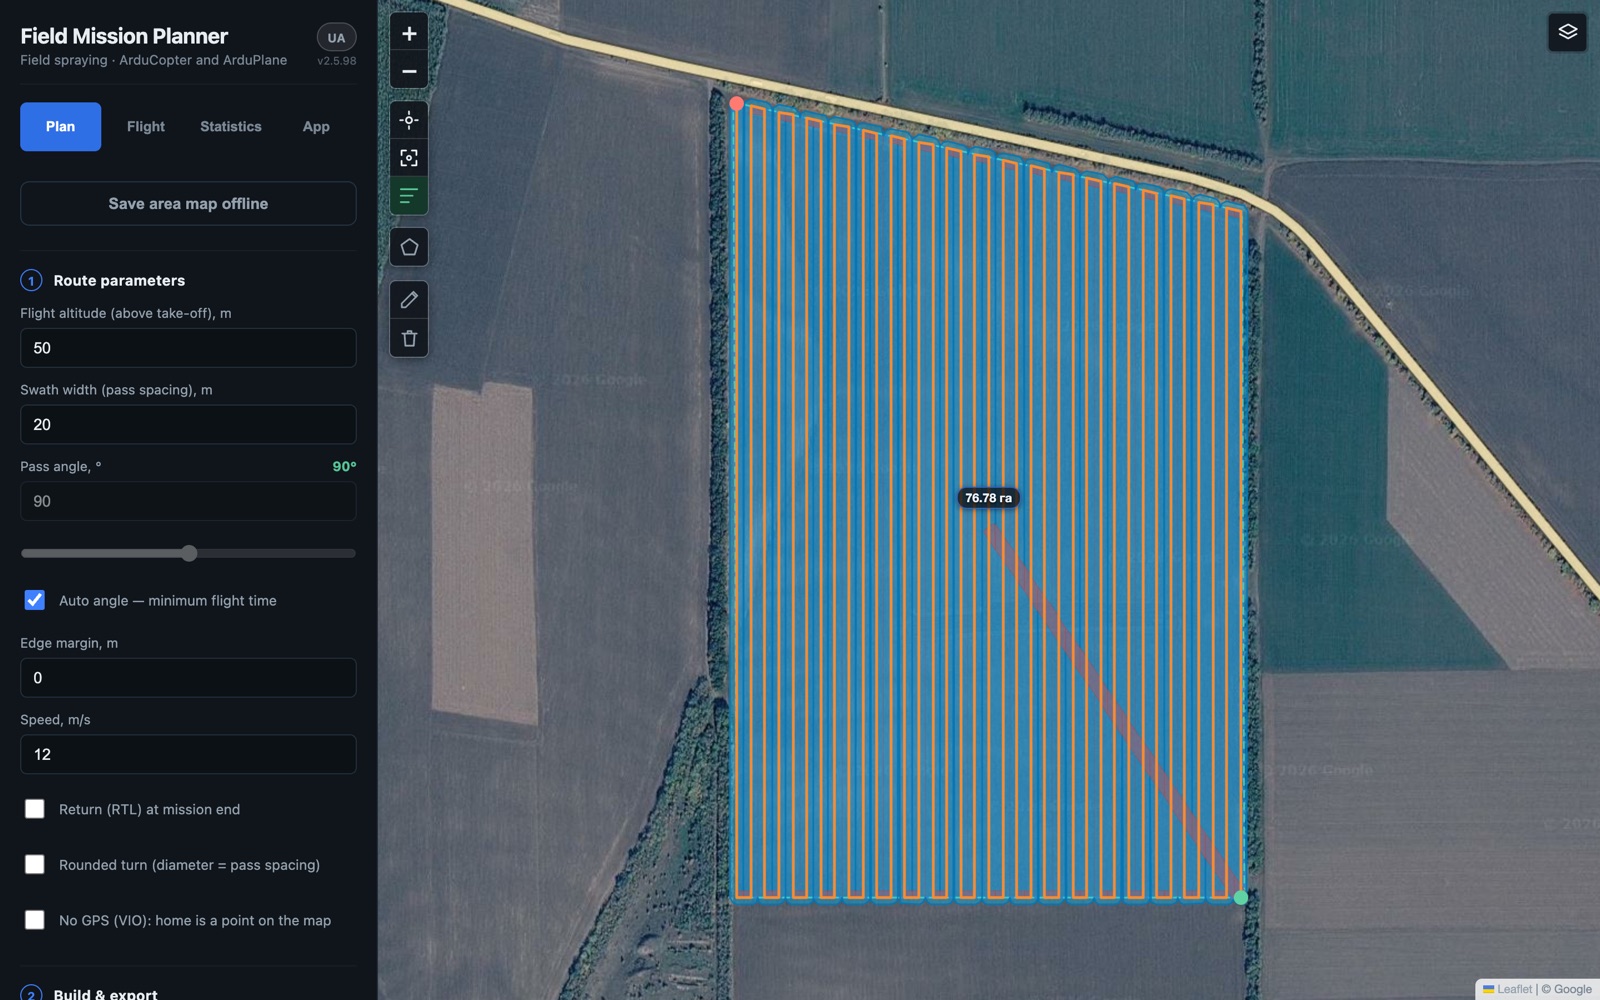
Справжній застосунок у браузері — поле 77 га між лісосмугами, маршрут побудовано й готово до заливки.
**Планування**
- Малюєш контур поля на супутниковій карті; тягнеш вершини — маршрут перебудовується одразу.
- **Вирізи** під дерева, ставки, будівлі — маршрут їх **обходить**, а вони потрапляють у геозону.
- **ЛЕП знаходяться автоматично** з OpenStreetMap і вирізаються з маршруту (або креслиш вручну).
- Крок проходів = ширина внесення; кут вручну або **автокут на найкоротший політ**; відступ від країв; плавні розвороти.
- **Зони рельєфу** — видно, де поле піднімається вище безпечної висоти, ще до зльоту.
- **Імпорт цілої бази полів із KML**, вибір ділянки дотиком, об'єднання сусідніх в одне поле.
- Реальний час місії: зліт, переліт, проходи, розвороти, повернення й посадка.
**Політ**
- Заливка **по кабелю USB, WiFi (ELRS-бекпак) або Bluetooth** з перевіркою кожної точки зворотним читанням.
- Жива телеметрія, ARM / режим / **AUTO → пауза → продовження → RTL** із застосунку.
- **Продовження місії після заміни батареї** з точки, де дрон зупинився.
- **Тривога глушіння / спуфінгу GPS** — звук і вібрація, коли падають супутники чи стрибає позиція.
- **Телефон → дрон без ноутбука**: відкрита прошивка ELRS-бекпака в кожному релізі дає браузеру телефона пряму розмову по MAVLink.
- Режим без GPS (VIO): дім — точка на мапі.
**Облік**
- Кожен політ в AUTO пишеться в журнал офлайн; план проти факту калібрує оцінку часу під *твій* дрон.
- Записи робіт із гектарами — експорт у CSV.
- Експорт `.waypoints` / `.plan` / геозона `.fence` / `.geojson` / KML для Mission Planner чи QGroundControl.
Інтерфейс **українською та англійською**.
## Порівняння
| | **FMP** | Mission Planner / QGC | DJI Agras / XAG |
|---|---|---|---|
| Маршрут обприскування з обходом вирізів | ✅ | ❌ (сітка для зйомки) | ✅ |
| ЛЕП вирізаються автоматично | ✅ (OSM) | ❌ | сенсорами в польоті |
| Геозона з контуру поля | ✅ одним кроком | вручну | ✅ |
| Працює на телефоні, офлайн | ✅ | десктоп (MP) | лише фірмовий пульт |
| Працює з ArduPilot | ✅ | ✅ | ❌ |
| Тривога глушіння / спуфінгу GPS | ✅ | ❌ | не опубліковано |
| Ціна | **безкоштовно, відкритий код** | безкоштовно | ціна дрона |
Чого FMP **поки не робить**: слідування рельєфу, карти змінної норми внесення, обхід перешкод
у польоті — це або сенсори, або в планах.
**Є в рушії, ще не в інтерфейсі:** розбиття великого поля на кілька вильотів і розрахунок робочого
розчину / доливів бака.
## Старт за 3 хвилини
1. **[Відкрий застосунок у браузері](https://tecelskyyivan-alt.github.io/ardu-field-planner/)** —
працює на ПК, Android і iPhone; «Встановити як додаток» — і він працює офлайн.
Або постав **[APK для Android](https://github.com/tecelskyyivan-alt/ardu-field-planner/releases/latest)**
(дозволь встановлення з невідомих джерел; оновлення ставиться поверх, поля зберігаються).
2. Намалюй поле, додай вирізи, задай ширину внесення й висоту — маршрут з'явиться сам.
3. **Експортуй** місію для Mission Planner / QGC або **підключись** і залий прямо в дрон.
Перед виїздом у поле без зв'язку переглянь район на карті в потрібному масштабі — переглянуті тайли лишаються в кеші. Планування працює без
інтернету; супутникова карта, зони рельєфу й автопошук ЛЕП потребують його один раз.
| потребує інтернету | без нього |
|---|---|
| супутникова карта (`server.arcgisonline.com`) | закешуй район заздалегідь — далі працює офлайн |
| зони рельєфу (`api.open-meteo.com`) | зон немає; маршрут однаково будується |
| **автопошук ЛЕП** (OpenStreetMap: `overpass-api.de`, `overpass.kumi.systems`) | **ЛЕП не знайдуться — накресли вручну** |
| звіт про помилку: «Створити issue» і завантаження прошивки бекпака (`github.com`) | лише кнопка; у полі від цього нічого не залежить |
| надсилання лога розробнику (`script.google.com`) | лише кнопка; застосунок для Android ставить лог у чергу й надішле пізніше |
## Платформи
| | |
|---|---|
| 🌐 **Браузер** (ПК, Android, iPhone) | [відкрити зараз](https://tecelskyyivan-alt.github.io/ardu-field-planner/), встановлюється, працює офлайн |
| 📱 **Android** | [APK](https://github.com/tecelskyyivan-alt/ardu-field-planner/releases/latest) — USB до польотного контролера, WiFi, Bluetooth |
| 🍎 **iPhone** | браузерна версія + ELRS-бекпак по WiFi |
| 🖥️ **Windows / macOS** | з коду — див. [DEVELOPMENT.md](docs/DEVELOPMENT.md) |
## ⚠️ Безпека
Цей софт планує й заливає місії для **реальних дронів-обприскувачів**. Помилка = розбитий дрон,
оброблене не те поле, шкода людям чи посівам. Надається **без жодних гарантій** ([LICENSE](LICENSE)).
**Ти — командир екіпажу:** перевіряй кожну місію перед польотом, тримай візуальний контакт і ручне
керування, дотримуйся законів про дрони **й пестициди**.
## Розкажи, як воно в тебе
Я авіаційний інженер-конструктор і роблю це для реальних обприскувань. Одна відповідь корисніша за
зірочку — **що в підготовці обприскування забирає у тебе найбільше часу?**
[Обговорення](https://github.com/tecelskyyivan-alt/ardu-field-planner/discussions) ·
[Повідомити про проблему](https://github.com/tecelskyyivan-alt/ardu-field-planner/issues/new/choose) ·
**teselskyy@gmail.com**
Модель дрона й площа поля допоможуть, але й один рядок уже цінний.
---
[](https://github.com/tecelskyyivan-alt/ardu-field-planner/actions/workflows/tests.yml) ·
[Журнал змін / релізи](https://github.com/tecelskyyivan-alt/ardu-field-planner/releases) ·
[Як долучитися](CONTRIBUTING.md#українською) ·
[Розробка](docs/DEVELOPMENT.md) ·
[Налаштування ELRS-бекпака](docs/elrs-backpack-browser.md) ·
[Безпека](SECURITY.md) ·
[Сторонні компоненти](THIRD_PARTY.md) ·
Ліцензія **GPLv3**