# 机器人与地图
XXG 在开源模式中隐藏,不作为本发布版的可选机器人;默认模型为 `xgb`。
[中文主页](README_CN.md) | [English](Robots_and_Maps.md)
本文说明 MATRiX v1.1.2 Linux 运行包。地图 DLC 必须与该版本及其 Unreal Engine 构建匹配。
## 机器人模型
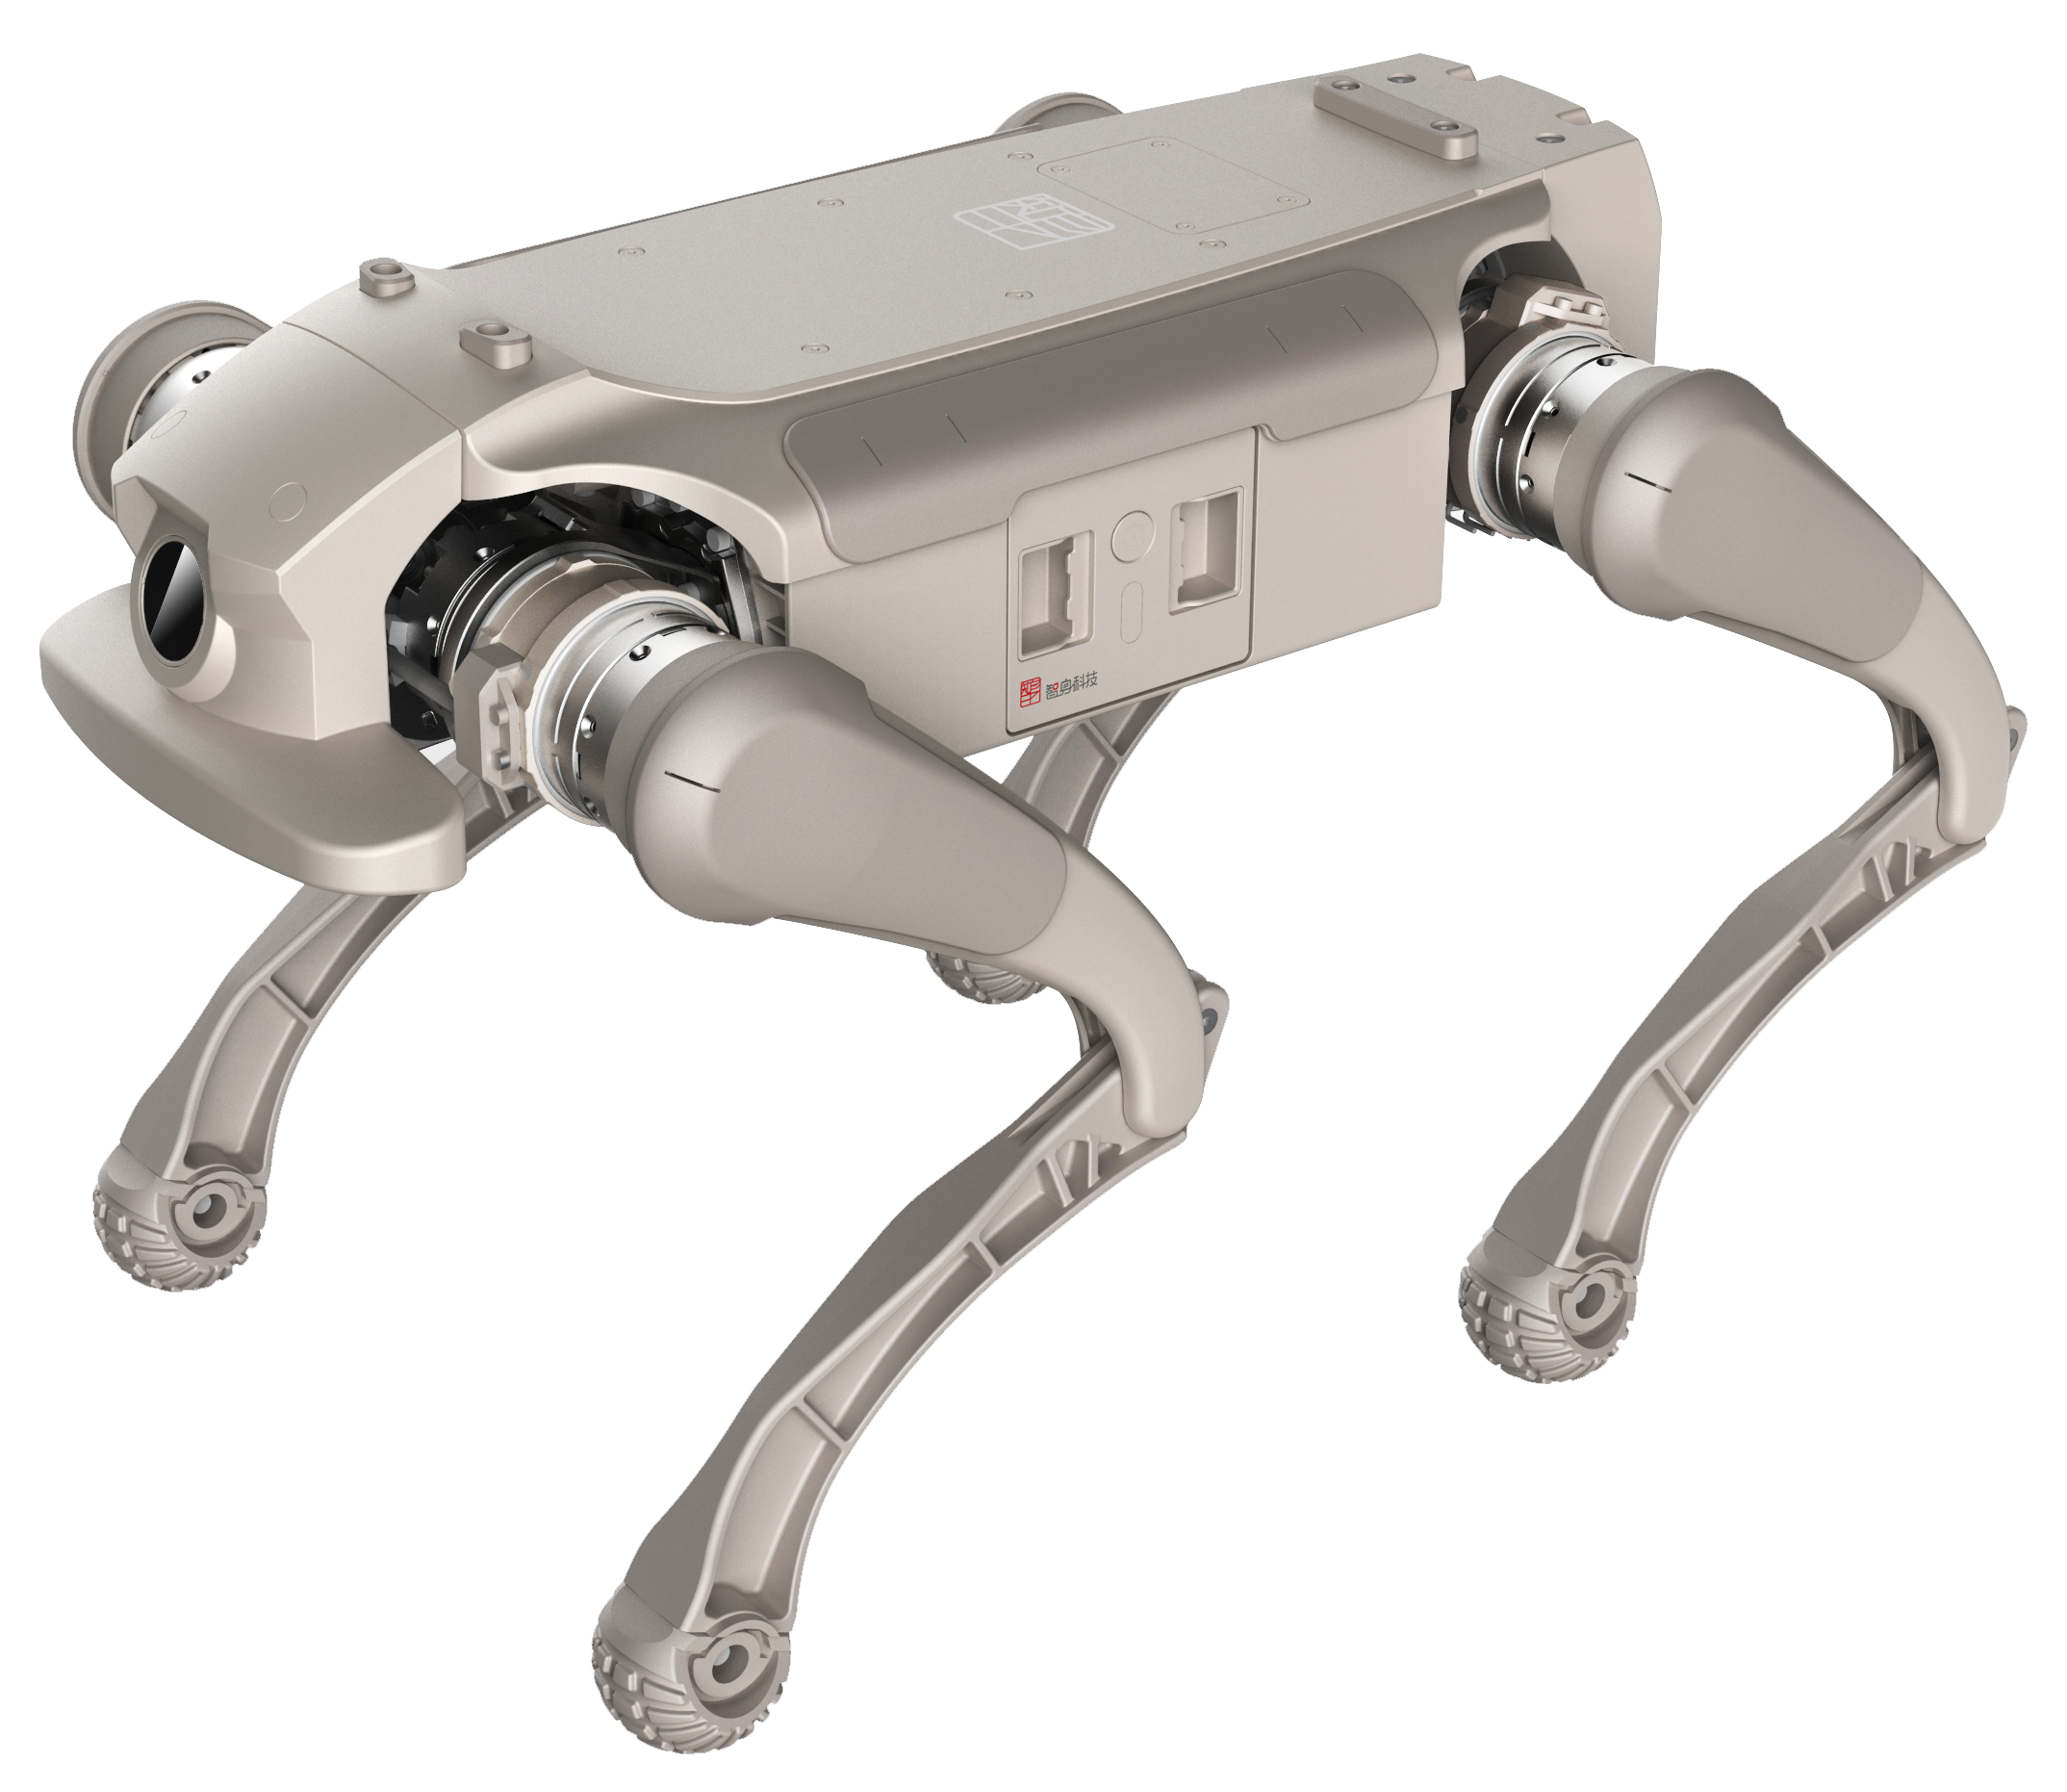
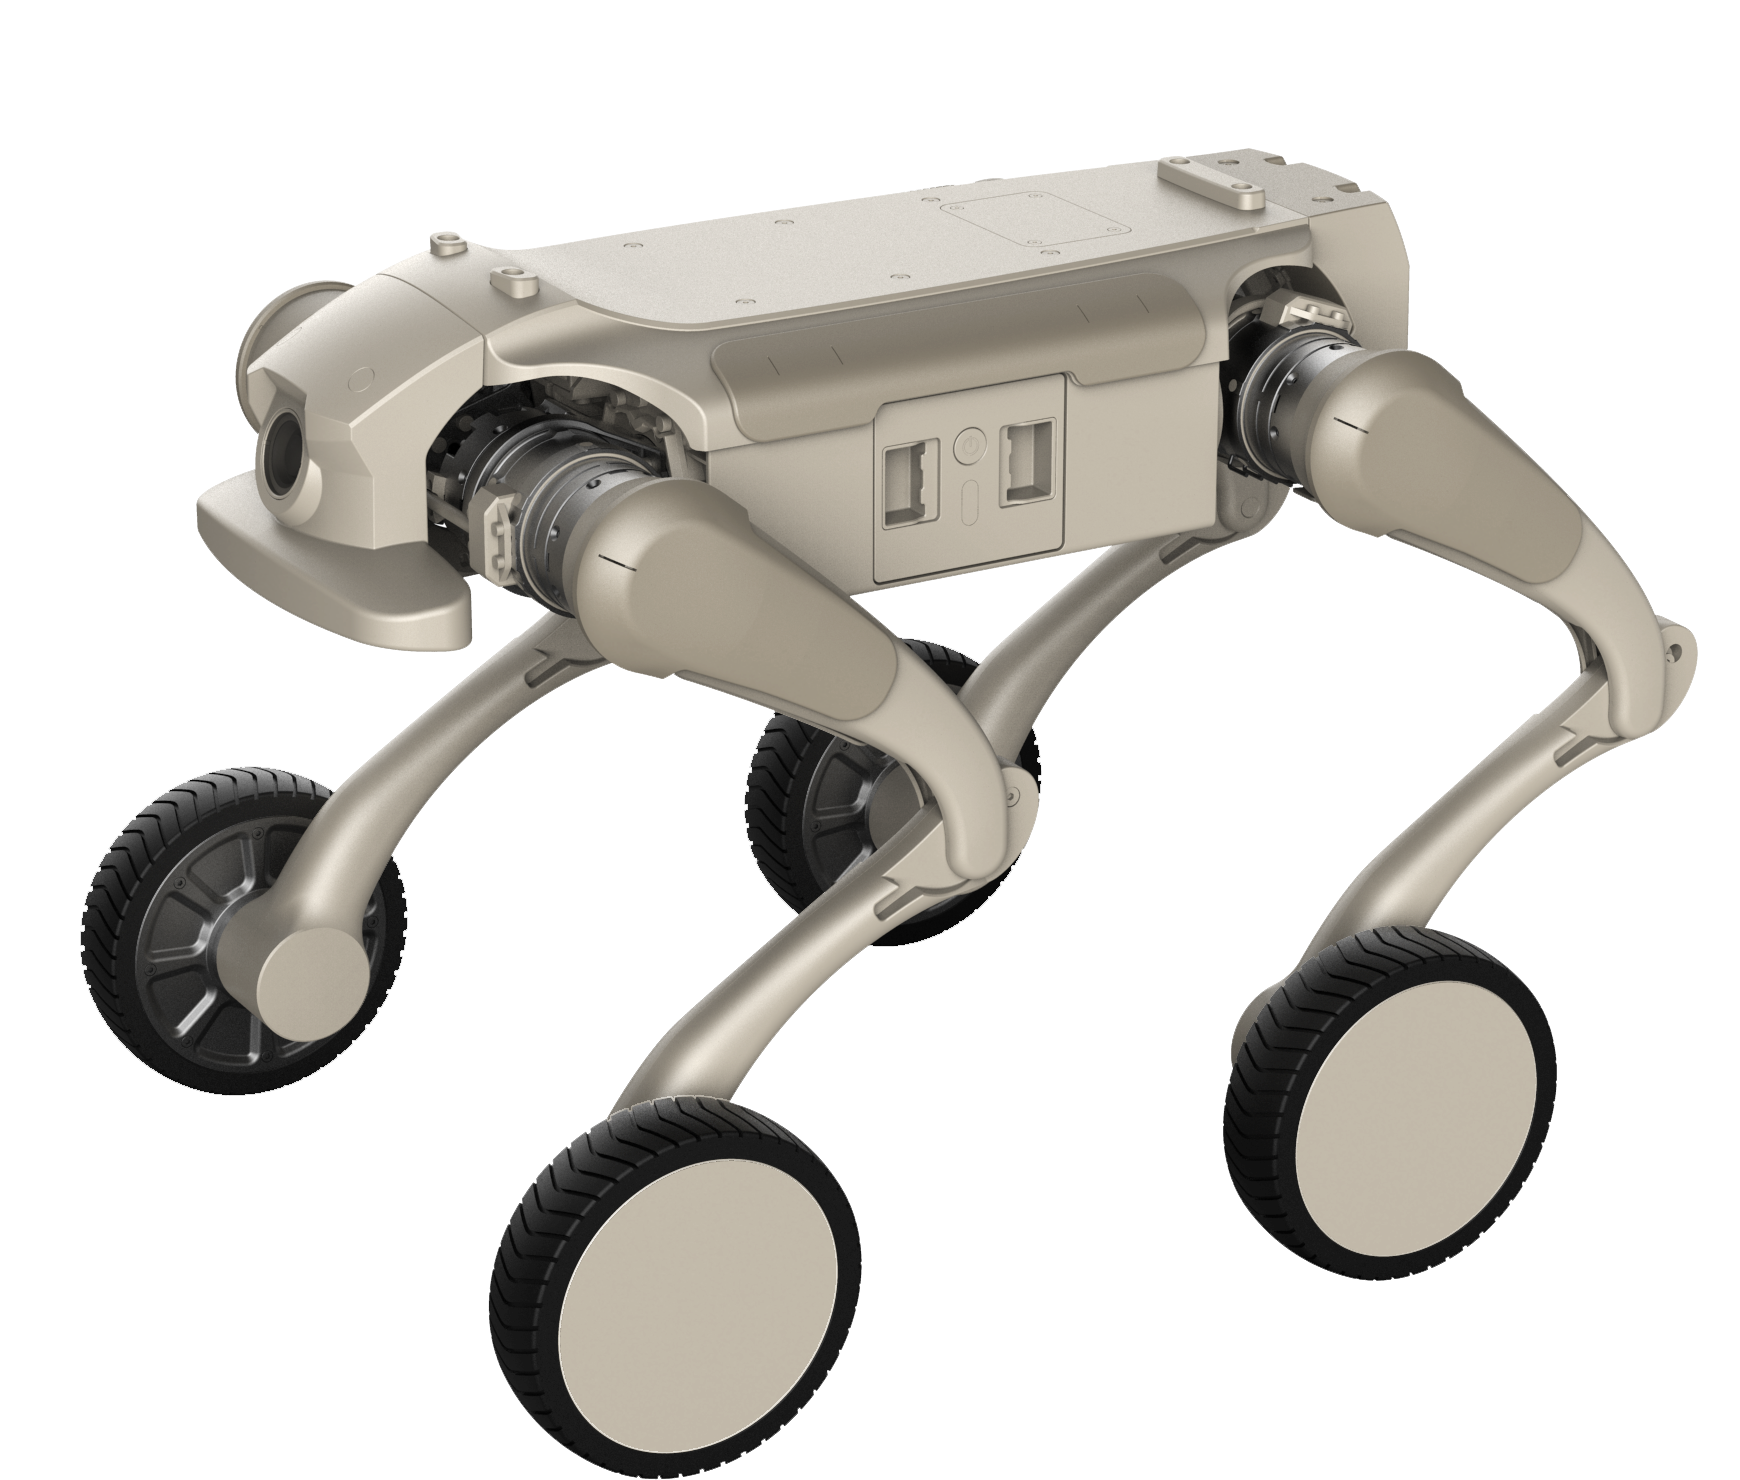
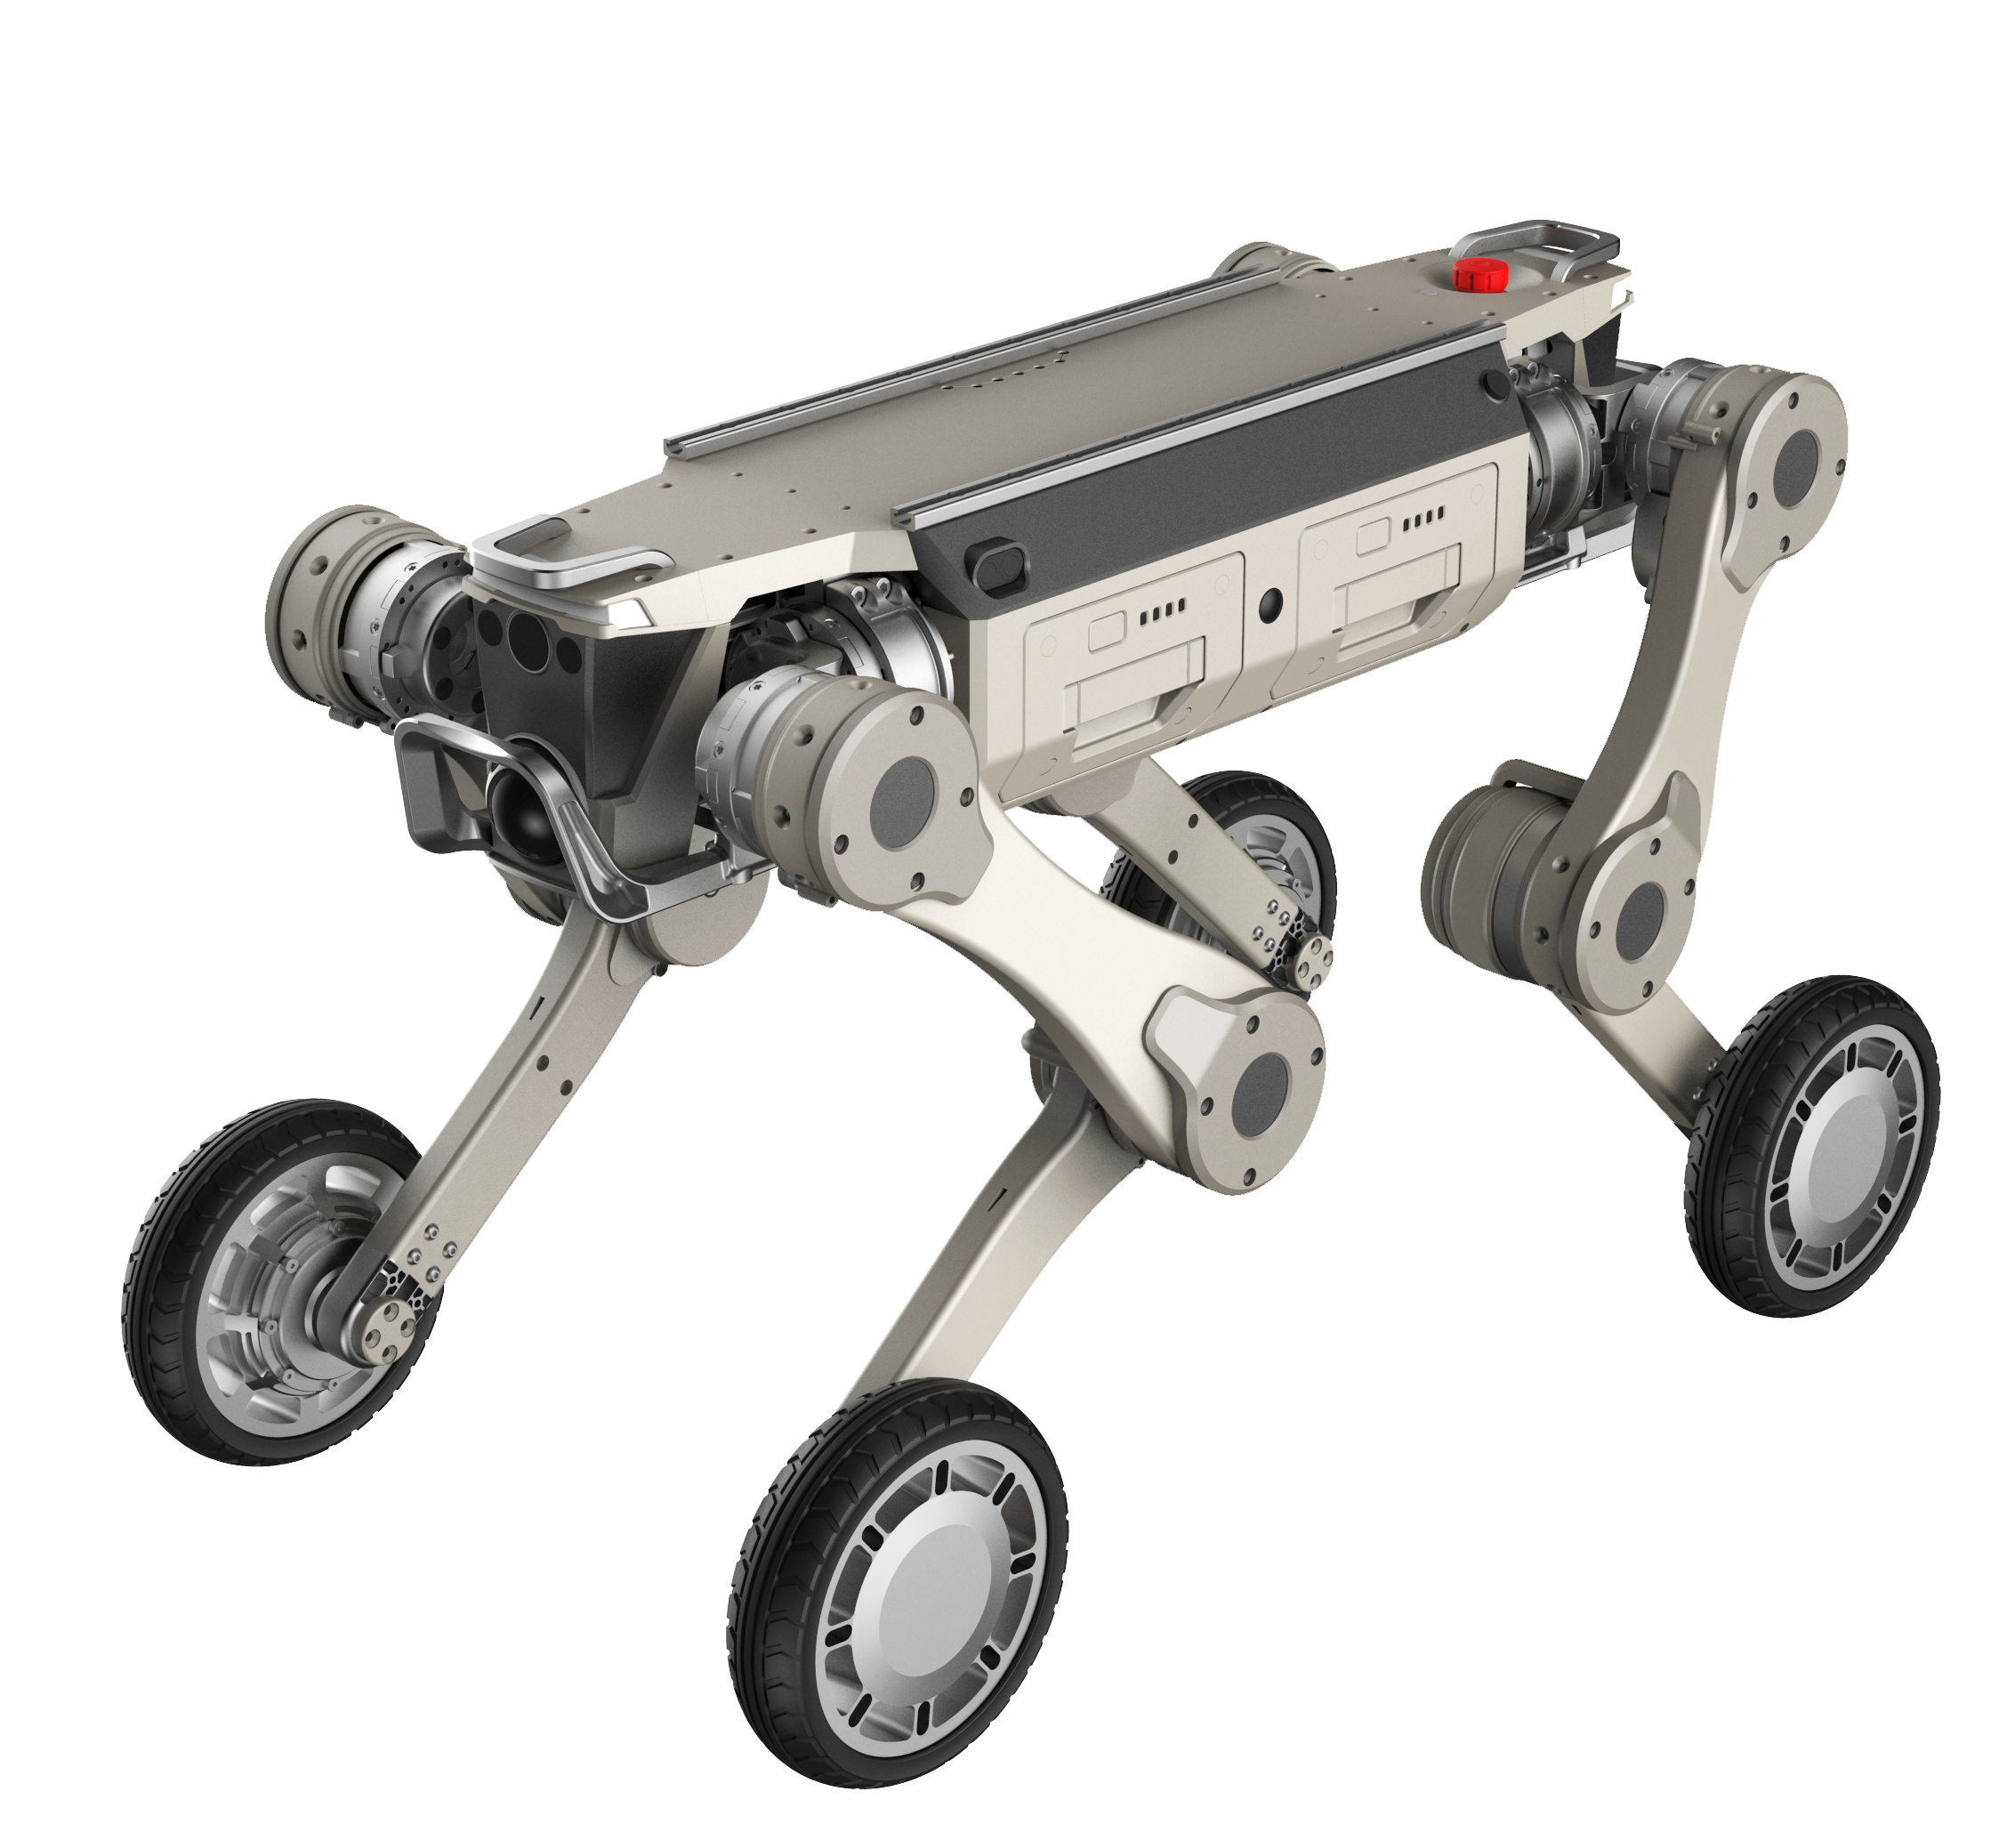
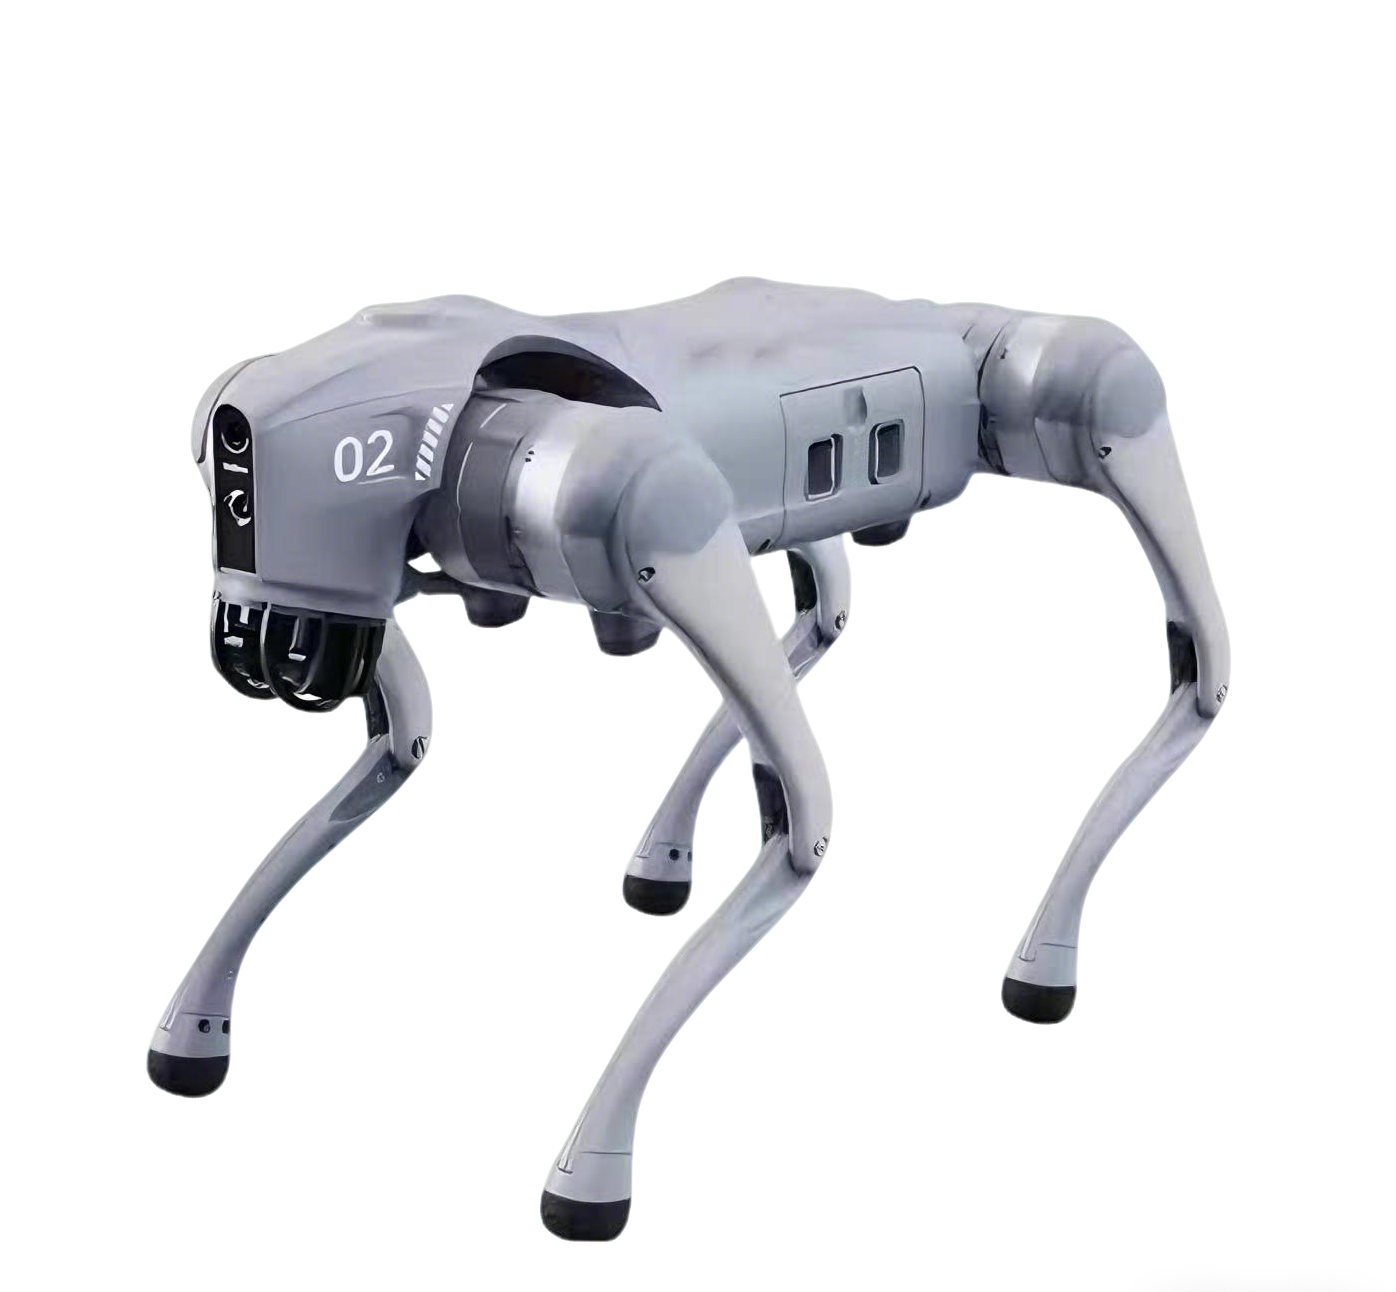
| 模型标识 | MJCF 资产 | 内置运控 | 说明 |
|---|---:|---:|---|
| `go2` | 有 | 无 | Unitree Go2 模型 |
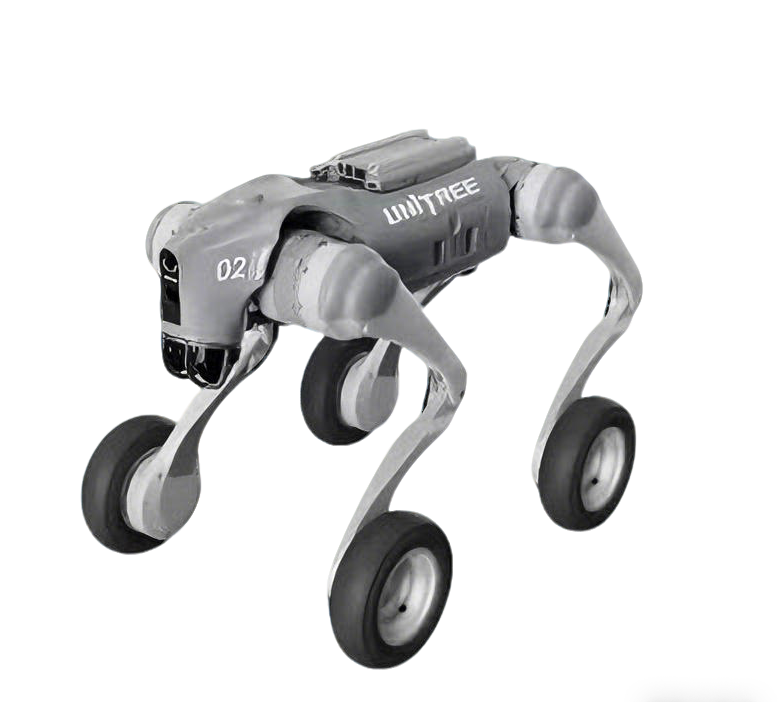
| `go2w` | 有 | 无 | Go2 轮式版本 |
| `xgb` | 有 | 有 | UI/协议中可能显示为 `xg`;支持跳跃动作 |
| `xg2` | 有 | 有 | 第二代 XG 四足模型 |
| `xgw` | 有 | 有 | XG 轮足版本 |
| `xgw2` | 有 | 有 | 第二代 XG 轮足模型 |
| `zgws` | 有 | 有 | 支持 Passive / Stand / Walk |
| `zgwt` | 有 | 有 | 支持 Passive / Stand / Walk |
| `zgwsarm` | 有 | 有 | UI 中可能显示为 `zgws_arm` |
模型标识需要与模型目录及 `mujoco_model` 指向的 MJCF 匹配。v1.1.2 为 `xgb`、`xg2`、`xgw`、`xgw2`、`zgws`、`zgwt` 和 `zgwsarm` 注册了内置运控。`go2`、`go2w` 是仿真模型,不在当前内置运控列表中。
### 机器人预览
## 动态地图列表
开源基础包的 `UeSim/Content/model/MapDataTable.json` 初始为空,这是正常状态。进入地图选择界面后:
1. 点击 **UPDATE LIST(更新列表)** 获取当前地图目录;
2. 点击目标地图下方的 **DOWNLOAD(下载)**;
3. 等待 DLC 下载和挂载完成;
4. 地图卡片显示可进入后再选择地图。
当前目录是 v1.1.2 可用地图的依据。不要继续使用旧数字地图 ID,也不要混用其他版本的目录。
## DLC 目录与加载行为
手动安装时,从[百度网盘(提取码:`6sth`)](https://pan.baidu.com/s/1I87hQ9C8XzIGXgbyWk3i9A?pwd=6sth#list/path=%2F)下载对应 DLC,解压 `.pak` 后放入推荐目录:
```text
UeSim/Saved/DLCs/*.pak
```
运行时也扫描 `UeSim/Content/DLCs/*.pak`。手动安装后重启 UeSim。只有 `.pak`、但当前地图列表中没有匹配条目时,程序可能已挂载地图但界面不显示卡片。
完整流程见[地图与 DLC](Map_DLC_CN.md)。
## 地图预览
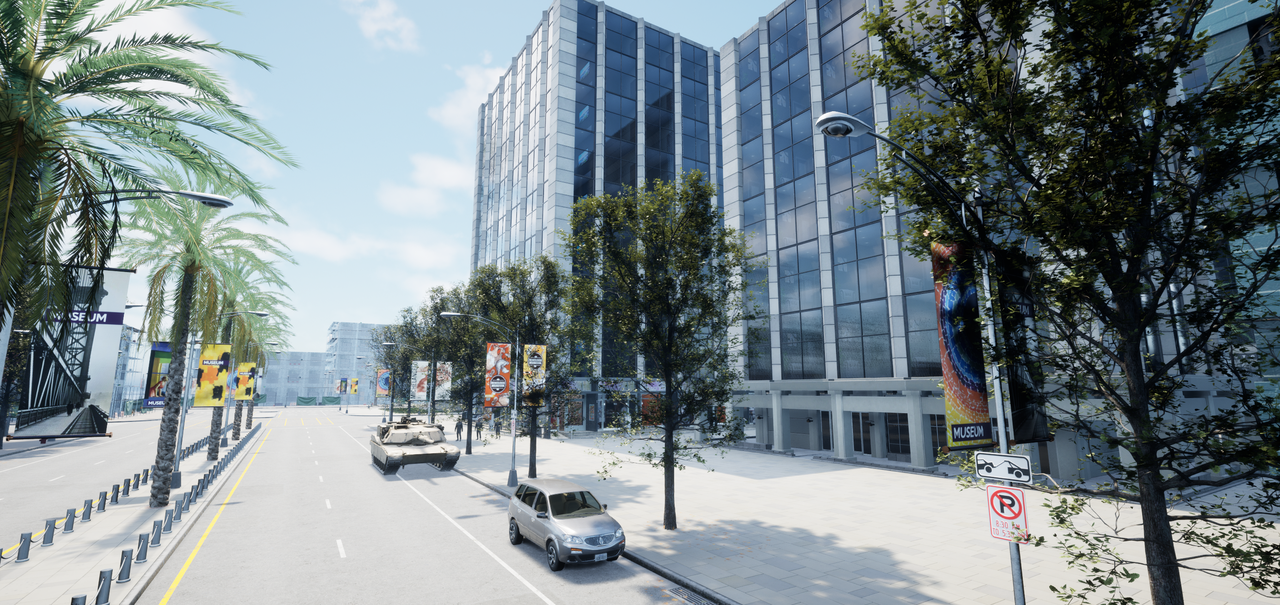
Town10World |
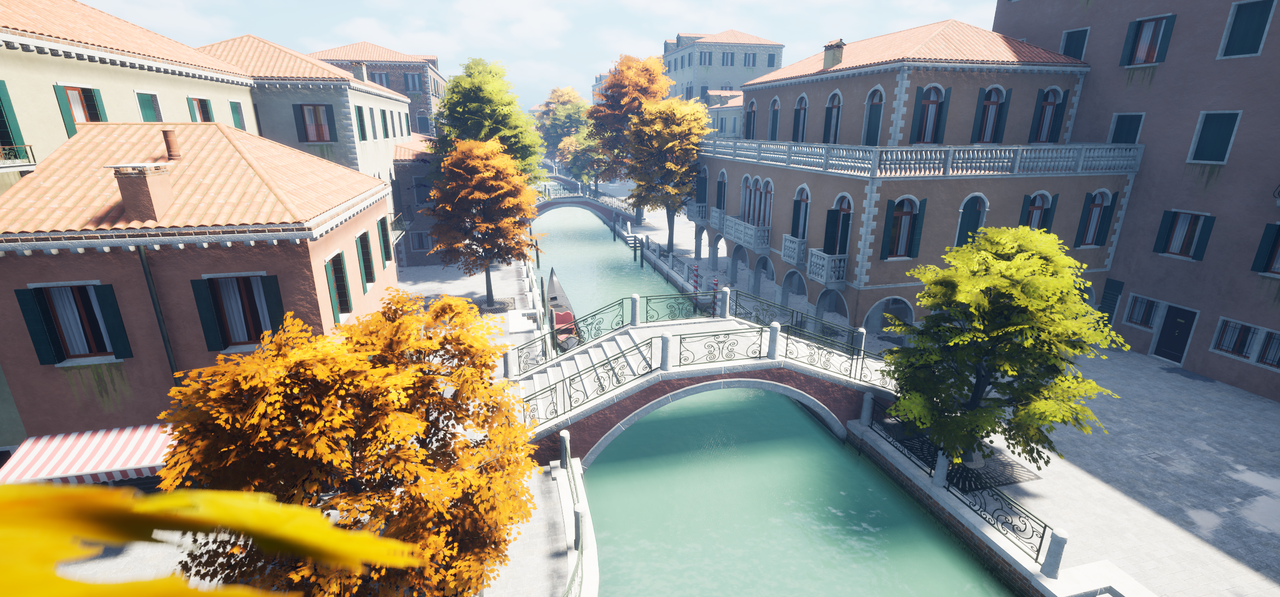
VeniceWorld |
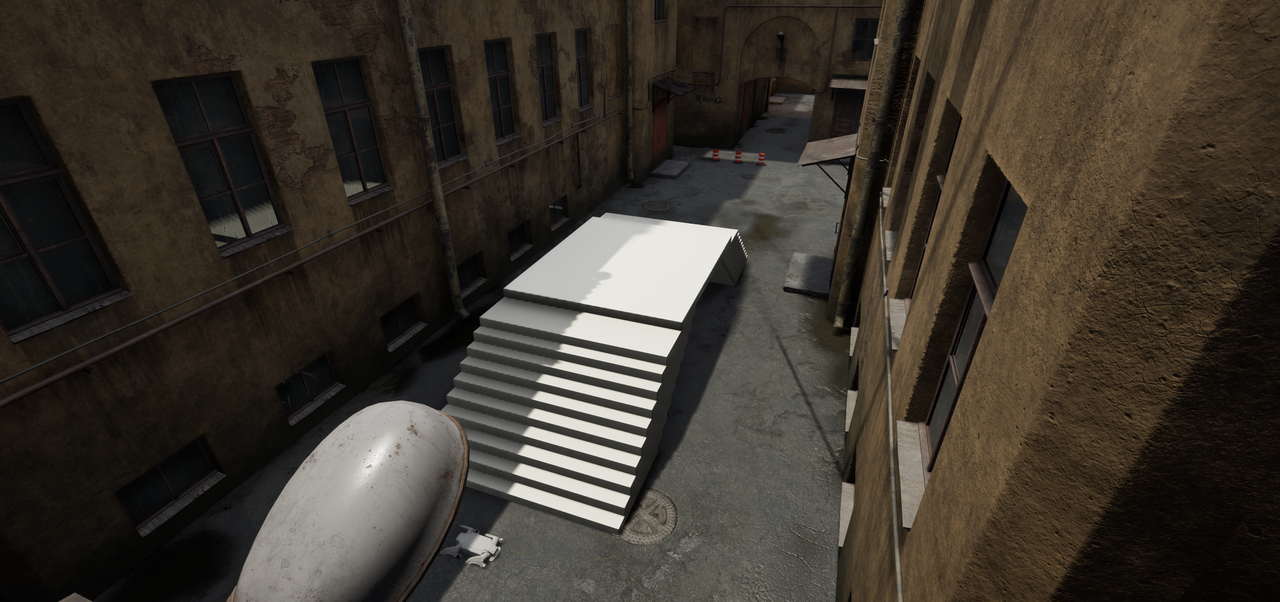
YardWorld |
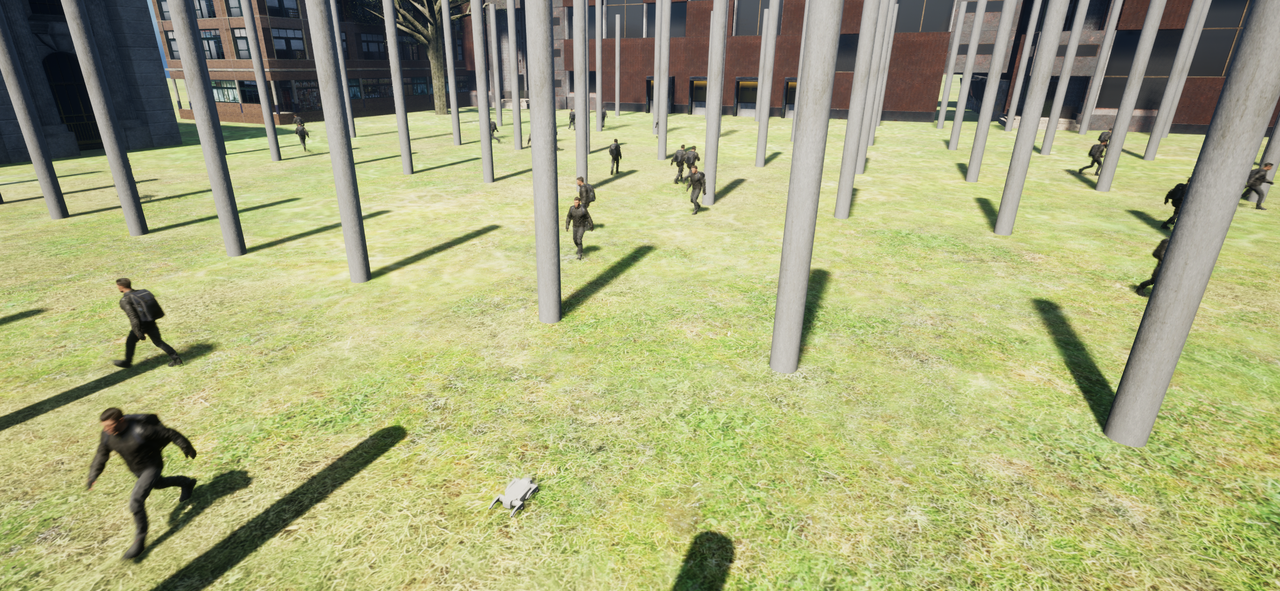
CrowdWorld |
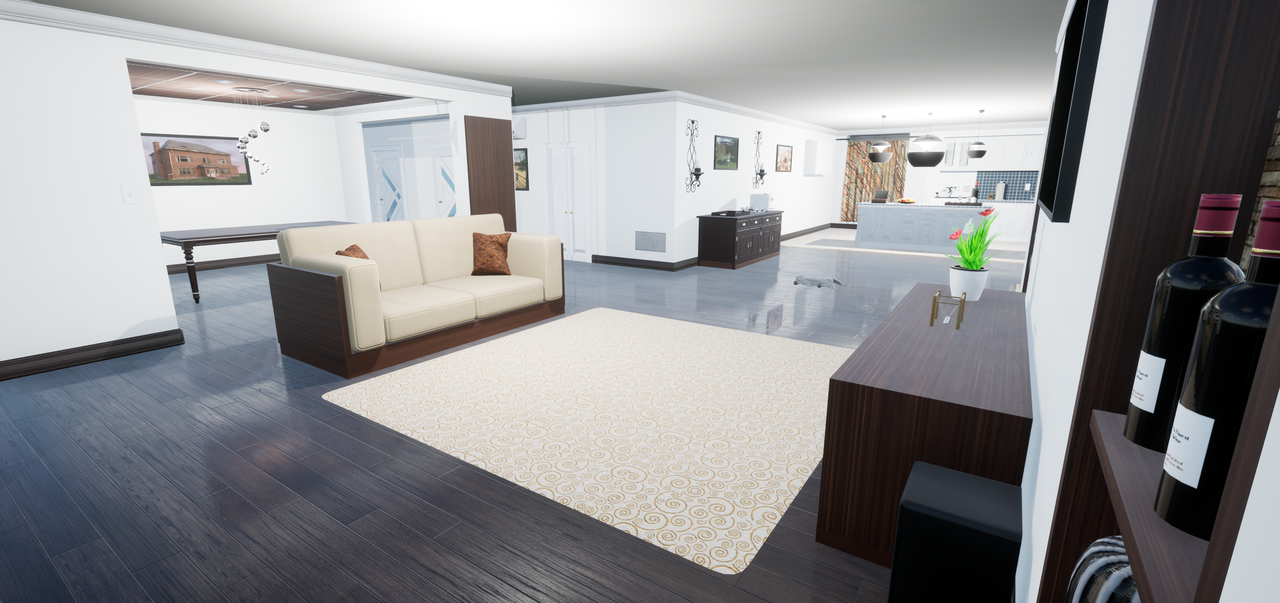
HouseWorld |
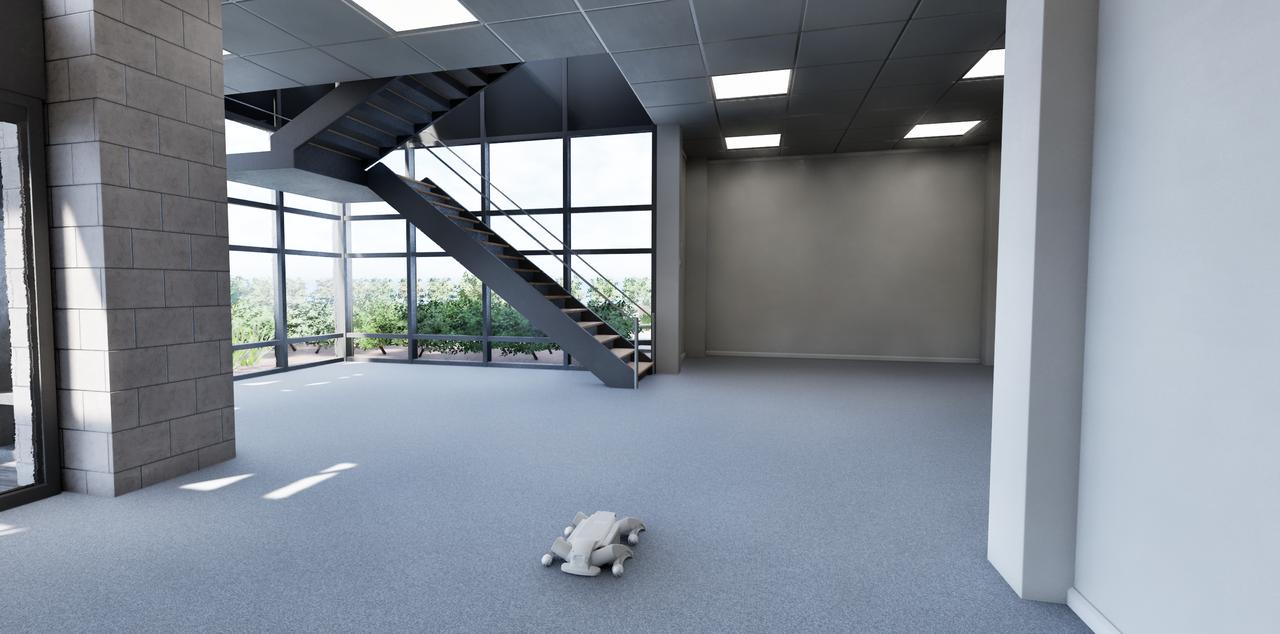
OfficeWorld |
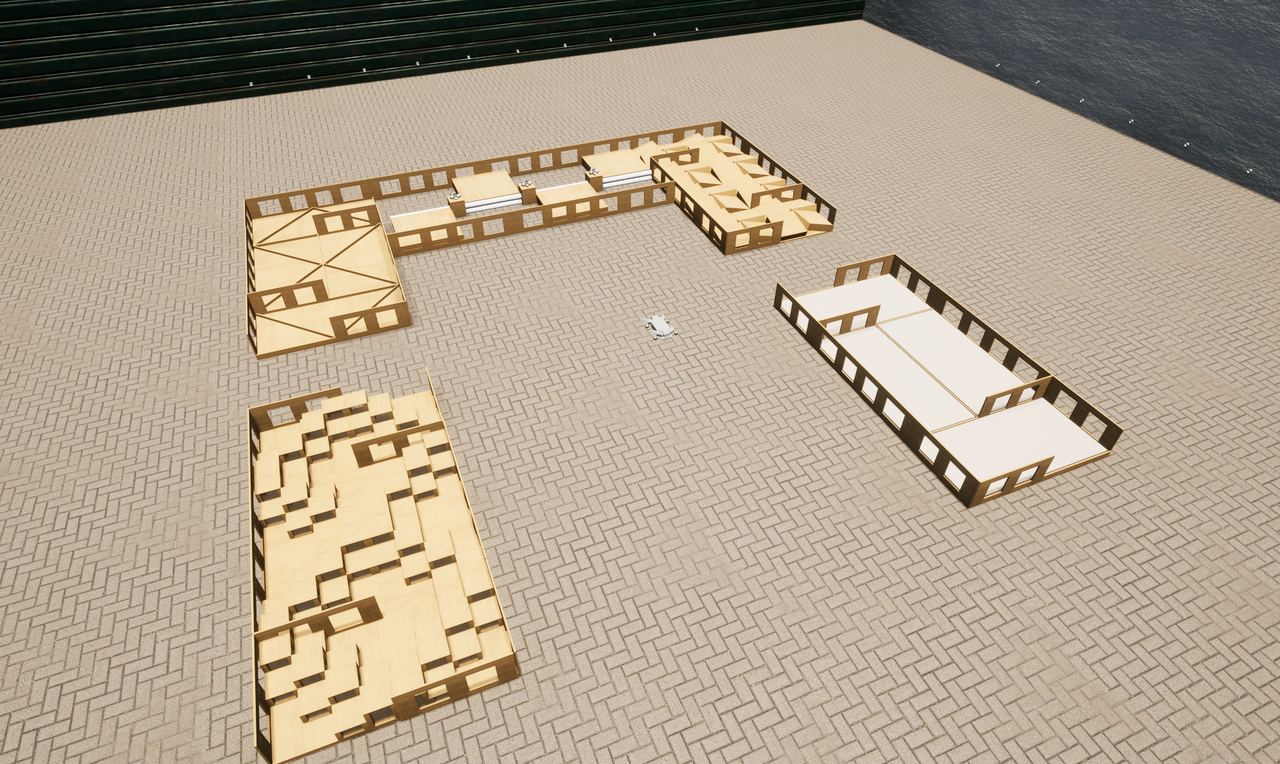
IROSFlatWorld2025 |
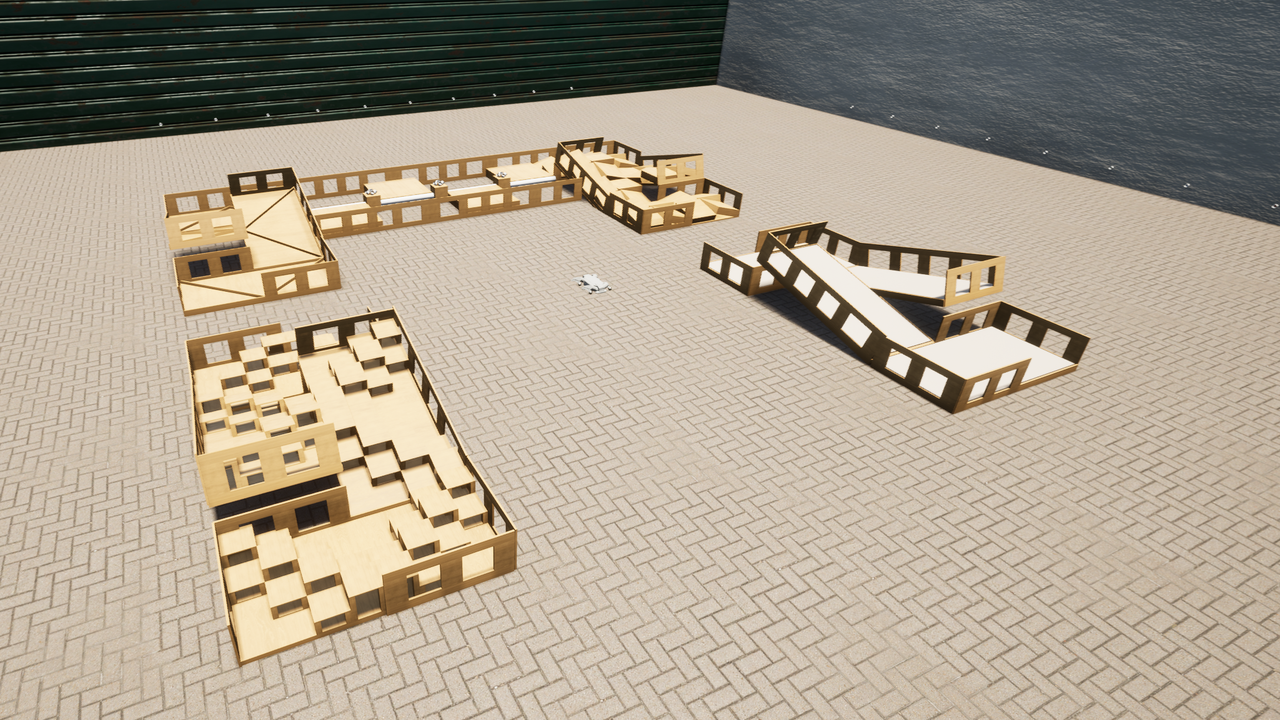
IROSSloppedWorld2025 |
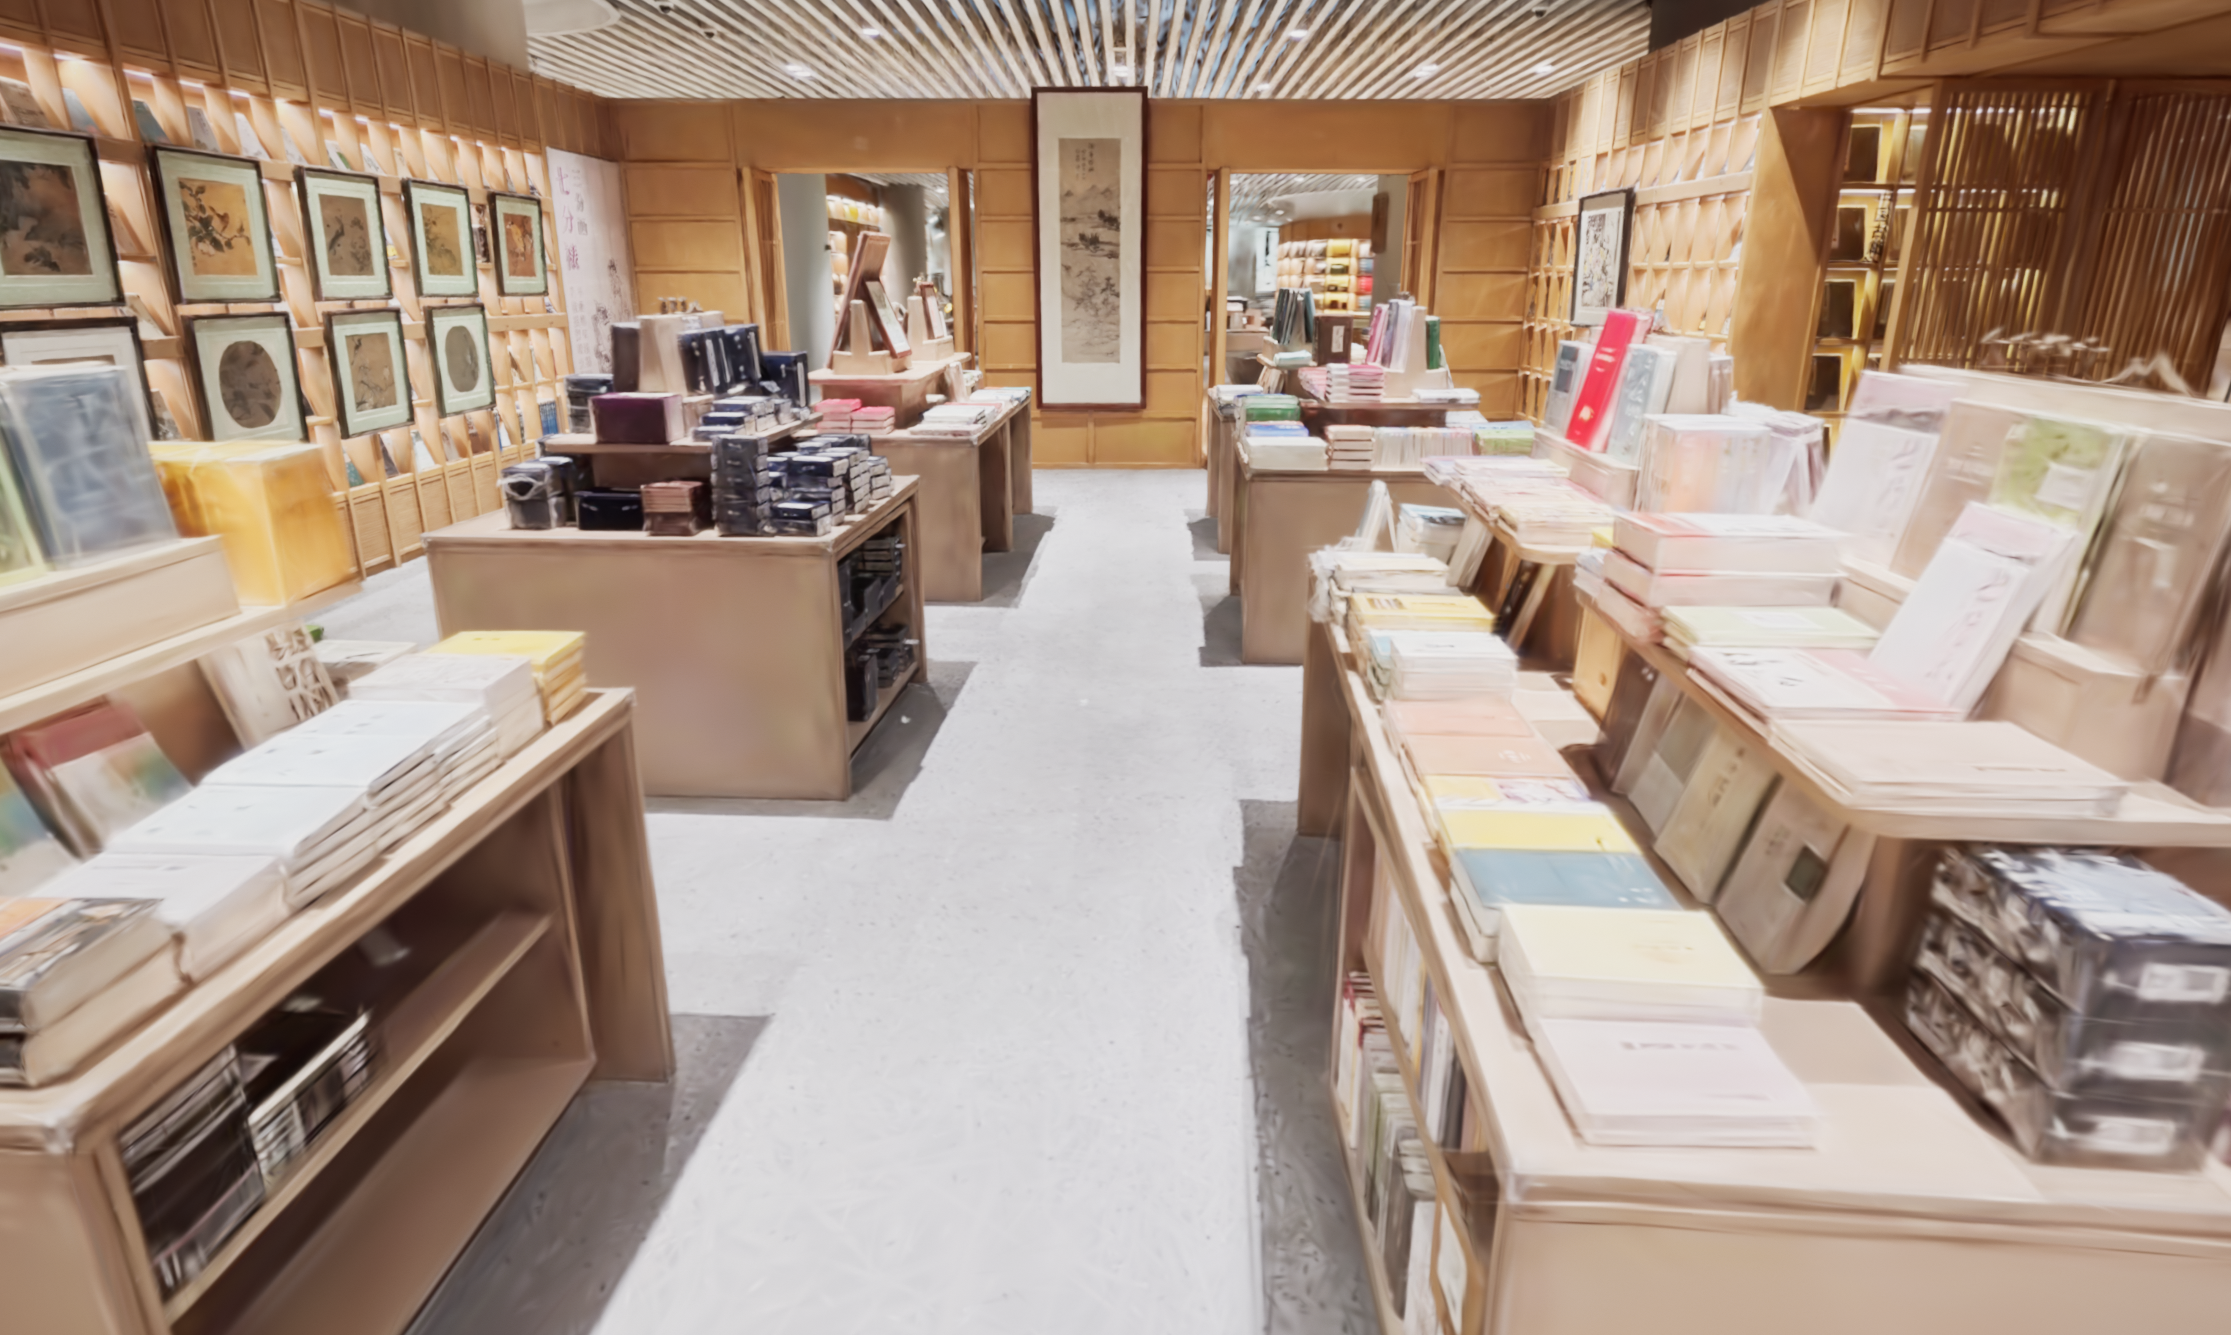
3DGSWorld |
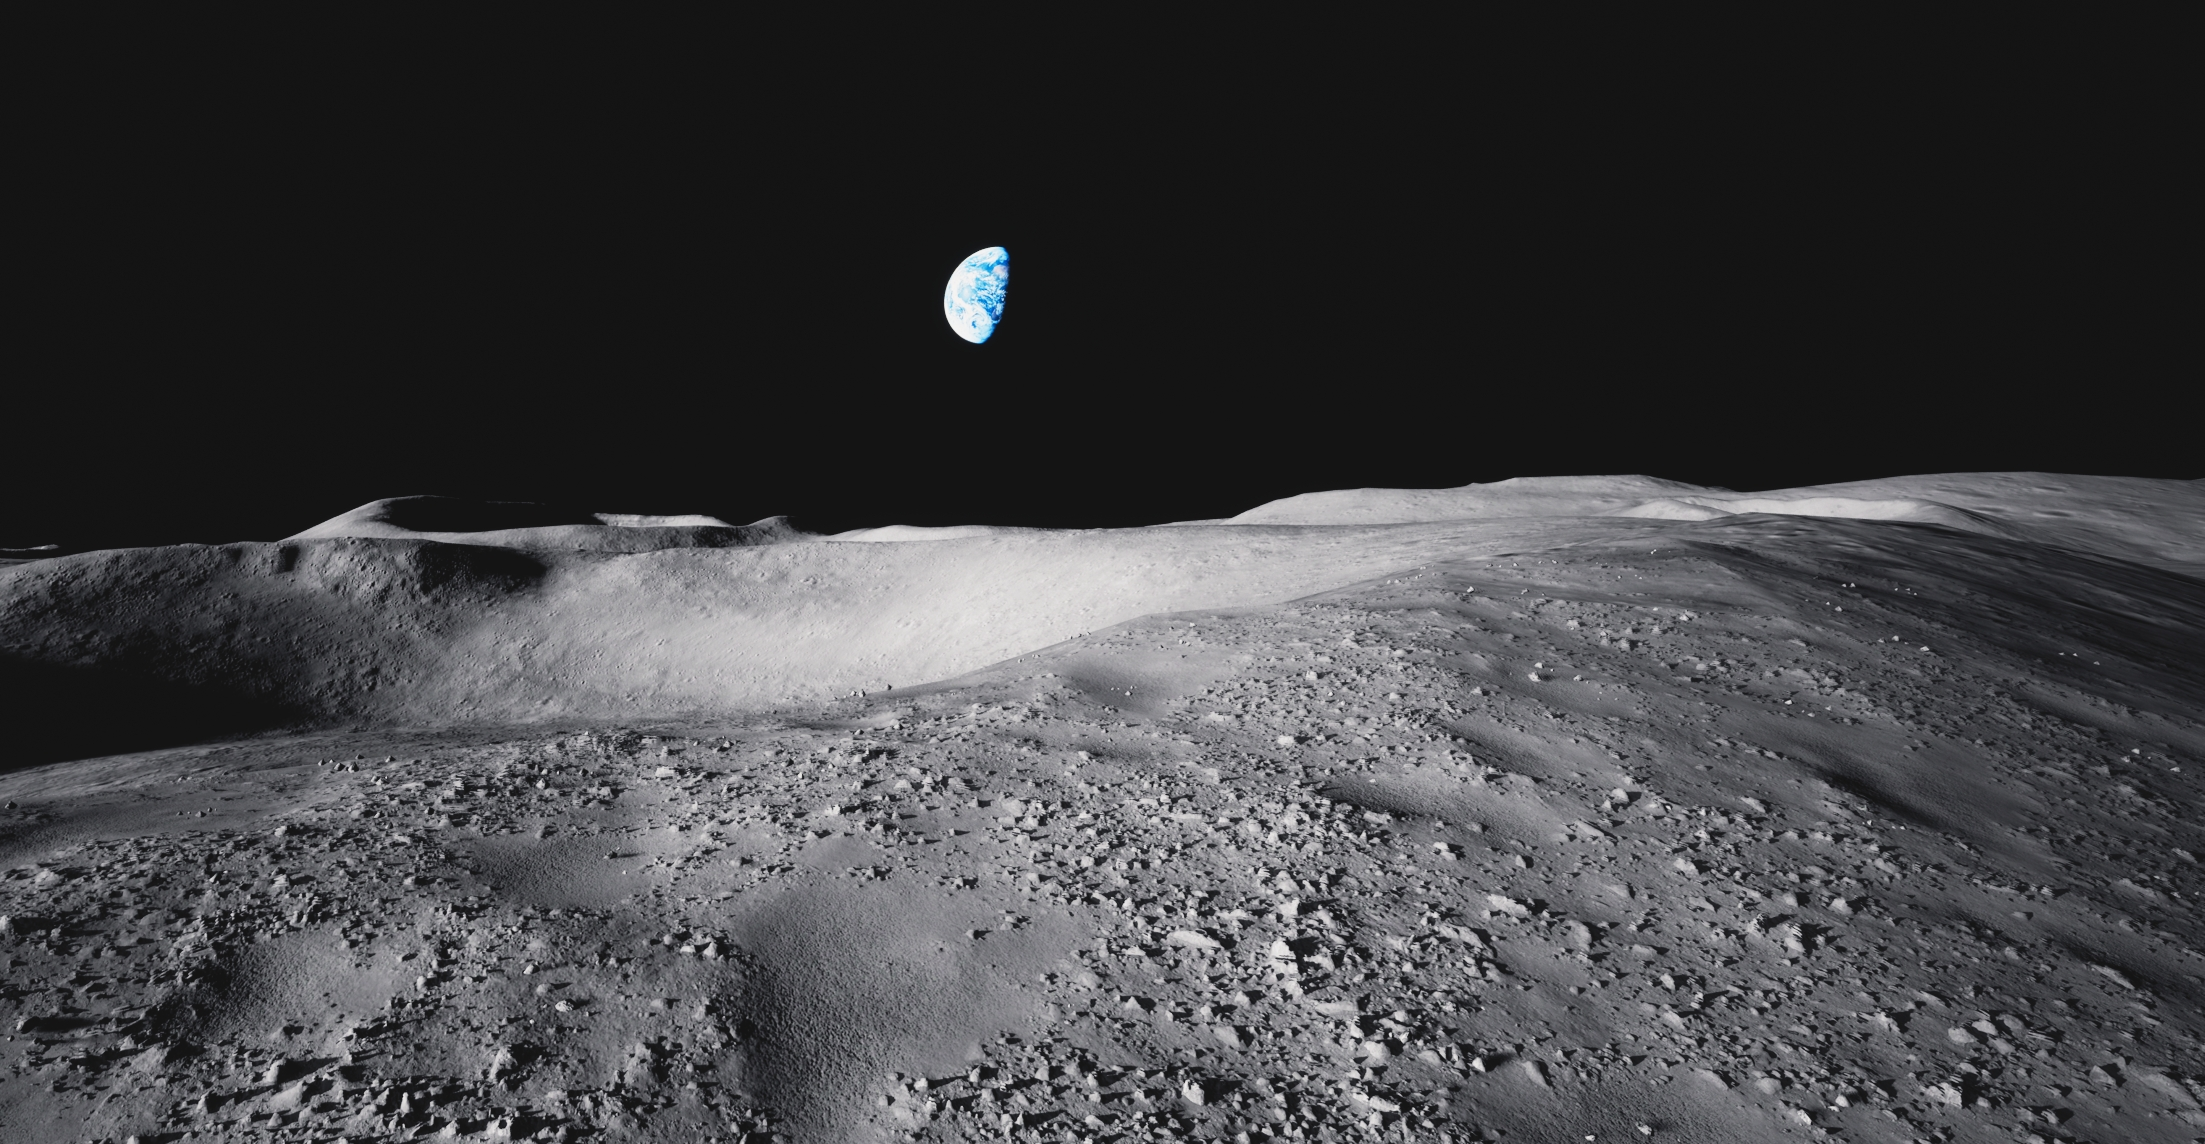
MoonWorld |
本开源运行包不包含 `UeSim/Content/model/xxg` 模型目录。