# 🧭 geo-sleuth **一个 agent skill,能找到照片的拍摄地点——并展示它的推理过程。**

English Simplified Chinese

License: MIT Python 3.10+ Agent Skill: SKILL.md PRs welcome GitHub stars

适用于
Claude Code Codex Cursor Gemini CLI OpenCode GitHub Copilot
……以及其他任何能读取 SKILL.md 并运行 shell 命令的 agent。

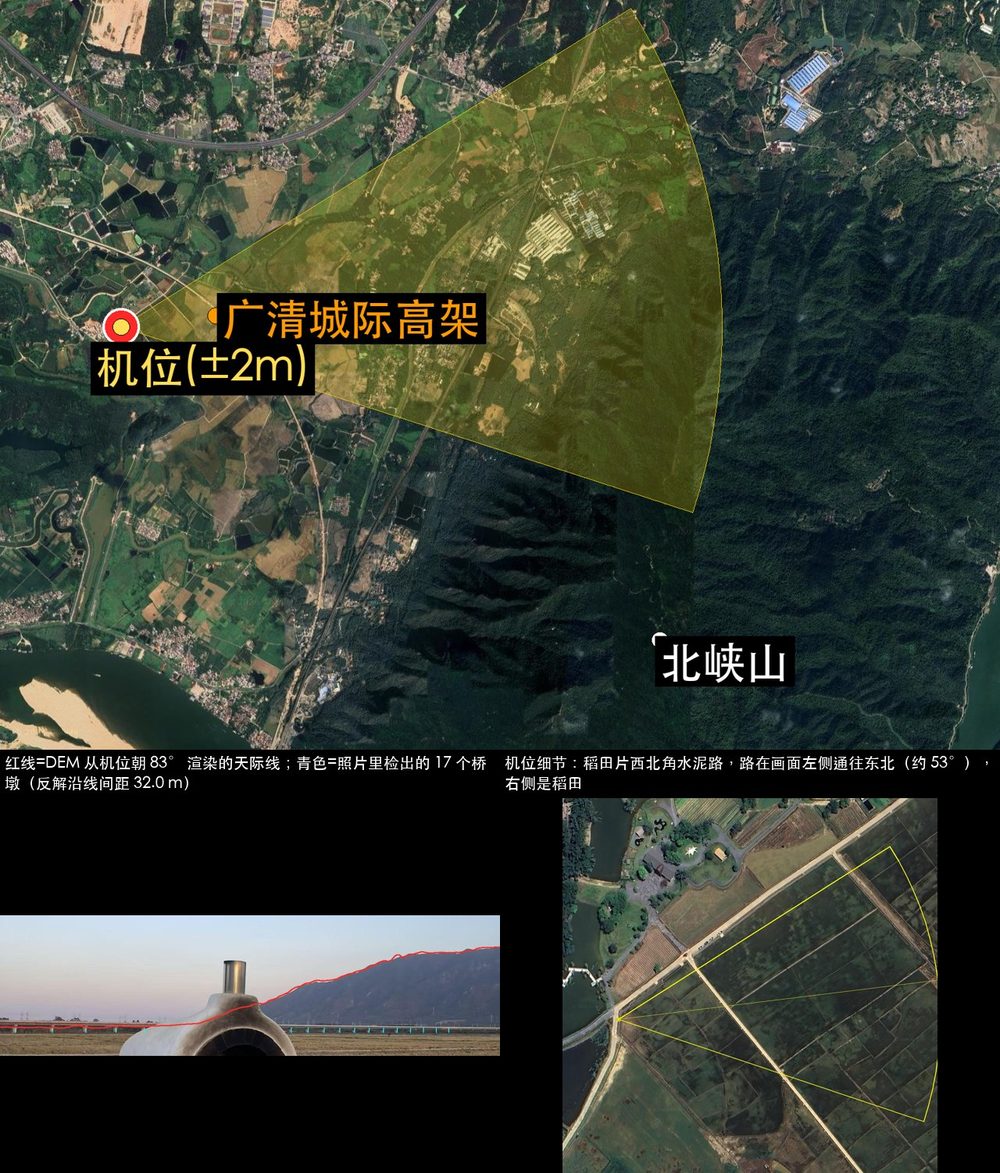
From one photo to a camera position: the photo, the region scan, the skyline overlays, the evidence image *没有文字,没有车牌,没有地标。一座桥,一座山。定位误差在 2 米以内。*
--- ## 快速开始 ```bash npx skills add Oldcircle/geo-sleuth ``` 按提示勾选你用的 agent。然后把一张照片交给你的 agent,说: > 找出这张照片是在哪拍的 这就是全部的交互方式。你的 agent 会读取 `SKILL.md`、运行脚本,然后给出机位、镜头朝向和一张卫星证据图。想自己复制文件夹?见[安装](#安装)。 ## 为什么是 geo-sleuth - **一张照片,一句话。** 把照片交给你的 agent,说一句*这张照片是在哪拍的*。你会得到机位、镜头朝向和一张卫星证据图。 - **没有文字线索也能查。** 没有招牌、没有车牌、没有地标:OpenStreetMap 的几何数据、高程数据、卫星图和街景自己就能把搜索推进下去。 - **靠几何,不靠猜。** 桥墩间距变成距离尺,阴影变成方位角,山脊线变成能和高程数据比对的指纹。 - **每个说法都指向一个文件。** 结论必须说出本次会话里跑过的命令、以及它产出的文件。人口和名气都不算证据。 - **脚本排序,模型判断。** 二十个各司一职的脚本负责搜索、打分和排序;模型只在排名靠前的几个里挑。 - **一个 skill,所有 agent 通用。** 这是一个标准的 Agent Skill——`SKILL.md` 加上普通的 Python 脚本——所以同一个文件夹在 Claude Code、Codex、Cursor、Gemini CLI、OpenCode 和 GitHub Copilot 里都能运行。 - **答案自带误差半径。** 坐标 ± 半径、镜头朝向、一张证据图和分档的置信度。 ## 案例 这几张照片都没有 GPS 信息。每个案例写了 skill 从照片里读到什么、怎么一步步缩小范围、结果离确认的机位有多远。
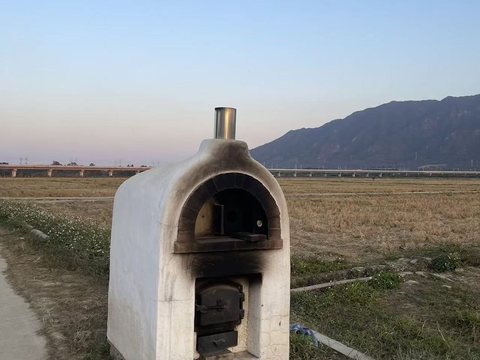
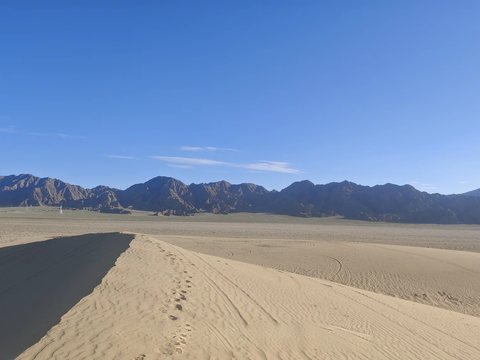
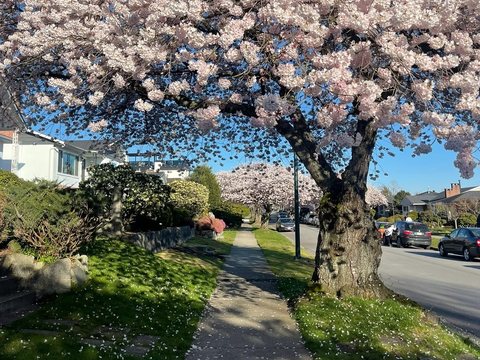
稻田边的烤炉,后面是高架和山 沙丘脊和一排深色裸山 人行道上方盛开的樱花树
1 · 稻田与高架
铁路桥 × 天际线 × 数桥墩。
2 · 沙漠天际线
高压线 × 天际线 × 手机歪了 1°。
3 · 樱花街
行道树开放数据 × 影子 × 街景。
±2 m
广东清远
100 m 以内
青海大柴旦
3 m
加拿大温哥华
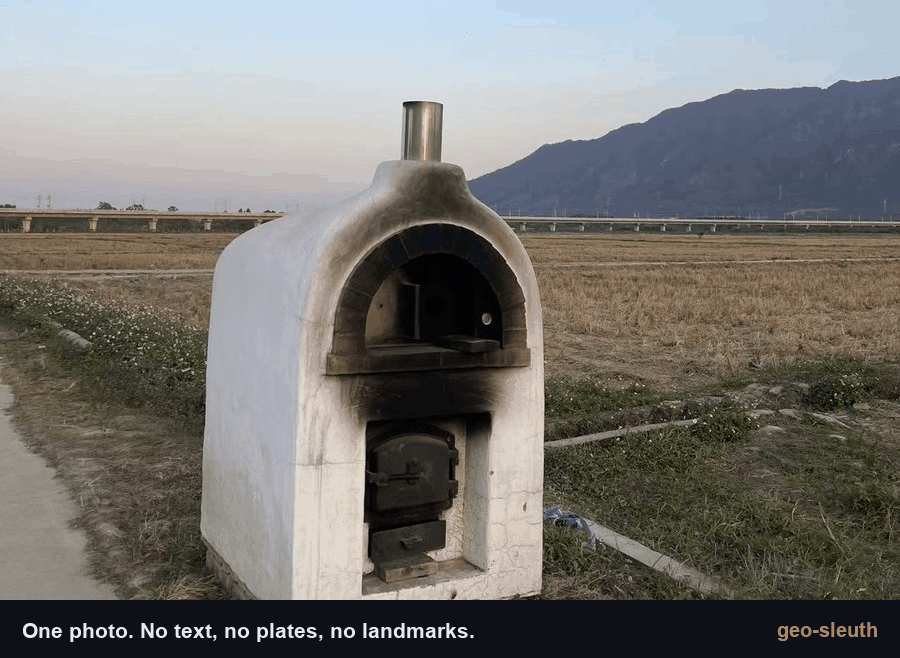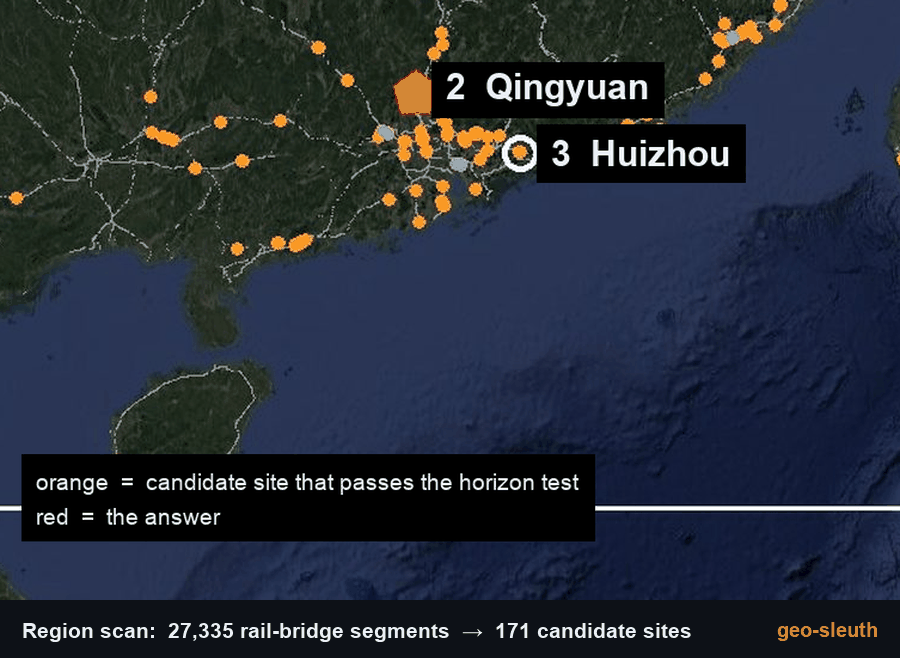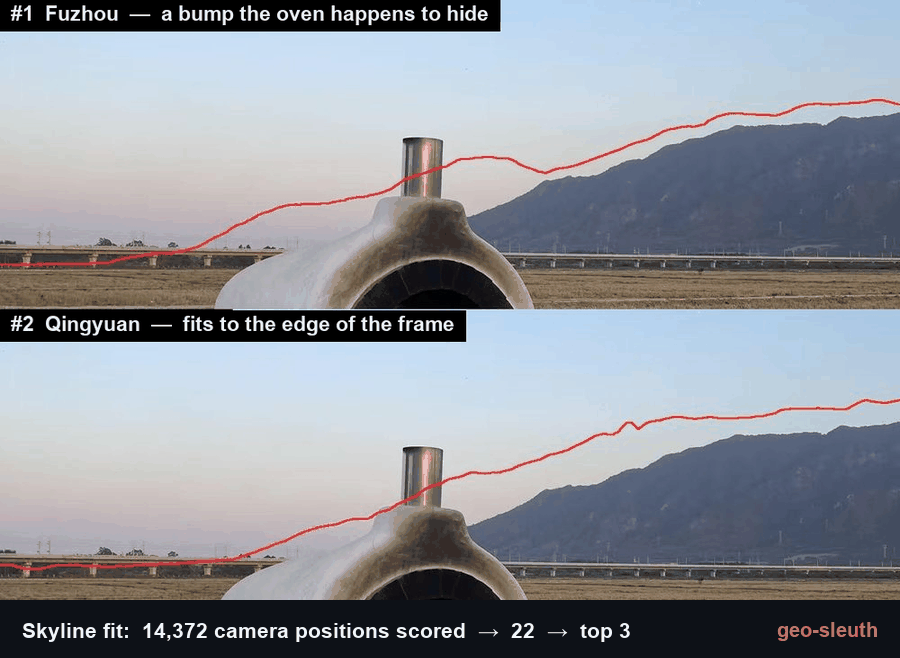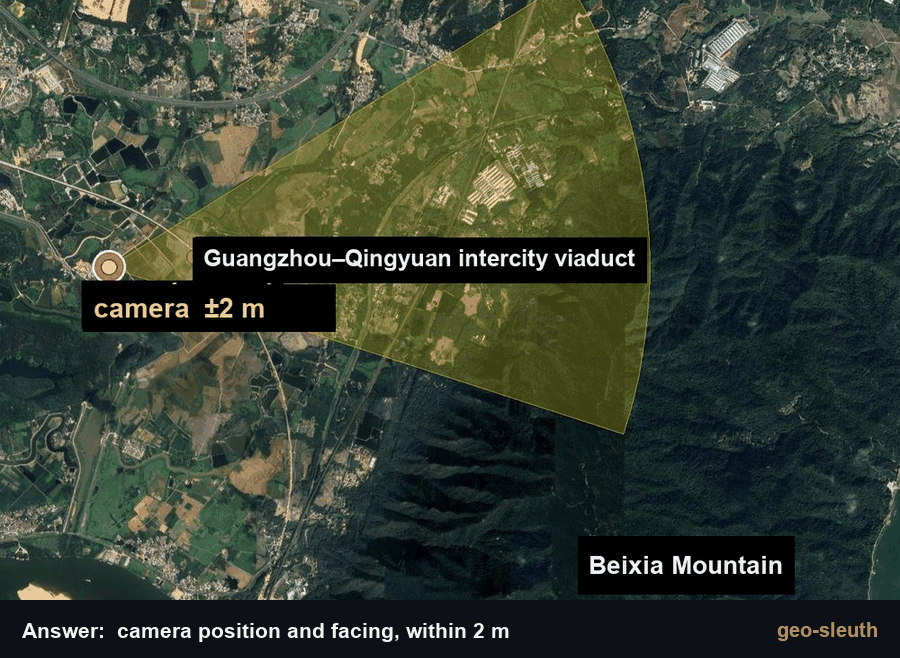
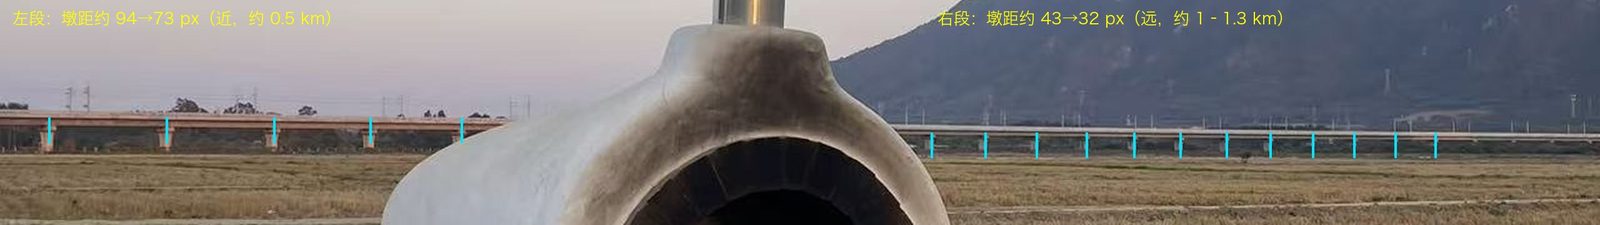
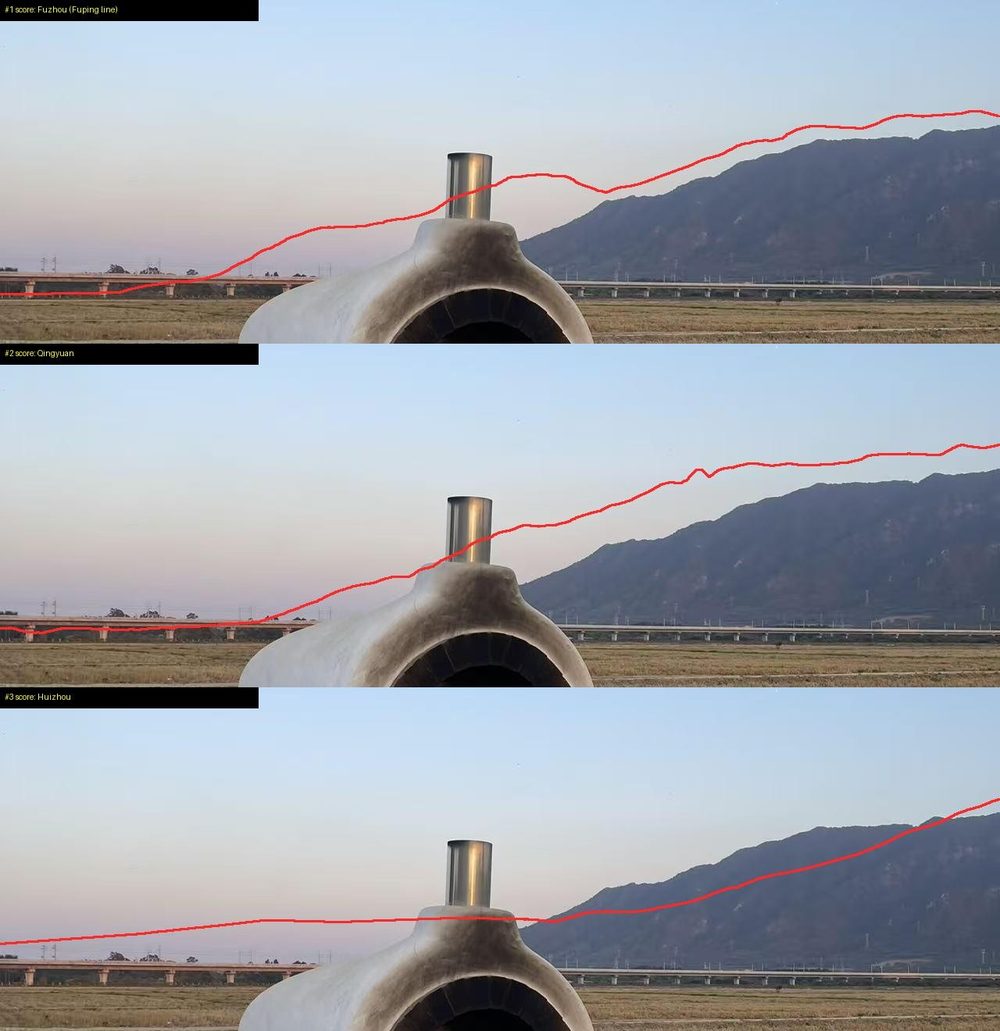
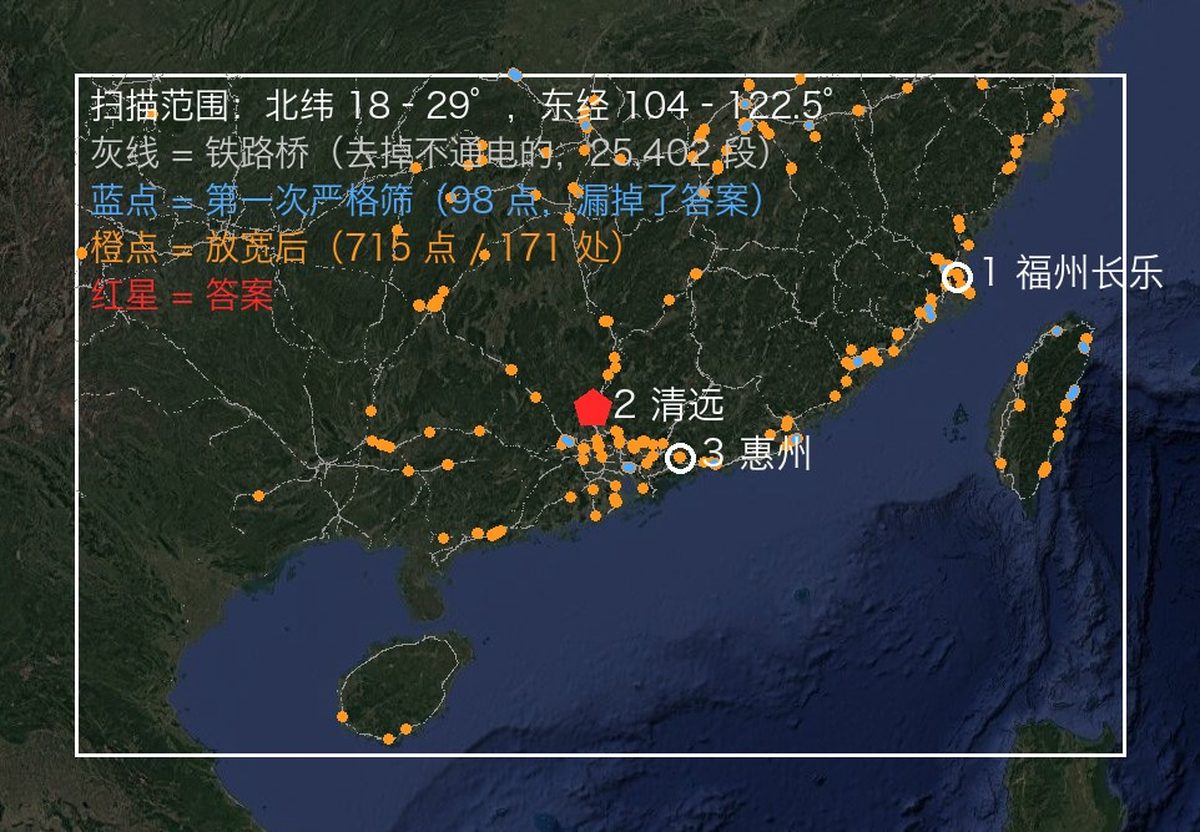
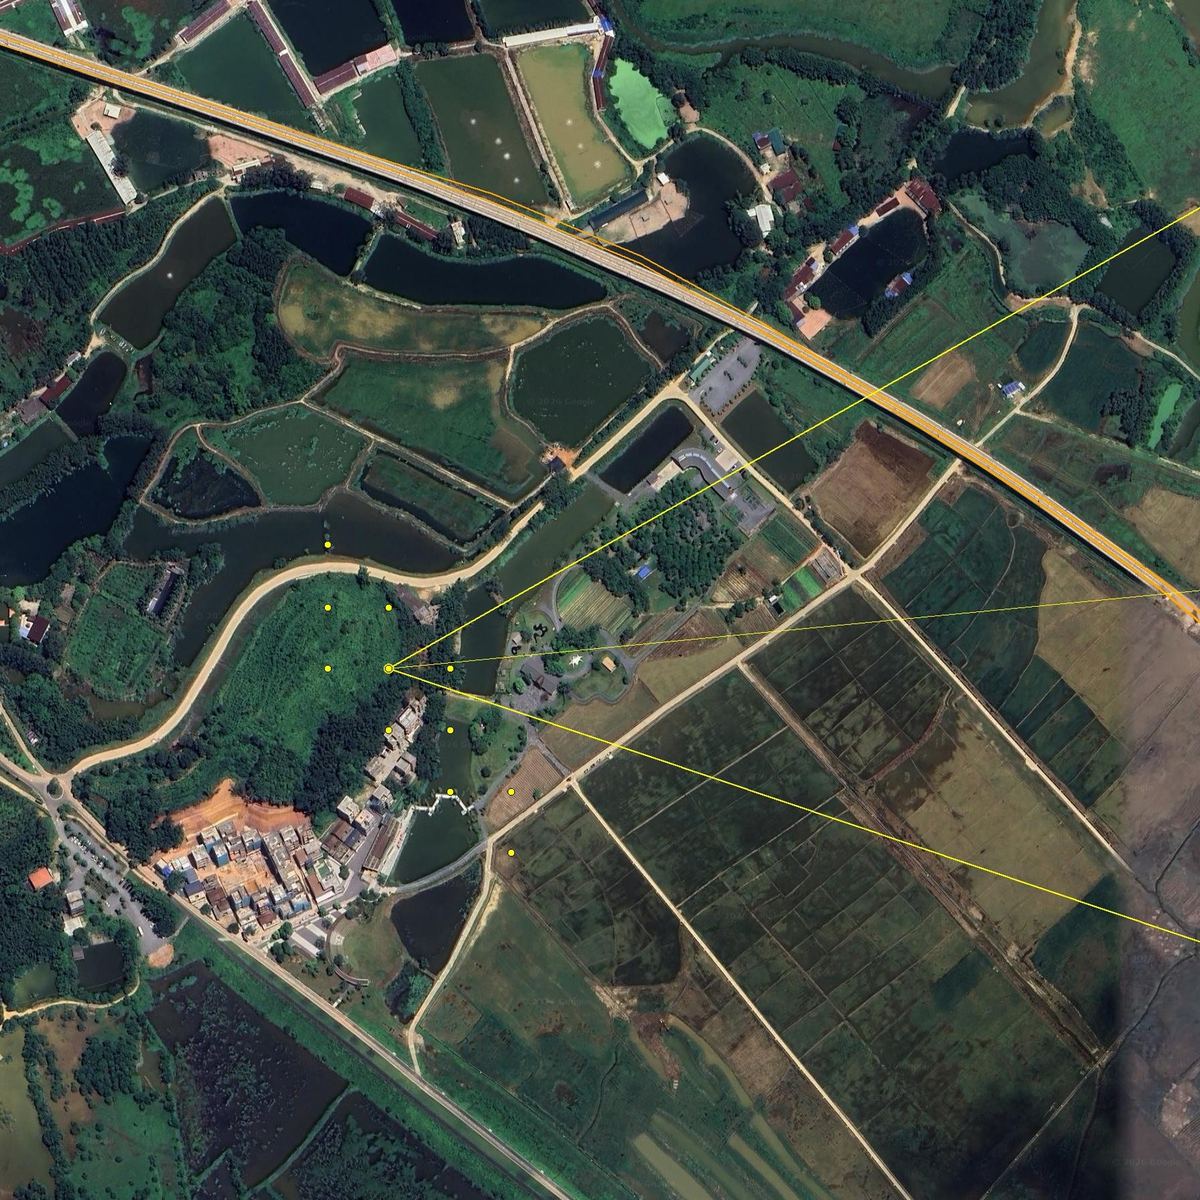
### 1. 稻田与高架 一张手机照片,EXIF 信息已被抹除:收割完的稻田边一个白色烤炉,远处一条长长的高架,右边一座陡峭的山。画面里没有一个字。给装了这个 skill 的 agent 发一条消息,它就给出了机位和镜头朝向。 **照片 → 27,335 → 171 → 14,372 → 22 → 3 → 1 → ±2 m** | 步骤 | 它做了什么 | 剩余候选 | |---|---|---| | **读图** | 高架上的杆子是接触网支柱,说明是电气化铁路。把桥墩间距当尺子用(跨距 32 米,*假设*):左段距拍摄点约 0.5 公里,右段超过 1 公里。陡峭的山约 3 公里外。稻子已经收割,但草还是绿的,说明还没下霜。 | 华南,是判断,不是证明 | | **区域扫描** | 从 OpenStreetMap 取出该区域内所有铁路桥:**27,335 段**。每 400 米采样一个点,用高程数据计算每个点 360° 的地平线。保留附近地势平坦、几公里内有明显山峰、且旁边地平线平坦的点。 | **171 处** | | **天际线拟合** | 在每个候选点周围布置候选机位,渲染每个机位看到的山脊线:**14,372 个机位**。前 20 名彼此相差不到 0.1°,于是加了一条约束:桥必须左近右远。 | **22** | | **叠图检查** | 把前三名的山脊线画回照片核对。第一名(福州)有一处凸起正好藏在烤炉后面,所以得分高;第三名(惠州)在照片平坦的地方却有坡度;第二名(清远)从山脚到画面边缘都贴合。 | **1** | | **数桥墩** | 照片里的 17 根桥墩变成从机位出发的 17 条方位线。它们打在铁路线上的交点必须间距均匀。结合天际线结果:先收窄到约 300 米长的一段,再收窄到一个点。 | **±2 m** |
17 piers marked on the viaduct, spacing used as a ruler
桥墩当尺子:左边间距宽表示近,右边间距密表示远。

Top three skyline overlays: Fuzhou, Qingyuan, Huizhou Evidence image: camera position, field of view, the railway and the mountain
左:前三名的山脊线画回照片。右:skill 生成的证据图。
本次实战的更多图
Region scan: railway bridges in grey, candidate sites in orange
区域扫描:区域内所有铁路桥(灰色),通过地平线检验的候选点(橙色)。

Bearings to 17 piers intersecting the railway line
数桥墩:17 根桥墩的方位线与铁路线相交;只有一个机位能让间距均匀。

整次运行耗时约 72 分钟,其中大约一半时间在等计算。
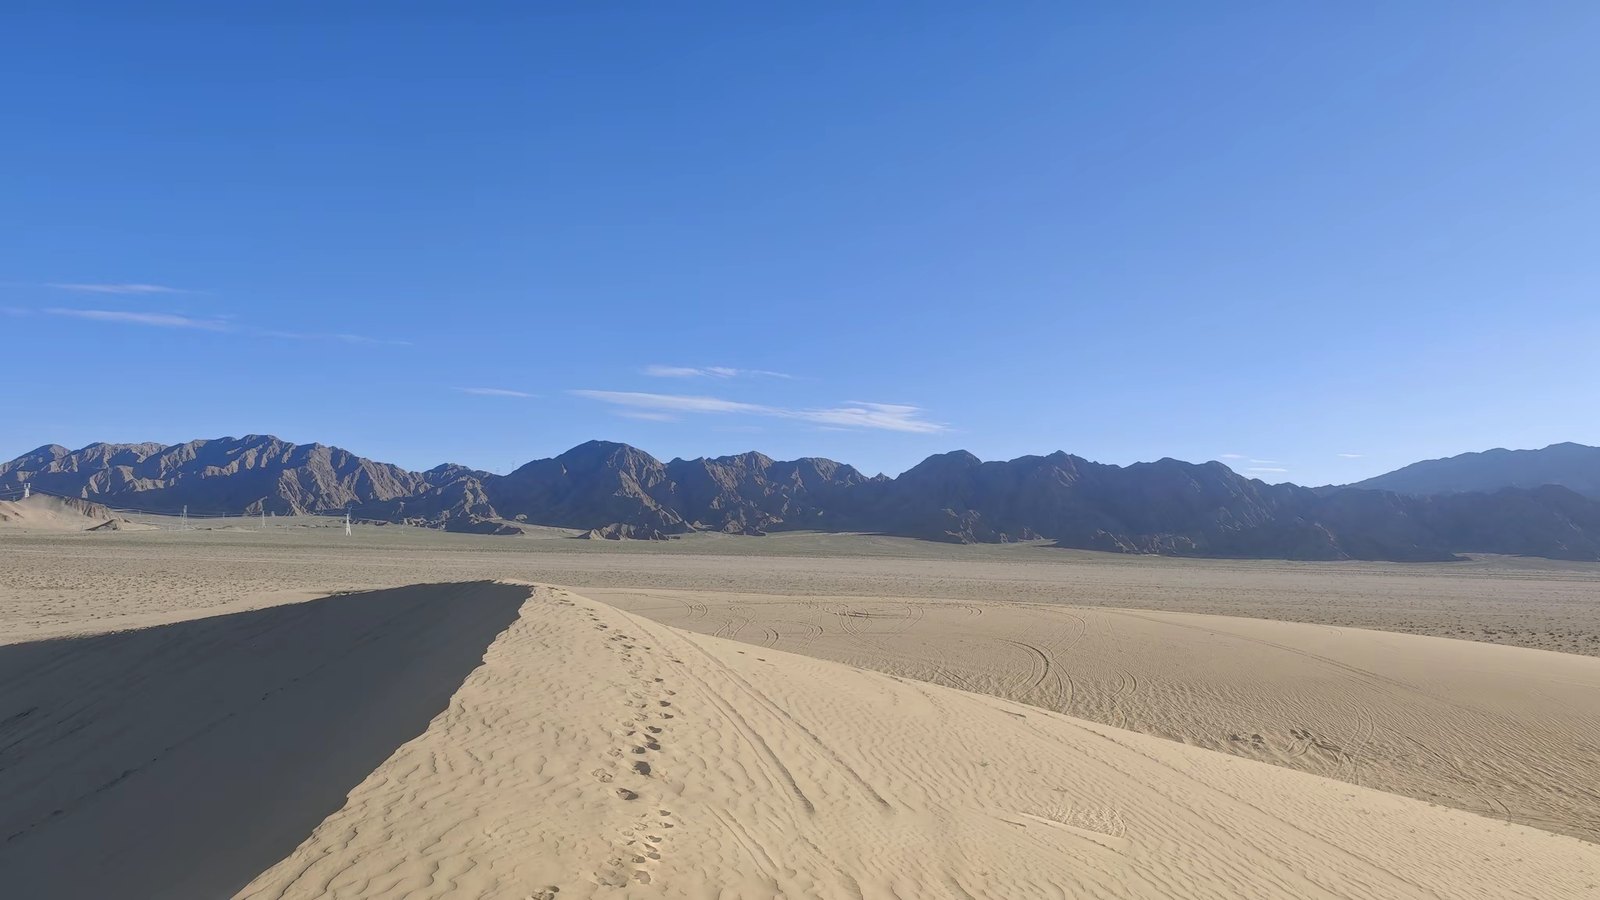
### 2. 沙漠天际线差了一度 前景是一道沙丘,后面一排深色裸山,山脚有几座电塔。画面里没有字、路和房子,以图搜图只搜到一些泛泛的西北沙漠照片。
题图:沙丘脊、深色裸山、山脚的电塔
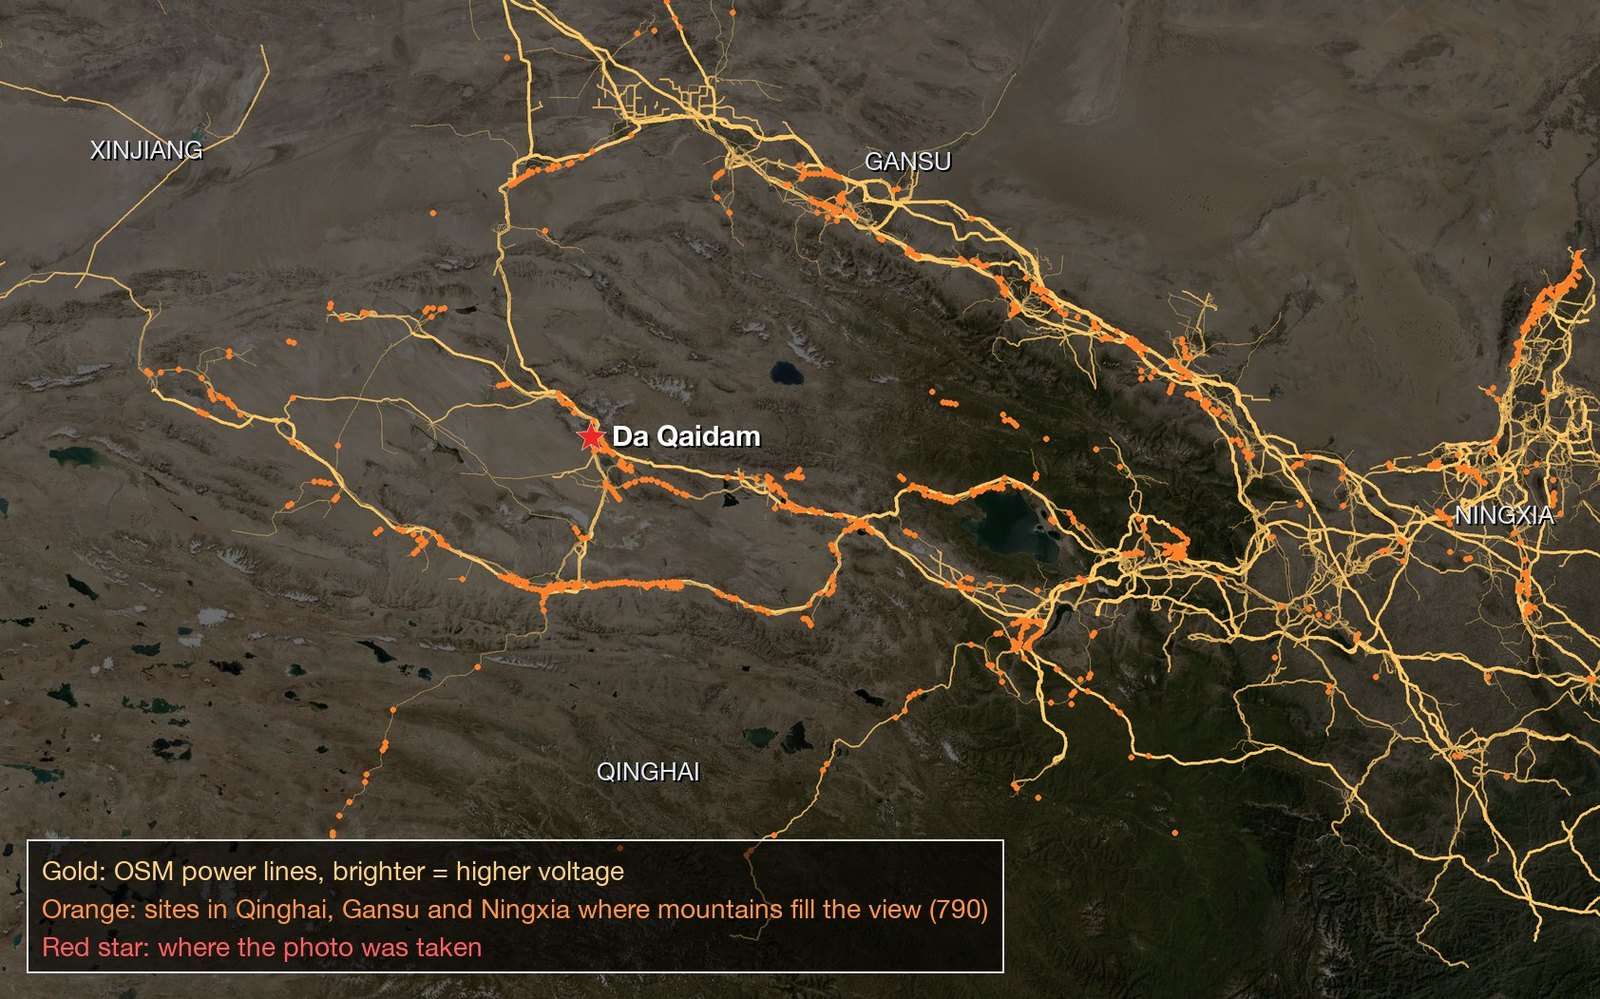
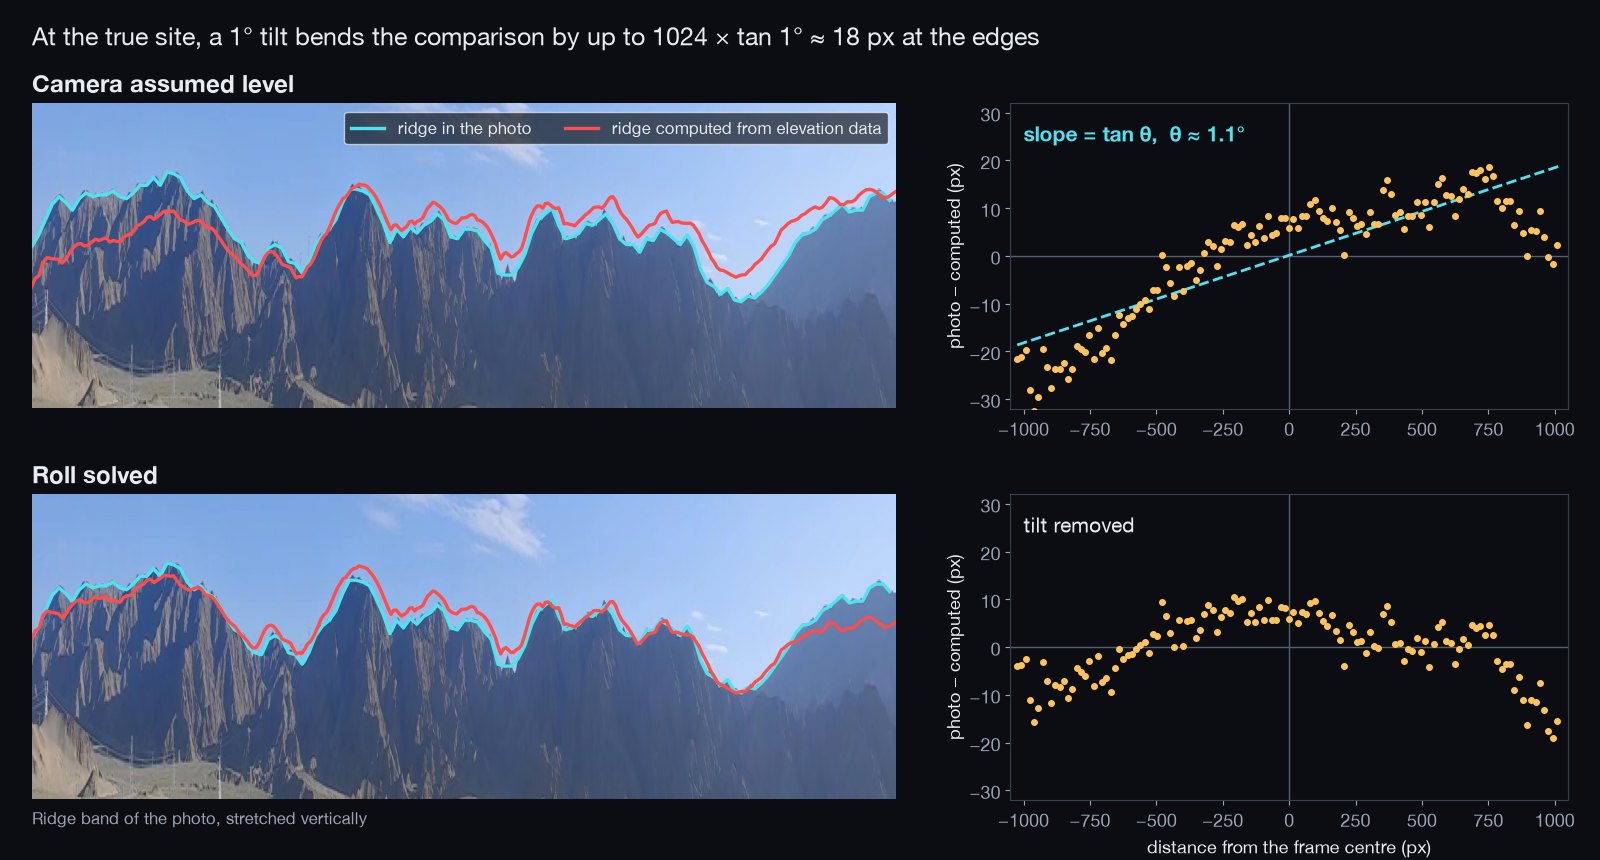
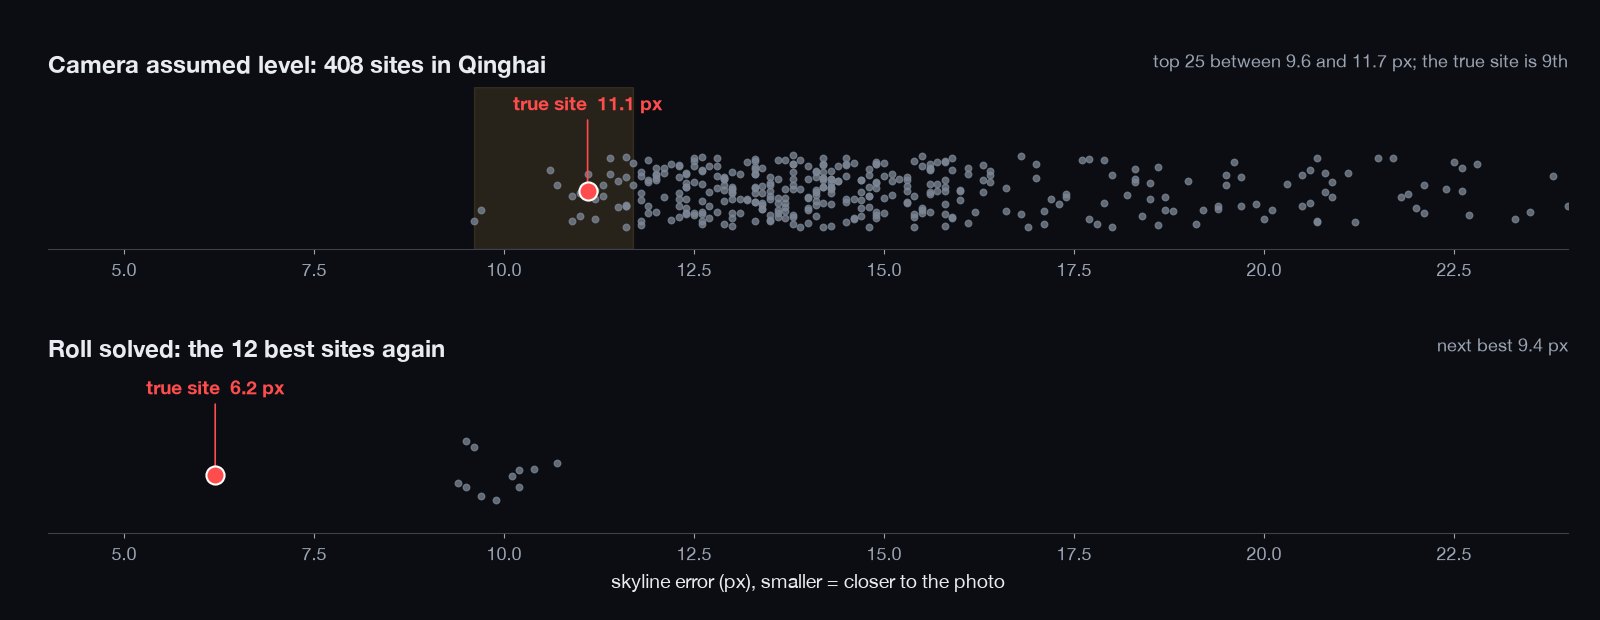
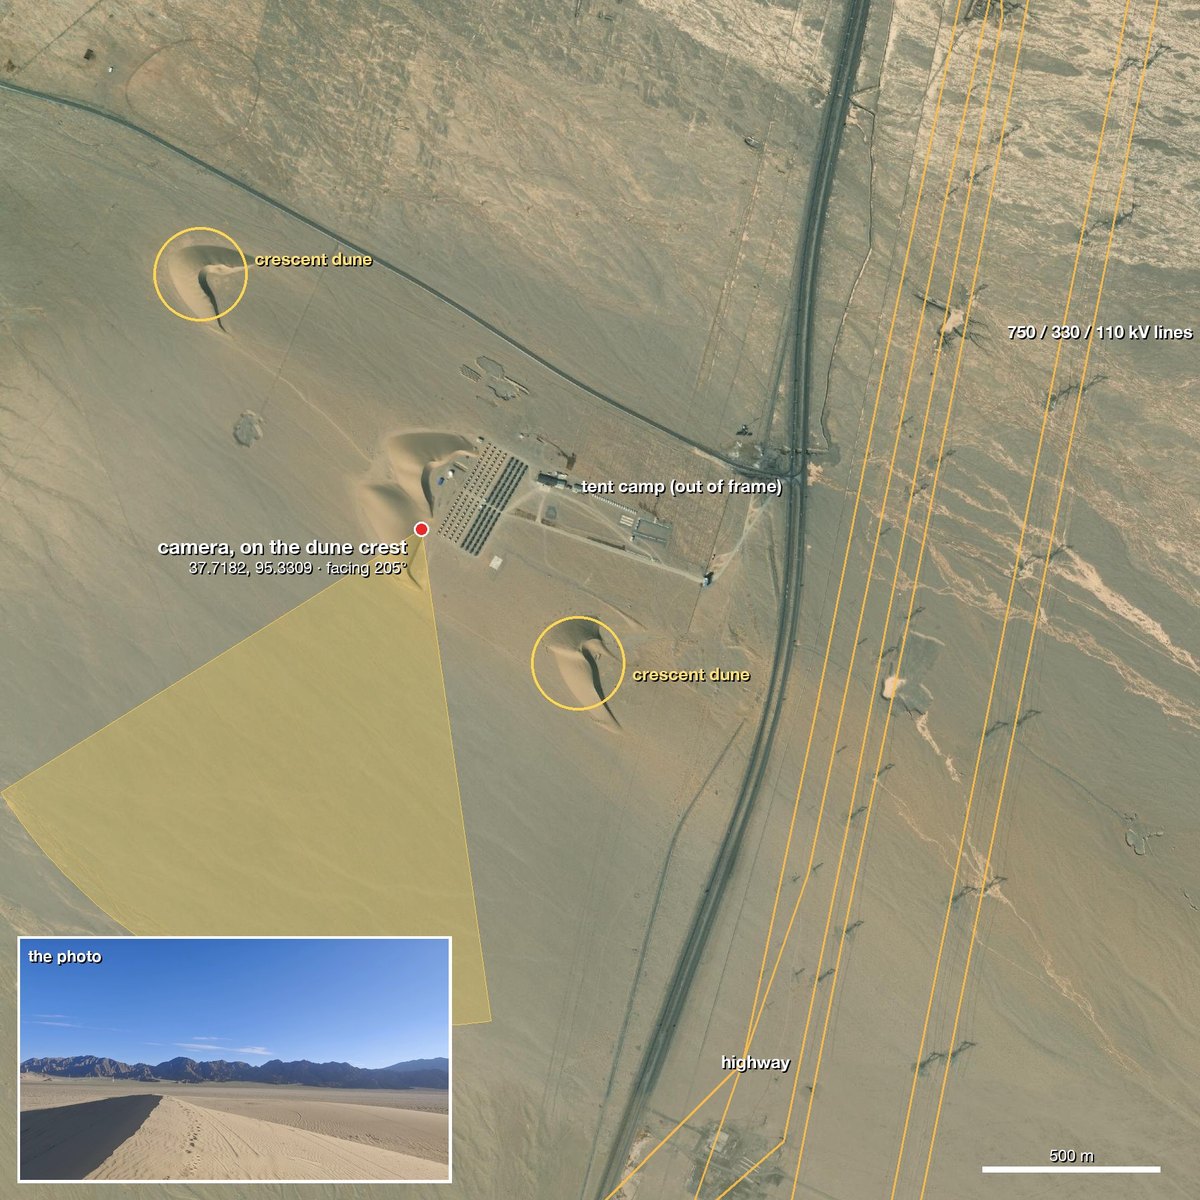
**照片 → 1,537 处 → 卡在 10 px 上下 → 解出 1° 歪斜 → 1 处 → 一道沙脊** | 步骤 | 它做了什么 | 剩余 | |---|---|---| | **读图** | 电塔是画面里唯一的人造物,所以机位离某条高压线不过几公里。沙、戈壁和裸岩指向中国西北。 | 4 省 | | **高压线 × 地形** | `osm.py geom` 拉出新疆、甘肃、宁夏、青海的全部高压线,`terrain.py scan` 沿线用高程数据算,留下山能占满视野的地方。 | **1,537 处** | | **天际线拟合** | `terrain.py ridge` 描出照片里的山脊,`terrain.py fit` 和每处看到的山脊逐一比对。青海前 25 处都在 9.6–11.7 px 之间,真值排第 9。 | **卡住** | | **歪斜** | 手机歪 1°,2048 px 宽的画面边缘山脊偏 1024 × tan 1° ≈ 18 px,平均约 10 px,正好是候选之间的差距。在真值处,误差沿画面横向落在一条直线上,斜率是 tan θ,θ ≈ 1°。于是 `fit` 改成和地平线偏移一起解横滚。 | | | **重新拟合** | 解了横滚之后,真值从 11.1 px 降到 6.2 px,第二名是 9.4 px。 | **1 处** | | **卫星图** | 视线方向 1 km 内有三座新月形沙丘和一片帐篷营地,东边 1–2 km 是 750/330/110 kV 线束,所以电塔只出现在照片左半边。机位在营地西边那座沙丘的脊上,朝 205°。 | **一道沙脊** |
青海、甘肃、宁夏的高压线,橙点是候选处,红星是机位
OSM 高压线(金色)、山能占满视野的候选处(橙色)和机位(红星)。新疆的候选处没有画。

真值处照片山脊与算出的山脊,解横滚前后,以及误差沿画面的分布
真值处解横滚前后。上:误差从画面一侧到另一侧逐渐变大,斜率给出角度。下:解了横滚,这个趋势没有了。

假设手机水平时青海 408 处的天际线误差,以及解横滚后前 12 处的误差
每处的天际线误差。假设手机水平时,真值混在一堆候选里;解了横滚,只有它低于 9 px。

证据图:沙脊上的机位、视野、沙丘、营地和高压线束
证据图。OSM 高压线(金色)和卫星图上的电塔对得上。
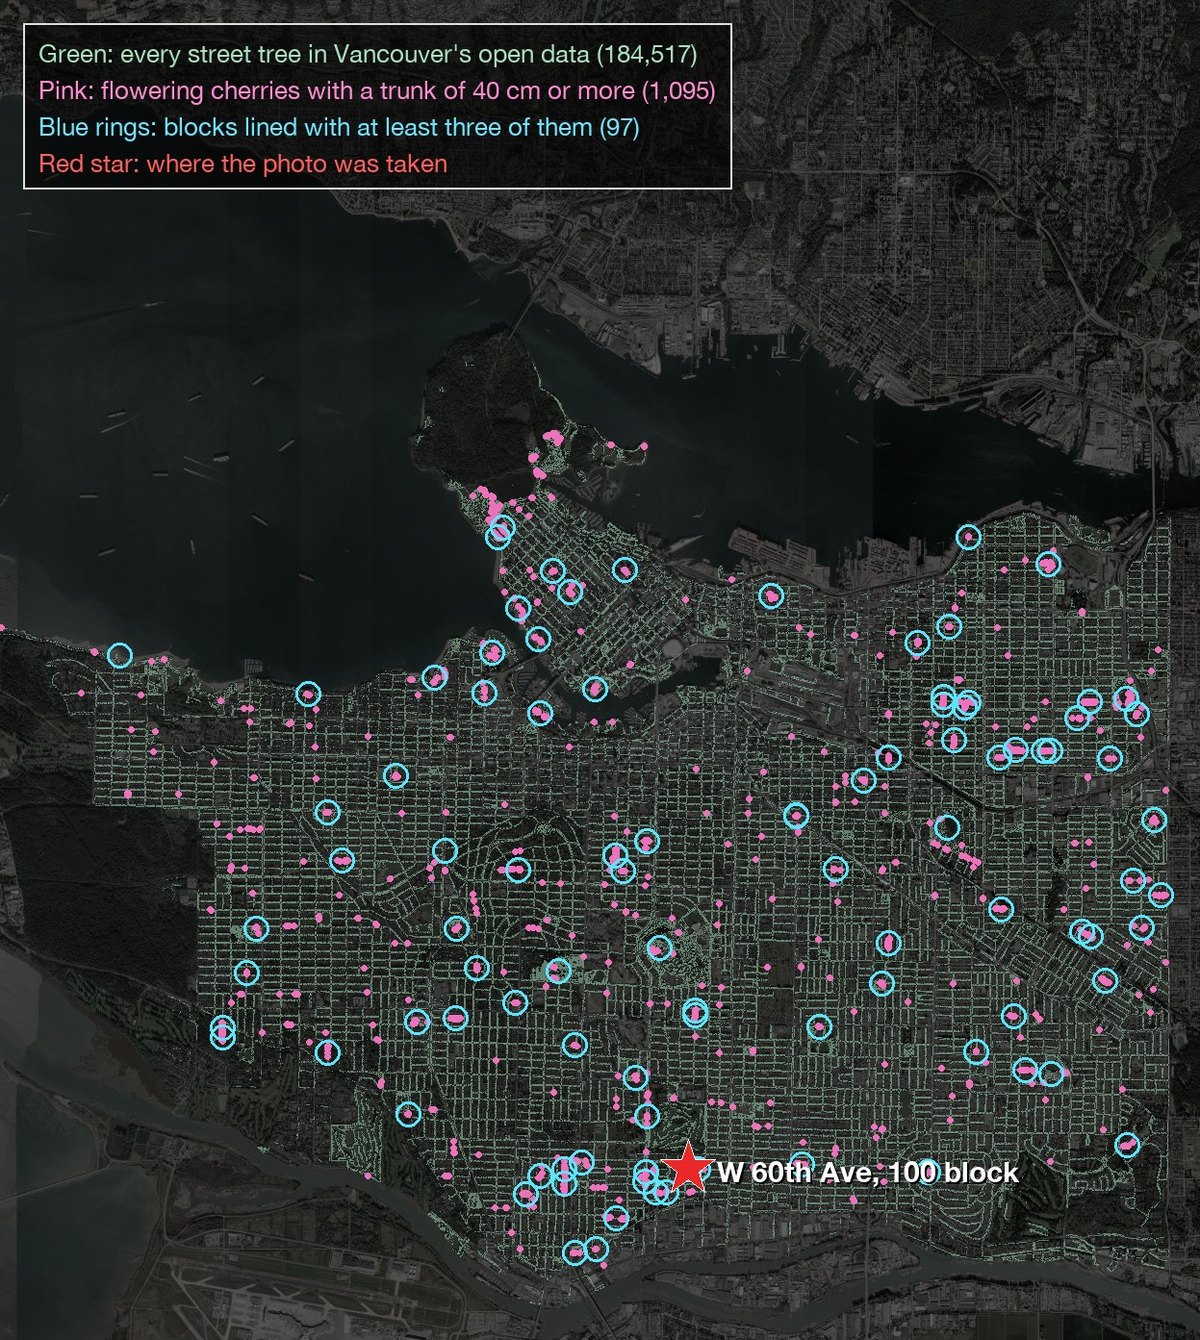
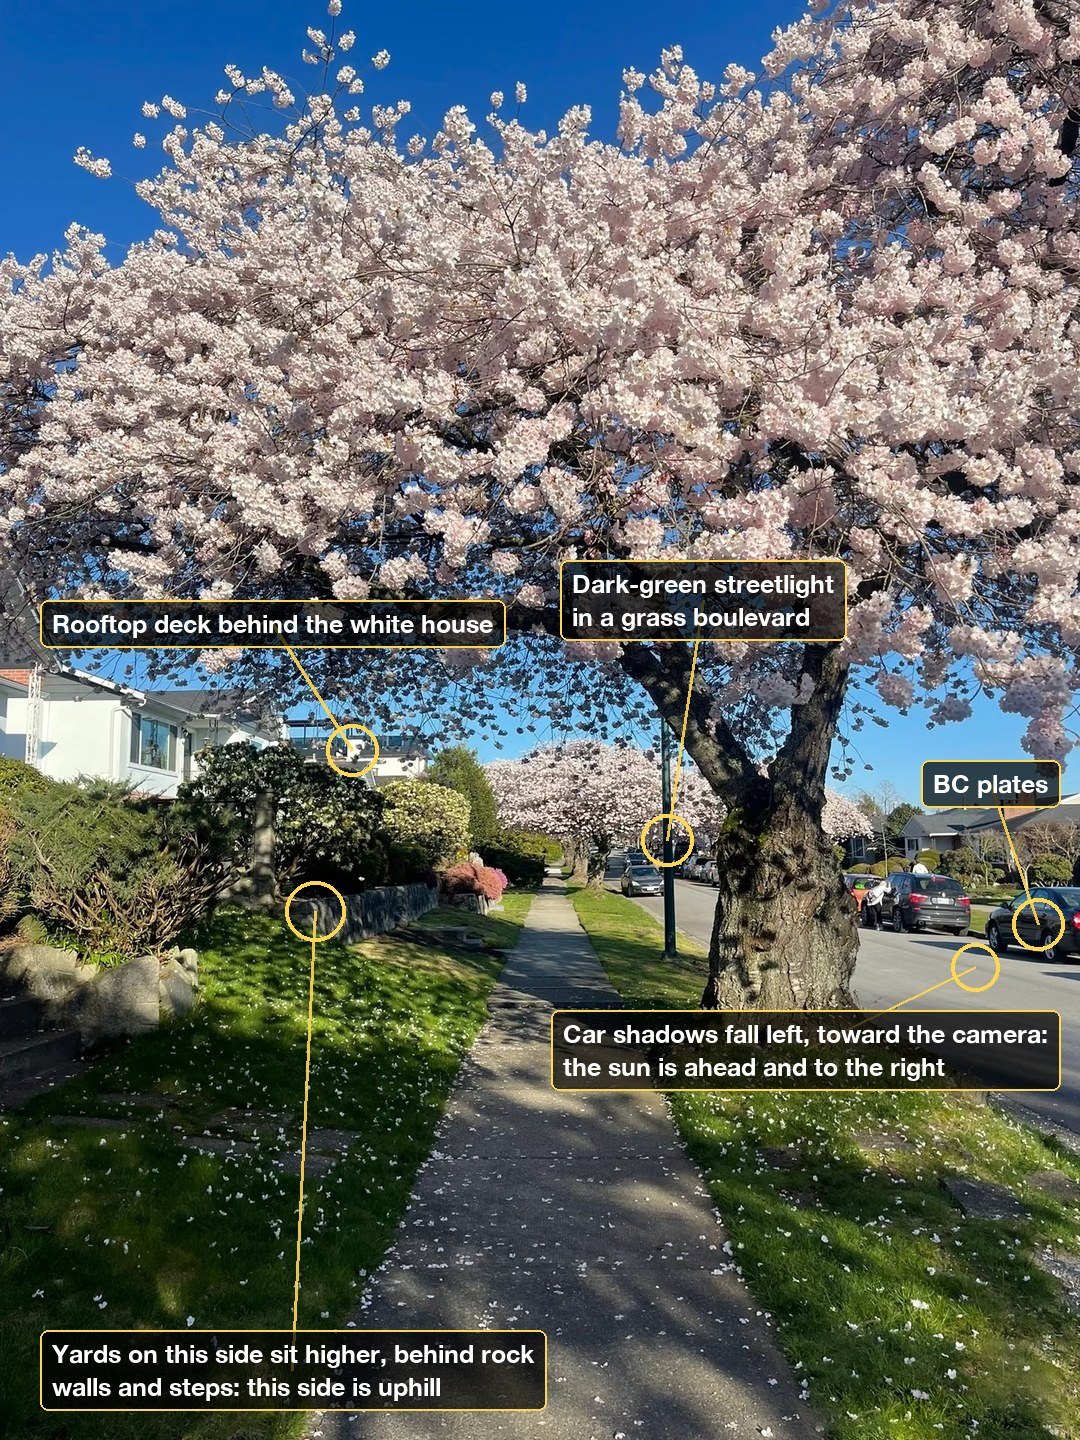
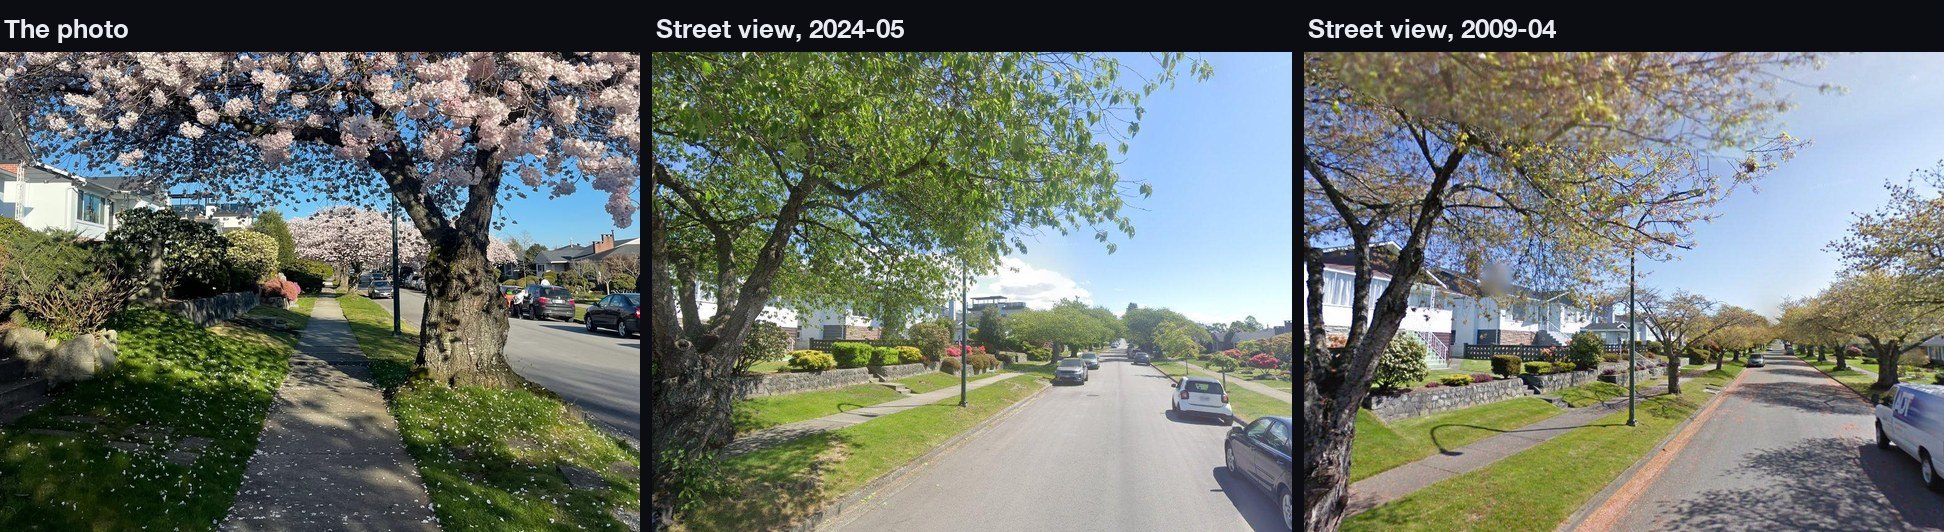
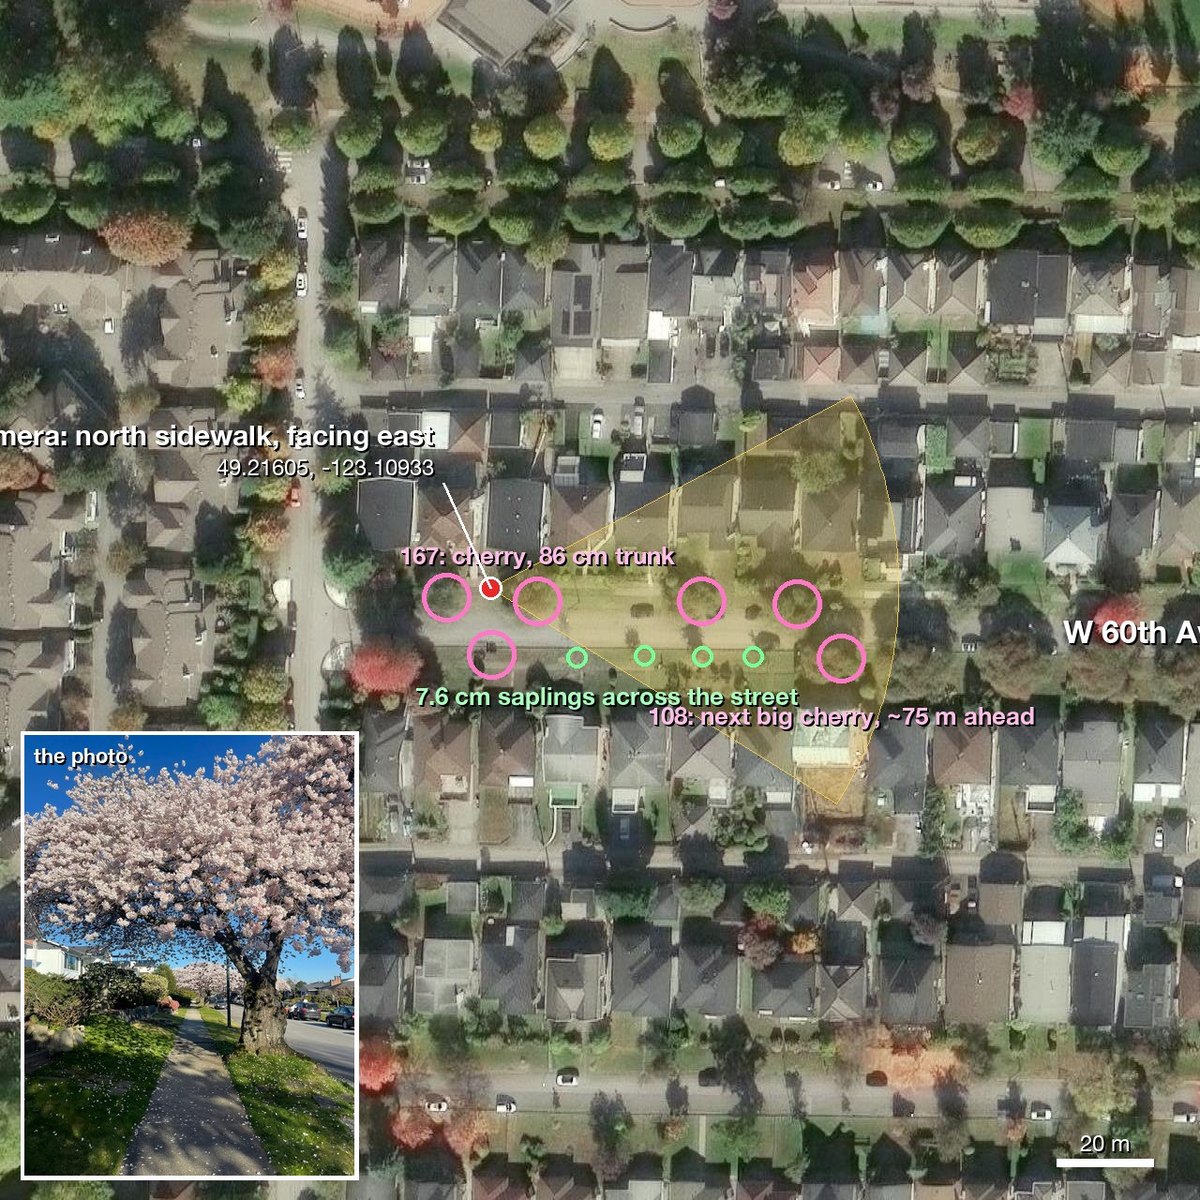
**盲测复跑。** 后来我们把照片交给一个新开的 agent,用现在的 skill,只给一句提示:在中国。它扫了青海 5,334 条高压线,拟合 792 处,选出的一处误差 0.224°,第二名 0.357°。最后落在同一道沙脊上,**距确认的机位 87 m**,用时 32 分钟。为这张照片加的横滚拟合现在已经是 `terrain.py fit` 的一部分;为什么用这个案例做核心改动的范本,见[参与贡献](#参与贡献)。 ### 3. 温哥华街头的一棵樱花树 人行道上方一棵盛开的樱花。车牌和街道设施说明是温哥华,难的是找到哪条街:温哥华有将近一万段街。 **照片 → 温哥华 → 1,095 棵大樱花 → 97 段街 → 72 段测横坡 → 西 60 街 → 3 m** | 步骤 | 它做了什么 | 剩余 | |---|---|---| | **读图** | BC 省白底蓝字车牌、草坪隔离带里的墨绿色路灯杆、Vancouver Special 式住宅。 | **温哥华** | | **行道树数据** | 温哥华公开了每一棵行道树的树种、胸径和门牌。候选从数据里来,没有去挑有名的樱花街:先取胸径 ≥ 40 cm 的观赏樱,再取至少有三棵的街段。 | **1,095 棵,97 段** | | **影子和坡** | 车影落向左前方、朝着镜头,太阳在前方偏右。镜头这一侧的院子高出人行道、砌着石墙,这一侧是坡上。agent 用高程数据测了 72 段街的横坡,再对数据里大树长在街的哪一侧。 | **几段** | | **一棵棵对** | 西 60 街 100 号段,北侧是一排大樱花;南侧往前 30–60 m 都是 7.6 cm 的小树,下一棵大的在约 75 m 外。照片里也是这样:右侧近处没有高树,远处是粉色树冠。 | **1 段** | | **街景** | 2009 年和 2024 年两期街景都能看到砌石挡土墙和石阶、绿色路灯杆和白房子。带屋顶露台的那栋房子在 2024 年那期和照片里都有。机位在北侧人行道,朝东。 | **3 m** |
温哥华的行道树、大樱花、候选街段和答案 照片里的线索:路灯、车牌、车影、高出的院子、屋顶露台
左:市政数据里有坐标的 184,517 棵行道树、1,095 棵大樱花和 97 段候选街。右:照片透露了什么。

照片与同一段街 2024 年、2009 年的街景
照片是在人行道上拍的,街景车走在路中间,所以角度不同。

证据图:西 60 街 100 号段,机位在北侧人行道朝东,行道树来自市政数据
证据图。粉圈是市政数据里的大樱花,绿圈是小树。
**盲测复跑。** 上表就是盲测的过程:新开一个 agent,用现在的 skill,只给照片,不给提示。53 分钟后给出的机位**距确认位置 3 m**。 ## 安装 geo-sleuth 是一个标准的 [Agent Skill](https://agentskills.io):一个文件夹,里面是 `SKILL.md`、`scripts/`、`references/` 和 `data/`。可以用 [`skills`](https://github.com/vercel-labs/skills) 命令行工具安装,也可以自己复制文件夹。 **一条命令,给全部六个 agent 装到用户级目录:** ```bash npx skills add Oldcircle/geo-sleuth -g -a claude-code -a codex -a cursor -a gemini-cli -a opencode -a github-copilot -y ``` **手动安装:** ```bash git clone https://github.com/Oldcircle/geo-sleuth mkdir -p ~/.agents/skills ~/.claude/skills cp -r geo-sleuth/skills/geo-sleuth ~/.agents/skills/ # Codex, Cursor, Gemini CLI, OpenCode, GitHub Copilot ln -s ~/.agents/skills/geo-sleuth ~/.claude/skills/geo-sleuth # Claude Code ``` Codex、Cursor、Gemini CLI、OpenCode 和 GitHub Copilot 都会读取 `~/.agents/skills/`,所以在这里放一份就能同时覆盖这五个。各 agent 自己的目录如下,均摘自其官方文档: | Agent | 用户级 | 项目级 | |---|---|---| | [Claude Code](https://code.claude.com/docs/en/skills) | `~/.claude/skills/` | `.claude/skills/` | | [Codex](https://developers.openai.com/codex/skills) | `~/.agents/skills/` | `.agents/skills/` | | [Cursor](https://cursor.com/docs/skills) | `~/.cursor/skills/` 或 `~/.agents/skills/` | `.cursor/skills/` 或 `.agents/skills/` | | [Gemini CLI](https://geminicli.com/docs/cli/skills/) | `~/.gemini/skills/` 或 `~/.agents/skills/` | `.gemini/skills/` 或 `.agents/skills/` | | [OpenCode](https://opencode.ai/docs/skills/) | `~/.config/opencode/skills/` 或 `~/.agents/skills/` | `.opencode/skills/` 或 `.agents/skills/` | | [GitHub Copilot](https://docs.github.com/en/copilot/concepts/agents/about-agent-skills) | `~/.copilot/skills/` 或 `~/.agents/skills/` | `.github/skills/` 或 `.agents/skills/` | 其他任何能读取 `SKILL.md` 并运行 shell 命令的 agent 用法都一样:把文件夹放到它查找 skill 的位置即可。 ## 它怎么工作 整个工作分成三层:脚本负责决策,脚本负责感知和排序,模型只在排名靠前的少数几个里做判断。 ```mermaid flowchart LR A["photo"] --> B["intake.py
EXIF · OCR · reverse image search"] B --> C["board.py
candidate board: clues, likelihood ratios, ranking, next step"] C --> D{"which branch?"} D --> E["sun.py · terrain.py · osm.py · pose.py
shadows, skylines, OSM corridors, camera pose"] D --> F["sat_scan.py · match.py · gsv.py · baidu_pano.py
CLIP-ranked satellite tiles, DINOv2+SIFT street view"] E --> G["board.py check · report"] F --> G G --> H["evidence.py
coordinates ± radius · evidence image · graded confidence"] ``` | 层 | 谁做 | 工具 | |---|---|---| | **决策**:候选有哪些、证据怎么打分、什么能排除、下一步扫哪里 | 脚本(候选盘) | `board.py` | | **感知**:读文字、查表、在卫星图里找目标、比对街景 | 脚本先排序,人只看排名靠前的几个 | `intake.py` `ocr.py` `clues.py` `sat_scan.py` `match.py` `geo.py` | | **判断**:从画面里提取线索、提出假设、在排好的少数候选里挑选 | 模型 | `SKILL.md` + `references/` | 每个结论都必须对应本次会话里真正跑过的命令、以及它产出的文件。排除需要读到或算出的证据;观察和猜测只能降低候选的权重。 ## 工具箱 二十多个脚本,一个脚本干一件事。完整表格(含数据来源)在 `skills/geo-sleuth/references/data-sources.md`。 | 能做什么 | 脚本 | |---|---| | EXIF:GPS、拍摄时间、等效焦距、朝向 | `exif.py` | | 整图、放大裁图和切块的 OCR(macOS 上用 Apple Vision,其他系统用 RapidOCR) | `ocr.py` | | 百度和 Yandex 以图搜图,相似图片拼成带编号的图片墙;关键词搜图 | `revimg.py` | | 一条命令完成第 0–3 步:元数据、边缘裁图、变体、OCR、以图搜图 → 生成 `intake.md` | `intake.py` | | 放大裁图、边缘和角落裁图、切块、提取桥墩等等间距结构的像素列 | `imgprep.py` | | 查表:全球的国际电话区号、靠左/靠右行驶、海外属地;地区包里的车牌前缀、固话区号、行政区划 | `clues.py` + `data/` + `regions/` | | 地区包:列出、打印某国的卡片和线索索引、检查格式 | `regions.py` | | 候选盘:候选、线索、似然比、排除、排名、扫描顺序、出结论前检查 | `board.py` | | 地名录:列出下级行政区及其边界框、建成区范围 | `gazetteer.py` | | 地名、小区名或店名 → 坐标候选,同名点全部列出 | `poi.py` | | 太阳与影子:纬度带、时刻、街道走向、受光面推朝向、真方位角 | `sun.py` | | OSM Overpass:要素共现、线转点、路线走廊、线线相交、街道格局模板 | `osm.py` | | 卫星图拼接、标点、带编号的缩略图 | `tiles.py` | | 对卫星图网格或候选点做 CLIP 零样本打分(跑道、厂房、筒仓、水坝……) | `sat_scan.py` | | 百度全景 / Google 街景:找点、渲染朝向、缩略图、历史批次 | `baidu_pano.py` `gsv.py` | | 把候选实景图与照片排名比对:DINOv2 全局相似度 + SIFT 内点 | `match.py` | | 高程:合成山体视图、天际线叠图、剖面;线状要素 × 地形扫描、山脊提取、天际线批量打分 | `terrain.py` | | 多点反解机位:经纬度、高度、朝向、俯仰、横滚,附误差半径 | `pose.py` | | 方位角、距离、视线相交、对齐线、画框/遮挡检查、由等间距结构反解机位 | `geo.py` | | 证据图:卫星图 + 机位扇形 + 对比网格 | `evidence.py` | 案例 1 的几步(区域扫描、天际线批量打分、由桥墩间距反解机位)都已内置在 skill 里,对应子命令:`terrain.py scan / ridge / fit`、`imgprep.py piers`、`geo.py spacing`;按那张照片调好参数的案例脚本放在 `examples/rail-skyline-session/`。案例 2 的歪斜由 `terrain.py fit` 自己解(`--roll-max`,默认 1°),`examples/desert-roll-fix/` 可以复现修改前后。 ## 基准测试 按算子分别测量: | 脚本 | 测试 | 结果 | |---|---|---| | `match.py` | 8 个案例:把百度全景历史批次渲染成照片,150 米内的全景作为候选(深圳) | 真值排名为 1/2/4/1/1 和 5/1/6,全部进入前 6,一半排第 1 | | `sat_scan.py` | 4×8 公里,z17 级 364 格,40 条 OSM 标注的跑道作为真值,多尺度(深圳) | recall@20 为 17/40,@30 为 22/40,@100 为 32/40,中位排名 23 | | `terrain.py scan / fit` + `geo.py spacing` | 在上面案例照片上做限定范围复跑 | 真值所在的候选簇排第 1,最终位置离真值约 2 m | | `terrain.py fit --roll-max` | 8 道合成天际线题(随机朝向、焦距、±1° 横滚) | 位置误差中位 324 → 238 m(不歪的题 324 → 89 m,歪的 1,695 → 265 m) | | `terrain.py fit --roll-max` | 沙漠案例的 12 个最佳候选处 | 真值从第 8 名、12.0 px → 第 1 名、6.2 px(第 2 名 9.9 px) | | `clues.py` | 6 张表,抽查 9 个值 | 9/9 正确 | 端到端:新开一个 agent,只给照片(和表里的提示)盲测复跑: | 案例 | 提示 | 结果 | 用时 | |---|---|---|---| | [沙漠天际线](#2-沙漠天际线差了一度) | 「在中国」 | 距确认的机位 87 m | 32 分钟 | | [樱花街](#3-温哥华街头的一棵樱花树) | 无 | 距确认的机位 3 m | 53 分钟 | 这两张照片以前都解过,从中学到的东西已经写进 skill,所以这是回归检查,不代表没见过的照片上的准确率。 这套方法来自拆解网络定位博主的 14 个视频、22 道题和一批实战记录,再把其中管用的做法写成规则和脚本。v2 把所有能写成代码的规则都放进 `board.py`,让规则真正被执行,而不只是被读一遍。 ## 环境要求 需要 Python 3.10+、[`uv`](https://docs.astral.sh/uv/)、`curl`,以及能运行 shell 命令的 agent。每个脚本声明自己的依赖,用 `uv run` 首次运行时安装;安装时保留完整 skill 文件夹,包括 `data/` 和 `scripts/` 中的辅助模块。 以图搜图需要 **Google Chrome 或 Playwright Chromium**,先尝试 Chrome,启动失败则回退到 Chromium。两者都没有时运行 `uvx playwright install chromium`。Linux 缺少系统库时可用 `uvx playwright install --with-deps chromium`;Playwright 升级后若提示缺少浏览器可执行文件,重新运行安装命令。 `match.py` 和 `sat_scan.py` 会优先使用当前 torch 可用的 CUDA,其次是 MPS,最后是 CPU,并打印所选设备(如 `model ... ready (cuda, ...)`)。设置环境变量 `GEO_DEVICE=cpu|cuda|mps` 可指定设备。Windows 上默认 `uv run` 安装的是仅支持 CPU 的 torch;使用 NVIDIA GPU 时,添加驱动支持的 CUDA 构建(`nvidia-smi` 显示驱动支持的最高 CUDA 版本,`cu126` 代表 CUDA 12.6): ```bash uv run --find-links https://download.pytorch.org/whl/cu126/torch/ skills/geo-sleuth/scripts/match.py rank --query photo.jpg --images cands/ --out ranked.json ``` 这个选项只添加 torch 构建,其他包仍从 PyPI 安装。首次运行需下载约 2.4 GB。 在仓库根目录自检(PowerShell 也可运行): ```bash uv run skills/geo-sleuth/scripts/doctor.py uv run skills/geo-sleuth/scripts/doctor.py --network ``` 已安装 skill 时换成其实际的 `scripts/doctor.py` 路径,或让 agent 运行。自检会检查 Python、uv、curl、查表数据、当前目录写权限,以及浏览器能否实际启动。`--network` 额外探测各服务,不上传照片;`--json` 输出诊断数据。退出码 1 表示有失败项,警告表示部分可选功能受影响。首次运行 uv 可能需要安装 Playwright;自检不加载 OCR 或 ML 模型。网站可达不等于识图上传、模型下载和街景查询一定成功。 先用自己的照片检查本地处理流程: ```bash uv run skills/geo-sleuth/scripts/intake.py photo.jpg --out-dir intake --no-rev ``` 打开 `intake/intake.md`,检查裁图和 OCR 结果;去掉 `--no-rev` 才会在线以图搜图。macOS 优先 Apple Vision,其他系统或回退场景使用 RapidOCR。`match.py`、`sat_scan.py` 首次运行会安装 ML 依赖并下载模型,需预留时间和磁盘空间;首次安装依赖仍需联网。 排错:浏览器启动失败就安装 Chrome / Chromium;HTTP 403/429 或验证码先查看截图、稍后重试;连接超时先跑 `doctor.py --network`。模型加载失败要看磁盘空间、下载错误和 Hugging Face 连通性。`intake.md` 会区分跳过、失败和已完成的步骤;搜索失败不能当作“没有匹配图片”。 语言:维护中的指令、CLI 帮助、报错、报告标题和默认证据标注均为英文。照片 OCR、地名、第三方响应和截图保留原文,agent 负责解释,并用用户的语言写最终报告。中文指令的最后一版冻结在 tag [`zh-final`](https://github.com/Oldcircle/geo-sleuth/tree/zh-final),不再更新;要装那一版:`npx skills add https://github.com/Oldcircle/geo-sleuth/tree/zh-final/skills/geo-sleuth`。 ## 路线图 - [ ] 针对 `terrain.py scan / fit` 做合成地形案例的算子级测试 - [ ] 把 Google Lens 接入作为第三个识图引擎 - [ ] 在 Linux 和 Windows 上跑 CI - [ ] 用一批没见过的照片建一套公开的盲测集,给出端到端准确率 ## 参与贡献 欢迎提 issue 和 pull request,参见 [CONTRIBUTING.md](CONTRIBUTING.md)。 | 你有的是 | 放在哪 | 门槛 | |---|---|---| | 能区分国家的线索 | `references/clues/global.md` | 有来源、有反例 | | 只对一个国家有用的线索、表或服务 | 地区包 `regions//`([契约](skills/geo-sleuth/regions/README.md)) | 只放数据和文档;`regions.py lint` 输出 `ok` | | 对核心脚本的改动 | 单独一个 PR | 一张改前解不出、改后解出的照片,外加别处没有退步 | | 一次跑错的记录 | issue | 第一个走偏的步骤 | [沙漠案例](#2-沙漠天际线差了一度)是核心改动的范本:skill 在一张真实照片上卡住(前 25 处挤在 9.6–11.7 px);改动是通用的,不是给这张照片调参(在 `terrain.py fit` 里解相机横滚,上限 1°,`--roll-max 0` 给出旧结果);同一张照片随后解出(真值跳到 6.2 px);在不是为它设计的题上也站得住(8 道合成天际线、一道更早的实拍题)。`examples/desert-roll-fix/` 用两条命令复现修改前后。 ## Star 历史 Star History Chart ## 致谢 - OpenStreetMap 贡献者(ODbL)。本仓库不附带 OSM 数据,脚本都是实时查询;发布查询结果时请注明 © OpenStreetMap contributors。 - AWS Terrain Tiles(Terrarium 格式高程数据)。 - [modood/Administrative-divisions-of-China](https://github.com/modood/Administrative-divisions-of-China)。 - DINOv2(Meta AI)、CLIP(OpenAI)。 - 查表数据的来源和许可证见 `skills/geo-sleuth/data/README.md`。 ## 许可证 MIT,见 [LICENSE](LICENSE)。`data/` 目录中源自维基百科的表格采用 CC BY-SA 4.0 许可,见 `skills/geo-sleuth/data/README.md`。 **负责任地使用:** 只用在你自己的照片、或你已获准分析的照片上,绝不要用它去找没有同意被找到的人。