English · 简体中文 · Español · Português (Brasil) · 日本語 · 한국어 · Deutsch · Français · Slovenčina
並列で動く AI コーディングエージェント同士がファイルを潰し合うのを止める。
ローカルファーストの調整バス — file-scope claims、共有プラン、永続的な leases — を、単一リポジトリにも、リポジトリのエコシステム全体にも。





Python パッケージを入手 · 最初の 60 秒を実行 · クイックスタートを読む
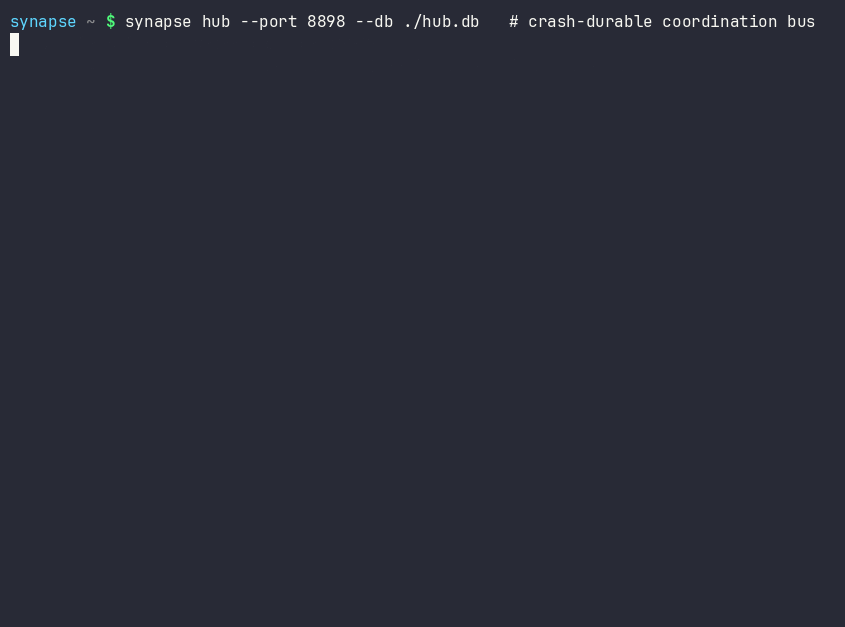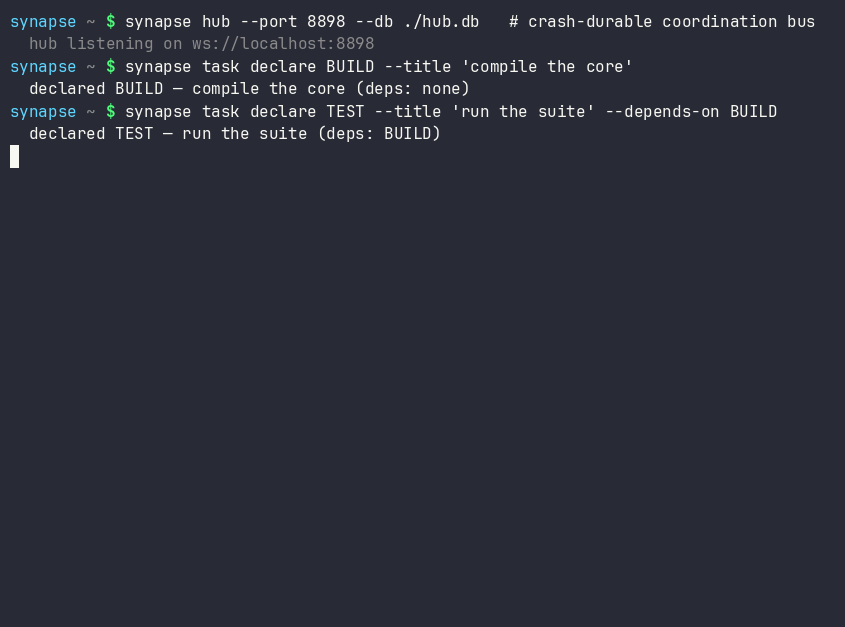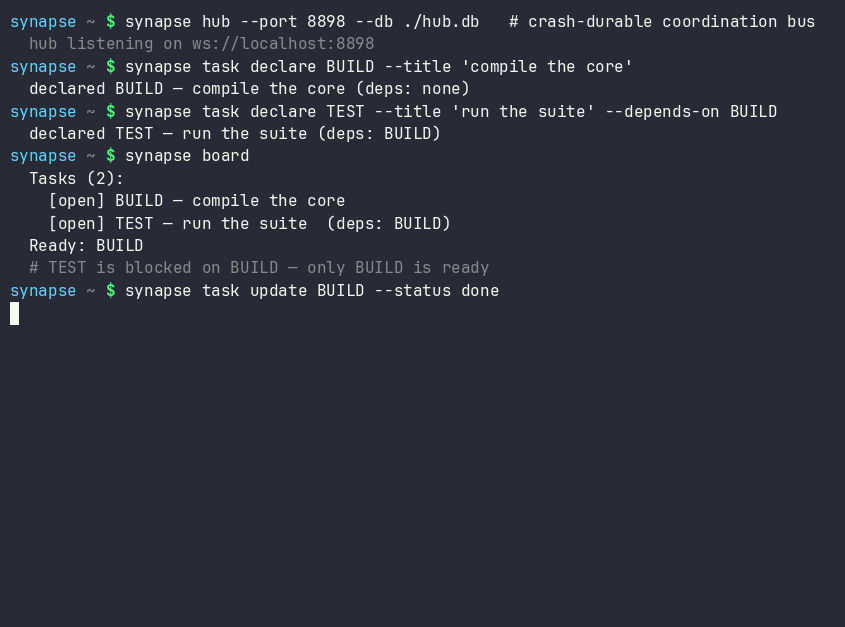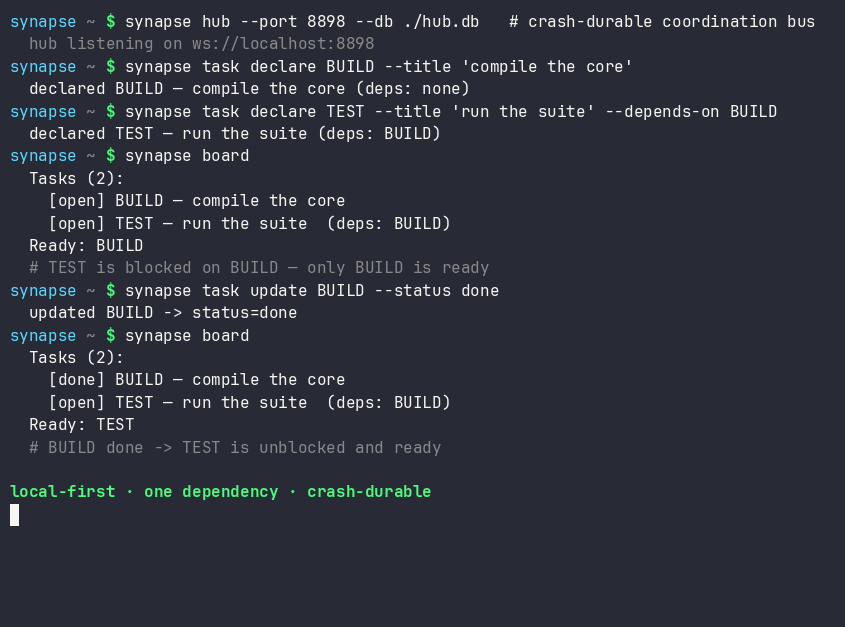
## 調整する。観測する。統制する。 Synapse の日々の約束は、3 つの明示的なループです。 - **調整する** — エージェントが衝突する前に:`synapse git-init`、 `synapse git-claim`、`synapse git-claim-check --staged`、`synapse task`、 `syn ack` が、作業スコープ・依存関係・証跡を、サイドチャネルのメモではなく 共有状態に変えます。 - **観測する** — 永続状態からフリートを:`synapse who`、`synapse state`、 `synapse dashboard`、`synapse event-query`、および観測されたピアの行が、 誰が在席し、何が claim され、何が変わり、どのピアハブの事実が advisory に すぎないのかを示します。 - **統制する** — リスクのある操作を証跡付きで:policy チェック、承認、 release receipts、Merkle roots、ACL サーフェス、フェデレーション、 暗号鍵コマンドが、オペレーターの判断を監査可能にします。ガバナンスの サーフェスは既定では報告のみを行い、何が merge・release・クロスハブ操作を ブロックするかはオペレーターが決めます。 - **永続ログを保存時に保護する** — ハブのライブイベントストア向けの オプションの **SQLCipher** ページ暗号化(さらにリレーログ、A2A 状態、 カーソル、アーカイブ向けのファイル全体 AES-GCM エンベロープ)。 [SQLCipher live event store](../../README.md#sqlcipher-live-event-store-at-rest) を参照してください。 ## 機能ウォール 以下のビジュアルセルはラベル付きのキャプチャ用プレースホルダーであり、 欠けている画像ではありません。デモキャプチャの工程の後に短いプロダクト録画へ 置き換わります。リンクされたコマンドとドキュメントは、今日出荷済みの挙動を 記述しています。 | 出荷済みの調整サーフェス | ラベル付きビジュアルスロット | |---|---| | **編集の前に claim。** [`synapse git-init`](../../README.md#git-native-claims) が claim 対応の Git フックをインストールし、`synapse git-claim` が正確な worktree・ブランチ・パスのスコープを記録するため、重複する claim はファイルが分岐する前に拒否できます。 | **ビジュアルプレースホルダー — claim gutter:** 競合する編集が拒否される間、1 人の所有者が可視化されます。 | | **claim されていないネイティブなファイル編集をブロック。** [プロバイダーのファイル編集 claim フック](../claim-guard-hooks.md)は、Claude Code `Edit\|Write`、Codex `apply_patch`、Gemini CLI `replace\|write_file`、Kimi `Edit\|Write` を単一のライブ claim 判定エンジンに適合させます。 | **ビジュアルプレースホルダー — 編集拒否:** claim のないプロバイダー編集は、ネイティブのファイルツールが動く前に停止します。 | | **プランを共有。** `synapse task` と [`synapse board`](../coordination-model.md) は、タスク状態・依存関係・準備完了の作業を、エージェントごとの別々のメモではなくハブ上に保ちます。 | **ビジュアルプレースホルダー — ボード:** ブロックされたタスクは、依存先が完了すると準備完了になります。 | | **所有権の空白なしに作業を引き継ぐ。** [アトミックな handoff](../coordination-model.md#4-hand-off-and-recover) は、保持中のタスク・スコープ・状態・チェックポイントを、release-and-reclaim の窓なしにオンラインの受け手へ移します。 | **ビジュアルプレースホルダー — handoff:** 所有権とチェックポイントが 2 つの seat の間を一緒に移動します。 | | **dark seat を暴く。** 所有者の正確な waiter が 30 秒間連続で不在になると、ハブは影響を受ける claims や割り当て済み作業について [`dark_seat_alert`](../protocol.md) を 1 回発行し、permanent-arm の対処法も含めます。作業を自動的に解放したり再割り当てしたりはしません。 | **ビジュアルプレースホルダー — dark seat アラート:** 欠けている waiter と正確な再アームコマンドが、影響を受ける作業の隣に表示されます。 | | **1 つのコックピットからフリートを読む。** [`synapse dashboard`](../studio.md) は、ローカルの司令センター、正確な状態のタスク列、claims、競合、セキュリティ態勢、オプションの永続イベントフィードを提供します。読み取り専用の Studio プロジェクションはハブに新しい権限を一切追加しません。 | **ビジュアルプレースホルダー — コックピット:** ライブの claims、タスク状態、リスク、直近のイベントが 1 つのオペレータービューを共有します。 | | **既存のエージェントプロトコルをエッジで接続。** [`synapse mcp`](../mcp.md) は調整ツールと読み取り専用 resources を stdio 上で公開し、[A2A ブリッジ](../a2a-conformance.md)はローカルの Agent Card と HTTP+JSON サーフェスを公開しつつ、部分検証という境界を明示し続けます。 | **ビジュアルプレースホルダー — MCP と A2A:** 既存のエージェントがどちらのアダプター経由でも同じハブに到達します。 | ## ひと目でわかる