English · 简体中文 · Español · Português (Brasil) · 日本語 · 한국어 · Deutsch · Français · Slovenčina
阻止并行的 AI 编码智能体互相覆盖彼此的文件。
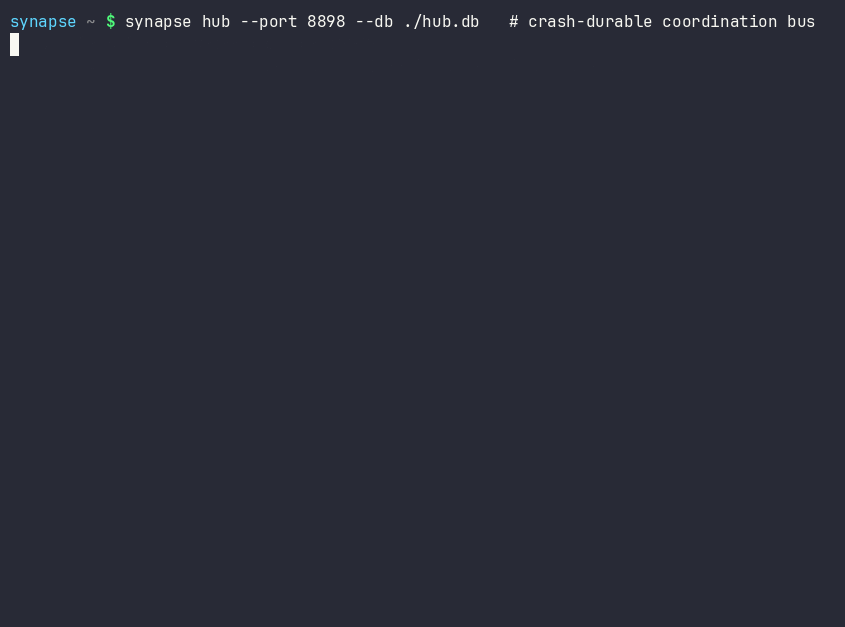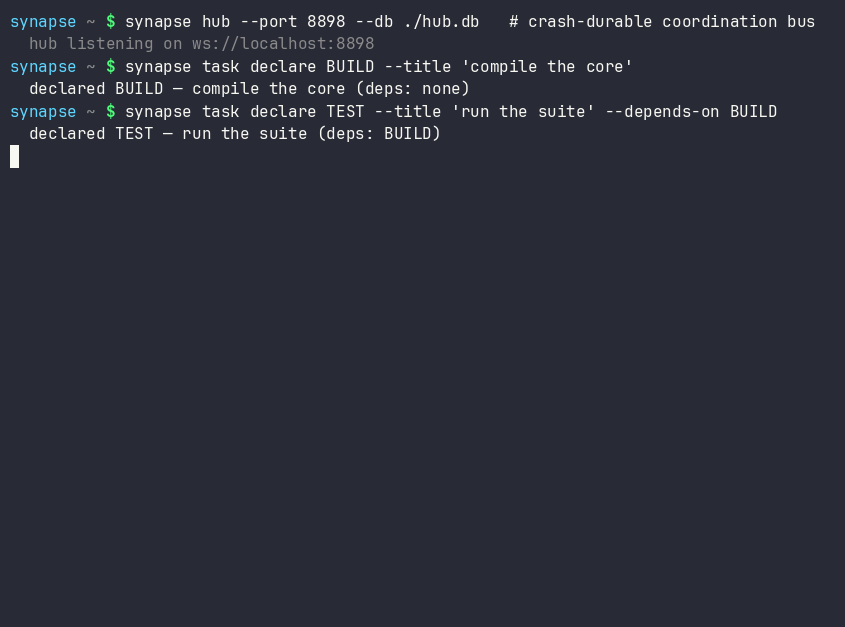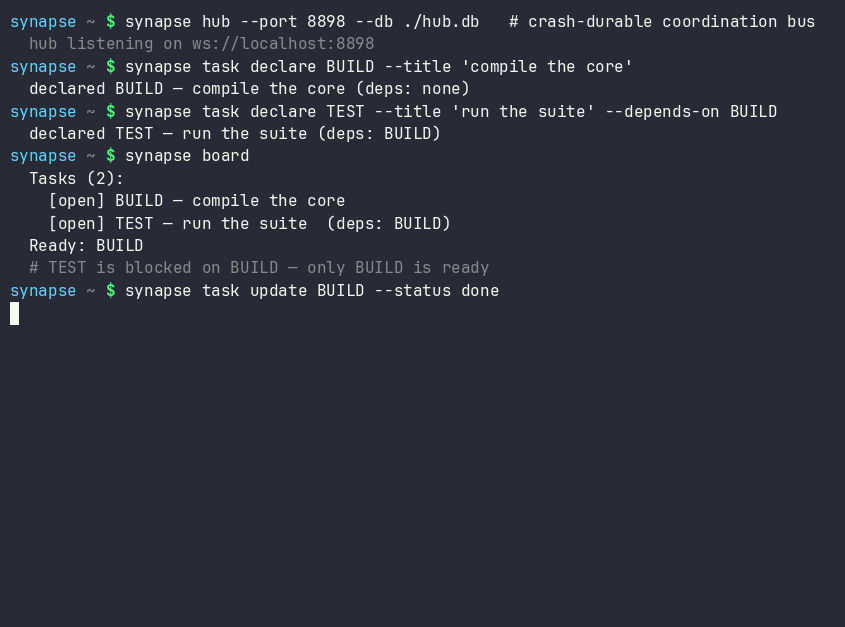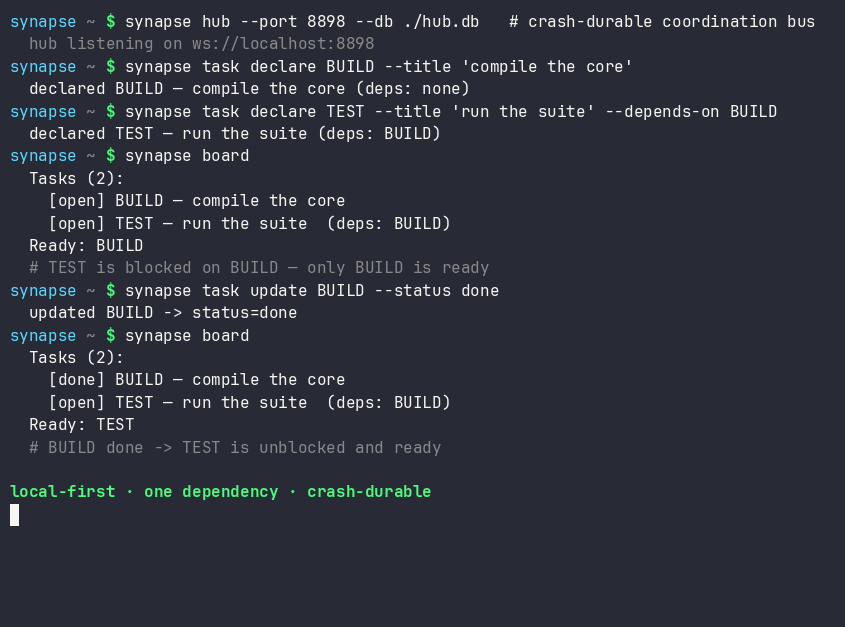
本地优先的协调总线 — file-scope claims、共享计划和持久的 leases — 适用于单个仓库,也适用于整个仓库生态。





获取 Python 包 · 运行最初 60 秒 · 阅读快速入门
## 协调。观察。治理。 Synapse 的日常承诺是三条显式回路: - **协调** — 在智能体相撞之前:`synapse git-init`、`synapse git-claim`、 `synapse git-claim-check --staged`、`synapse task` 和 `syn ack` 把工作 范围、依赖关系和证据变成共享状态,而不是旁路笔记。 - **观察** — 从持久状态读取舰队:`synapse who`、`synapse state`、 `synapse dashboard`、`synapse event-query` 以及被观察的对等行展示谁在线、 什么被 claim、什么发生了变化、哪些对等 hub 的事实只是 advisory。 - **治理** — 用证据约束高风险操作:policy 检查、审批、release receipts、 Merkle roots、ACL 表面、联邦(federation)和加密密钥命令使操作员的决策 可审计。治理表面默认只报告;由操作员决定什么会阻止一次 merge、release 或跨 hub 操作。 - **保护静态的持久日志** — 为 hub 的实时事件存储提供可选的 **SQLCipher** 页级加密(另有面向中继日志、A2A 状态、游标和归档的整文件 AES-GCM 信封)。 参见 [SQLCipher live event store](../../README.md#sqlcipher-live-event-store-at-rest)。 ## 功能墙 下方的视觉单元格是带标签的截屏占位符,不是缺失的图片。短的产品录像会在 演示捕捉环节之后替换它们;链接的命令和文档描述的是今天已交付的行为。 | 已交付的协调表面 | 带标签的视觉插槽 | |---|---| | **先 claim 再编辑。** [`synapse git-init`](../../README.md#git-native-claims) 安装感知 claim 的 Git 钩子;`synapse git-claim` 记录精确的 worktree、分支和路径范围,使重叠的 claim 可以在文件分叉之前被拒绝。 | **视觉占位 — claim gutter:** 一个所有者可见,而一个竞争编辑被拒绝。 | | **阻止未 claim 的原生文件编辑。** [各提供商的文件编辑 claim 钩子](../claim-guard-hooks.md)把 Claude Code `Edit\|Write`、Codex `apply_patch`、Gemini CLI `replace\|write_file` 和 Kimi `Edit\|Write` 适配到同一个实时 claim 决策引擎。 | **视觉占位 — 编辑拒绝:** 未 claim 的提供商编辑在原生文件工具运行之前就被停下。 | | **共享计划。** `synapse task` 和 [`synapse board`](../coordination-model.md) 把任务状态、依赖关系和就绪工作保存在 hub 上,而不是各个智能体分散的笔记里。 | **视觉占位 — 看板:** 被阻塞的任务在其依赖完成后变为就绪。 | | **交接工作而不产生所有权空档。** [原子 handoff](../coordination-model.md#4-hand-off-and-recover) 把持有的任务、范围、状态和检查点移交给在线接收者,没有 release-and-reclaim 的窗口期。 | **视觉占位 — handoff:** 所有权和检查点在两个 seat 之间一起移动。 | | **揭露 dark seat。** 当所有者的精确 waiter 连续缺席 30 秒后,hub 会针对受影响的 claims 或已分配的工作发出一条 [`dark_seat_alert`](../protocol.md),并附上 permanent-arm 补救方法;它不会自动释放或重新分配工作。 | **视觉占位 — dark seat 警报:** 缺失的 waiter 和精确的重新武装命令出现在受影响工作的旁边。 | | **从一个座舱读取整个舰队。** [`synapse dashboard`](../studio.md) 提供本地指挥中心、精确状态的任务列、claims、冲突、安全态势和可选的持久事件流;只读的 Studio 投影不为 hub 增加任何新权限。 | **视觉占位 — 座舱:** 实时 claims、任务状态、风险和近期事件共享同一个操作员视图。 | | **在边缘接入既有的智能体协议。** [`synapse mcp`](../mcp.md) 通过 stdio 暴露协调工具和只读 resources;[A2A 桥](../a2a-conformance.md)暴露本地 Agent Card 和 HTTP+JSON 表面,同时让其部分验证的边界保持显式。 | **视觉占位 — MCP 与 A2A:** 既有智能体通过任一适配器到达同一个 hub。 | ## 一览