回放物理 AI 的每一步。
已录制的策略仿真,可逐帧检查的影片,可继续编辑的三维场景。
看见行为,查看证据,把场景带走。




◉ 体验策略压力实验室 ·
✦ 进入蝴蝶效应实验室 ·
◐ 拖动体验前后对照 ·
下载演示包 ↓ ·
English
观看无需安装,无需账号。封面各面板展示独立录制的运行。
[首页](https://noteflowai.github.io/robot-reel/)在手机首屏呈现录制预览,点击后开始播放。使用 **Save this view as an image** 可保存当前预览帧或原始海报,图片注明来源、预览时间与仿真范围。
## 对照原始回放,检查 AI 的解释
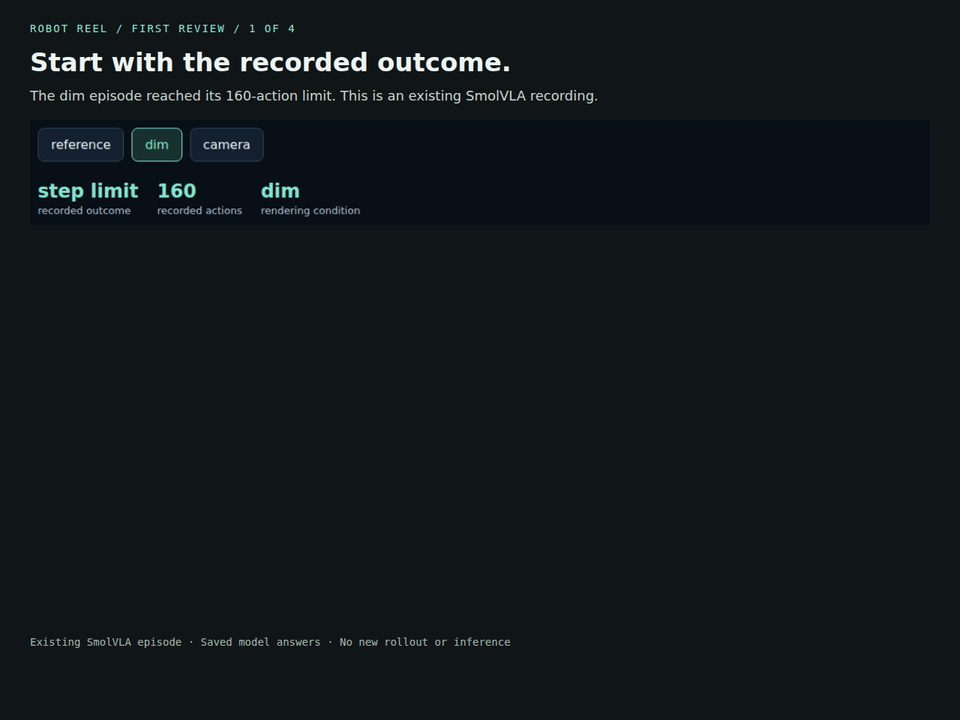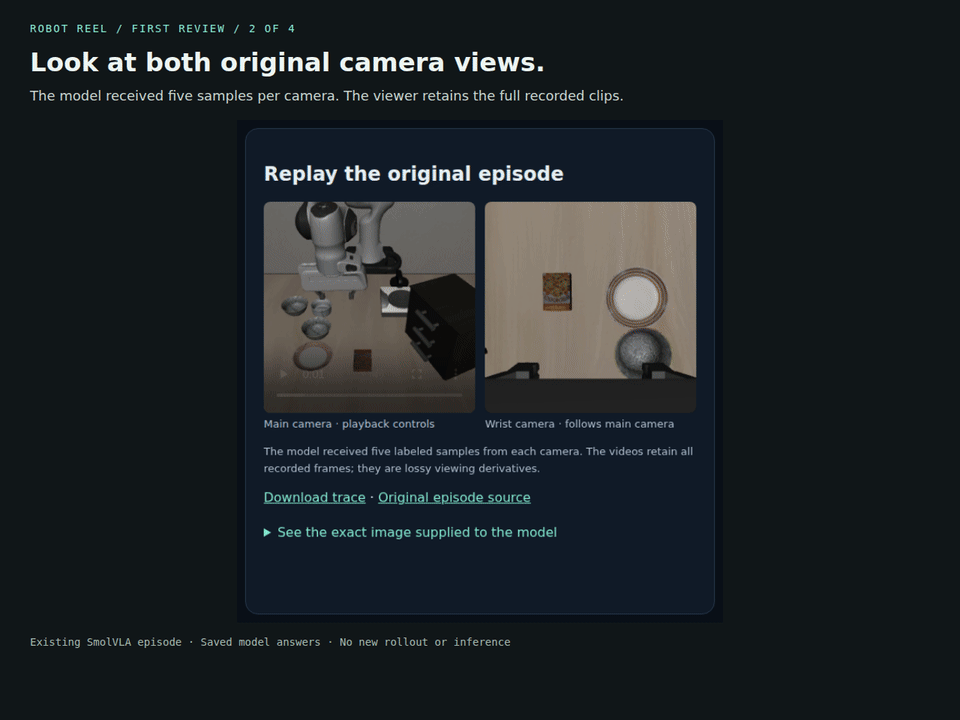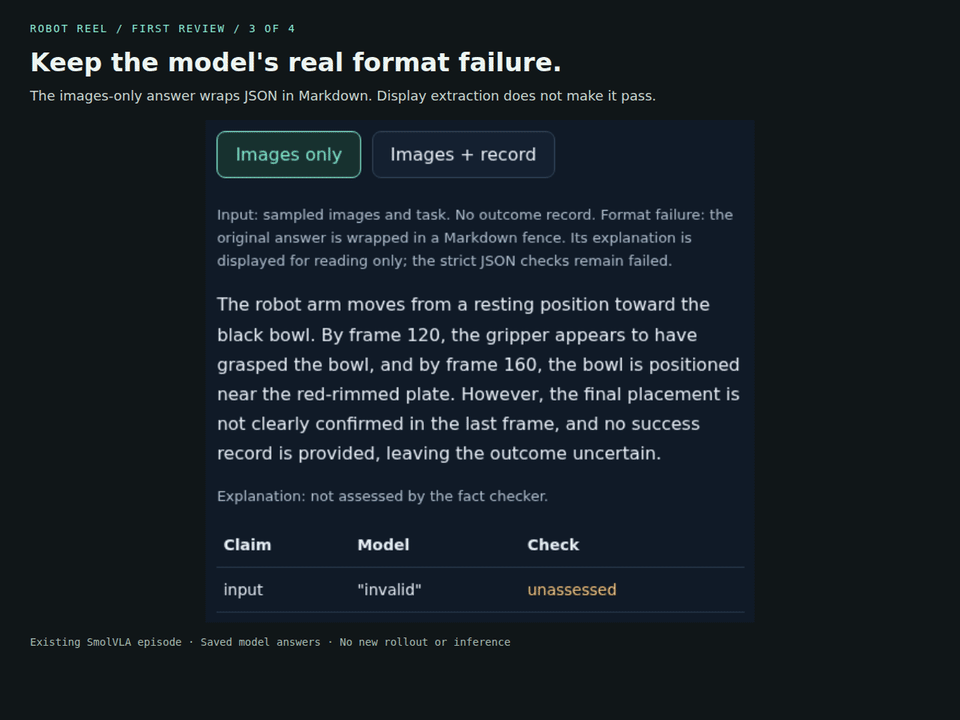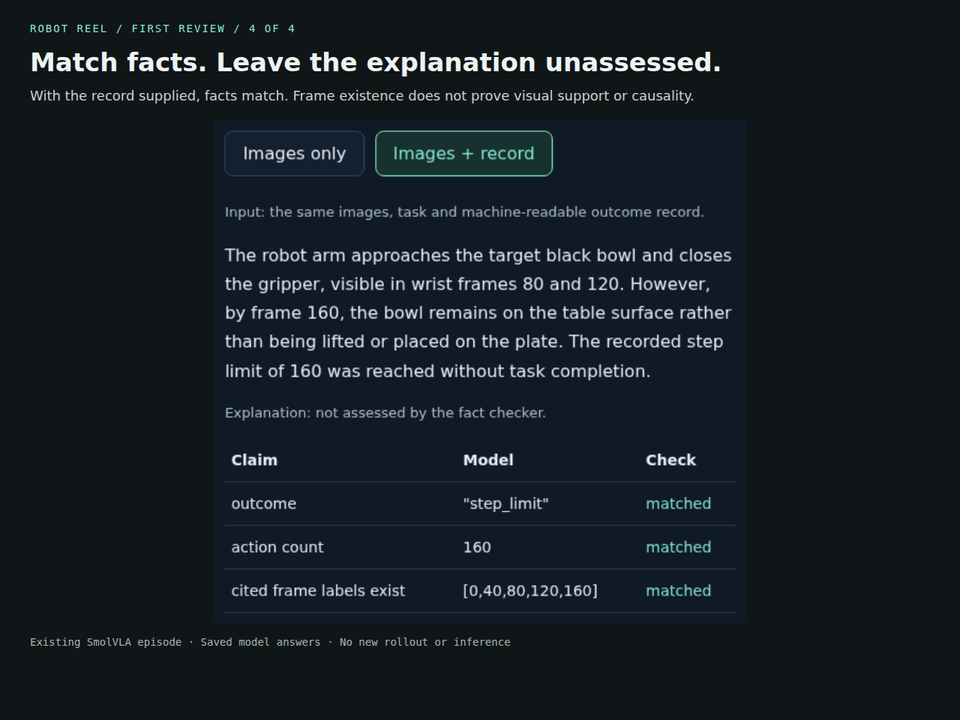
[打开 Qwen3.8 机器人复核页面](https://noteflowai.github.io/robot-reel/model-review/):
六次真实模型输出,对照三个原始 SmolVLA 片段、抽帧图和结果记录。
可切换“只看图像”与“图像加结果记录”,完整数据支持离线下载。
```sh
robot-reel review-claims trace.json claims.json --output review.json
```
独立核对结果、动作数量和引用帧。模型解释仍是未验证的推断。
[方法、原始记录与教程](docs/model-review.md)。
**[首次复核,无需克隆仓库](docs/first-claim-review.md)** — 安装已发布的 CLI,对照机器人原始轨迹,复核一份真实模型输出。
 ## 选择你的工作场景
Robot Reel 将策略仿真和三维场景编辑的记录整理为可交付的回放、数据与工程文件。
可以先浏览已有实验,再按相应指南录制或编辑自己的场景。
| 需要完成的工作 | 从这里开始 | 可交付的材料 |
| --- | --- | --- |
| 回放自己的 LeRobot 数据集 | [`robot-reel lerobot`](docs/lerobot.md) · [SO-101 示例](https://noteflowai.github.io/robot-reel/lerobot/) | 可离线打开的页面:全部相机、各关节指令与实测对照、带校验的源文件指纹 |
| 复核策略在不同条件下的表现 | [SmolVLA 压力实验室](https://noteflowai.github.io/robot-reel/stress/) | 配对结果、相机画面、动作轨迹与离线实验包 |
| 在工厂与园区上跑通数字孪生闭环 | [工厂数字孪生实验室](https://noteflowai.github.io/robot-reel/factory-twin/) | 闭环与影子模式配对班次、决策依据、Blender 与 OpenUSD 工程 |
| 检查仿真参数与数值误差 | [Genesis × Newton 步长对照](https://noteflowai.github.io/robot-reel/solver-lab/) | 误差曲线、原始样本与可编辑 OpenUSD |
| 编辑实景资产并复核修改 | [Blender 场景实验室](https://noteflowai.github.io/robot-reel/scene-lab/) | 修改前后工程、渲染图与编辑参数 |
各实验分别记录采集方法、已检查的量与运行要求。接入自己的策略或仿真器,
请从[录制指南](docs/recording.zh-CN.md)开始,并用原始样本验证导出结果。
## 快速开始
**[在 Hugging Face 体验 Robot Reel](https://huggingface.co/spaces/glayguo/robot-reel)**:
在同一个 Space 对照单个任务的 30 次 SmolVLA 仿真(10 个初始状态 × 3 种条件)、旋转查看 GPU 布料录制,
探索 12 个 Newton 世界,并逐关节检查 Microduck 的两组步行记录。无需安装或模型账号;Space 自带原始录制,
[构建与发布说明](docs/huggingface.md)提供对应源码提交和文件校验信息。
[模型与数据资源合集](https://huggingface.co/collections/glayguo/robot-reel-physical-ai-replay-lab-6aa67e950ba650285033a4d0) · [体验反馈与讨论](https://huggingface.co/spaces/glayguo/robot-reel/discussions/1)。
第一次体验可以从[三步导览](https://noteflowai.github.io/robot-reel/#tour)开始:
对照一组真实实验的不同结局,进入 Rerun 原生检查,再本地校验完整实验。
[场景库](https://noteflowai.github.io/robot-reel/#demos)支持按策略运行、实验对照和
三维创作筛选;预览点击后播放。
使用 Python 3.12+,从 [PyPI](https://pypi.org/project/robot-reel/0.19.1/)
安装已发布的命令行工具:
```bash
python3 -m venv .venv
source .venv/bin/activate
python -m pip install robot-reel==0.19.1
robot-reel --help
```
也可以直接校验源码仓库中的录制;这条路径只需 Python 3.12+ 和标准库:
```bash
git clone https://github.com/noteflowai/robot-reel.git
cd robot-reel
# 校验配对策略实验中的全部试次。
python3 -m robot_reel.cli stress docs/stress
# 检查已录制的策略运行与证据。
python3 -m robot_reel.cli vla docs/vla
# 把仓库自带的制动对照转成通过校验的分镜计划。
python3 -m robot_reel.cli direct docs/compare/braking \
--plan examples/contact-storyboard.json --output artifacts/director
```
[](https://colab.research.google.com/github/noteflowai/robot-reel/blob/main/examples/quickstart.ipynb)
也可以使用[经过验证的安装包或普通用户 Docker 镜像](docs/distribution.md);
PyPI 与 GitHub Releases 提供相同的 wheel 和源码包,容器支持按宿主机 UID/GID 写出文件。
录制新的运行需要[完整运行环境](docs/recording.zh-CN.md)。
在线回放可直接在浏览器中打开,无需在本机安装仿真环境。
## 你的 LeRobot 数据集,一条命令回放
把任意 [LeRobotDataset](https://huggingface.co/docs/lerobot/lerobot-dataset-v3) 的一个 episode
(Hugging Face Hub 上的或本地的)导出为可离线打开的文件夹:所有相机共用一条时间轴,显示语言任务,
每个关节的指令与实测曲线并排,并可一键跳到差值最大的帧。导出会锁定 Hub 提交并记录每个源文件的
SHA-256;`--check-source` 会重新读取数据集逐值比对。支持 v3.0 与 v2.x,无需安装 LeRobot。
```bash
python -m pip install 'robot-reel[lerobot]==0.19.1'
robot-reel lerobot lerobot/svla_so101_pickplace --episode 0 --output artifacts/so101
robot-reel lerobot artifacts/so101 --verify --check-media --check-source
```
**[打开 SO-101 示例 ↗](https://noteflowai.github.io/robot-reel/lerobot/)** ·
[使用说明、校验与限制](docs/lerobot.md) ·
数据来源:[`lerobot/svla_so101_pickplace`](https://huggingface.co/datasets/lerobot/svla_so101_pickplace)
第 0 个 episode(Apache-2.0),即 SmolVLA 微调所用的真实 SO-101 数据。
**用你自己的 episode 试一试,并告诉我们结果。** 按
[20 分钟试用指南](docs/first-use-trial.md)记录安装与导出耗时,再通过
[试用反馈表](https://github.com/noteflowai/robot-reel/issues/new?template=first_use_trial.yml)
说明你想查什么、卡在哪里。失败或中途放弃的尝试同样有价值。
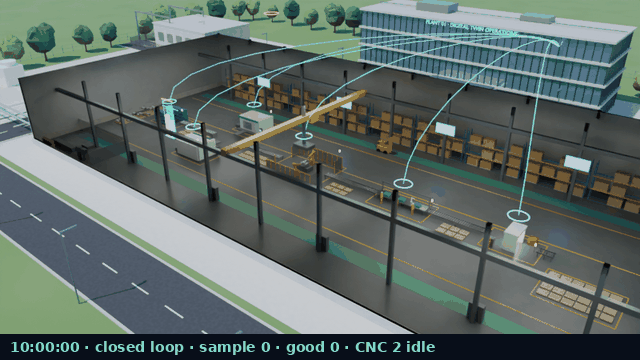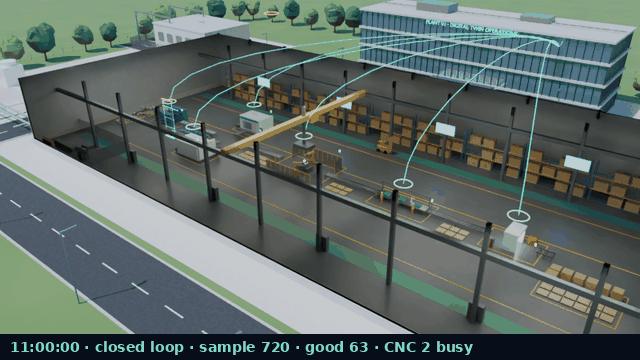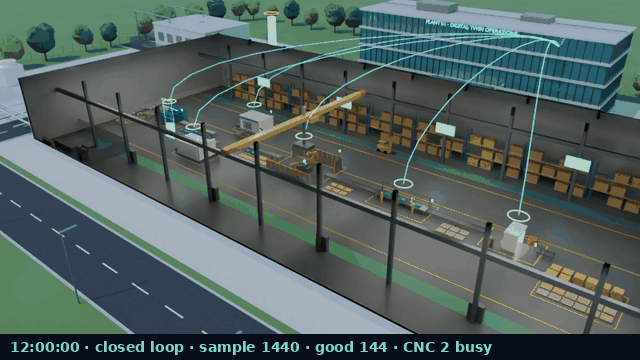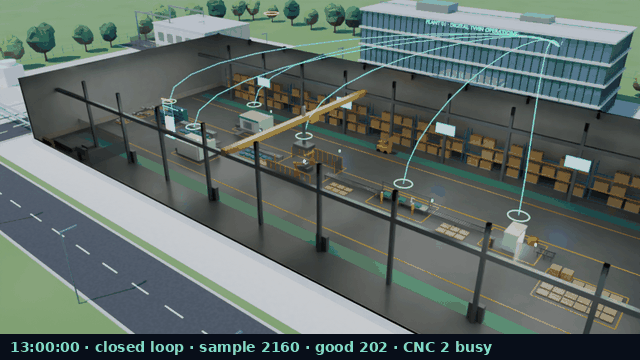
## 同一班次,闭环运行。
**工厂数字孪生实验室:工厂与园区 × Blender 5.2 × OpenUSD。** 一条仿真产线、AMR 车队、
车间温控与园区能源系统,把带噪声、会丢包、有延迟的遥测发送给数字孪生。孪生体据此同步
工厂状态,用卡尔曼滤波估计看不见的主轴磨损,在自己的模型上推演 14 种维护方案,预测计费
需量,再把指令下发回工厂。同一班次可在**闭环**模式下回放,也可切换到**影子**模式:同一个
孪生体只给建议、不执行。
 **[打开工厂数字孪生实验室 ↗](https://noteflowai.github.io/robot-reel/factory-twin/)** ·
[离线实验包](https://noteflowai.github.io/robot-reel/factory-twin/experiment.zip) ·
[Blender 与 OpenUSD 工程](https://github.com/noteflowai/robot-reel/releases/latest/download/factory-twin-blender.zip) ·
[模型、闭环与校验说明](docs/factory-twin.md) ·
[24 秒 Cycles 园区漫游 ▶](https://noteflowai.github.io/robot-reel/factory-twin/film.mp4)
在 **12 组配对班次**中,闭环模式主轴故障为 0 次(影子模式 11 次),超出需量上限的计费时段
为 0 个(影子模式 8 个);合格品数量 10 组增加、2 组减少。整个园区在 Blender 中程序化建模,
每种模式的 676,393 个动画数值逐帧核对,并经 OpenUSD 读回校验。
`robot-reel factory-twin --verify` 仅用 Python 标准库即可重新执行工厂与孪生体。
该工厂为示意模型,未按真实工厂标定。
## 同一帧,回到三维现场。
**[Scene Lab](https://noteflowai.github.io/robot-reel/scene-lab/) — Microduck × 实景资产 × Blender。**
逐帧检查机器人在原始与编辑后海岸场景中的运动,查看轨迹和接触点,保持原始相机视角,
或环绕完整机器人模型。对照同一帧的 MuJoCo 与 Blender 视频,再下载带动画的原生工程,
或导出可与原始记录核对的单帧 JSON。
[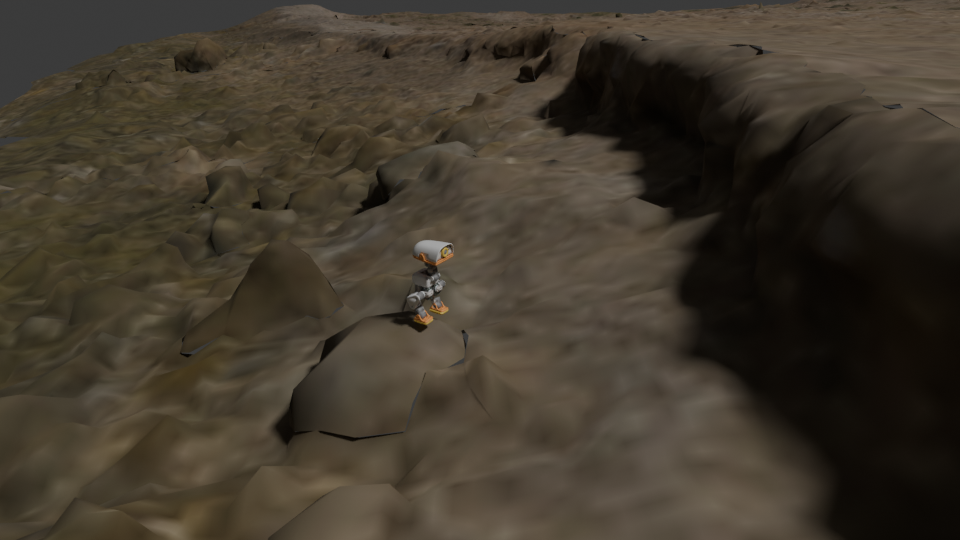](https://noteflowai.github.io/robot-reel/scene-lab/)
两组六秒仿真全部保留,包括跌倒与滑移;共 **362 帧**完成原生变换与虚拟相机投影核对。
完整模型、简化包围盒/碰撞代理和视频回放三种模式支持不同渲染条件。
[复现步骤与实测性能](examples/scene-motion/README.md) ·
[下载 Blender 动画工程](https://github.com/noteflowai/robot-reel/releases/latest/download/scene-motion-native.zip)。
## 同一抛体,步长有多大影响?
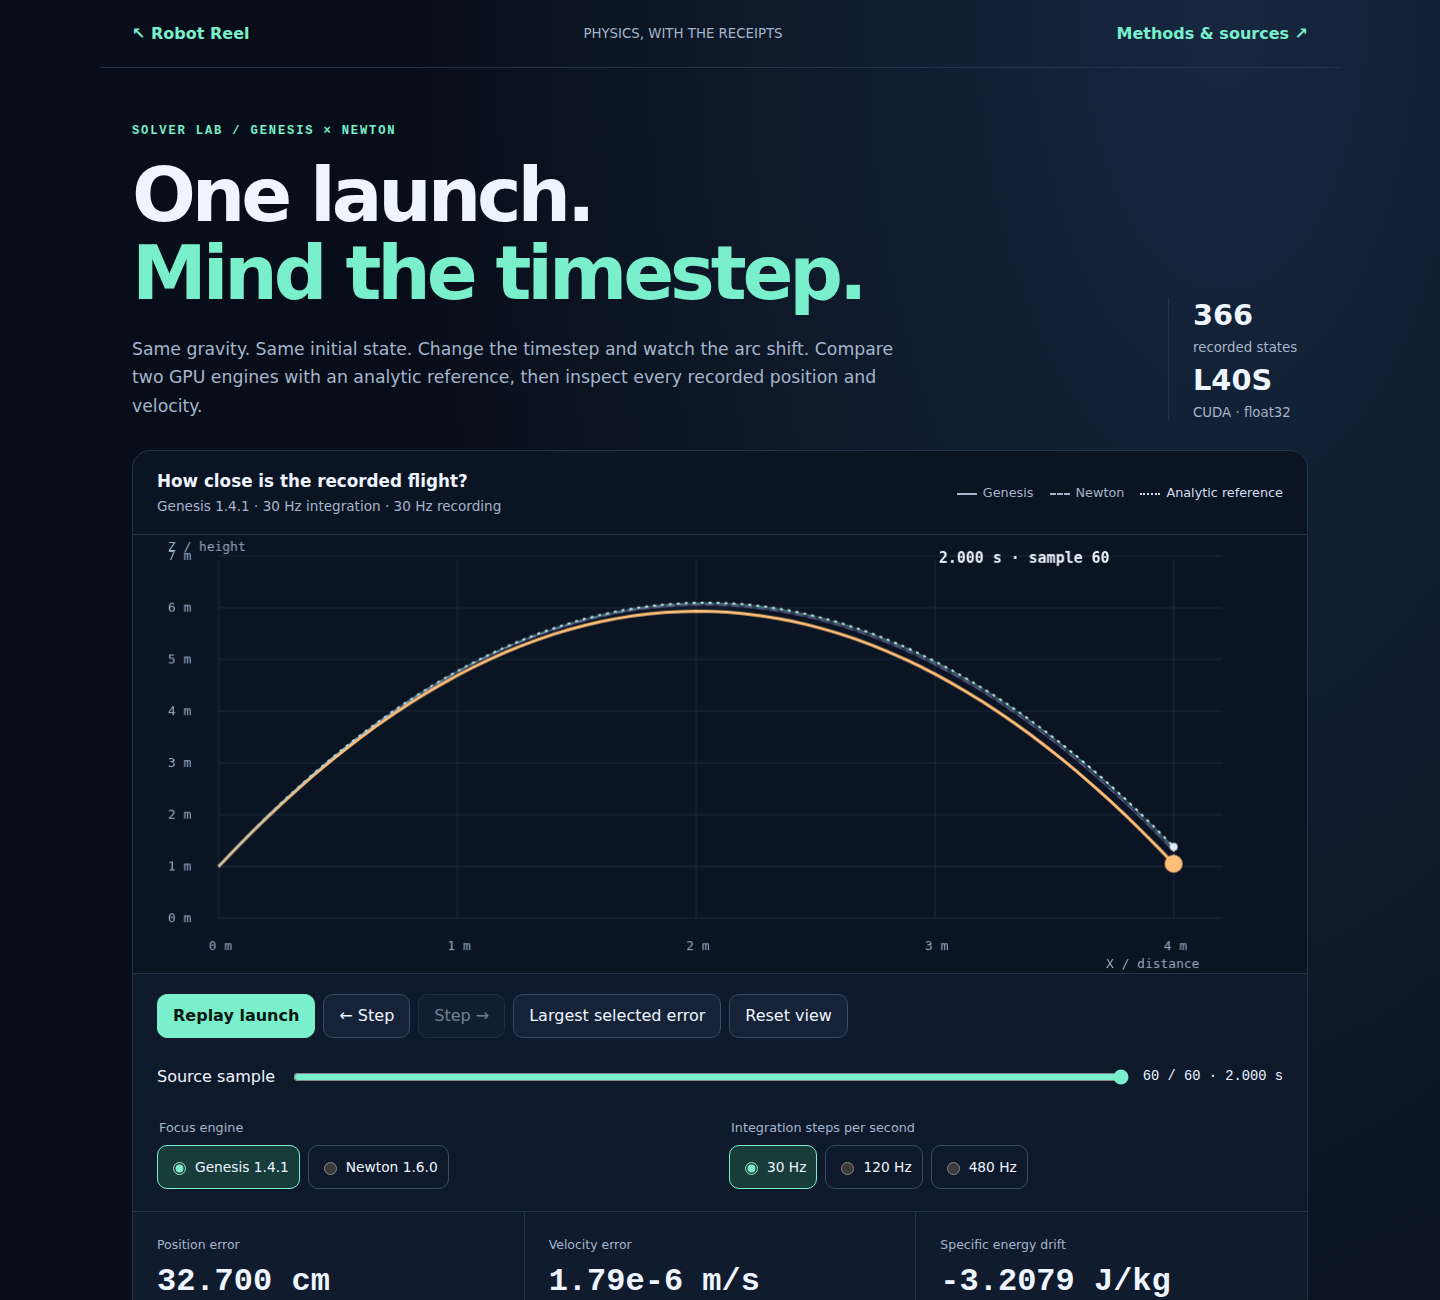
**Solver Lab — Genesis × Newton。** 在 **L40S / CUDA** 上独立录制六次
抛体运动,以相同初始状态和重力,对比每秒 30、120、480 次积分的轨迹。
逐帧检查解析解、位置与速度误差,以及单位质量机械能变化。本次实验的
最大位置误差随步长缩小,从 **32.70 厘米降至 2.05 厘米**。
[](https://noteflowai.github.io/robot-reel/solver-lab/)
**[打开 Solver Lab ↗](https://noteflowai.github.io/robot-reel/solver-lab/)** ·
[完整离线实验](https://noteflowai.github.io/robot-reel/solver-lab/experiment.zip) ·
[场景、方程与复现方法](docs/solver-lab.md)
保留全部 **366 个位置与速度状态**,支持 JSON/CSV 导出,并逐帧核对
Genesis 原生回放与可编辑 OpenUSD。安装包中的 CLI 可直接校验和导出离线实验。
两引擎在这个无碰撞、无阻力的简单场景中产生相同数值;这是积分误差诊断,
不代表仿真器排名或真实机器人准确率。
## 看懂 Microduck 的每一步
**分享可复核的 Microduck 帧。** 帧链接关联轨迹指纹和模型版本。下载对应实验与帧 JSON,
使用 `robot-reel microduck-review` 核对原始记录和帧事实。安装包中的校验器
无需克隆源码或 GPU。[离线操作说明](docs/offline-lab.md)。
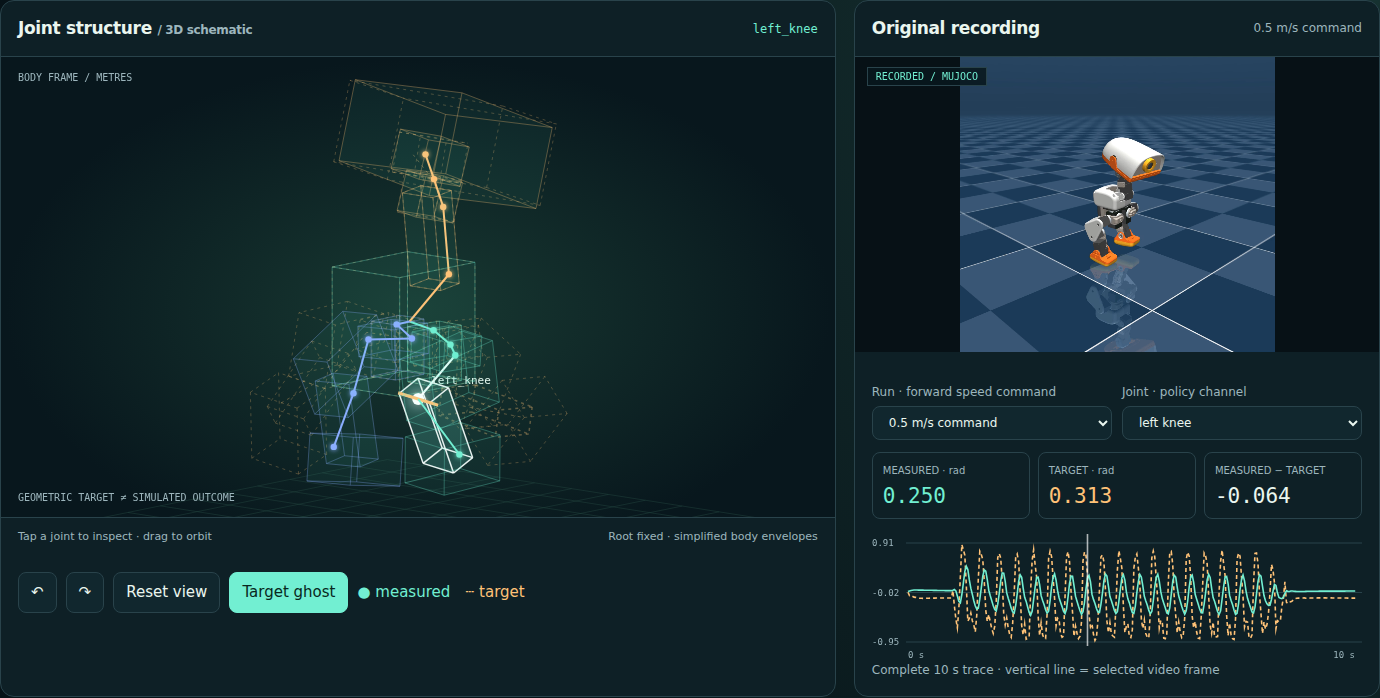
**Microduck 动作实验室。** 直接点选三维关节,拖动旋转查看结构,叠加策略目标姿态,点击
14 关节误差热图,与原始录像同步检查。切换 **0.3 / 0.5 m/s 速度命令**,
对照全部 **8,400 个实测关节样本**;分享指定帧,导出 JSON、CSV,
也能导入收到的帧 JSON,逐字段核对原始记录后恢复画面。支持完整离线实验。
播放控制紧邻三维结构,四个视角按钮支持键盘操作;视频加载失败可原位重试,
保留所选帧和关节,仍可查看数据或导出记录。
也可[让 Agent 复盘一帧](docs/agent-review.md):通过 Skills Anywhere 加载技能,
先执行只读来源校验,再解释核实后的事实。
 **[进入 Microduck 动作实验室 ↗](https://noteflowai.github.io/robot-reel/microduck-lab/)** ·
[下载两组完整录制与离线查看器](https://noteflowai.github.io/robot-reel/microduck-lab/experiment.zip) ·
[方法与校验](docs/microduck-lab.md) ·
[交互灵感:mishig 的 Microduck Anatomy](https://huggingface.co/spaces/mishig/microduck-anatomy)
三维结构由固定版本的 Pollen 模型与原始关节角度计算,全部 **18,000 个变换**
已与 MuJoCo 核对。原录制没有机身朝向,因此结构图固定机身坐标,不推断足底接触。
这是 **PD 执行器近似下的仿真**,不是硬件结果;模型衍生结构与录像保留上游非商业、
相同方式共享条款。本实验室为原创实现,没有复制参考 Space 的代码或素材。
## 同一张布,三种形变
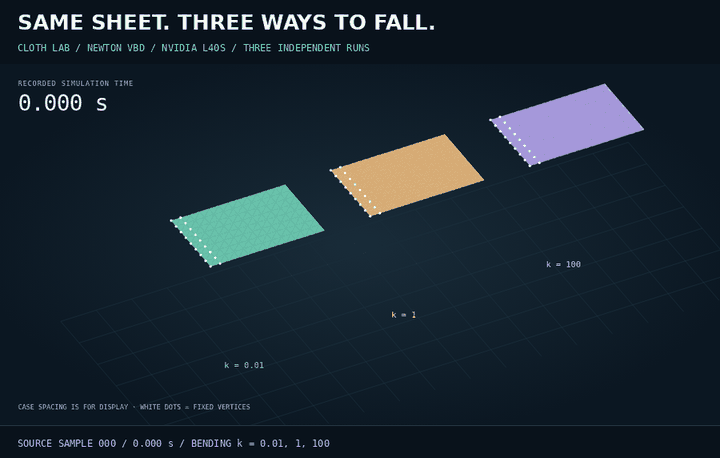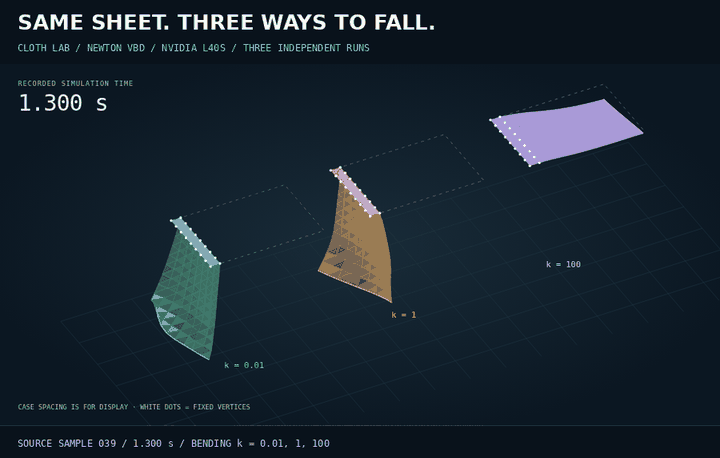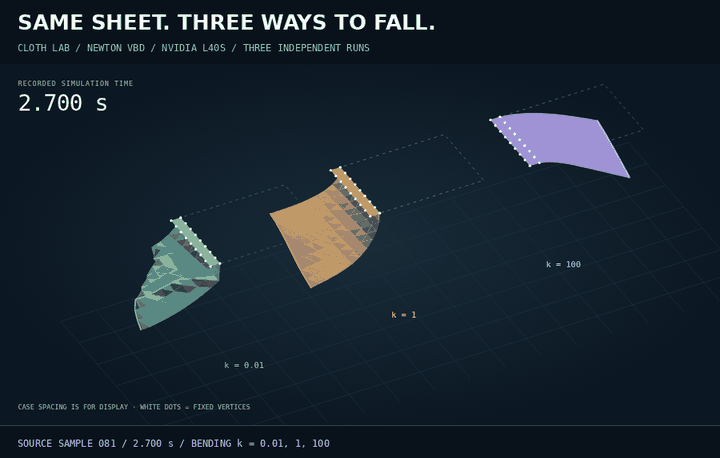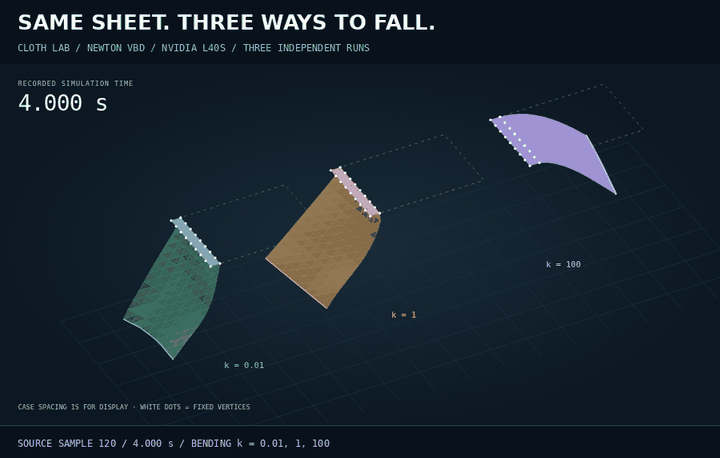
**布料实验室 Cloth Lab。** 在 **NVIDIA L40S** 上运行三组独立 Newton
布料仿真,网格、固定边、质量和重力完全相同,只改变弯曲系数。
旋转观察形变,叠加对照同一时刻的网格,逐帧检查差异,再把场景带进 Blender。
原始数据保留全部 **42,471 个顶点样本**,并经过 OpenUSD 和 Blender 原生读回校验。
当前实验室还支持导出附实测指标和数据指纹的 **1920 × 1080 演示图片**,
以及保留完整精度的样本 JSON;分享链接会保存旋转视角,方便团队恢复同一画面讨论。
收到 JSON 后可直接导入,核对原始记录并恢复画面;当前源码的命令行也支持独立校验,
无需 GPU 或 Newton,浏览器导入可断网使用。
 **[释放三张布,开始体验 ↗](https://noteflowai.github.io/robot-reel/cloth/)** ·
[完整离线实验](https://github.com/noteflowai/robot-reel/releases/latest/download/robot-reel-cloth-experiment.zip) ·
[可编辑 OpenUSD](https://github.com/noteflowai/robot-reel/releases/latest/download/robot-reel-cloth-scene.usdc) ·
[方法、边界与复现](docs/cloth.md)
弯曲系数是求解器设置,不代表经过标定的真实织物属性;颜色用于区分实验。
页面同时给出几何诊断,保留原始 float32 位置和速度。本场景未启用碰撞或自碰撞。
浏览器通过 Canvas 2D 绘制已保存的网格,回放无需安装 CUDA 或 Newton。
**0.7.0+ 安装包**包含布料校验与完整离线导出,
见[安装说明](docs/distribution.md)。重新录制需要可选 Newton 环境。
## 换一束光,看策略如何改变
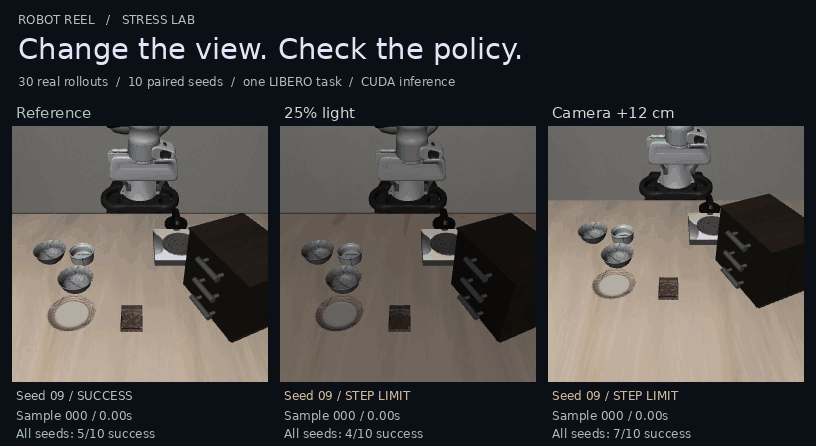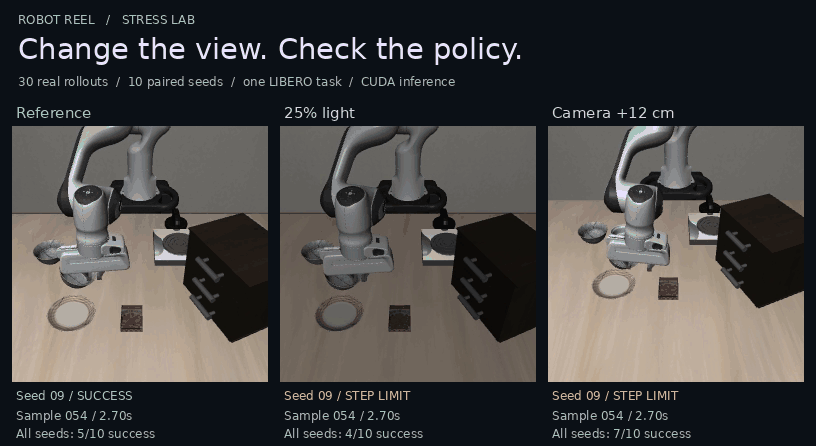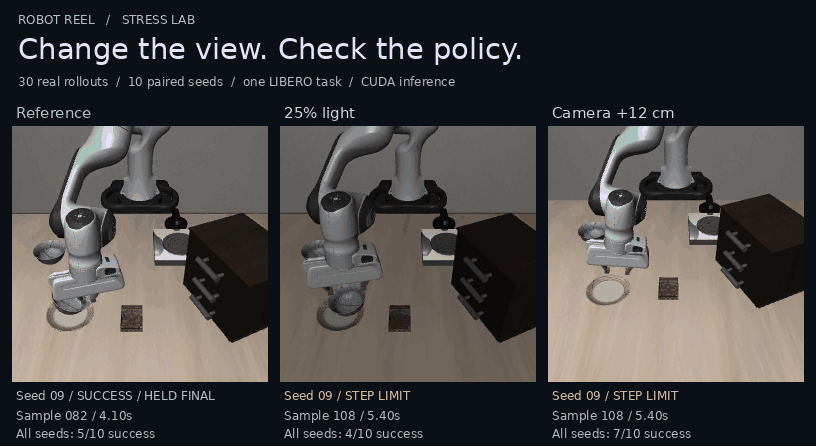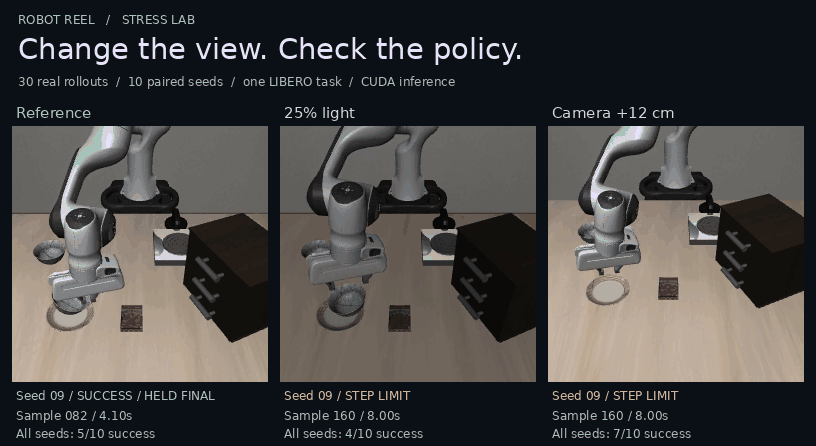
**策略压力实验室。** 让 SmolVLA 在参考光照、降低灯光强度和移动相机三种条件下,
从十组配对初始状态执行同一个任务,保留 **30 次真实闭环运行**。
点击结果矩阵查看任意成功或失败样本,对照策略的两个相机视角,
逐帧检查动作和推理记录,一键跳到实测末端轨迹差异最大的位置。
使用 **NVIDIA L40S / CUDA 推理**,每份记录均包含硬件信息和实测耗时。
 **[对照策略运行 ↗](https://noteflowai.github.io/robot-reel/stress/)** ·
[完整离线实验包 ↓](https://github.com/noteflowai/robot-reel/releases/latest/download/robot-reel-stress-experiment.zip) ·
[MCAP 遥测数据 ↓](https://noteflowai.github.io/robot-reel/stress/telemetry.mcap) ·
[在 Foxglove 中打开](docs/telemetry.md) ·
[复现与检查](docs/stress.md)
**把具体时刻带进团队复盘。** 将选中的配对样本和个人备注导出为 JSON 或可读
Markdown,重新导入可恢复原始样本位置,也可用命令行与完整本地实验逐项比对。
记录明确标注末帧停留,保留完整实验统计,个人备注与录制事实分开。
[复盘流程与核验命令](docs/stress.md#share-a-moment-for-review)。
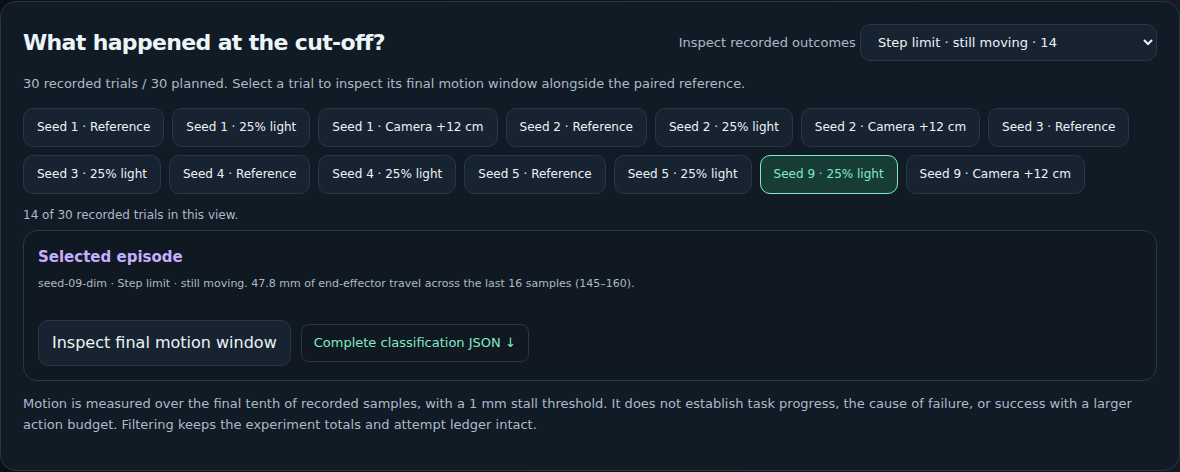
**[逐次检查失败](https://noteflowai.github.io/robot-reel/stress/#failures)。** 按记录类别筛选,直接跳到每个回合的末段运动窗口,并查看以毫米表示的末端移动距离。
[](https://noteflowai.github.io/robot-reel/stress/#failures)
**失败分析。** 14 次未成功试次均达到动作预算上限。各回合最后十分之一时段的末端移动距离
为 **44.8–138.6 mm**,均高于 1 mm 停滞阈值。这些测量说明截断时机械臂仍在运动;
是否取得任务进展、增加预算后是否成功,需要另行评估。
**重复运行检查。** 在同一块 L40S 上完整重复一次实验,**30 / 30 试次的结果、动作步数、
机器人状态和动作数值一致**,**策略调用使用的 360 / 360 个渲染帧一致**。
3,195 个仅用于记录的帧中有 1 帧不同,该帧未用于推理。这说明实验在已记录条件下
具有重复一致性,不能单独据此确立普遍确定性或因果归因。
[分类、可复现性及其局限](docs/stress.md#what-the-failures-were-and-whether-a-repeat-agrees)。
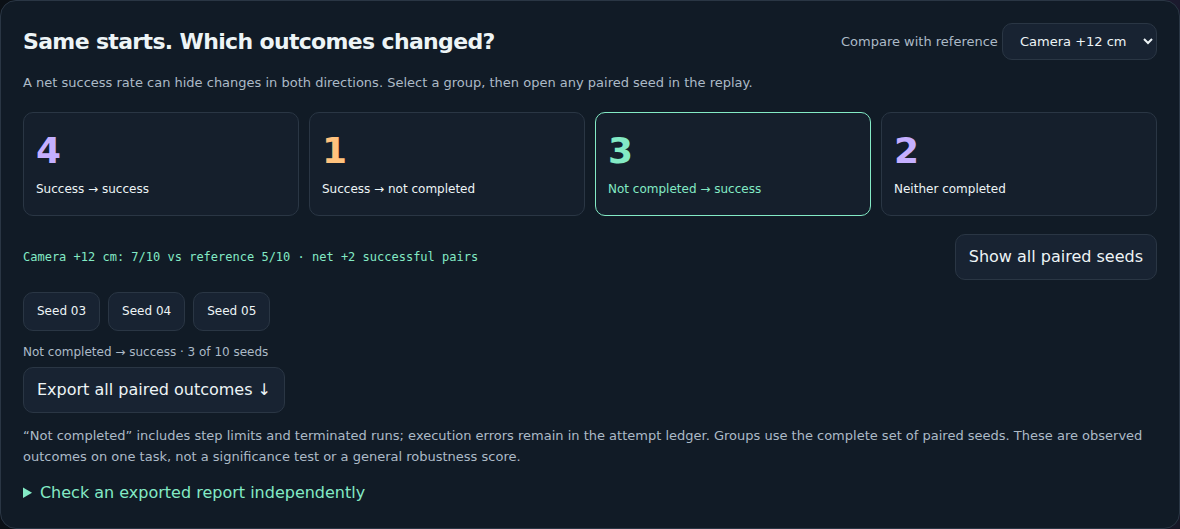
**看清净成功率背后的变化。** 在线实验现可按配对结果分组:相机条件净增两次成功,
实际包含三次从未完成变为成功、一次从成功变为未完成。点击任一分组可打开对应录像,
导出时仍保留两种条件和所有配对种子,并可用 0.8.0+ 安装包中的 CLI 独立核验。
[打开结果分组](https://noteflowai.github.io/robot-reel/stress/#outcomes) ·
[报告方法与命令](docs/stress.md#compare-paired-outcomes)。
**检验已记录的配对结果。** 使用 Robot Reel 0.17.1+ 运行
`robot-reel stress stress-lab --paired-exact`
得到双侧精确配对符号检验:`dim` 失去一次成功、获得零次(2/2,p = 1.0);
`camera` 失去一次、获得三次(10/16,p = 0.625)。两项的 Holm 校正后
p 值均为 1.0。当前不一致种子数量下,最小可达 p 值分别为 1.0 和 0.125,
因此本实验无法达到 p < 0.05。单个任务不能证明普遍稳健性或因果关系。
[方法与局限](docs/stress-exact.md)。
**[在 Hugging Face Datasets 查看结构化结果](https://huggingface.co/datasets/glayguo/robot-reel-paired-outcomes)**:
包含 30 条试次、20 条配对结果、源文件哈希和测量方法。这是单任务试验的表格证据,
不是训练数据或官方榜单成绩。
 **0.8.0 离线实验包**已包含这些复盘工具。下载 ZIP 和
[示例复盘 JSON](https://github.com/noteflowai/robot-reel/releases/latest/download/robot-reel-seed-09-review.json),
按[快速上手说明](docs/offline-lab.md)解压打开即可回放,无需安装;使用同版本
wheel 还可独立执行命令行核验。
一个任务 × 三种原生场景条件 × 十个配对种子;每次固定最多 160 个动作、
8 秒仿真时间。保留全部试次,执行错误另记入尝试历史;提供实际控制量、测量状态、
分开的推理/仿真耗时及各条件置信区间。这是受控诊断实验,不是 LIBERO 官方榜单成绩。
预览按仿真时间播放;提前结束的运行明确标注停留在最后一个真实样本。
## 同一起点,不同结局
**Rerun 原生检查工作区。** 将一组配对压力实验的 6 路录制视频、三维末端轨迹、
实际动作和推理耗时放到同一时间轴。便携文件内嵌视频及原始 JSON,
导出后逐项读回,与源记录核对。
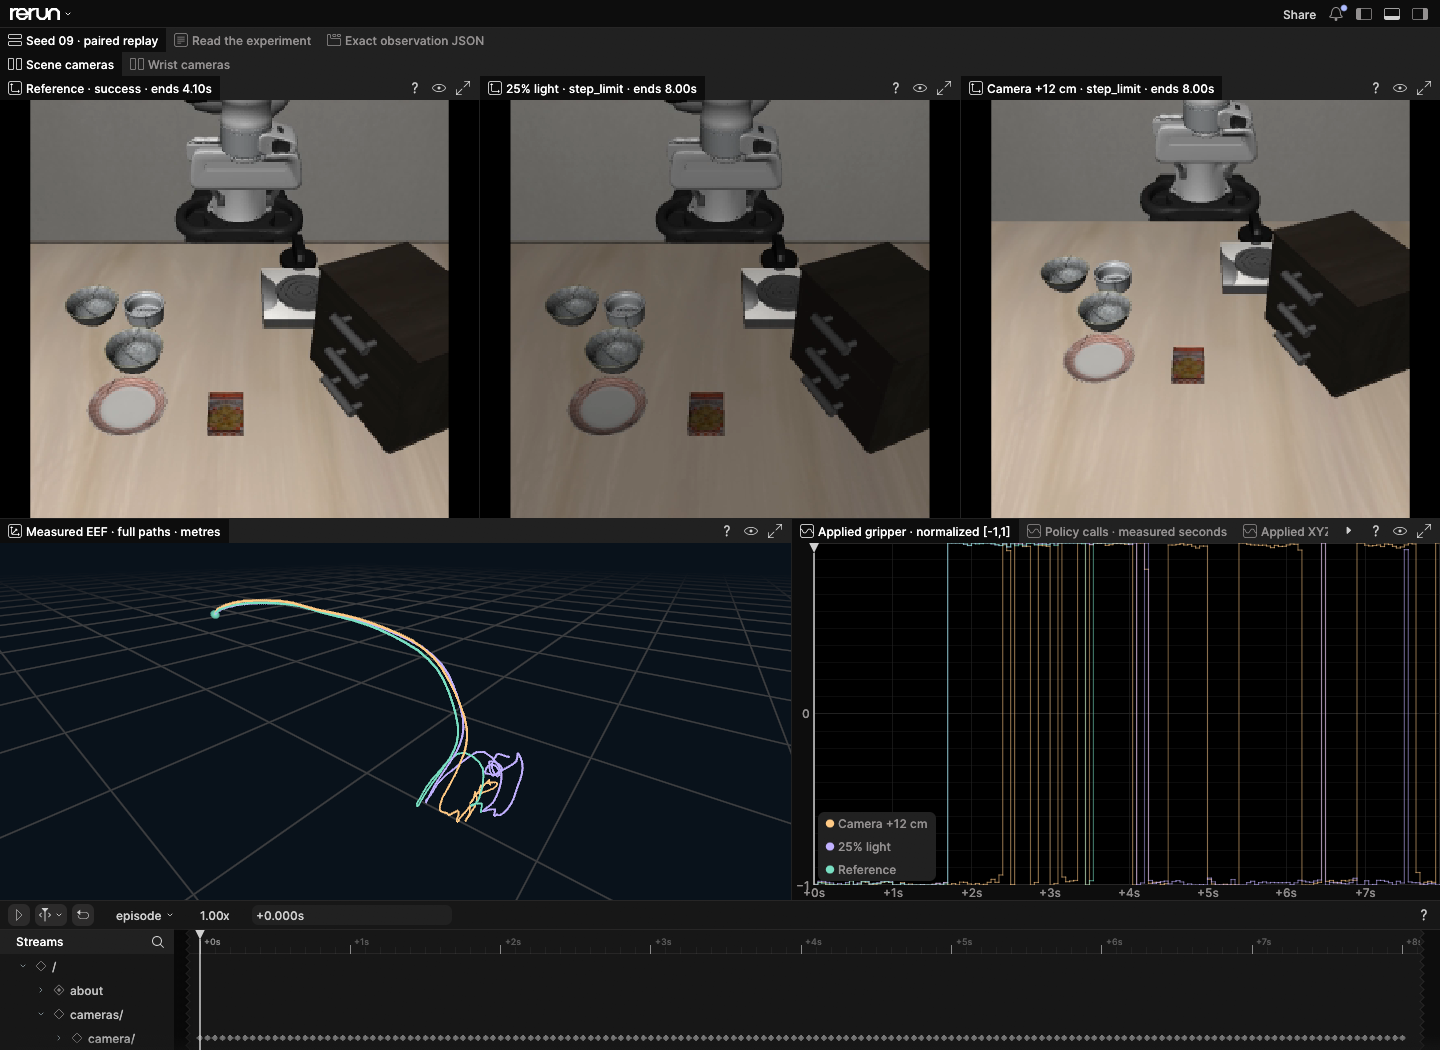 **[打开 Rerun 工作区 ↗](https://app.rerun.io/version/0.37.2/?url=https%3A%2F%2Fnoteflowai.github.io%2Frobot-reel%2Frerun%2Fseed-09.rrd)** ·
[下载便携记录 ↓](https://noteflowai.github.io/robot-reel/rerun/seed-09.rrd) ·
[重建与核验](docs/telemetry.md#native-rerun-workspace)
精选第 9 组实验:参考条件成功,低光照和相机偏移达到步数上限。
405 个观测、41 次推理、6 段内嵌视频。完整统计仍以原始 30 次试验为准。
建议使用桌面浏览器;下载的文件可在本地 Rerun 0.37.2 中打开。
## 起点只差 0.05°,轨迹渐行渐远
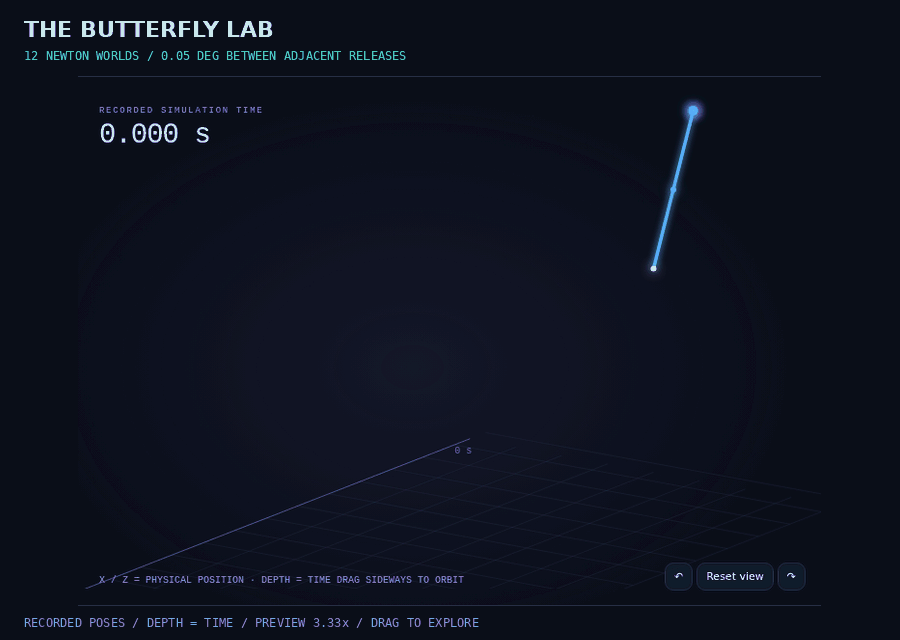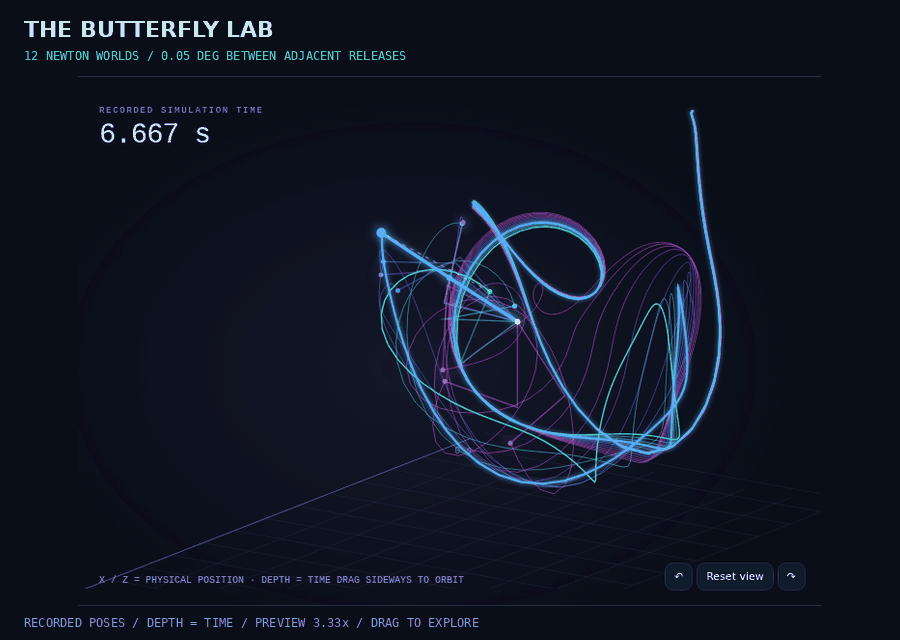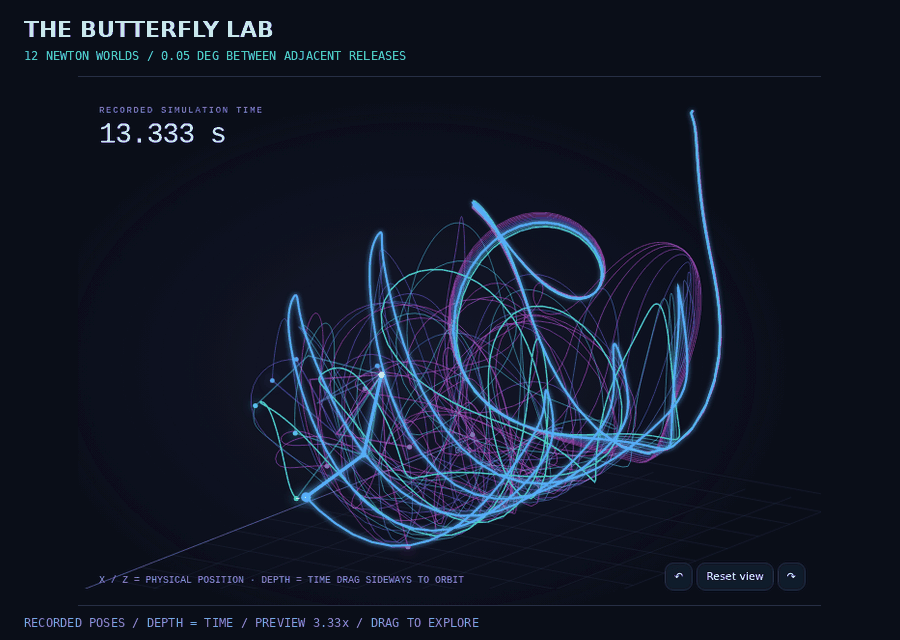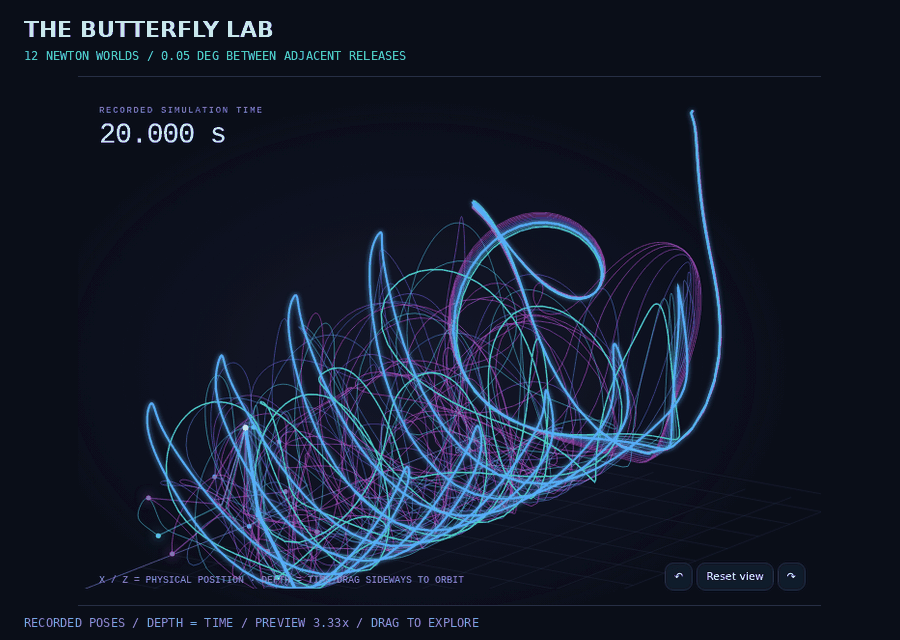
**蝴蝶效应实验室。** 12 个隔离的 Newton 仿真世界从几乎相同的姿态出发,
实测轨迹逐渐展开成彩色的三维时间雕塑。拖动旋转,切换运动叠加视图,
找到微小的初始角度差异演变为 6.26 米摆端距离的那个时刻。
 **[进入蝴蝶效应实验室 ↗](https://noteflowai.github.io/robot-reel/chaos/)** ·
[OpenUSD 场景 ↓](https://noteflowai.github.io/robot-reel/chaos/scene.usdc) ·
[离线实验包 ↓](https://noteflowai.github.io/robot-reel/chaos/experiment.zip) ·
[复现与检查](docs/chaos.md)
每个世界 601 个样本,全部 14,424 个刚体姿态通过 Blender 原生检查。
相邻释放角度相差 0.05°,整个扫描范围为 0.55°;最大记录距离发生在
12.5 秒的世界 04 与 01 之间,二者初始相差 0.15°。雕塑深度表示时间,
并非物理位移。首页预览以 3.33 倍速播放,交互回放默认原速。
## 同一段记录,两种视觉呈现
在 MuJoCo 原始仿真和 Blender 回放之间拖动对照。跳到记录中的接触时刻,
让两个视角一起逐帧前进,再把可编辑场景带进自己的工程。
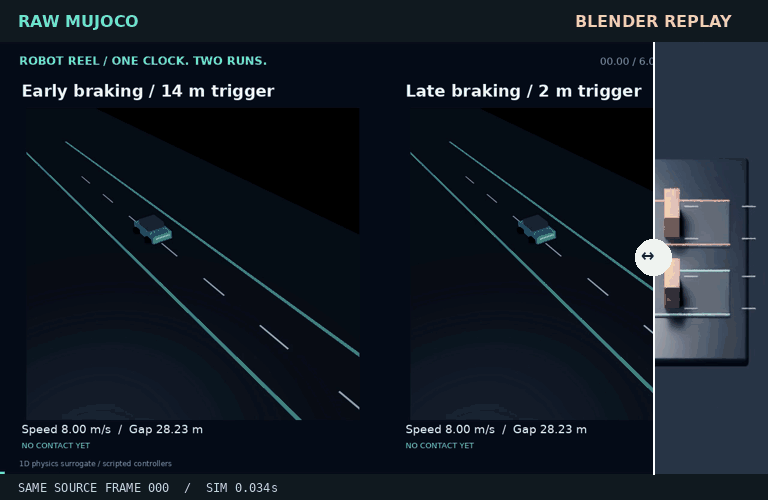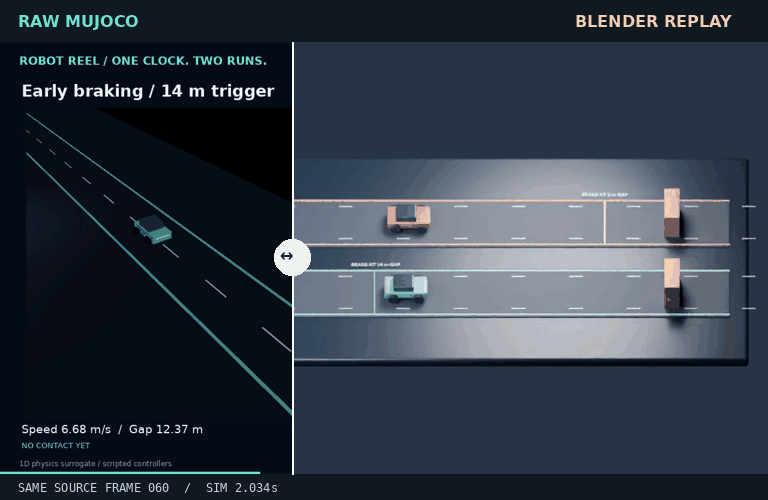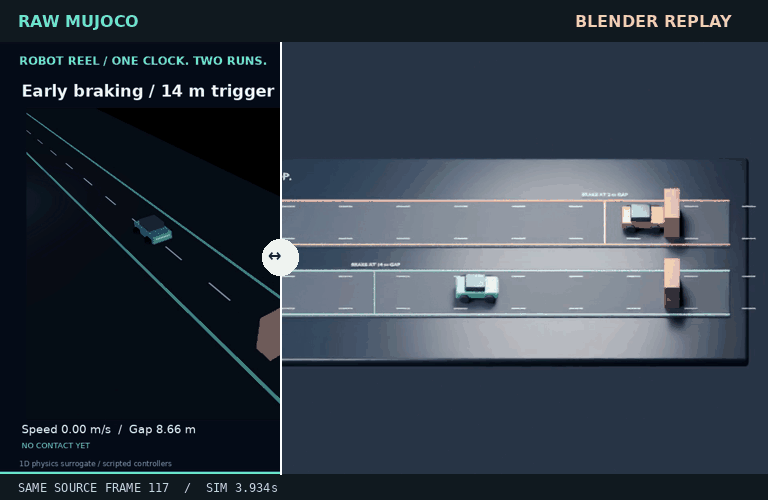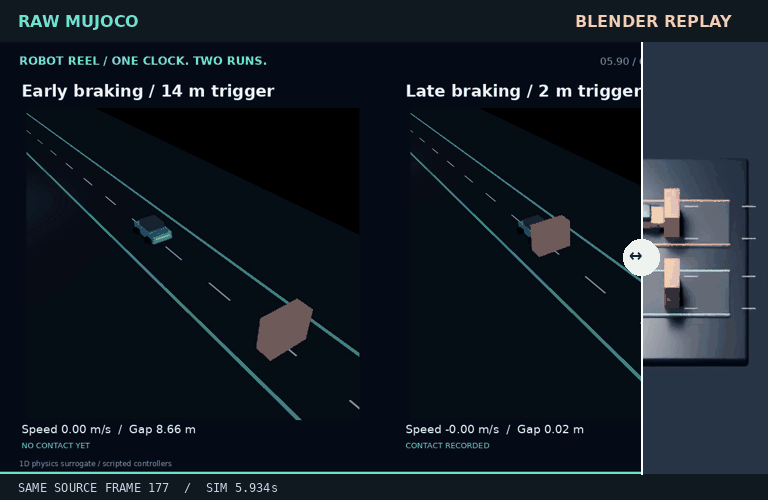 **[拖动体验前后对照 ↗](https://noteflowai.github.io/robot-reel/remix/)** ·
[样本如何保持一致](docs/remix.md) ·
[下载 Blender 场景](https://noteflowai.github.io/robot-reel/blender/replay.blend)
## 选一个场景,坐到第一排
01 / 一句指令 → 机械臂动作
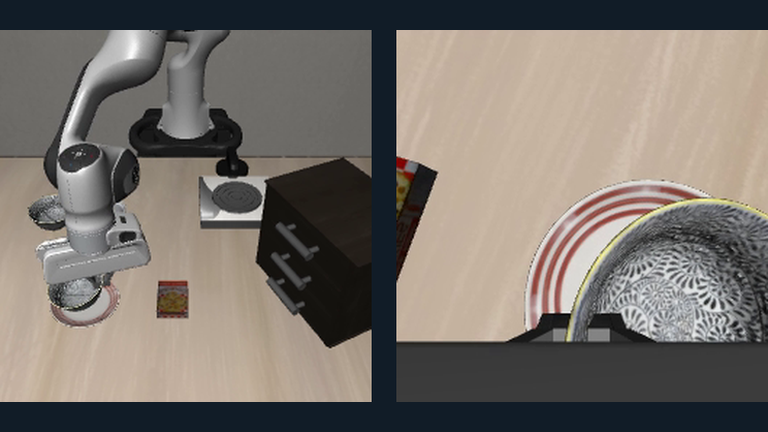
在 LIBERO 中实际运行 SmolVLA,让语言指令变成机械臂操作。两个相机视角、实测状态和每次执行的控制量,都可以同步检查。
76 次动作 · 一次已完成的仿真任务
播放任务 ↗ · 复现步骤 · 回放与证据包 ↓
|
02 / 创作意图 → Blender 成片
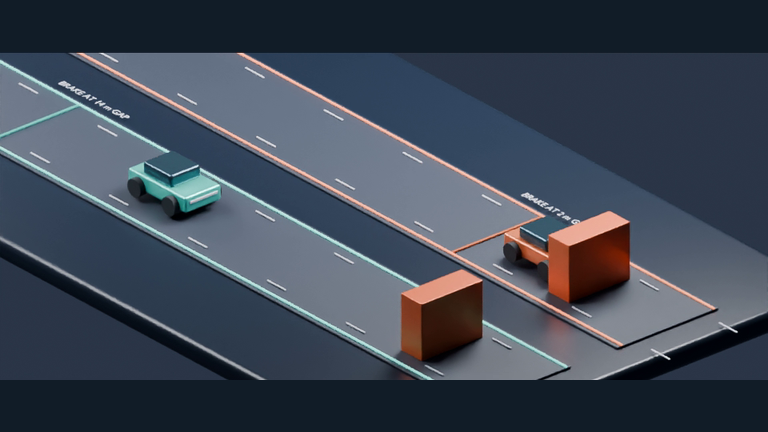
连接 MCP Agent,编排机位、字幕与慢动作,生成可编辑的 Blender 影片。每个成片帧都能追溯到原始录制中的样本。
4 个机位 · 全部 180 个源样本保留
查看成片 ↗ · 连接 Agent · Blender 工程 ↓
|
03 / 物理仿真 → 可编辑三维
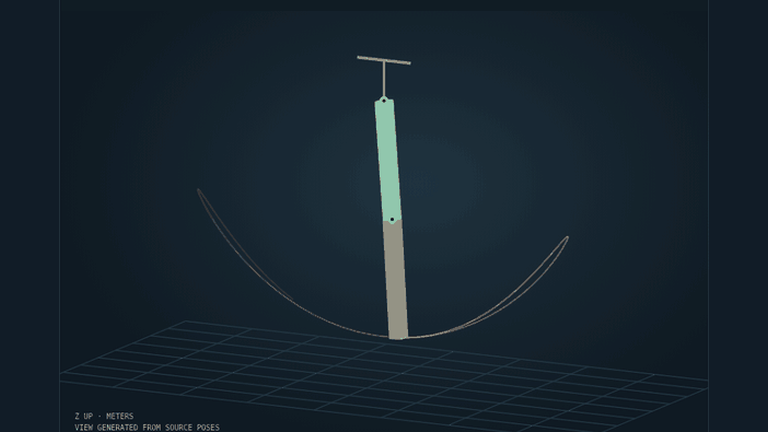
在 CPU 上录制 Newton 物理过程,在浏览器里检查实测姿态,再将带动画的 OpenUSD 场景带进 Blender,继续布光、编辑与渲染。
181 个源样本 · 362 个已检查的刚体变换
检查物理过程 ↗ · 构建场景 · OpenUSD ↓
|
04 / 小机器人,学习得到的步态
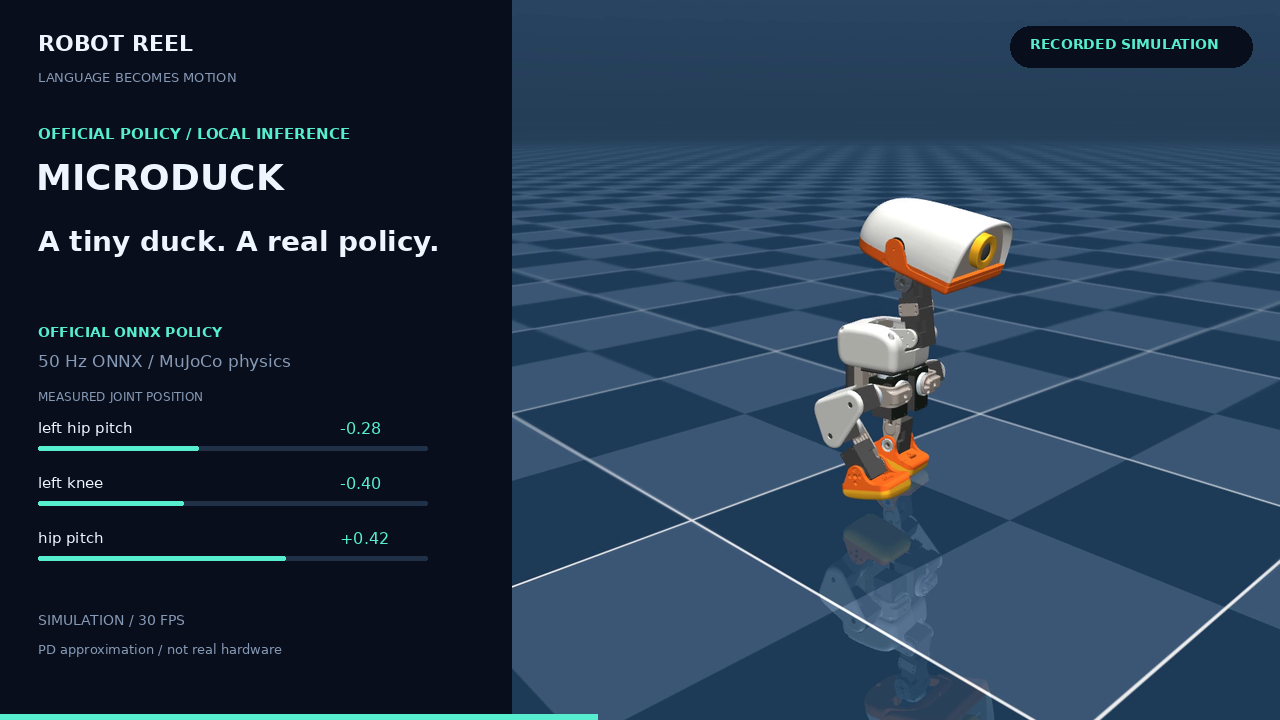
观看 Pollen Robotics 的 Microduck 运行官方 ONNX 步行策略。检查关节目标、实际响应与机身运动,也可以比较两种速度指令下的表现。
50 Hz 策略 · 14 个关节的目标与响应
认识 Microduck ↗ · 比较速度 · 自己录制
|
**更多场景:** [早制动与晚制动对照](https://noteflowai.github.io/robot-reel/compare/braking/) ·
[SO-100 机械臂工作室](https://noteflowai.github.io/robot-reel/studio/) ·
[可编辑的制动场景](https://noteflowai.github.io/robot-reel/blender/)
## 影片背后,运行记录也一起保留
| 观看 | 检查 | 复用 |
| --- | --- | --- |
| 浏览器回放、同步视角、镜头导航与单帧分享。 | 执行动作、实测姿态、记录到的结果与源版本。 | 离线回放包、MP4、JSON 轨迹、Blender 工程与 OpenUSD 场景。 |
**让证据跟着演示一起交付。** 校验器检查文件哈希、时间戳、帧映射和结果一致性。
Blender 原生检查覆盖导演影片中的全部 420 个车辆状态,以及 Newton 导入后的全部
362 个刚体变换。[导演工程检查](docs/director/animation-check.json) ·
[Newton 检查](docs/newton/blender-check.json)。
浏览器展示已录制的仿真。VLA 示例是一次固定种子的运行,播放时省略推理等待;
新的导演需求由你连接的 Agent 解读,并重新渲染。Microduck 使用 XML PD 执行器回退方案。
[适用范围、来源与资产条款](THIRD_PARTY.md)。
## Agent 工作流实验
Robot Reel 的录制数据也用于测试 Agent 工作流:Skills Anywhere 交付技能指令,
EvalArc 根据原始坐标与时钟检查模型交付的程序。
| 实验 | 实测结果 | 复核材料 |
| --- | --- | --- |
| 技能交付:三组工程配置,共 27 次 Qwen3-8B 尝试 | 直接交付与 MCP 条件均无尝试完全完成任务;最后一组配置中,无技能条件有 2/3 次完全完成。 | [技能指令、候选程序与逐项检查](https://noteflowai.github.io/evalarc/skill-impact/) |
| 会话交接:六次 Qwen3-4B 接续,每种条件三次 | 六次检索调用全部成功;六份程序均未修改,两种条件各有 0/3 次完全完成任务。 | [检索原文、命令与坐标检查](https://noteflowai.github.io/evalarc/funes-handoff/) |
[复核独立来源 SWE 任务](https://noteflowai.github.io/evalarc/independent-swe/index.html):
另一组固定实验在 Astropy、pytest、SymPy 三个公开任务上保留四条件共 36 次尝试。
直接加载与 MCP 预加载交付相同指令,无关内容组也匹配初始提示长度。
没有尝试获得原生验收:31 次有可判读报告,5 次因上游基础设施标记而保留为不确定;
8 次产生非空补丁。[中文方法与离线记录](https://github.com/noteflowai/evalarc/blob/main/examples/independent-swe/README.zh-CN.md)
分别呈现工具失败、原始评分标签和不完整用量。
[携带前序会话的固定技能版本继续工作](https://noteflowai.github.io/evalarc/skill-handoff/):
另一组独立保存的六次尝试均由工作流通过 MCP 预加载相同的历史技能。
六次加载均成功,记忆组合计成功检索六次;六份程序均未修改,完整任务验收为 0/6。
报告将原始版本指纹、交付回执、检索内容与任务检查逐项关联。
这些小规模公开任务研究分别保留各配置与各批次的结果,包括失败记录,
尚不足以确立普遍的技能或记忆效果收益。
[研究说明](docs/research-pilots.md)提供实验方法、来源版本与相关场景编辑实验。
## 构建你自己的场景
选择你想实际构建的流程:
| 我想…… | 从这里开始 |
| --- | --- |
| 用 GPU 运行配对策略压力实验 | [CUDA 环境、固定实验与证据校验](docs/stress.md) |
| 在本地运行 SmolVLA | [独立 CPU 环境与固定模型版本](docs/vla.md) |
| 让 Agent 为实验编排成片 | [MCP 配置与 Blender 构建/渲染](docs/director.md) |
| 把仿真运行记录导入三维软件 | [Newton → OpenUSD → Blender](docs/newton.md) |
| 在 Blender 中构建工厂孪生 | [程序化园区 → 校验过的 Blender/OpenUSD](docs/factory-twin.md) |
| 探索仿真参数扫描 | [蝴蝶效应实验室 → 12 个隔离世界](docs/chaos.md) |
| 录制 Microduck、制动或机械臂 | [录制场景与运行环境](docs/recording.zh-CN.md) |
| 对照两次运行的结果 | [比较约定与 CLI](docs/comparison.md) |
## 一起做下一个场景
欢迎带着可运行的回放和可检查的源数据来贡献:新的仿真适配器、实测策略对比、
更易用的播放器,以及可编辑的三维导出。
[参与贡献](CONTRIBUTING.md) · [开发与检查](docs/recording.zh-CN.md#开发) ·
[Issues](https://github.com/noteflowai/robot-reel/issues)。
基于 [LeRobot](https://github.com/huggingface/lerobot)、
[MuJoCo](https://github.com/google-deepmind/mujoco)、
[Newton](https://github.com/newton-physics/newton)、
[Blender](https://www.blender.org)、
[OpenUSD](https://github.com/PixarAnimationStudios/OpenUSD)、
[Strands Robots](https://github.com/strands-labs/robots) 与
[Pollen Robotics](https://github.com/pollen-robotics/microduck) 构建。
录制代码采用 Apache-2.0。VLA 画面保留上游署名与资产条款;Microduck 媒体保留其非商业/相同方式共享条款。封面预览附有源帧映射与媒体说明。本项目独立维护,不代表上游官方背书。


