English | 简体中文
# MATRiX
**基于 Unreal Engine、MuJoCo 的高保真机器人仿真平台**
[核心优势](#核心优势) · [宣传片](#-宣传片) · [快速开始](#-快速开始) · [文档中心](#-文档) · [机器人与场景](Robots_and_Maps_CN.md)
MATRiX 是一个面向运行时工作流的机器人仿真平台,将 Unreal Engine 5 渲染与 MuJoCo 动力学整合到同一套流程中。用户可以直接加载 MJCF/XML 机器人、组合经过标定的虚拟传感器、使用内置运控,并通过 Zenoh 传输兼容 ROS 2 的数据;核心仿真器无需安装 ROS 2。
> [!IMPORTANT]
> 当前版本为 **v1.1.2**,提供 Linux x86_64 运行包。正确安装显卡驱动后即可运行,仿真器不限定 Ubuntu 22.04。可选独立运控的系统要求以另行下载版本的说明为准。
## 核心优势
| 从模型到算法 | MATRiX 提供的能力 |
|---|---|
| **更快接入机器人** | 运行时直接加载 MJCF/XML,通过 JSON 配置机器人、初始位姿、传感器、话题和控制模式,无需为每个模型重新构建仿真器。 |
| **用更真实的传感器测试感知算法** | 支持 RGB、红外、GPU 深度、全景、鱼眼、通用 LiDAR、Mid360、Airy、IMU、GPS 和里程计;仿真链路包含相机内参、Brown-Conrady/Kannala-Brandt 畸变、LiDAR 扫描时序和运动畸变。 |
| **保证多传感器时间一致性** | 统一时间系统支持稳定 UTC、Unreal 仿真时间、外部 `/clock` 和固定步长;相机与 LiDAR 可加入同一硬件式触发组,共享触发序列与时间戳。 |
| **从仿真控制平滑过渡到控制器联调** | MuJoCo 在独立 worker 上运行,目标控制频率 500 Hz;内置运控默认开启(`inside_mc=true`),可选外部 `robot_mc` 复用同一模拟硬件 ABI;关节与执行器目标由当前 MuJoCo 模型限位。 |
| **无需 ROS 依赖也能使用 ROS 兼容数据** | Zenoh 发布兼容 ROS 2 CDR 的压缩图像、`PointCloud2` 等消息;仿真器可独立运行,ROS 2 bridge 按需接入。 |
| **地图内容与基础包独立扩展** | 启动界面可更新经过校验的远程地图目录、识别已挂载内容并按需下载 DLC;标准 UE 场景、动态角色、Gaussian Splatting 和 Pixel Streaming 2 共用同一运行时。 |
| **随包提供完整调试工具** | `Tools/` 包含传感器接收、话题监控、LiDAR-相机投影、分类 XY 包围盒、鱼眼投影和录制回放、云台控制、运控 UDP、Spawn 和语音消息测试工具。 |
## 🎥 宣传片
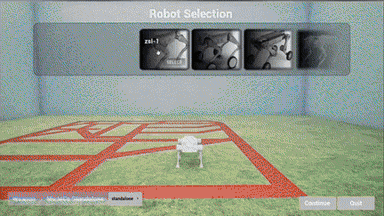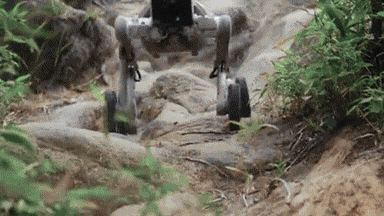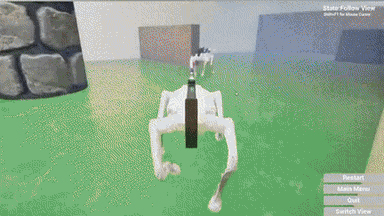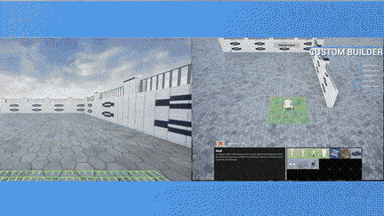
MATRiX 2.0 仿真效果宣传片
机器人选择 · 高保真场景 · 多机器人仿真 · 强化学习训练 · 真实场景重建
## ✨ 核心能力
- **运行时机器人接入:** 加载 MJCF/XML、自定义模型、绑定视觉/碰撞资源并复用传感器方案,不需要为每个机器人制作独立运行包。
- **高频物理与控制:** 独立 MuJoCo 仿真 worker、目标 500 Hz 控制/硬件循环、命令超时保护,以及从模型读取的关节和执行器限位。
- **可标定的感知仿真:** GPU SceneDepth、异步 GPU 回读和编码、透视/鱼眼镜头模型、同步采集,以及 LiDAR 逐点时间与运动畸变。
- **开放的数据平面:** Zenoh 发布/订阅、兼容 ROS 2 的消息布局、可配置 key expression、统一时间戳和可选局域网状态/事件同步。
- **灵活的运控架构:** 内置运控默认开启(`inside_mc=true`);也可通过一个配置开关切换到另行下载的独立运控,并复用原版共享内存硬件接口。
- **可扩展环境:** 地图目录动态更新、DLC 自动下载与挂载、运行时地图检测、Gaussian Splatting、动态人车和 Pixel Streaming 2。
- **面向开发者的工作流:** JSON 与图形化传感器配置,以及覆盖数据检查、投影、包围盒、云台和协议联调的 Linux 工具链。
### 适用方向
- 感知、SLAM、传感器融合和合成数据开发;
- 运动控制、全身控制、强化学习和控制器回归测试;
- 上实机前的模拟硬件与外部运控联调;
- 多场景验证、远程演示和浏览器可视化。
## 🎬 仿真效果展示
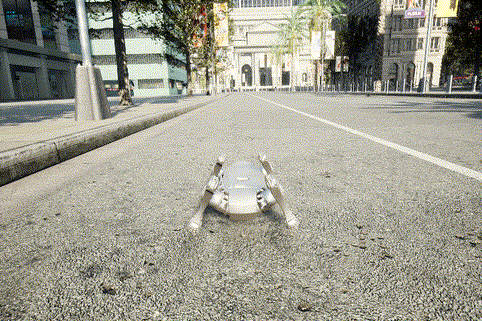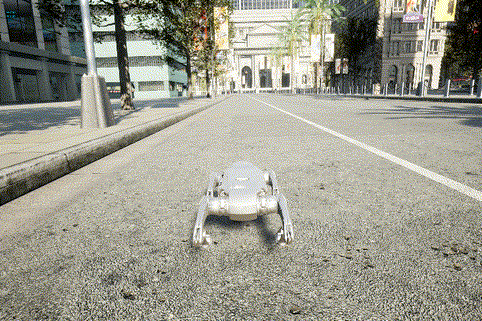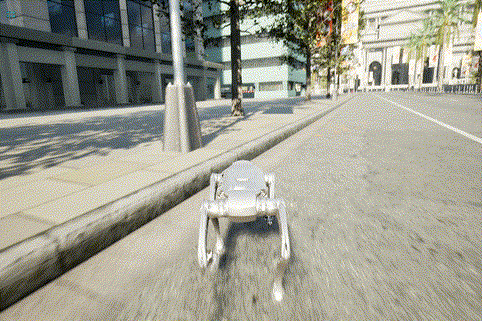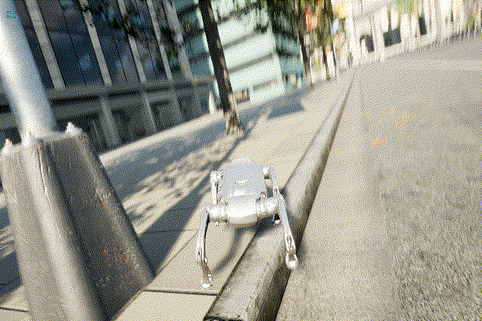
Town10 · 城市道路运动 |
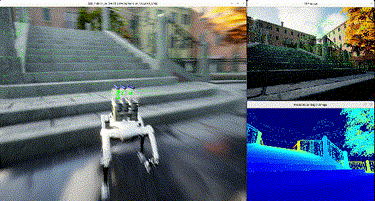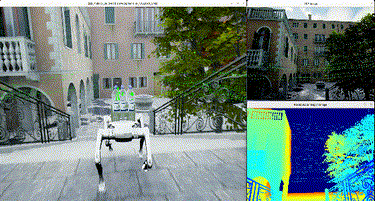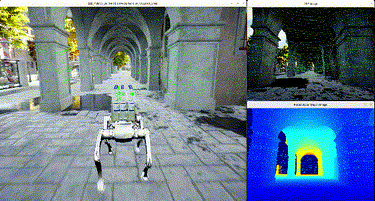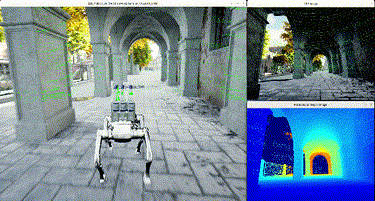
Venice · RGB 与传感器可视化 |
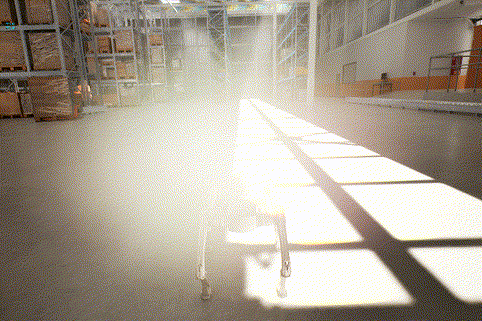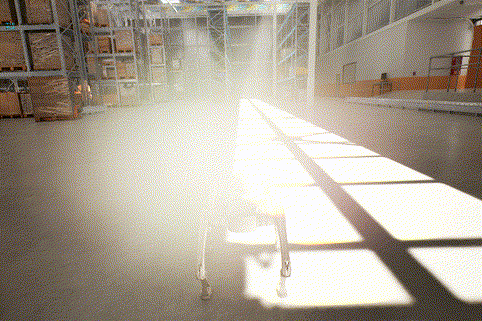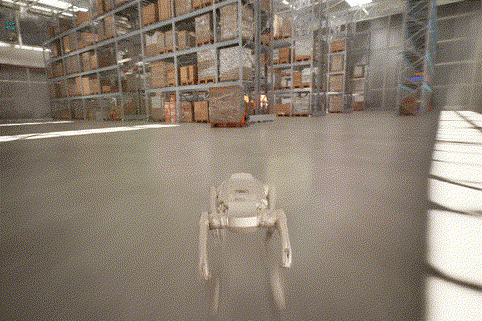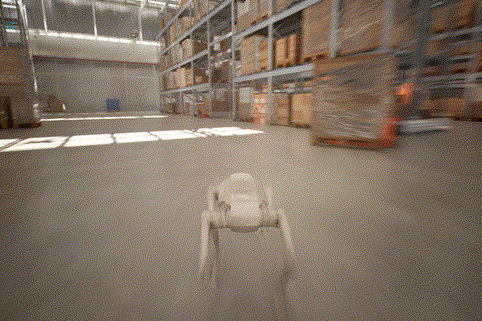
仓库 · 工业场景与动态光照 |
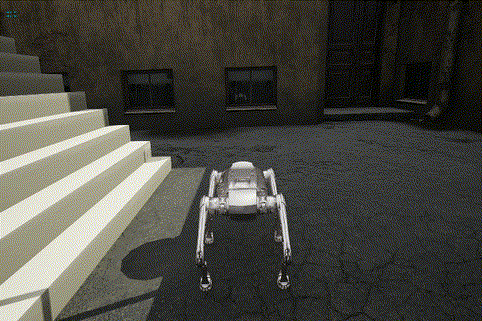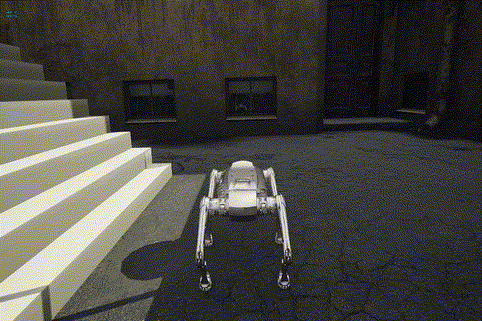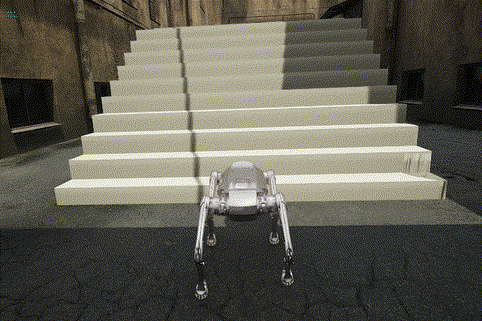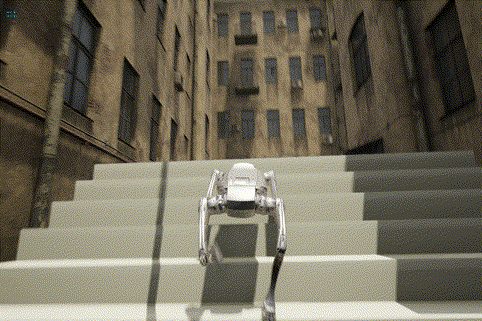
庭院 · 台阶附近运动 |
## 🚀 快速开始
1. 选择一种方式下载 MATRiX v1.1.2:
- [Linux 直链下载](http://39.96.31.125:18080/matrix/v1.1.2/Linux/MATRiX_v1.1.2.tar.gz):完整 `.tar.gz`,支持断点续传。
- [GitHub Release](https://github.com/zsibot/matrix/releases/tag/v1.1.2):下载**全部** `.part-*` 分卷及 `SHA256SUMS`,每卷低于 2 GB。
- [百度网盘](https://pan.baidu.com/s/1dweDOFO5AzRmzY1-gEI53Q):提取码 `118g`,**请选择最新的 Linux 版本下载**(本文对应 v1.1.2)。
2. 完整包直接解压;GitHub 分卷需校验后按文件名顺序合并解压:
```bash
# 直链或网盘完整包
tar -xzf MATRiX_v1.1.2.tar.gz
# GitHub 分卷使用下面的命令,目录中只保留本次版本的分卷
sha256sum -c SHA256SUMS && \
cat MATRiX_v1.1.2.tar.gz.part-* | tar -xzf -
```
3. 启动仿真器:
```bash
cd MATRiX_v1.1.2
./UeSim.sh
```
本 Git 仓库维护文档、Python 工具和发布脚本;UeSim 可执行程序、Engine 和模型通过下载包交付。克隆仓库不会安装仿真器。详细步骤见[下载与校验](Release_Download_CN.md)。
XXG 在开源模式中隐藏。默认机器人为 `xgb`,`inside_mc=true`、`sensor_sync_mode=true`。初始 `robot.sensors` 为空,不会自动发布传感器数据;`sensor_sync_mode=true`。请在传感器设置中加载并应用 `config_default.json`(IMU、Odom、GPS、RGB、Depth、Airy)或其他方案,再进入仿真并创建机器人。 见[传感器方案](Sensor_Schemes_CN.md)。
默认内置运控无需单独启动控制器。可选独立 `robot_mc` 仍需[另行下载](https://github.com/GENISOM-AI/MATRiX_Robot_MC/releases),按[运动控制指南](Motion_Control_CN.md)配置。
地图界面先点击 **UPDATE LIST**,再点击目标地图的 **DOWNLOAD**。手动安装可从[地图 DLC 百度网盘](https://pan.baidu.com/s/1I87hQ9C8XzIGXgbyWk3i9A?pwd=6sth#list/path=%2F)下载(提取码 `6sth`),**选择与运行包版本兼容的最新 DLC**,见[地图与 DLC](Map_DLC_CN.md)。
可选 Python 工具使用 Python 3.10+,从解压后的运行包根目录执行:
```bash
python3 -m venv .venv
. .venv/bin/activate
python3 -m pip install -r Tools/requirements.txt
python3 Tools/zenoh_sensor_receiver.py --key 'rt/**'
```
更多说明见[快速开始](Getting_Started_CN.md)和[工具清单](../Tools/README.md)。
## 📚 文档
| 主题 | 文档 |
|---|---|
| 安装与启动 | [中文](Getting_Started_CN.md) · [English](Getting_Started.md) |
| Release 下载与校验 | [中文](Release_Download_CN.md) · [English](Release_Download.md) |
| 机器人与场景 | [中文](Robots_and_Maps_CN.md) · [English](Robots_and_Maps.md) |
| 地图与 DLC | [中文](Map_DLC_CN.md) · [English](Map_DLC.md) |
| 传感器与 Zenoh | [传感器与通信](Sensor_and_Communication_CN.md) |
| 传感器配置 | [传感器配置详解](Sensor_Config_Tutorial.md) |
| 数据工具 | [Python 工具](Python_Tools_CN.md) |
| LiDAR 到相机投影 | [中文](Lidar_Camera_Projection_CN.md) · [English](Lidar_Camera_Projection.md) |
| 运动控制 | [中文](Motion_Control_CN.md) · [English](Motion_Control.md) |
| 遥控器与控制 | [中文](Controller_Guide_CN.md) · [English](Controller_Guide.md) |
| 手动配置 | [高级配置](Advanced_Configuration_CN.md) |
| 架构与维护 | [维护者指南(英文)](MAINTAINER_GUIDE.md) |
| 故障排查 | [常见问题](FAQ_CN.md) |
| Docker | [Docker 支持状态](Docker_Tutorial.md) |
| Pixel Streaming | [浏览器远程查看指南](pixelstreaming_tutorial.md) |
| 传感器方案与 GPU 雷达 | [中文](Sensor_Schemes_CN.md) · [English](Sensor_Schemes.md) |
| 鱼眼投影与录制回放 | [鱼眼投影](Lidar_Fisheye_Projection_CN.md) · [录制回放](Zenoh_Recording_CN.md) |
| 版本变化 | [v1.1.2 发布说明](Release_Notes_CN.md) |
| 英文项目首页 | [English](../README.md) |
## 💬 社区
**添加 GENISOM AI 微信助手,参与 MATRiX 仿真讨论并获取支持:**
扫码添加“新奇机器人”,备注 MATRiX 即可加入仿真社区。
## 🤝 参与贡献
欢迎提交问题报告、文档改进和运行工具修改。开始前请阅读[贡献指南](../CONTRIBUTING.md),修改启动或发布脚本前请查看[架构与维护说明](MAINTAINER_GUIDE.md)。安全问题请按照[安全策略](../SECURITY.md)私下报告,不要提交公开 Issue。
## 🙏 致谢
本项目基于以下优秀的开源项目构建:
- [MuJoCo-Unreal-Engine-Plugin](https://github.com/oneclicklabs/MuJoCo-Unreal-Engine-Plugin)
- [MuJoCo](https://github.com/google-deepmind/mujoco)
- [Unreal Engine](https://github.com/EpicGames/UnrealEngine)
- [CARLA](https://carla.org/)
语义相机与 RGB 配对、类别 ID 和显示方法见[Semantic camera / 语义相机](Semantic_Camera_CN.md)。
镜像独立同步;若尚无本版本,请使用 GitHub Release,并在百度网盘选择最新版本。
本开源运行包不包含 `UeSim/Content/model/xxg` 模型目录。