 ---
## 📢 最新动态
- **[2 Dec '25]** 已开放核心代码与数据集(含评测环境及任务图)。
- **[16 Oct '25]** 我们的论文 [*ColorBench: Benchmarking Mobile Agents with Graph Structured Framework for Complex Long-Horizon Task*](https://arxiv.org/abs/2510.14621) 已发布在 arXiv!
---
## 🧭 概览
 ### 📦 175 个复杂长程任务
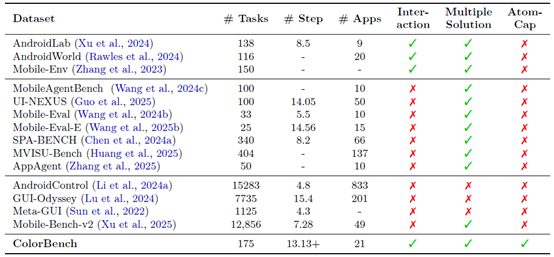
- 🌐 覆盖 **21 个主流应用** —— 微信、美团、京东、小红书等;
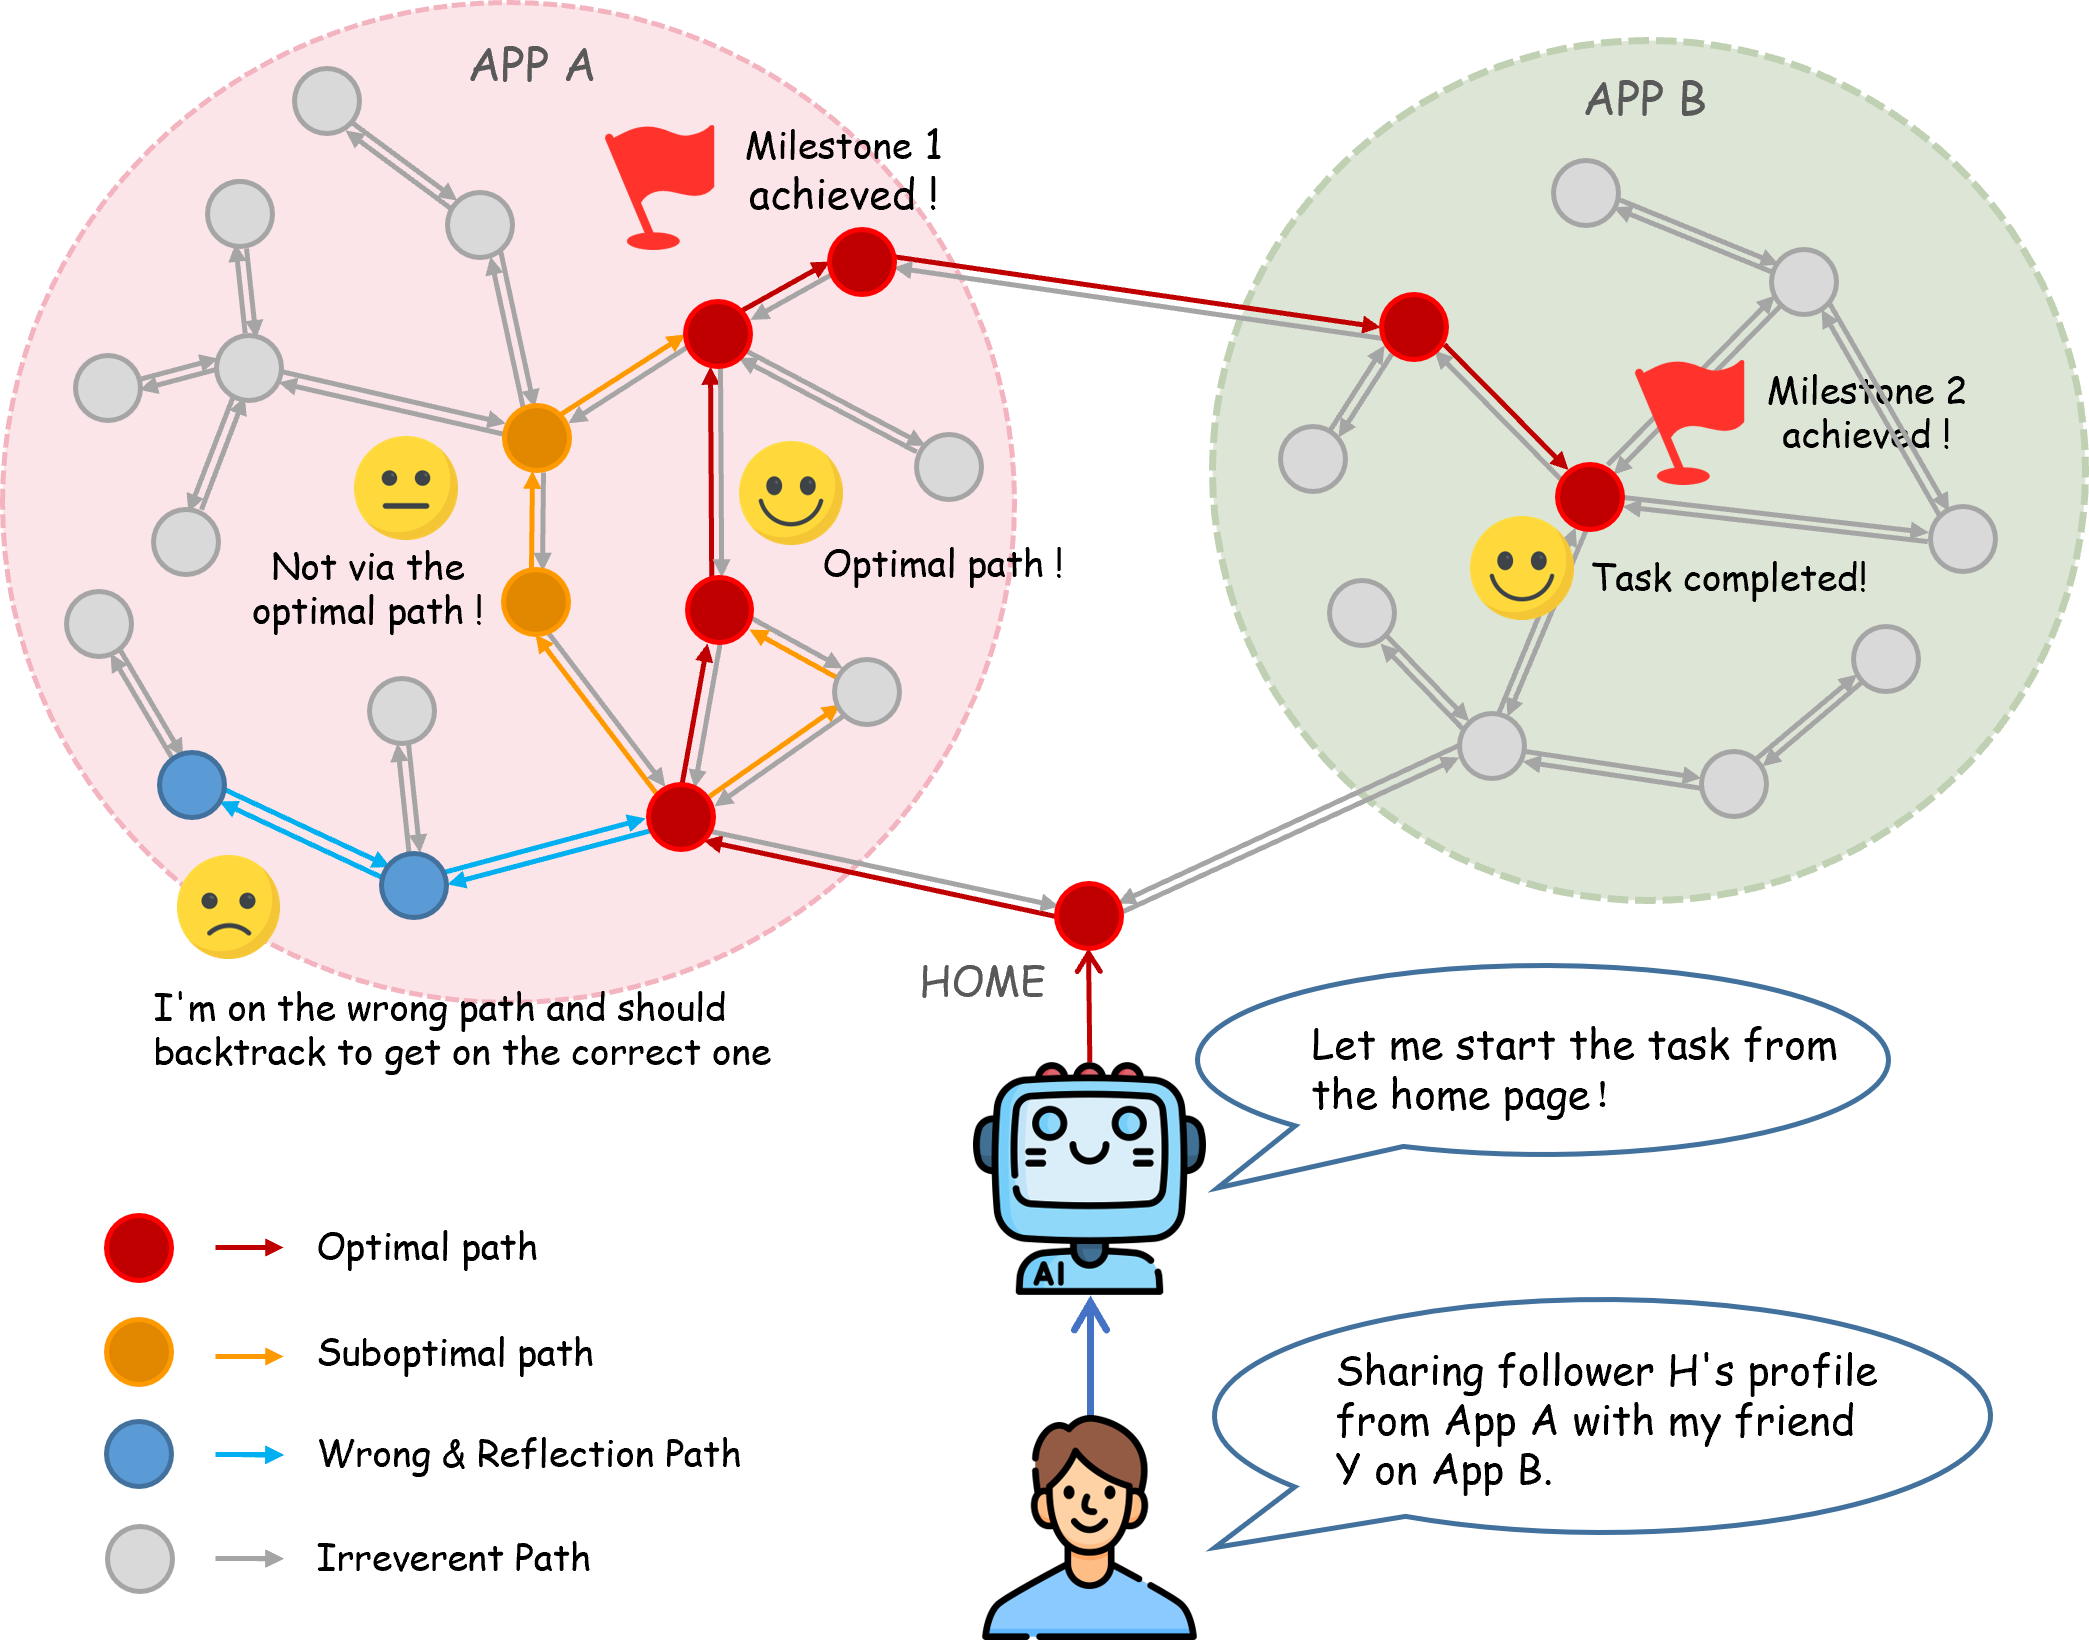
- 🔄 包含 **101 个跨应用任务** 与 **74 个单应用任务**;
- 🧭 平均最优路径长度超过 13 步。
### 🎨 图结构设计与多路径评测
- 🔀 包含多条正确路径与典型错误路径;
- 🔁 支持智能体的 **反思**、**重规划** 与 **回溯** 行为。
### 📊 全面评测指标
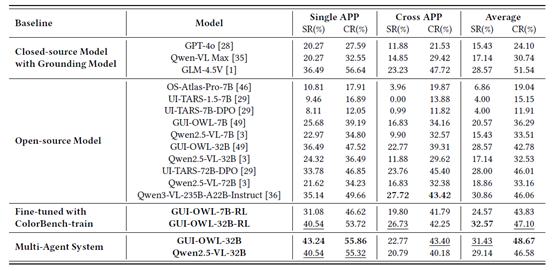
- ✅ 三大核心指标:**成功率(SR)**、**完成率(CR)**、**原子能力(AC)**;
- 🧩 15 类原子能力 —— 如搜索、筛选、保存、分享、记忆等;
- 🎯 可精细诊断智能体在原子层级的薄弱环节。
### 🤖 可插拔式评测框架
- 📱 静态但可交互的图环境;
- 📐 无需真实设备或账户即可安全复现;
- 🧰 全自动化评测,无需人工验证。
---
## 📂 项目结构
```plaintext
ColorBench/
├── config/
│ ├── default.yaml # 智能体评测配置
│ └── customized_config...
├── data/
│ ├── graph.json # 图结构信息
│ ├── task.json # 任务信息
│ ├── graph_image/ # 截图数据
│ │ ├── Screenshot0.png
│ │ ├── Screenshot1.jpg
│ └── ...
├── HammerEnv/ # 基于广度优先的轨迹采集环境
├── src/
│ ├── agent/ # 智能体定义与评测逻辑
│ ├── graph_construction/ # 图构建模块
│ ├── test/ # 评测脚本
│ └── utils.py
├── construct_graph.py
├── run_colorbench_multi_agent.py
├── run_colorbench.py
└── README.md
```
---
## 🚀 快速开始
### 🛠️ 安装依赖
```bash
git clone https://github.com/MadeAgents/ColorBench
cd ColorBench
pip install -r requirements.txt
```
### 🧪 运行评测
```bash
python3 run_colorbench.py --config configs/default.yaml --model your_model_name
```
或使用脚本:
```bash
bash run_colorbench.sh
```
#### 自定义智能体
在 `src/agent/agent_base.py` 中继承 **AgentBase** 类并实现 `agent_step` 函数,用于执行动作与记录日志。
随后在 `run_colorbench.py` 中注册该智能体,并可在 `./config/` 下添加新的评测配置文件。
评测结果将保存在 `./checkpoints/` 目录下。
### 🧩 图结构评测构建
#### 基于广度优先的应用探索
我们使用自开发的安卓设备交互环境 **HammerEnv** 进行基于广度优先的应用探索。HammerEnv 是一个全面的安卓设备交互环境,可实现移动应用的动态探索和自动化操作。
#### 安装步骤
1) **下载并安装 android_env、android_world 两个开源项目**:
```plaintext
https://github.com/google-deepmind/android_env
https://github.com/google-research/android_world
注:pip 安装时需要使用编辑模式 pip install -e .
```
2) **配置ADB连接**:
参见https://developer.android.com/tools
3) **设置环境变量**:
```bash
export OPENAI_API_KEY="EMPTY"
export OPENAI_BASE_URL="http://xxx.xxx.xxx.xxx/v1""
```
4. **启动交互环境服务器**:
```bash
python HammerEnv/src/server/gradio_web_server_physical_device.py
```
5. **运行 BFS 应用探索器**:
```bash
python HammerEnv/examples/bfs_app_explorer_fixed.py
```
#### 配置
##### 探索配置参数
| 参数 | 描述 | 默认值 |
|------|------|--------|
| `max_depth` | 最大探索深度 | 3 |
| `max_trajectories` | 要生成的最大轨迹数 | 50 |
| `app_name` | 目标应用名称 | "小红书" |
| `output_dir` | 轨迹输出目录 | "trajectories" |
| `delay_between_actions` | 动作之间的延迟(秒) | 2.0 |
| `model_name` | 用于分析的 AI 模型名称 | "Qwen2.5-VL-72B-Instruct" |
| `reset_environment_per_task` | 每个任务后重置环境 | True |
| `reset_delay` | 环境重置延迟(秒) | 1.0 |
##### 命令行参数
```bash
python examples/bfs_app_explorer_fixed.py \
--server-name "http://localhost:7880/" \
--model-name "xxx" \
--app-name "小红书" \
--max-depth 3 \
--max-trajectories 20 \
--output-dir "trajectories" \
--delay 2.0
```
#### 基于深度优先的应用探索
为了捕捉用户长程任务,我们采用深度优先的方式手动截取操作手机的截图序列,然后通过 AI 模型分析生成结构化轨迹数据。
##### 工作流程
1. **截图收集**:按操作顺序手动截取应用操作截图
2. **轨迹分析**:使用大模型分析相邻截图对
3. **动作识别**:提取精确的点击坐标、输入文本等操作
4. **轨迹生成**:基于轨迹数据构建轨迹文件
##### 使用方法
```bash
# 运行深度优先轨迹生成
python src/graph_construction/pic2trajectory.py
```
##### 输入要求示例如下
- **目录结构**:`dfs/pic/trajectory1/`
- **必需文件**:`query.txt`(任务描述)+ `Screenshot_step_*_raw.{png|jpg}`
- **命名规范**:按操作顺序编号的截图文件trajectory1代表第一条轨迹
##### 输出结果
- **轨迹文件**:`dfs/trajectory/trajectory1/trajectory_v0.txt`
- **邻接矩阵**:`dfs/trajectory/trajectory1/{query}.csv`
#### 轨迹采集输出结构
系统生成组织有序的轨迹数据,结构如下:
```plaintext
trajectories/
├── 小红书/
│ ├── 小红书.json
│ ├── Screenshot_2025-01-10-20-10-21_0.jpg
│ ├── Screenshot_2025-01-10-20-10-21_1.jpg
│ └── Screenshot_2025-01-10-20-10-21_2.jpg
└── 搜索/
├── 搜索.json
├── Screenshot_2025-01-10-20-15-30_0.jpg
└── Screenshot_2025-01-10-20-15-30_1.jpg
```
#### 图合并
使用以下命令可将多个轨迹文件合并为一个完整的任务图:
```bash
python construct_graph.py --input_folder
⭐ If you find this project helpful, please give us a star on GitHub!