RLark 具身智能云原生纳管平台
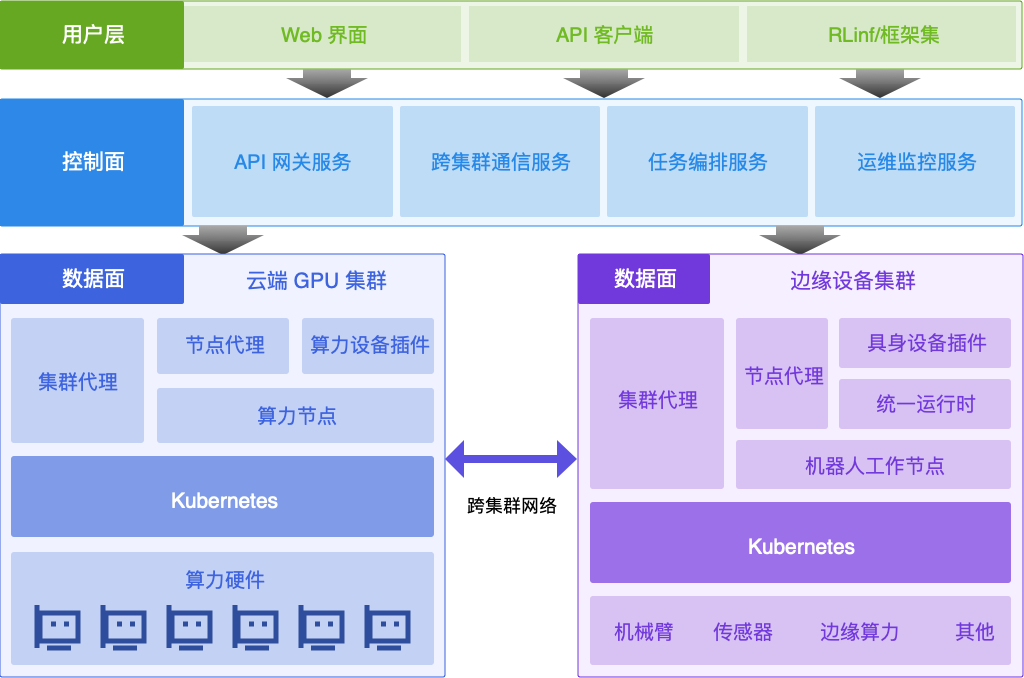
以云原生方式统一纳管跨集群具身智能工作负载,覆盖云端 GPU 训练、跨集群协同与端侧设备部署,连接 GPU 集群、机械臂、传感器和摄像头等异构资源。
> **前往 [Read the Docs 中文站](https://rlark.readthedocs.io/zh-cn/latest/) 阅读完整文档** — 从[快速开始](https://rlark.readthedocs.io/zh-cn/latest/quickstart/)入门,并继续查阅[平台使用指南](https://rlark.readthedocs.io/zh-cn/latest/user-guide/)或[管理员指南](https://rlark.readthedocs.io/zh-cn/latest/admin-guide/)。
## 最新动态
- [2026/09] RLark 现已开源。
## 核心能力
- **具身智能工作负载编排**:从云端 GPU 训练(RL/LLM)到端侧部署(机械臂、传感器、摄像头),统一的声明式 Job/Task 抽象覆盖全链路
- **多运行时数据面**:基于 Kubernetes 统一纳管云端 GPU 集群与端侧设备,覆盖训练到具身设备部署的完整链路;面向不适合部署 Kubernetes 的轻量端侧场景,后续将扩展 Docker 和 Raw 运行时支持
- **跨集群资源抽象**:通过 Domain(虚拟网络域)和 Node(计算节点)CRD 统一管理多地 GPU 集群和端侧设备,控制面运行在 kcp 之上
- **声明式训练任务**:Job/Task 抽象,支持声明式分布式训练与 Ray 集群定义
- **跨集群 Pod 网络**:基于 TUN 设备 + gVisor 协议栈 + SSH 隧道的虚拟网络,Pod 跨集群通信无需 NAT 穿透 — 云端 GPU 与端侧机器人直接通信
- **证书体系**:X.509 + SSH 双层证书,支持 Agent 接入、Domain 范围的跨集群转发鉴权、用户 SSH 登录鉴权
- **可观测性**:Prometheus 指标暴露、Pod 日志实时查询、Web 管理界面
## Roadmap
计划中的运行时、账号管理与自定义任务资源改进,请参阅 [RLark 路线图](ROADMAP.zh-CN.md)。
## 架构概览
## 快速开始
完整步骤请查看 Read the Docs 的[快速开始](https://rlark.readthedocs.io/zh-cn/latest/quickstart/):
- **一键 CLI 方式**:部署控制面和两个 kind 数据面集群,并验证 Pod 跨集群网络。
- **UI 交互方式**:在 Web 控制台创建集群和 Domain,部署两个 kind 数据面,将一个 Job 调度到两个集群并验证网络连通性。
## 文档索引
完整文档见 **[Read the Docs 中文站](https://rlark.readthedocs.io/zh-cn/latest/)**:
| 指南 | 说明 |
|------|------|
| [快速开始](https://rlark.readthedocs.io/zh-cn/latest/quickstart/) | 已验证的一键和 UI 本地部署流程 |
| [核心概念](https://rlark.readthedocs.io/zh-cn/latest/concepts/) | Domain、Job、Task 等概念解释 |
| [平台使用指南](https://rlark.readthedocs.io/zh-cn/latest/user-guide/) | Web 控制台、集群、任务、存储和 SSH 密钥 |
| [管理员指南](https://rlark.readthedocs.io/zh-cn/latest/admin-guide/) | 控制面、数据面、网络、安全和运维 |
| [开发者指南](https://rlark.readthedocs.io/zh-cn/latest/developer-guide/) | 本地开发、项目结构、调试和扩展 |
| [API 参考](https://rlark.readthedocs.io/zh-cn/latest/api/reference/) | Gateway REST API 路由与行为 |
| [架构设计](https://rlark.readthedocs.io/zh-cn/latest/architecture/) | 组件、交互关系和数据流 |
与具体代码配套的说明继续保留仓库内入口:
| 参考 | 说明 |
|------|------|
| [Embodied Runtime](apps/embodied-runtime/README.md) | 端侧机器人/摄像头运行时管理 |
| [Web UI](apps/rlark-ui/README.md) | 前端管理界面说明 |
| [Python SDK](sdks/embodied-runtime-python/README.md) | 机器人/摄像头 gRPC 客户端 |
| [Go SDK](sdks/embodied-runtime-go/README.md) | Go 语言 gRPC 客户端 |
| [Proto 定义](proto/embodied-runtime/README.md) | gRPC 服务接口定义 |
> English documentation is available on the **[English Read the Docs site](https://rlark.readthedocs.io/en/latest/)**.
## 技术栈
- **语言**:Go (控制面/Agent) + TypeScript (前端)
- **编排**:Kubernetes (kcp + kind)
- **网络**:TUN 设备 + gVisor netstack + SSH 隧道
- **证书**:X.509 mTLS + SSH 证书
- **数据库**:PostgreSQL (Bun ORM)
- **监控**:Prometheus
- **前端**:React + Vite + TypeScript
## 参与贡献
欢迎贡献!请参阅 [CONTRIBUTING.md](CONTRIBUTING.md) 了解贡献指南,以及 [CODE_OF_CONDUCT.md](CODE_OF_CONDUCT.md) 了解社区行为准则。
## 开源协议
RLark 基于 [Apache License 2.0](LICENSE) 开源。