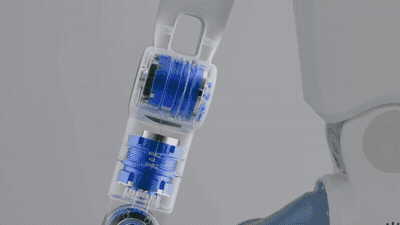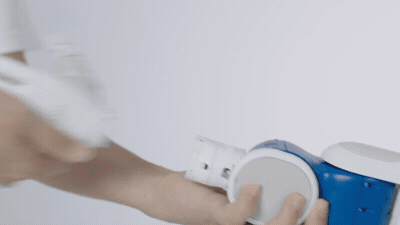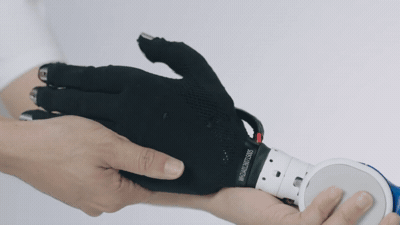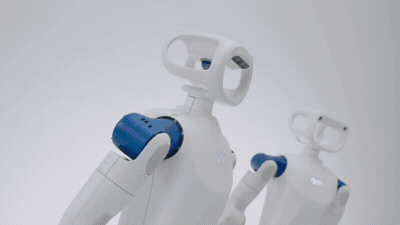
面向人形机器人的紧凑型五指灵巧手。
六轴主动控制,CAN-FD 接入,配套软件与模型齐备。
RP Hand 在 RP1 上的快换安装。
## 产品概览 RP Hand 面向中小尺寸人形机器人的五指操作,采用紧凑的蜗轮蜗杆机构,具有 **11 个机械自由度,其中 6 个主动控制轴**。搭配 RP1 的 CAN-FD 通信链路,可实现整机内走线。 - **整机适配**:提供尺寸图、引脚图与左右手 CAD,便于完成安装和接线。 - **设备调试**:配套 Windows 上位机,用于调试与参数配置。 - **视觉手势控制**:提供 Windows 和 Linux 手势识别 Demo 软件包。 - **程序开发**:Linux CAN-FD SDK 提供 C++、Python 及配套 ROS 2 接口,另提供 URDF 和 MJCF 模型。 ## 产品参数 | 参数 | 数值 | | --- | --- | | 手指数 | 5 | | 机械自由度 | 11:6 个主动控制轴,5 个被动 / 联动自由度 | | 外形尺寸 | 147.54 × 73.53 × 26.35 mm | | 质量 | 379 ± 10 g | | 传动方式 | 蜗轮蜗杆 | | RP1 通信方式 | CAN-FD | [查看尺寸、供电与引脚说明 →](docs/hardware.md) ## 按需开始 | 调试与体验 | 编写控制程序 | 安装与模型适配 | | --- | --- | --- | | 配置设备参数,运行手势识别 Demo。 | 通过 CAN-FD 接入 C++、Python 或 ROS 2 程序。 | 核对安装空间,使用左右手 CAD 与机器人模型。 | | [配套软件](docs/software.md) · [下载](docs/downloads.md) | [快速开始](docs/quickstart.md) · [SDK 仓库](https://github.com/Roboparty/roboparty_dexhand) | [硬件手册](docs/hardware.md) · [CAD / URDF / MJCF](docs/models.md) | 首次接入机器人时,先核对[硬件接线](docs/hardware.md),按[快速开始](docs/quickstart.md)完成单手控制,再按需接入 [ROS 2](docs/ros2.md)。ROS 2 包位于 SDK 仓库的 `ros2/rphand_ros`,与 SDK 一同构建。 ## 文档导航 | 指南 | 内容 | | --- | --- | | [快速开始](docs/quickstart.md) | Linux 环境、SDK 构建、CAN-FD 配置与首次连接 | | [C++ / Python SDK](docs/sdk.md) | 控制流程、六轴顺序、单位与状态反馈 | | [ROS 2 接入](docs/ros2.md) | Jazzy 构建、双手启动、指令与数据记录 | | [硬件手册](docs/hardware.md) | 外形尺寸、供电、引脚与接线 | | [配套软件](docs/software.md) | 上位机与手势识别 Demo | | [模型与 CAD](docs/models.md) | 左右手 CAD、URDF、MJCF 与关节映射 | | [下载](docs/downloads.md) | 应用软件、模型与协议文件 | | [常见问题](docs/troubleshooting.md) | 构建、通信与运动问题排查 | ## 支持与贡献 产品文档和资源问题请在 [rp_dexhand Issues](https://github.com/Roboparty/rp_dexhand/issues) 提交;C++、Python 及 ROS 2 代码问题请在 [SDK Issues](https://github.com/Roboparty/roboparty_dexhand/issues) 提交。 [参与贡献](CONTRIBUTING.md) · [许可信息](LICENSES.md) · [资料来源](NOTICE.md) · [返回顶部](#top)